SKU: OT3624 Artikelnummer: NB009 EAN: 8720618827135
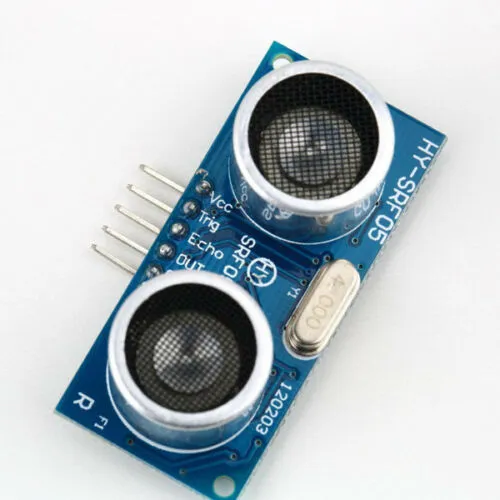
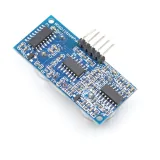
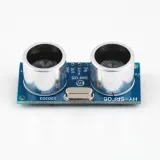
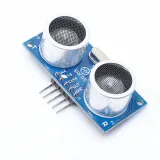
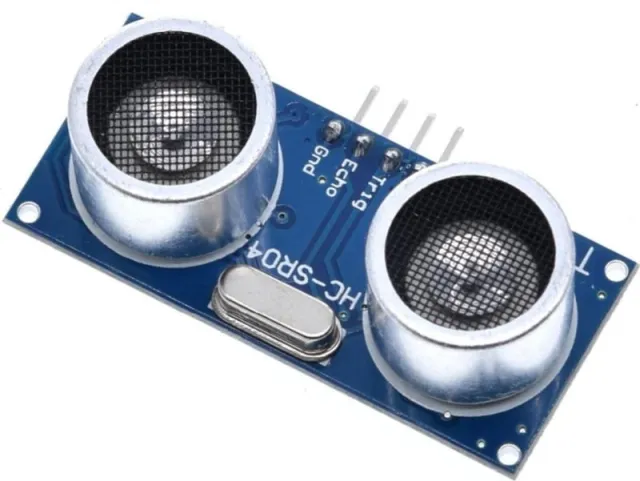
Das HY-SRF05 Ultraschall-Range-Finder-Modul verwendet Ultraschall-Schallwellen, um die Anwesenheit zu erkennen und den Abstand zu Objekten davor zu messen.
WICHTIGSTE MERKMALE:
2cm -450cm (15 Fuß) Erfassungsbereich
40 kHz Betrieb
±15 Grad Sichtfeld
5V Betrieb
Der Erfassungs- und Messbereich liegt von 2 cm bis 450 cm mit einer angegebenen Genauigkeit von ± 2 mm. Der Ultraschallton pulst mit 40 kHz und ist für das menschliche Ohr nicht hörbar. Der HY-SRF05 ist eine Version mit höherer Präzision als der HC-SR04, ist in der Funktionalität jedoch ansonsten vergleichbar.
Diese Module werden häufig auf Roboterfahrzeugen zum Erkennen und Umfahren von Hindernissen verwendet. Da sie Schallwellen zur Erkennung nutzen, sind sie nicht empfindlich gegenüber Lichtquellen oder optisch reflektierenden Oberflächen, wie es bei IR der Fall sein kann. Durch die Verwendung von Schall statt Licht ist es außerdem möglich, die Zeit zu messen, die der Schall benötigt, um zurückzuechoen, und daher kann der Abstand zum Objekt mit einer recht guten Genauigkeit berechnet werden, was ziemlich nützlich sein kann.
Die Module haben ein 'Sichtfeld' von etwa ±15 Grad, daher werden sie manchmal auf einem Servomotor montiert, damit der Sensor seine Umgebung 'sehen' kann. Die Tatsache, dass die Sensoren ein wenig wie Augen aussehen, trägt ebenfalls zum Coolness-Faktor bei.
Das Modul ist normalerweise inaktiv.
Ein 10uSec- oder breiterer logischer HIGH-Impuls wird an den TRIG-Pin des Moduls gesendet, normalerweise von einem Mikrocontroller. Dadurch startet das Modul einen Erfassungszyklus.
Das Modul sendet acht Bursts von 40KHz-Schall aus und setzt seinen ECHO-Pin-Ausgang auf HOCH.
Wenn das Signal von einem Objekt zurückgeworfen und vom Modul erkannt wird, wird der ECHO-Pin wieder auf NIEDRIG gesetzt.
Durch Messen, wie lange der ECHO-Pin HOCH gehalten wird, kann der Abstand zum Objekt mit der Grundformel berechnet werden (Zeit, in der ECHO HOCH gehalten wird * Schallgeschwindigkeit / 2). Durch 2 teilen ist nötig, weil der Schall in beide Richtungen reisen muss (hin und zurück) und wir nur den Abstand wissen wollen.
Wenn kein Echo zurückkommt (kein Objekt erkannt oder Signal blockiert), setzt das Modul den ECHO-Pin nach einer festen Verzögerung dennoch auf niedrig. Diese Verzögerung kann variieren, beträgt aber bei den von mir gemessenen Modulen etwa 200 mSec. Dies ist notwendig, um zu verhindern, dass das Modul hängen bleibt, wenn kein Echo vorhanden ist.
Die Schallgeschwindigkeit variiert ein wenig mit der Lufttemperatur, daher kann für maximale Genauigkeit die Lufttemperatur gemessen und zur Berechnung der aktuellen Schallgeschwindigkeit verwendet werden, dies ist für grundlegende Kollisionsdetektionszwecke jedoch nicht erforderlich.
Modulanschlüsse:
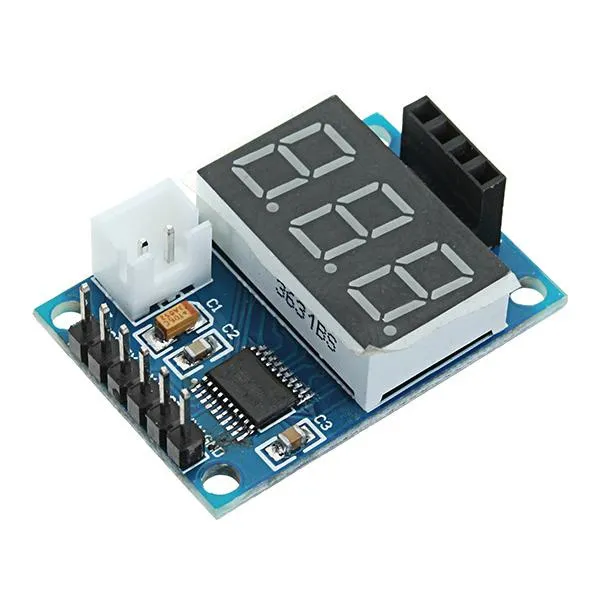
Auf der Baugruppe befindet sich ein 5-poliger Header. Der GND-Pin ist mit der Systemmasse verbunden und der Vcc-Pin ist mit 5V verbunden. Der TRIG-Pin ist ein Eingangspin, auf den ein 10uSec-Impuls gegeben wird, um den Messzyklus zu starten. Der ECHO-Pin ist ein Ausgangspin, der für die Zeit HOCH gehalten wird, ab dem Moment, in dem das Modul einen 40KHz-Impuls sendet, bis es das Echo zurückerhält. Der OUT-Pin wird nicht verwendet.
1 x 5 header
VCC – An 5V anschließen.
TRIG – Trigger Input – Mit einem digitalen Ausgangspin auf dem MCU verbinden. Ein Impuls von 10 uSec oder breiter startet einen Messzyklus
ECHO - Echo-Ausgang - An einen digitalen Eingangspin auf dem MCU anschließen. Dieser Pin wird während des Messzyklus hoch gehalten.
UIT – Nicht verwendet
GND – An die Systemmasse anschließen. Diese Masse muss mit dem MCU gemeinsam sein.
Beim Abspielen wird das Video von YouTube geladen.




 Nederlands
 English
 Frans
 Italiano
 Español
 Suomi
 Polski
 Dansk
 Ελληνικά
 Български
 Čeština
 Hrvatski