SKU: OT3624 Číslo položky: NB009 EAN: 8720618827135
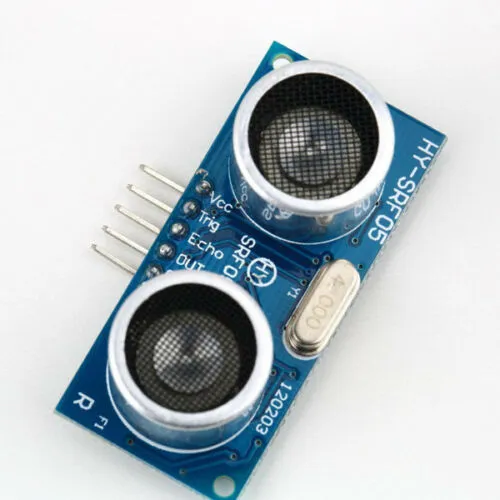
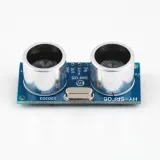
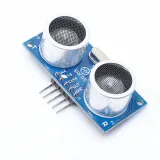
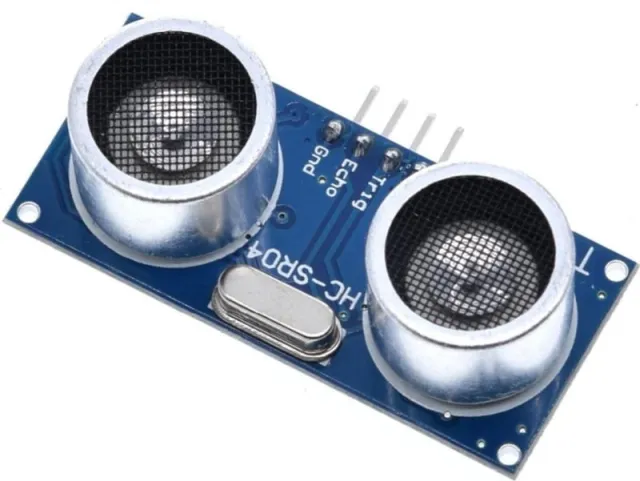
Modul HY-SRF05 Ultrasonic Range Finder využívá ultrazvukové zvukové vlny k detekci přítomnosti a měření vzdálenosti k objektům před ním.
HLAVNÍ VLASTNOSTI:
detekční rozsah 2cm -450cm (15 stop)
provoz 40 kHz
zorné pole ±15 stupňů
provoz 5V
Detekční a měřicí rozsah je od 2 cm do 450 cm s uvedenou přesností ± 2 mm. Ultrazvukový zvuk pulzuje na 40 kHz a není slyšitelný pro lidské ucho. HY-SRF05 je verze s vyšší přesností než HC-SR04, ale jinak je funkčně podobný.
Tyto moduly se často používají na robotických vozidlech pro detekci a vyhýbání se překážkám. Protože pro detekci používají zvukové vlny, nejsou citlivé na zdroje světla ani na opticky odrazivé povrchy, jako může být IR. Použitím zvuku místo světla je navíc možné měřit čas potřebný k odrazu zvuku zpět, a proto lze vzdálenost k objektu vypočítat s poměrně dobrou přesností, což může být velmi užitečné.
Moduly mají „zorné pole“ přibližně ±15 stupňů, proto jsou někdy namontovány na servomotor, aby senzor mohl „koukat“ do svého okolí. To, že senzory připomínají pár očí, také přispívá ke cool faktoru.
Modul je obvykle neaktivní.
Na pin TRIG modulu se odešle logický HIGH puls o délce 10uSec nebo delší, obvykle z mikrokontroléru. Tím se spustí detekční cyklus modulu.
Modul vyšle osm burstů zvuku 40KHz a nastaví svůj výstup ECHO pin na HIGH.
Když se signál odrazí od objektu a je modulem detekován, pin ECHO se vrátí na LOW.
Měřením doby, po kterou je pin ECHO držen na HIGH, lze vzdálenost k objektu vypočítat pomocí základního vzorce (Doba, po kterou je ECHO držen na HIGH * Rychlost zvuku / 2) Dělení 2 je proto, že zvuk musí cestovat oběma směry (tam i zpět) a my chceme znát pouze vzdálenost.
Pokud se nevrátí žádná ozvěna (není detekován žádný objekt nebo je signál blokován), modul stále stáhne pin ECHO po pevné prodlevě. Tato prodleva se může lišit, ale na modulech, které jsem měřil, je přibližně 200 mSec. To je nutné, aby se modul nezasekl, když není žádná ozvěna.
Rychlost zvuku se mírně mění s teplotou vzduchu, takže pro maximální přesnost lze změřit teplotu vzduchu a použít ji k výpočtu aktuální rychlosti zvuku, ale pro základní účely detekce kolizí to není nutné.
Připojení modulu:
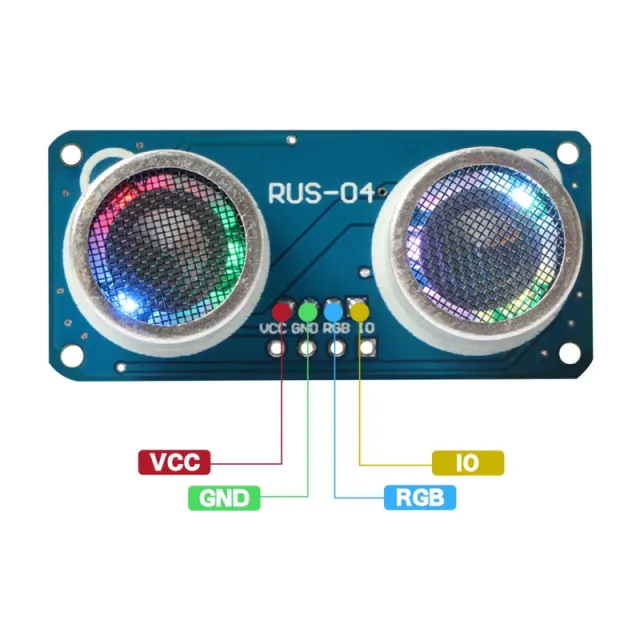
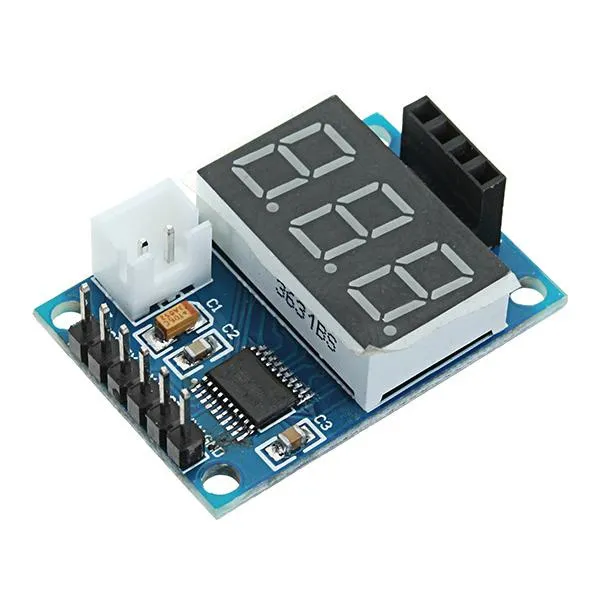
Na desce je 5pinový header. Pin GND je připojen k systémové zemi a pin Vcc je připojen k 5V. Pin TRIG je vstupní pin, na který se aplikuje puls 10uSec pro spuštění měřicího cyklu. Pin ECHO je výstupní pin, který je držen na HIGH po dobu od okamžiku, kdy modul vyšle puls 40KHz, dokud neobdrží zpět ozvěnu. Pin OUT se nepoužívá.
1 x 5 header
VCC – Připojit k 5V.
TRIG – Trigger Input – Připojit k digitálnímu výstupnímu pinu na MCU. Puls 10 uSec nebo delší spustí měřicí cyklus
ECHO - Echo výstup - Připojit k digitálnímu vstupnímu pinu na MCU. Tento pin je během měřicího cyklu držen na vysoké úrovni.
UIT – Nepoužívá se
GND – Připojit k systémové zemi. Tato zem musí být společná s MCU.