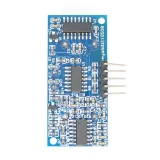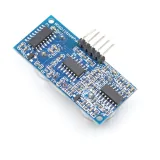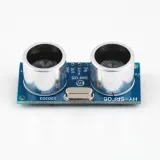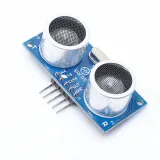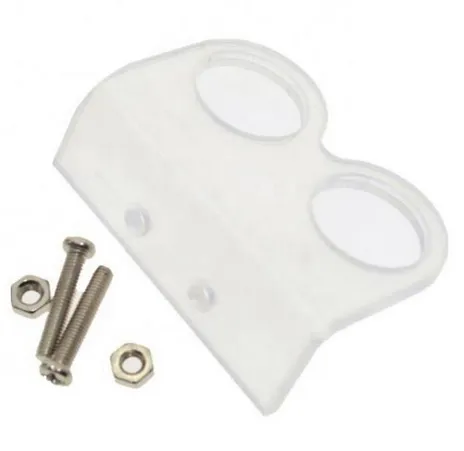
SKU: OT3624 Varenummer: NB009 EAN: 8720618827135
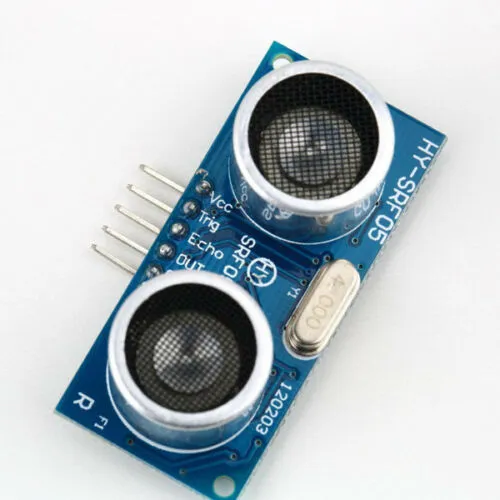
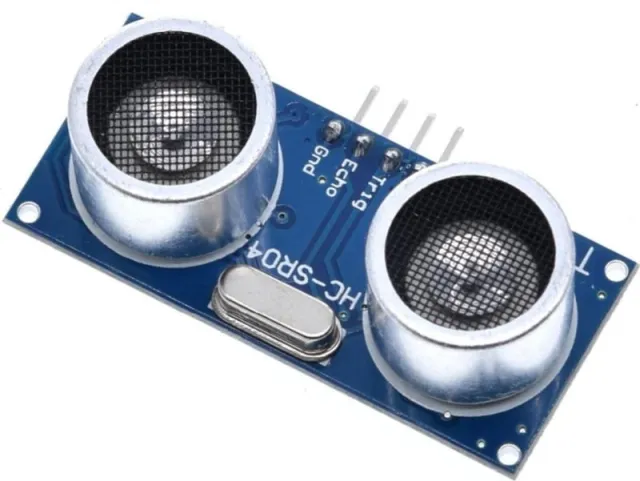
HY-SRF05 Ultralyd Range Finder-modulet bruger ultralydslydbølger til at registrere tilstedeværelse og måle afstanden til objekter foran det.
VIGTIGSTE FUNKTIONER:
2cm -450cm (15 fod) detekteringsområde
40 kHz drift
±15 grader synsfelt
5V drift
Detekterings- og måleområdet er fra 2 cm til 450 cm med en angivet nøjagtighed på ± 2 mm. Den ultralydslyd pulserer ved 40 kHz og er ikke hørbar for det menneskelige øre. HY-SRF05 er en version med højere præcision end HC-SR04, men er ellers sammenlignelig i funktionalitet.
Disse moduler bruges ofte på robotkøretøjer til at registrere og undgå forhindringer. Fordi de bruger lydbølger til registrering, er de ikke følsomme over for lyskilder eller optisk reflekterende overflader, som IR kan være. Ved at bruge lyd i stedet for lys er det desuden muligt at måle den tid, det tager for lyden at blive ekkoet tilbage, og derfor kan afstanden til objektet beregnes med en rimelig grad af nøjagtighed, hvilket kan være ret praktisk.
Modulerne har et 'syn' på omkring ±15 grader, derfor monteres de nogle gange på en servomotor, så sensoren kan 'kigge' på omgivelserne. Det faktum, at sensorerne ligner et par øjne, bidrager også til cool-faktoren.
Modulet er normalt inaktivt.
En 10uSec eller bredere logisk HIGH-puls sendes til TRIG-pin på modulet, normalt af en mikrocontroller. Dette starter modulet en detekteringscyklus.
Modulet udsender otte bursts af 40KHz-lyd og sætter sin ECHO-pinudgang HØJ.
Når signalet reflekteres af et objekt og registreres af modulet, sættes ECHO-pin tilbage til LAV.
Ved at måle hvor længe ECHO-pin holdes HØJ, kan afstanden til objektet beregnes ved hjælp af grundformlen (Tid som ECHO holdes HØJ * Lydhastighed / 2) Division med 2 er fordi lyden skal rejse i begge retninger (både frem og tilbage), og vi vil kun kende afstanden.
Hvis der ikke kommer noget ekko tilbage (intet objekt registreret eller signalet er blokeret), vil modulet stadig sænke ECHO-pin efter en fast forsinkelse. Denne forsinkelse kan variere, men er omkring 200 mSec på de moduler, jeg har målt. Dette er nødvendigt for at forhindre, at modulet hænger, hvis der ikke er noget ekko.
Lydhastigheden varierer en smule med lufttemperaturen, så for maksimal nøjagtighed kan lufttemperaturen måles og bruges til at beregne den aktuelle lydhastighed, men det er ikke nødvendigt til grundlæggende kollisionsdetektering.
Modultilslutninger:
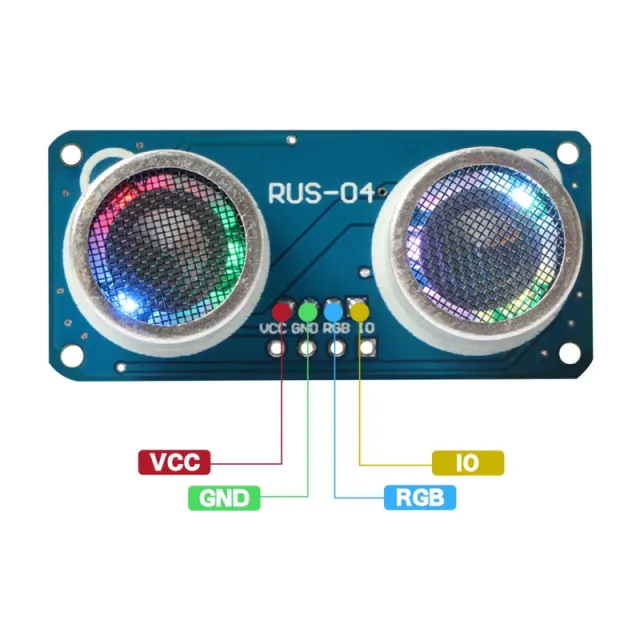
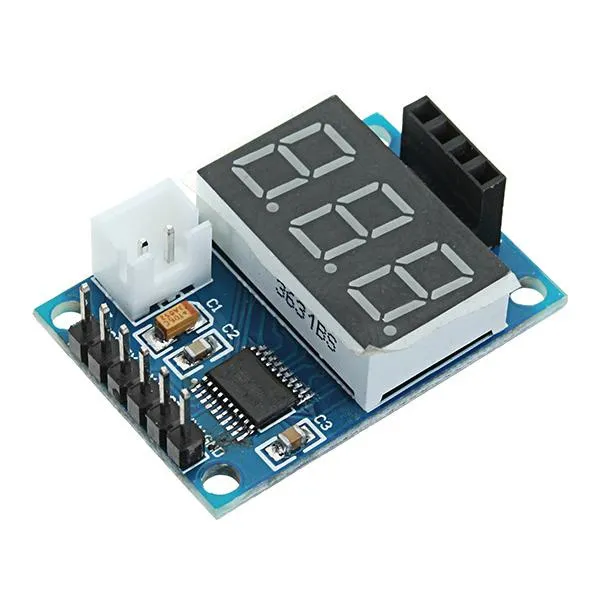
Der sidder en 5-pins header på samlingen. GND-pinnen er forbundet til systemjord, og Vcc-pinnen er forbundet til 5V. TRIG-pinnen er en indgangspin, hvorpå en 10uSec puls påføres for at starte målecyklussen. ECHO-pinnen er en udgangspin, der holdes HØJ i tiden fra det øjeblik, modulet udsender en 40KHz-puls, indtil det modtager ekkoet tilbage. OUT-pinnen bruges ikke.
1 x 5 header
VCC – Tilslut til 5V.
TRIG – Trigger Input – Forbind til en digital output pin på MCU. En puls på 10 uSec eller bredere starter en målecyklus
ECHO - Echo-udgang - Tilslut til en digital indgangspin på MCU. Denne pin holdes høj under målecyklussen.
UIT – Ikke brugt
GND – Tilslut til systemjord. Denne jord skal være fælles med MCU'en.