SKU: OT2099-B41 Numero articolo: AA034 EAN: 8720589817425
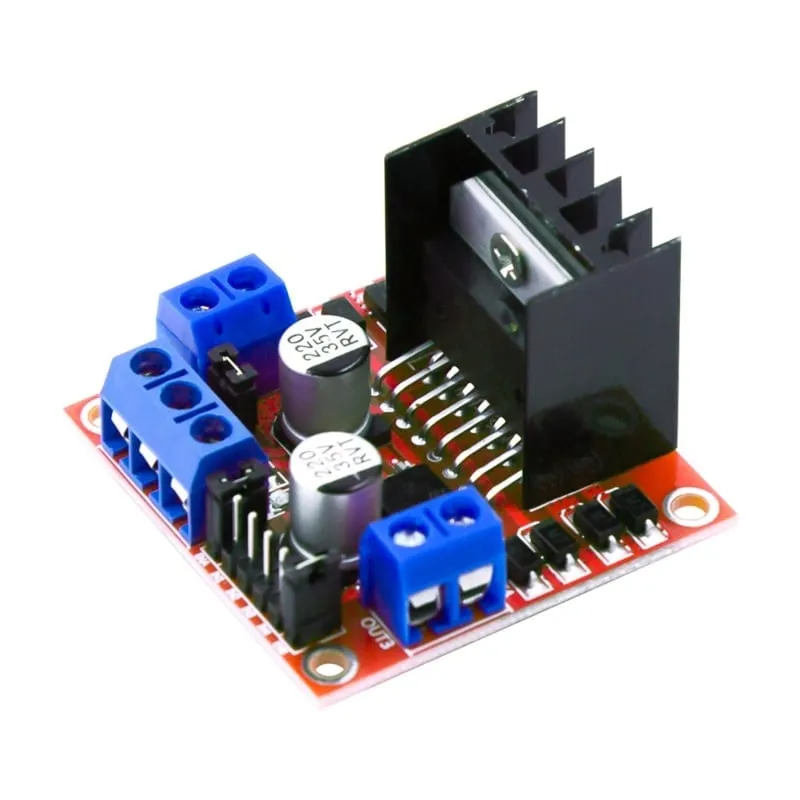
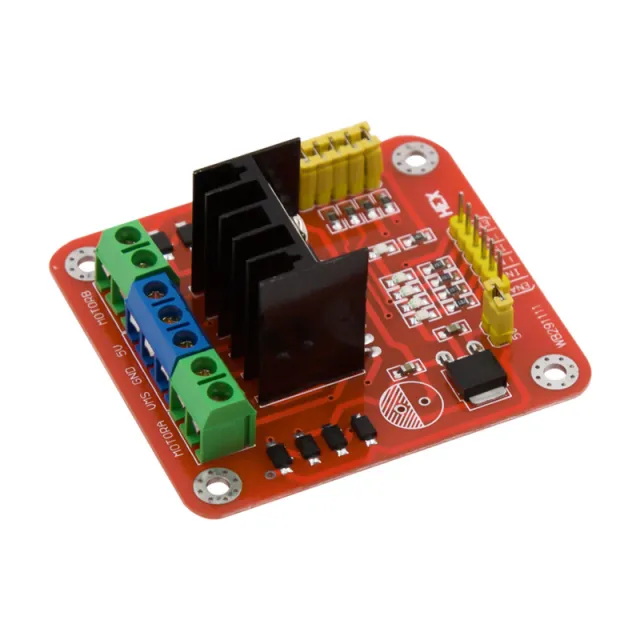
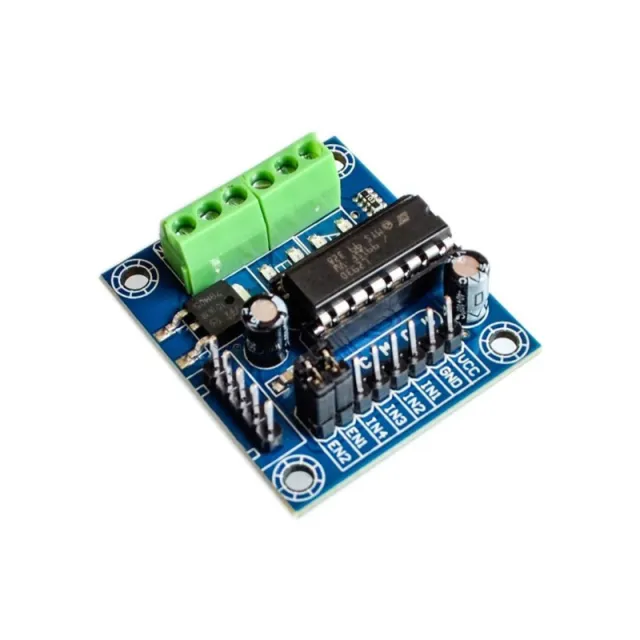
Con questa L298N Motor Driver Board puoi controllare facilmente motori DC e motori passo-passo con, ad esempio, un Arduino, ESP32, Raspberry Pi, microcontrollore o altro sistema di controllo digitale.
Il modulo è basato sul noto driver motore L298N Dual H-Bridge. Grazie ai due H-bridge integrati puoi controllare in modo indipendente due normali motori DC spazzolati, inclusi il senso di rotazione e la regolazione della velocità. Inoltre, il modulo può essere utilizzato per pilotare un motore passo-passo bipolare.
L'alimentazione del motore può, secondo le specifiche di questo modulo, variare tra 5 e 35 V DC. La logica funziona a 5 V. L298N supporta una corrente fino a 2 A per canale in condizioni adeguate, con un buon raffreddamento importante in caso di carichi più elevati.
L298N non è pensato solo per motori passo-passo. La scheda è molto adatta per il controllo di normali motori DC brushed.
Con un solo modulo è possibile controllare separatamente fino a due motori DC:
Tramite gli ingressi digitali puoi determinare il senso di rotazione di ciascun motore. Tramite i collegamenti ENA ed ENB è inoltre possibile applicare un segnale PWM per regolare il numero di giri dei motori.
Ciò rende possibili, tra le altre, le seguenti funzioni:
Questo rende il modulo adatto, tra le altre cose, per auto robot, veicoli, piccole macchine, attuatori, ventilatori e altri progetti con motori DC.
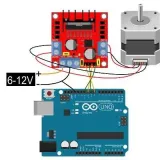
I due H-bridge possono anche essere usati insieme per pilotare un motore passo-passo bipolare. Le quattro uscite motore OUT1 t/m OUT4 vengono collegate alle due bobine del motore passo-passo.
L'ordine con cui vengono pilotati IN1 t/m IN4 determina poi il senso di rotazione e la sequenza dei passi.
Per i motori DC la velocità può essere regolata tramite PWM (Pulse Width Modulation).
A tal fine i jumper di ENA e/o ENB vengono rimossi e questi collegamenti vengono connessi a un'uscita PWM del microcontrollore.
Quando il relativo jumper rimane inserito, il canale è continuamente attivo e il motore può essere controllato tramite i pin IN senza segnale PWM separato.
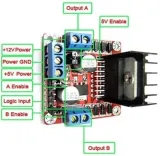
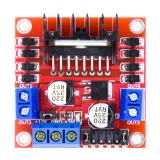
Alimentazione motore / VS
Collegamento per la tensione di alimentazione dei motori.
GND
Massa comune per alimentazione e controllo. La GND del microcontrollore e del driver motore devono essere collegate tra loro.
5V
Collegamento 5V per la logica del modulo. A seconda della configurazione del regolatore 5V e del jumper, questo collegamento può funzionare come ingresso o uscita di alimentazione.
OUT1 / OUT2
Uscita dell'H-bridge A. Qui viene collegato il motore DC A.
IN1 / IN2
Ingressi di controllo digitali con cui viene determinato il senso di rotazione del motore A.
ENA
Ingresso enable del motore A. Può anche essere usato per la regolazione della velocità PWM.
OUT3 / OUT4
Uscita dell'H-bridge B. Qui viene collegato il motore DC B.
IN3 / IN4
Ingressi di controllo digitali con cui viene determinato il senso di rotazione del motore B.
ENB
Ingresso enable del motore B. Può anche essere usato per la regolazione della velocità PWM.
| ENA | IN1 | IN2 | Funzione |
|---|---|---|---|
| HIGH | HIGH | LOW | Senso di rotazione 1 |
| HIGH | LOW | HIGH | Senso di rotazione 2 |
| HIGH | LOW | LOW | Stop/freno |
| HIGH | HIGH | HIGH | Stop/freno |
| LOW | X | X | Uscita disattivata |
Il senso di rotazione effettivo dipende dal modo in cui i due fili del motore sono collegati a OUT1 e OUT2.
Per il motore B il controllo funziona allo stesso modo tramite IN3, IN4 e ENB.
Il L298N utilizzato è un driver dual full-bridge progettato appositamente per il pilotaggio di carichi induttivi come motori DC, motori passo-passo, relè e solenoidi. Secondo il produttore, il L298 supporta una tensione di alimentazione del motore fino a 46 V e dispone, tra l'altro, di protezione termica.
Su questo modulo completo viene mantenuta una tensione di alimentazione del motore da 5 a 35 V DC.
La corrente massima dichiarata di 2 A deve essere considerata come valore massimo del driver. Con correnti continue del motore più elevate si genera una notevole dissipazione di calore nel L298N. La corrente continua effettivamente utilizzabile dipende quindi, tra l'altro, dalla tensione di alimentazione, dal raffreddamento, dalla temperatura ambiente e dal carico.
Controlla inoltre non solo la corrente nominale di un motore DC, ma anche la corrente di avviamento e di stallo (stall current). Questa può essere molte volte superiore alla corrente durante il normale funzionamento.
Il L298N utilizza transistor di uscita bipolari e presenta quindi una caduta di tensione maggiore rispetto ai moderni driver motore MOSFET. La tensione che arriva effettivamente al motore è quindi inferiore alla tensione di alimentazione fornita.
Questo è particolarmente rilevante per motori a bassa tensione. Per applicazioni in cui è importante un rendimento molto elevato o una caduta di tensione molto ridotta, un moderno driver MOSFET può essere una scelta migliore.
La L298N Motor Driver Board è un versatile doppio H-bridge per il controllo sia di normali motori DC sia di motori passo-passo. Con un solo modulo è possibile comandare due motori DC in modo indipendente in avanti e indietro e regolare la velocità tramite PWM. In alternativa, entrambi gli H-bridge possono essere utilizzati insieme per un motore passo-passo bipolare.
Grazie al semplice controllo digitale, questo modulo è molto adatto all'uso con Arduino, ESP32 e altri microcontrollori.