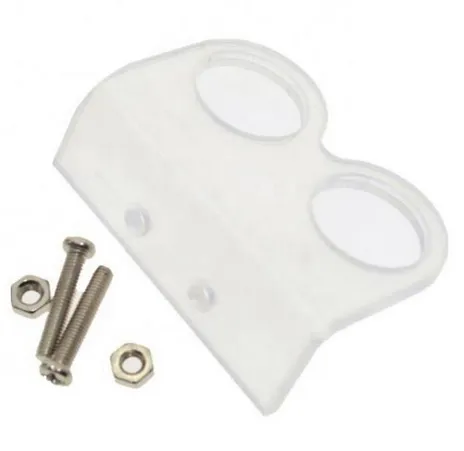
SKU: OT3624 Numero articolo: NB009 EAN: 8720618827135
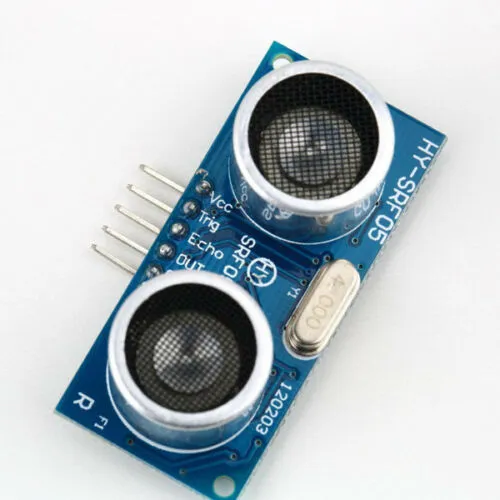
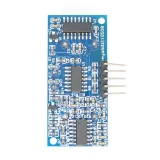
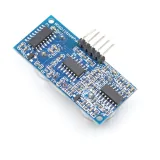
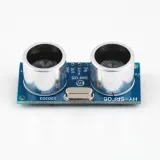
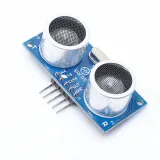
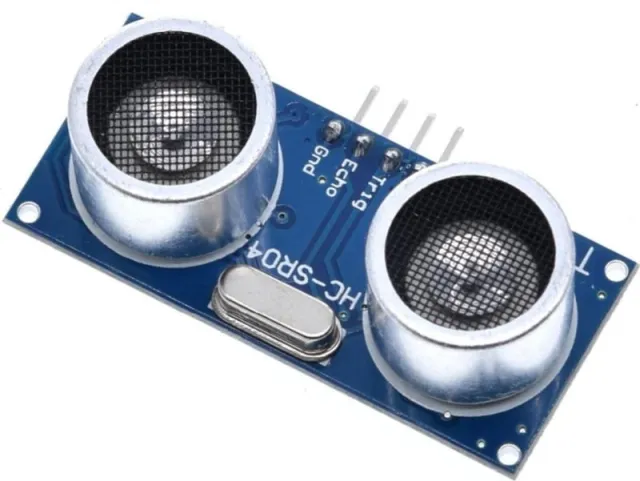
Il modulo Range Finder a ultrasuoni HY-SRF05 utilizza onde sonore ultrasoniche per rilevare la presenza e misurare la distanza dagli oggetti davanti ad esso.
CARATTERISTICHE PRINCIPALI:
Intervallo di rilevamento 2cm -450cm (15 piedi)
Funzionamento a 40 kHz
Campo visivo ±15 gradi
Funzionamento a 5V
L'intervallo di rilevamento e misurazione va da 2 cm a 450 cm con una precisione dichiarata di ± 2 mm. Il suono ultrasonico pulsa a 40 kHz e non è udibile dall'orecchio umano. L'HY-SRF05 è una versione con maggiore precisione rispetto all'HC-SR04, ma per il resto è simile per funzionalità.
Questi moduli sono spesso utilizzati su veicoli robotici per rilevare ed evitare ostacoli. Poiché utilizzano onde sonore per il rilevamento, non sono sensibili alle sorgenti luminose o alle superfici riflettenti ottiche come può esserlo l'IR. Usando il suono invece della luce, è inoltre possibile misurare il tempo necessario affinché il suono ritorni come eco e quindi la distanza dall'oggetto può essere calcolata con una discreta precisione, il che può essere molto utile.
I moduli hanno una 'visione' di circa ±15 gradi, per questo a volte vengono montati su un servomotore in modo che il sensore possa 'guardare' l'ambiente circostante. Il fatto che i sensori assomiglino a un paio di occhi contribuisce anche al fattore simpatia.
Il modulo è normalmente inattivo.
Un impulso logico HIGH di 10uSec o più ampio viene inviato al pin TRIG del modulo, di solito da un microcontrollore. Questo avvia un ciclo di rilevamento del modulo.
Il modulo emette otto burst di suono a 40KHz e porta ALTO il suo pin di uscita ECHO.
Quando il segnale viene riflesso da un oggetto e rilevato dal modulo, il pin ECHO viene riportato a BASSO.
Misurando per quanto tempo il pin ECHO rimane ALTO, la distanza dall'oggetto può essere calcolata usando la formula di base (Tempo in cui ECHO rimane ALTO * Velocità del suono / 2) Dividere per 2 è necessario perché il suono deve viaggiare in entrambe le direzioni (andata e ritorno) e noi vogliamo solo conoscere la distanza.
Se non arriva alcun eco di ritorno (nessun oggetto rilevato o segnale bloccato), il modulo abbasserà comunque il pin ECHO dopo un ritardo fisso. Questo ritardo può variare, ma è di circa 200 mSec sui moduli che ho misurato. Questo è necessario per evitare che il modulo si blocchi in assenza di eco.
La velocità del suono varia leggermente con la temperatura dell'aria, quindi per la massima precisione la temperatura dell'aria può essere misurata e utilizzata per calcolare l'attuale velocità del suono, ma non è richiesta per il rilevamento base delle collisioni.
Collegamenti del modulo:
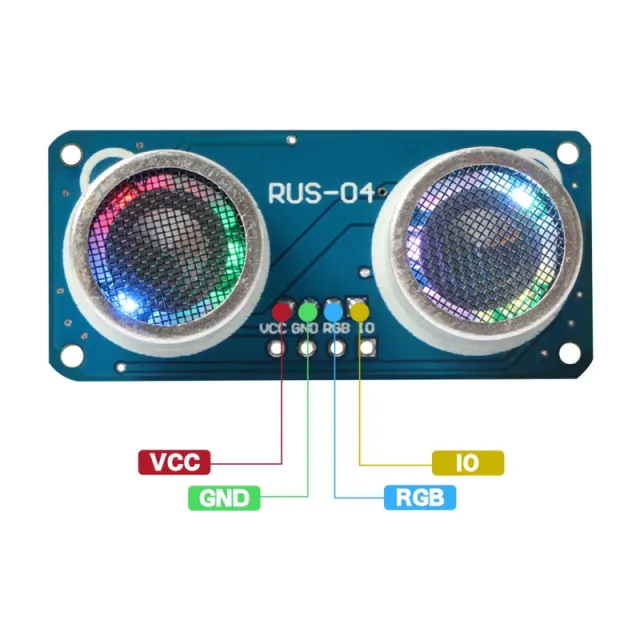
C'è un header a 5 pin sull'assembly. Il pin GND è collegato alla massa del sistema e il pin Vcc è collegato a 5V. Il pin TRIG è un pin di ingresso sul quale viene applicato un impulso di 10uSec per avviare il ciclo di misurazione. Il pin ECHO è un pin di uscita che viene mantenuto ALTO per il tempo dal momento in cui il modulo emette un impulso a 40KHz fino a quando riceve l'eco di ritorno. Il pin OUT non viene utilizzato.
1 x 5 header
VCC – Collegare a 5V.
TRIG – Ingresso di trigger – Collegare a un pin di uscita digitale su MCU. Un impulso di 10 uSec o più ampio avvia un ciclo di misurazione
ECHO - Uscita eco - Collegare a un pin di ingresso digitale su MCU. Questo pin viene mantenuto alto durante il ciclo di misurazione.
UIT – Non utilizzato
GND – Collegare alla massa del sistema. Questa massa deve essere comune con la MCU.