SKU: OT3624 Numer artykułu: NB009 EAN: 8720618827135
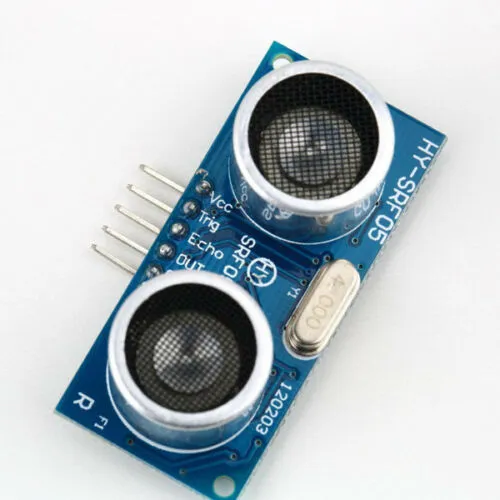
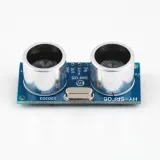
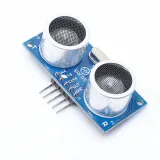
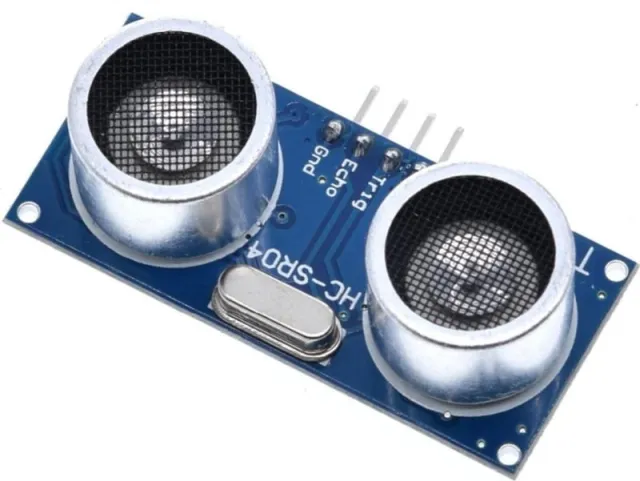
Moduł HY-SRF05 Ultrasone Range Finder wykorzystuje fale dźwiękowe ultradźwiękowe do wykrywania obecności i pomiaru odległości do obiektów znajdujących się przed nim.
NAJWAŻNIEJSZE CECHY:
2cm -450cm (15 stóp) zasięg wykrywania
40 kHz pracy
±15 stopni pole widzenia
5V pracy
Zakres wykrywania i pomiaru wynosi od 2 cm do 450 cm z podaną dokładnością ± 2 mm. Dźwięk ultradźwiękowy pulsuje z częstotliwością 40 kHz i jest niesłyszalny dla ludzkiego ucha. HY-SRF05 to wersja o wyższej precyzji niż HC-SR04, ale poza tym jest podobna pod względem funkcjonalności.
Moduły te są często używane w pojazdach robotycznych do wykrywania i omijania przeszkód. Ponieważ do detekcji wykorzystują fale dźwiękowe, nie są wrażliwe na źródła światła ani powierzchnie odbijające optycznie, jak może to mieć miejsce w przypadku IR. Dzięki użyciu dźwięku zamiast światła możliwe jest również zmierzenie czasu potrzebnego na powrót echa dźwięku, a tym samym obliczenie odległości do obiektu z całkiem dobrą dokładnością, co może być bardzo przydatne.
Moduły mają „pole widzenia” około ±15 stopni, dlatego czasami montuje się je na serwomotorze, aby czujnik mógł „patrzeć” na otoczenie. Fakt, że czujniki przypominają parę oczu, również dodaje im uroku.
Moduł jest normalnie nieaktywny.
Impuls logiczny HIGH o czasie 10uSec lub dłuższym jest wysyłany na pin TRIG modułu, zwykle przez mikrokontroler. To uruchamia cykl pomiarowy modułu.
Moduł wysyła osiem serii dźwięku 40KHz i ustawia swoje wyjście ECHO na WYSOKI.
Gdy sygnał zostanie odbity przez obiekt i wykryty przez moduł, pin ECHO zostaje ponownie ustawiony na NISKI.
Mierząc, jak długo pin ECHO pozostaje w stanie WYSOKIM, można obliczyć odległość do obiektu za pomocą podstawowego wzoru (Czas, przez jaki ECHO pozostaje WYSOKI * Prędkość dźwięku / 2) Dzielenie przez 2 jest konieczne, ponieważ dźwięk musi przebyć drogę w obu kierunkach (tam i z powrotem), a nas interesuje tylko odległość.
Jeśli nie ma powrotu echa (żaden obiekt nie został wykryty lub sygnał został zablokowany), moduł nadal obniży pin ECHO po stałym opóźnieniu. Opóźnienie to może się różnić, ale na modułach, które mierzyłem, wynosi około 200 mSec. Jest to konieczne, aby moduł nie zawiesił się, gdy nie ma echa.
Prędkość dźwięku nieco zmienia się wraz z temperaturą powietrza, więc dla maksymalnej dokładności można zmierzyć temperaturę powietrza i użyć jej do obliczenia aktualnej prędkości dźwięku, ale nie jest to wymagane do podstawowego wykrywania kolizji.
Połączenia modułu:
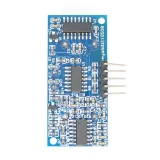
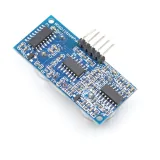
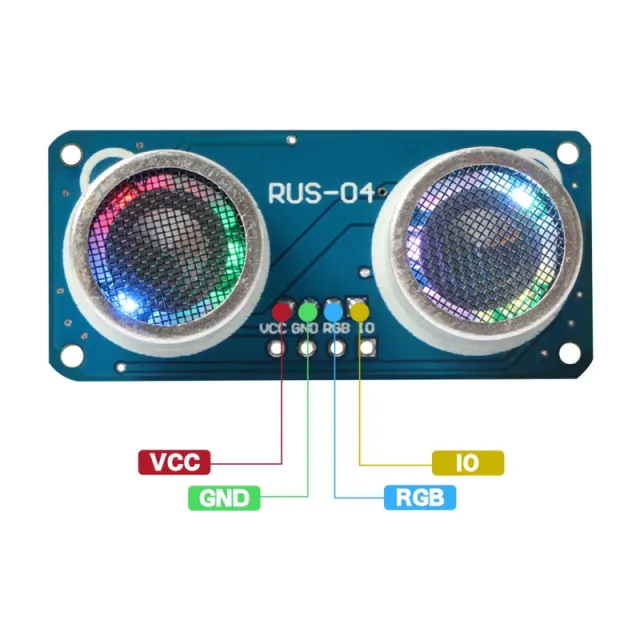
Na płytce znajduje się 5-pinowy header. Pin GND jest połączony z masą systemową, a pin Vcc z 5V. Pin TRIG to wejście, na które podaje się impuls 10uSec, aby rozpocząć cykl pomiarowy. Pin ECHO to wyjście, które pozostaje w stanie WYSOKIM przez czas od momentu wysłania przez moduł impulsu 40KHz do chwili odebrania echa. Pin OUT nie jest używany.
1 x 5 header
VCC – Podłącz do 5V.
TRIG – Wejście wyzwalające – Podłącz do cyfrowego pinu wyjściowego MCU. Impuls 10 uSec lub dłuższy rozpoczyna cykl pomiarowy
ECHO - Wyjście echa - Podłącz do cyfrowego pinu wejściowego MCU. Ten pin jest utrzymywany w stanie wysokim podczas cyklu pomiarowego.
UIT – Nie używany
GND – Podłącz do masy systemowej. Ta masa musi być wspólna z MCU.