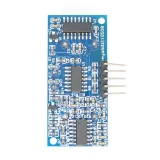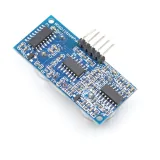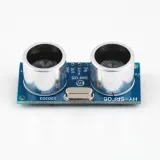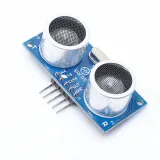
SKU: OT3624 Número de artículo: NB009 EAN: 8720618827135
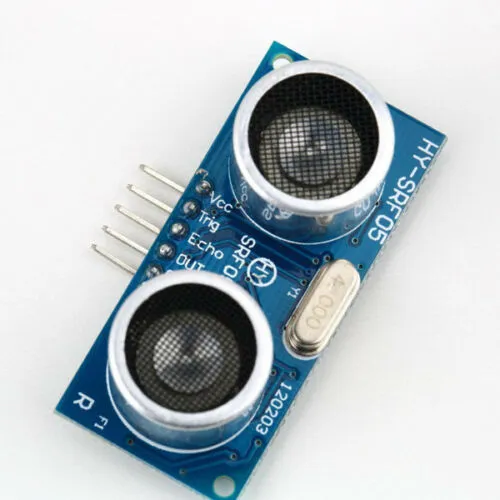
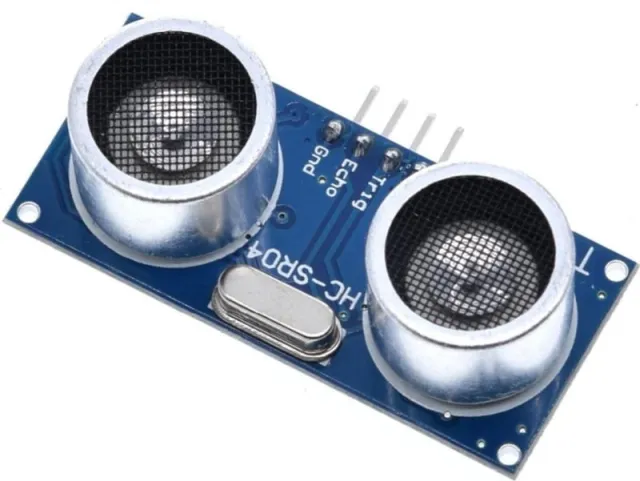
El módulo HY-SRF05 Ultrasone Range Finder utiliza ondas sonoras ultrasónicas para detectar la presencia y medir la distancia a los objetos frente a él.
CARACTERÍSTICAS PRINCIPALES:
2cm -450cm (15 pies) rango de detección
40 kHz de funcionamiento
±15 grados de campo de visión
5V de funcionamiento
El rango de detección y medición es de 2 cm a 450 cm con una precisión indicada de ± 2 mm. El sonido ultrasónico pulsa a 40 kHz y no es audible para el oído humano. El HY-SRF05 es una versión de mayor precisión que el HC-SR04, pero por lo demás es similar en funcionalidad.
Estos módulos se utilizan a menudo en vehículos robot para detectar y evitar obstáculos. Como utilizan ondas sonoras para la detección, no son sensibles a fuentes de luz ni a superficies reflectantes ópticas como puede ser el IR. Además, al usar sonido en lugar de luz, es posible medir el tiempo que tarda el sonido en rebotar y, por tanto, calcular la distancia al objeto con bastante precisión, lo que puede resultar muy útil.
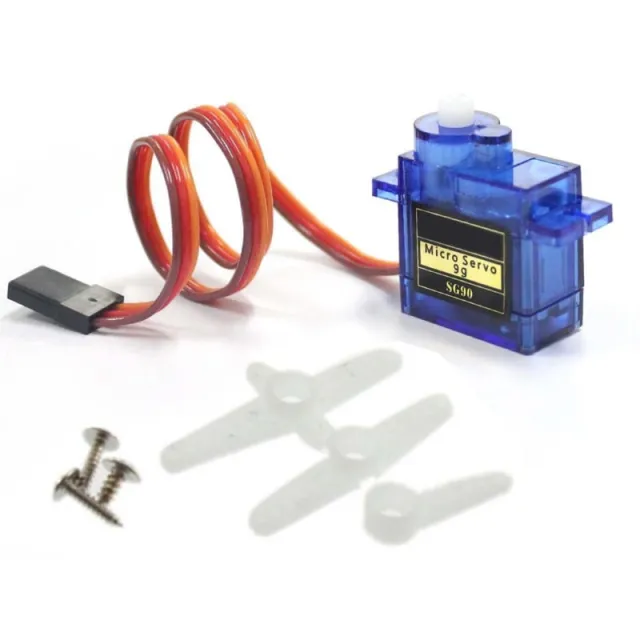
Los módulos tienen una 'visión' de aproximadamente ±15 grados, por lo que a veces se montan en un servomotor para que el sensor pueda 'mirar' a su entorno. El hecho de que los sensores se parezcan a un par de ojos también contribuye a su factor de molonidad.
El módulo normalmente está inactivo.
Se envía un pulso lógico HIGH de 10uSec o más ancho al pin TRIG del módulo, normalmente por un microcontrolador. Esto inicia un ciclo de detección en el módulo.
El módulo emite ocho ráfagas de sonido de 40KHz y pone su salida del pin ECHO en ALTO.
Cuando la señal rebota en un objeto y es detectada por el módulo, el pin ECHO vuelve a BAJO.
Midiendo cuánto tiempo se mantiene el pin ECHO en ALTO, se puede calcular la distancia al objeto usando la fórmula básica (Tiempo que ECHO se mantiene en ALTO * Velocidad del sonido / 2) Dividir entre 2 es porque el sonido debe viajar en ambas direcciones (ida y vuelta) y solo queremos conocer la distancia.
Si no hay eco de retorno (no se detecta ningún objeto o la señal está bloqueada), el módulo seguirá bajando el pin ECHO después de un retraso fijo. Este retraso puede variar, pero es de aproximadamente 200 mSec en los módulos que he medido. Esto es necesario para evitar que el módulo se quede bloqueado si no hay eco.
La velocidad del sonido varía un poco con la temperatura del aire, así que para una precisión máxima se puede medir la temperatura del aire y usarla para calcular la velocidad actual del sonido, pero no es necesario para la detección básica de colisiones.
Conexiones del módulo:
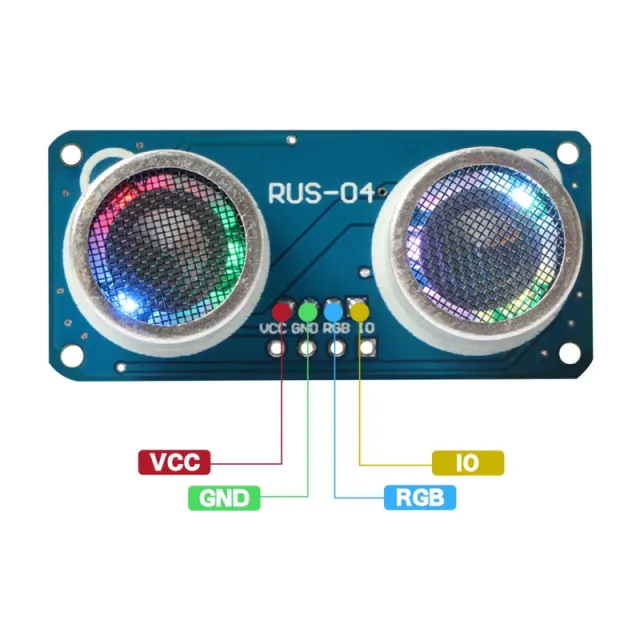
Hay un header de 5 pines en el ensamblaje. El pin GND está conectado a la masa del sistema y el pin Vcc está conectado a 5V. El pin TRIG es una entrada en la que se aplica un pulso de 10uSec para iniciar el ciclo de medición. El pin ECHO es una salida que se mantiene en ALTO durante el tiempo desde que el módulo emite un pulso de 40KHz hasta que recibe el eco de vuelta. El pin OUT no se utiliza.
1 x 5 header
VCC – Conectar a 5V.
TRIG – Trigger Input – Conectar a un pin de salida digital en MCU. Un pulso de 10 uSec o más ancho inicia un ciclo de medición
ECHO - Salida de eco - Conectar a un pin de entrada digital en MCU. Este pin se mantiene alto durante el ciclo de medición.
UIT – No utilizado
GND – Conectar a masa del sistema. Esta masa debe ser común con la MCU.