SKU: OT2099-B41 Numéro d’article: AA034 EAN: 8720589817425
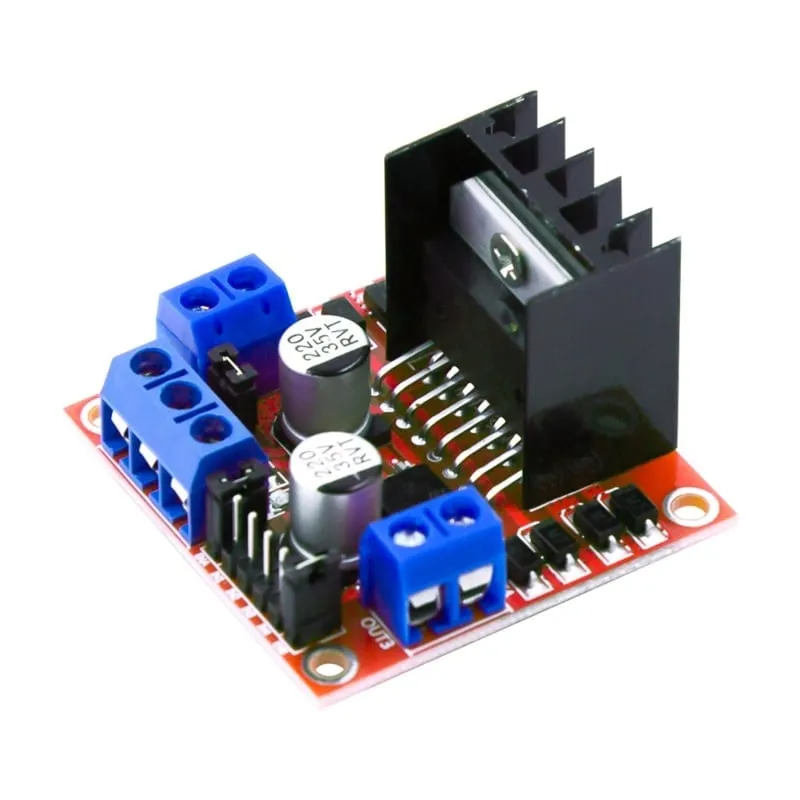
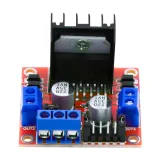
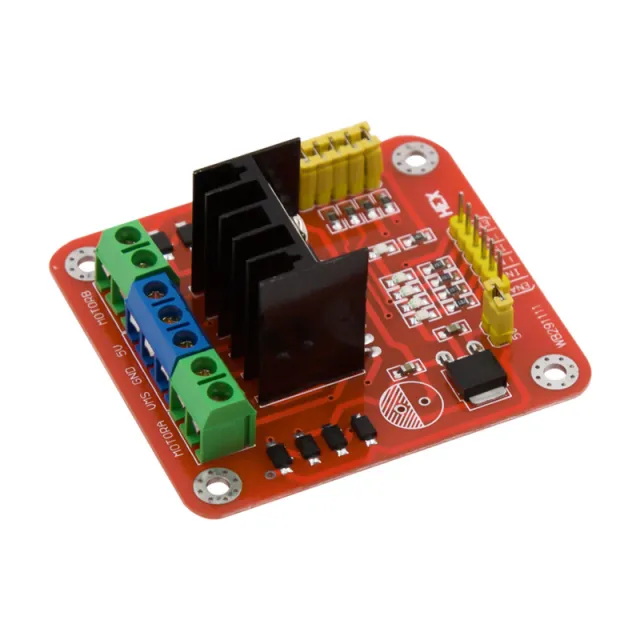
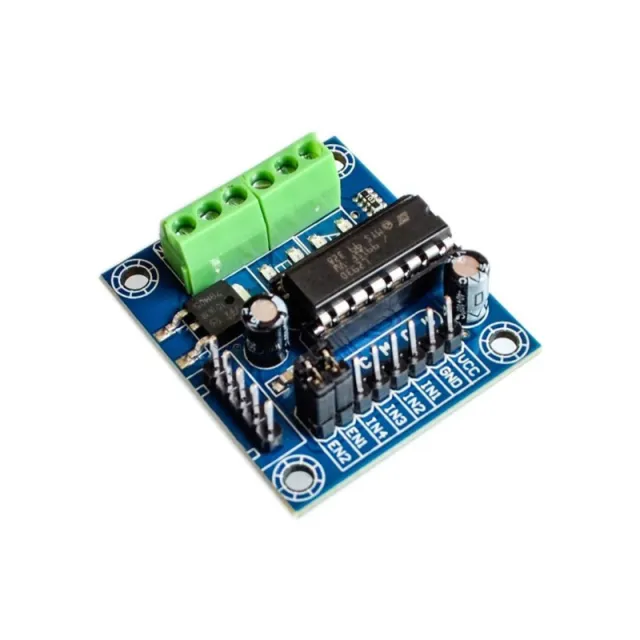
Avec cette carte de commande de moteur L298N, vous pouvez facilement piloter des moteurs à courant continu et des moteurs pas à pas avec, par exemple, un Arduino, un ESP32, un Raspberry Pi, un microcontrôleur ou tout autre système de commande numérique.
Le module est basé sur le célèbre pilote de moteur L298N Dual H-Bridge. Grâce aux deux ponts en H intégrés, vous pouvez commander indépendamment deux moteurs à courant continu à balais, y compris le sens de rotation et le réglage de la vitesse. De plus, le module peut être utilisé pour piloter un moteur pas à pas bipolaire.
L’alimentation moteur peut, selon les spécifications de ce module, se situer entre 5 et 35 V DC. La logique fonctionne en 5 V. Le L298N prend en charge un courant allant jusqu’à 2 A par canal dans des conditions appropriées, un bon refroidissement étant important en cas de charges plus élevées.
Le L298N n’est pas uniquement destiné aux moteurs pas à pas. La carte est très adaptée au contrôle de moteurs à courant continu à balais ordinaires.
Avec un seul module, il est possible de commander séparément jusqu’à deux moteurs à courant continu :
Via les entrées numériques, vous pouvez déterminer le sens de rotation de chaque moteur. Via les connexions ENA et ENB, un signal PWM peut en outre être appliqué pour régler la vitesse des moteurs.
Cela permet notamment les fonctions suivantes :
Cela rend le module adapté, entre autres, aux voitures robotisées, véhicules, petites machines, actionneurs, ventilateurs et autres projets avec moteurs à courant continu.
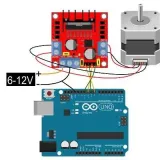
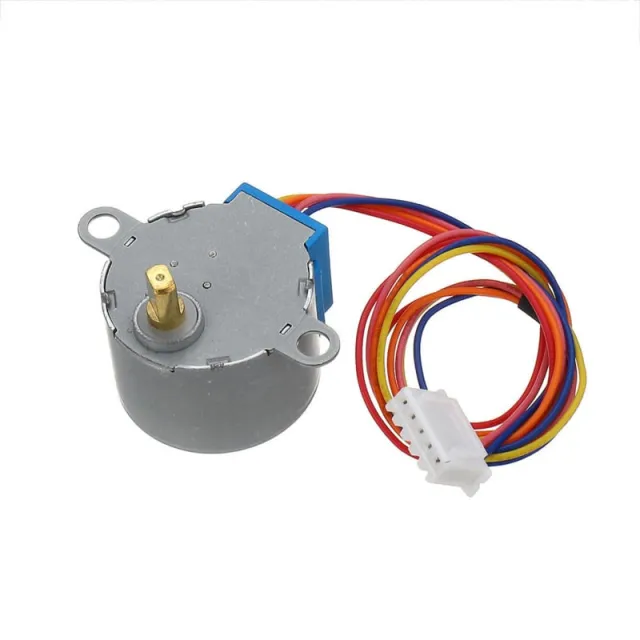
Les deux ponts en H peuvent également être utilisés ensemble pour piloter un moteur pas à pas bipolaire. Les quatre sorties moteur OUT1 à OUT4 sont alors connectées aux deux bobines du moteur pas à pas.
L’ordre dans lequel IN1 à IN4 sont commandées détermine ensuite le sens de rotation et la séquence de pas.
Pour les moteurs à courant continu, la vitesse peut être réglée via PWM (Pulse Width Modulation).
Pour cela, les cavaliers de ENA et/ou ENB sont retirés et ces connexions sont reliées à une sortie PWM du microcontrôleur.
Lorsque le cavalier correspondant reste en place, le canal est activé en continu et le moteur peut être commandé via les broches IN sans signal PWM séparé.
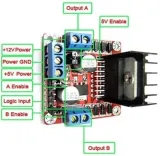
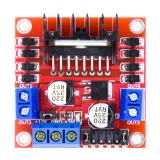
Alimentation moteur / VS
Connexion pour la tension d’alimentation des moteurs.
GND
Masse commune pour l’alimentation et la commande. La GND du microcontrôleur et celle du pilote moteur doivent être reliées entre elles.
5V
Connexion 5 V pour la logique du module. Selon la configuration du régulateur 5 V et du cavalier, cette connexion peut fonctionner comme entrée ou sortie d’alimentation.
OUT1 / OUT2
Sortie du pont en H A. Le moteur à courant continu A y est connecté.
IN1 / IN2
Entrées de commande numériques qui déterminent le sens de rotation du moteur A.
ENA
Entrée d’activation du moteur A. Peut également être utilisée pour le réglage de vitesse PWM.
OUT3 / OUT4
Sortie du pont en H B. Le moteur à courant continu B y est connecté.
IN3 / IN4
Entrées de commande numériques qui déterminent le sens de rotation du moteur B.
ENB
Entrée d’activation du moteur B. Peut également être utilisée pour le réglage de vitesse PWM.
| ENA | IN1 | IN2 | Fonction |
|---|---|---|---|
| HIGH | HIGH | LOW | Sens de rotation 1 |
| HIGH | LOW | HIGH | Sens de rotation 2 |
| HIGH | LOW | LOW | Arrêt/freinage |
| HIGH | HIGH | HIGH | Arrêt/freinage |
| LOW | X | X | Sortie désactivée |
Le sens de rotation réel dépend de la manière dont les deux fils du moteur sont connectés à OUT1 et OUT2.
Pour le moteur B, la commande fonctionne de la même manière via IN3, IN4 et ENB.
Le L298N utilisé est un pilote double pont complet spécialement conçu pour la commutation de charges inductives telles que les moteurs à courant continu, les moteurs pas à pas, les relais et les solénoïdes. Selon le fabricant, le L298 lui-même prend en charge une tension d’alimentation moteur allant jusqu’à 46 V et dispose notamment d’une protection thermique.
Sur ce module complet, une tension d’alimentation moteur de 5 à 35 V DC est prévue.
Le courant maximal indiqué de 2 A doit être considéré comme la valeur maximale du pilote. À des courants moteurs continus plus élevés, des pertes de chaleur importantes se produisent dans le L298N. Le courant continu réellement exploitable dépend donc notamment de la tension d’alimentation, du refroidissement, de la température ambiante et de la charge.
Vérifiez en outre non seulement le courant nominal d’un moteur à courant continu, mais aussi le courant de démarrage et le courant de blocage (stall current). Celui-ci peut être plusieurs fois supérieur au courant en fonctionnement normal.
Le L298N utilise des transistors de sortie bipolaires et présente donc une chute de tension plus importante que les pilotes de moteur MOSFET modernes. La tension réellement appliquée au moteur est donc inférieure à la tension d’alimentation fournie.
Cela est particulièrement important pour les moteurs basse tension. Pour les applications où un rendement très élevé ou une très faible chute de tension est important, un pilote MOSFET moderne peut être un meilleur choix.
La carte de commande de moteur L298N est un double pont en H polyvalent pour piloter aussi bien des moteurs à courant continu ordinaires que des moteurs pas à pas. Avec un seul module, deux moteurs CC peuvent être commandés indépendamment en marche avant et arrière, et leur vitesse peut être réglée via PWM. En alternative, les deux ponts en H peuvent être utilisés ensemble pour un moteur pas à pas bipolaire.
Grâce à sa commande numérique simple, ce module est très adapté à une utilisation avec Arduino, ESP32 et d’autres microcontrôleurs.