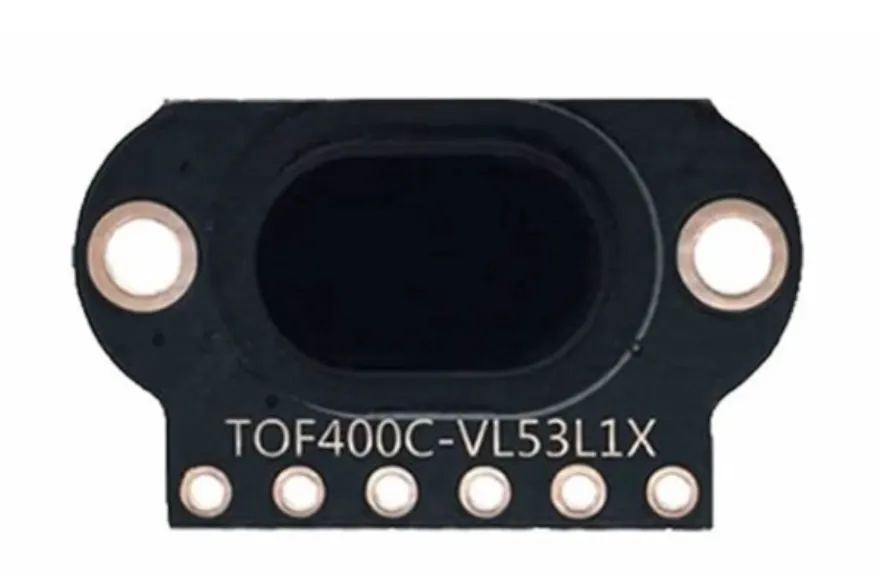
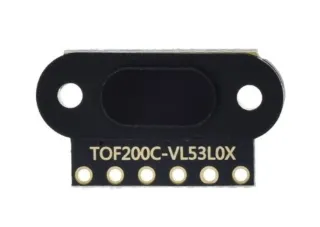
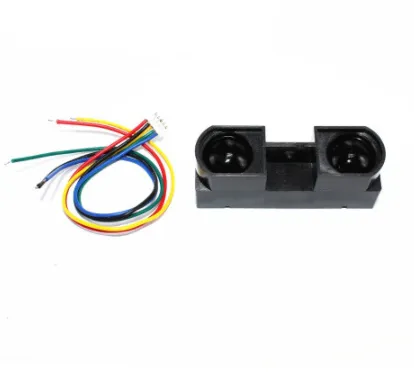
Mini-lasersädeanturi moduuli tarkkaan etäisyyden mittaukseen pitkällä kantamalla, sopii Arduinoon, ESP8266:een ja ESP32:een.
SKU: OT5865 Tuotenumero: XR358 EAN: 8720828223574 Sijainti: H08.01
Vaihtoehto
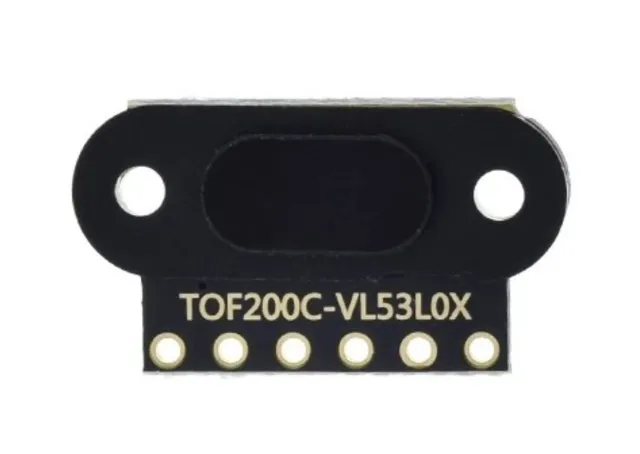
TOF200C VL53L0X etäisyysanturi Time-Of-Flight erittäin tarkka
€ 10,90
Katso tämä vaihtoehto
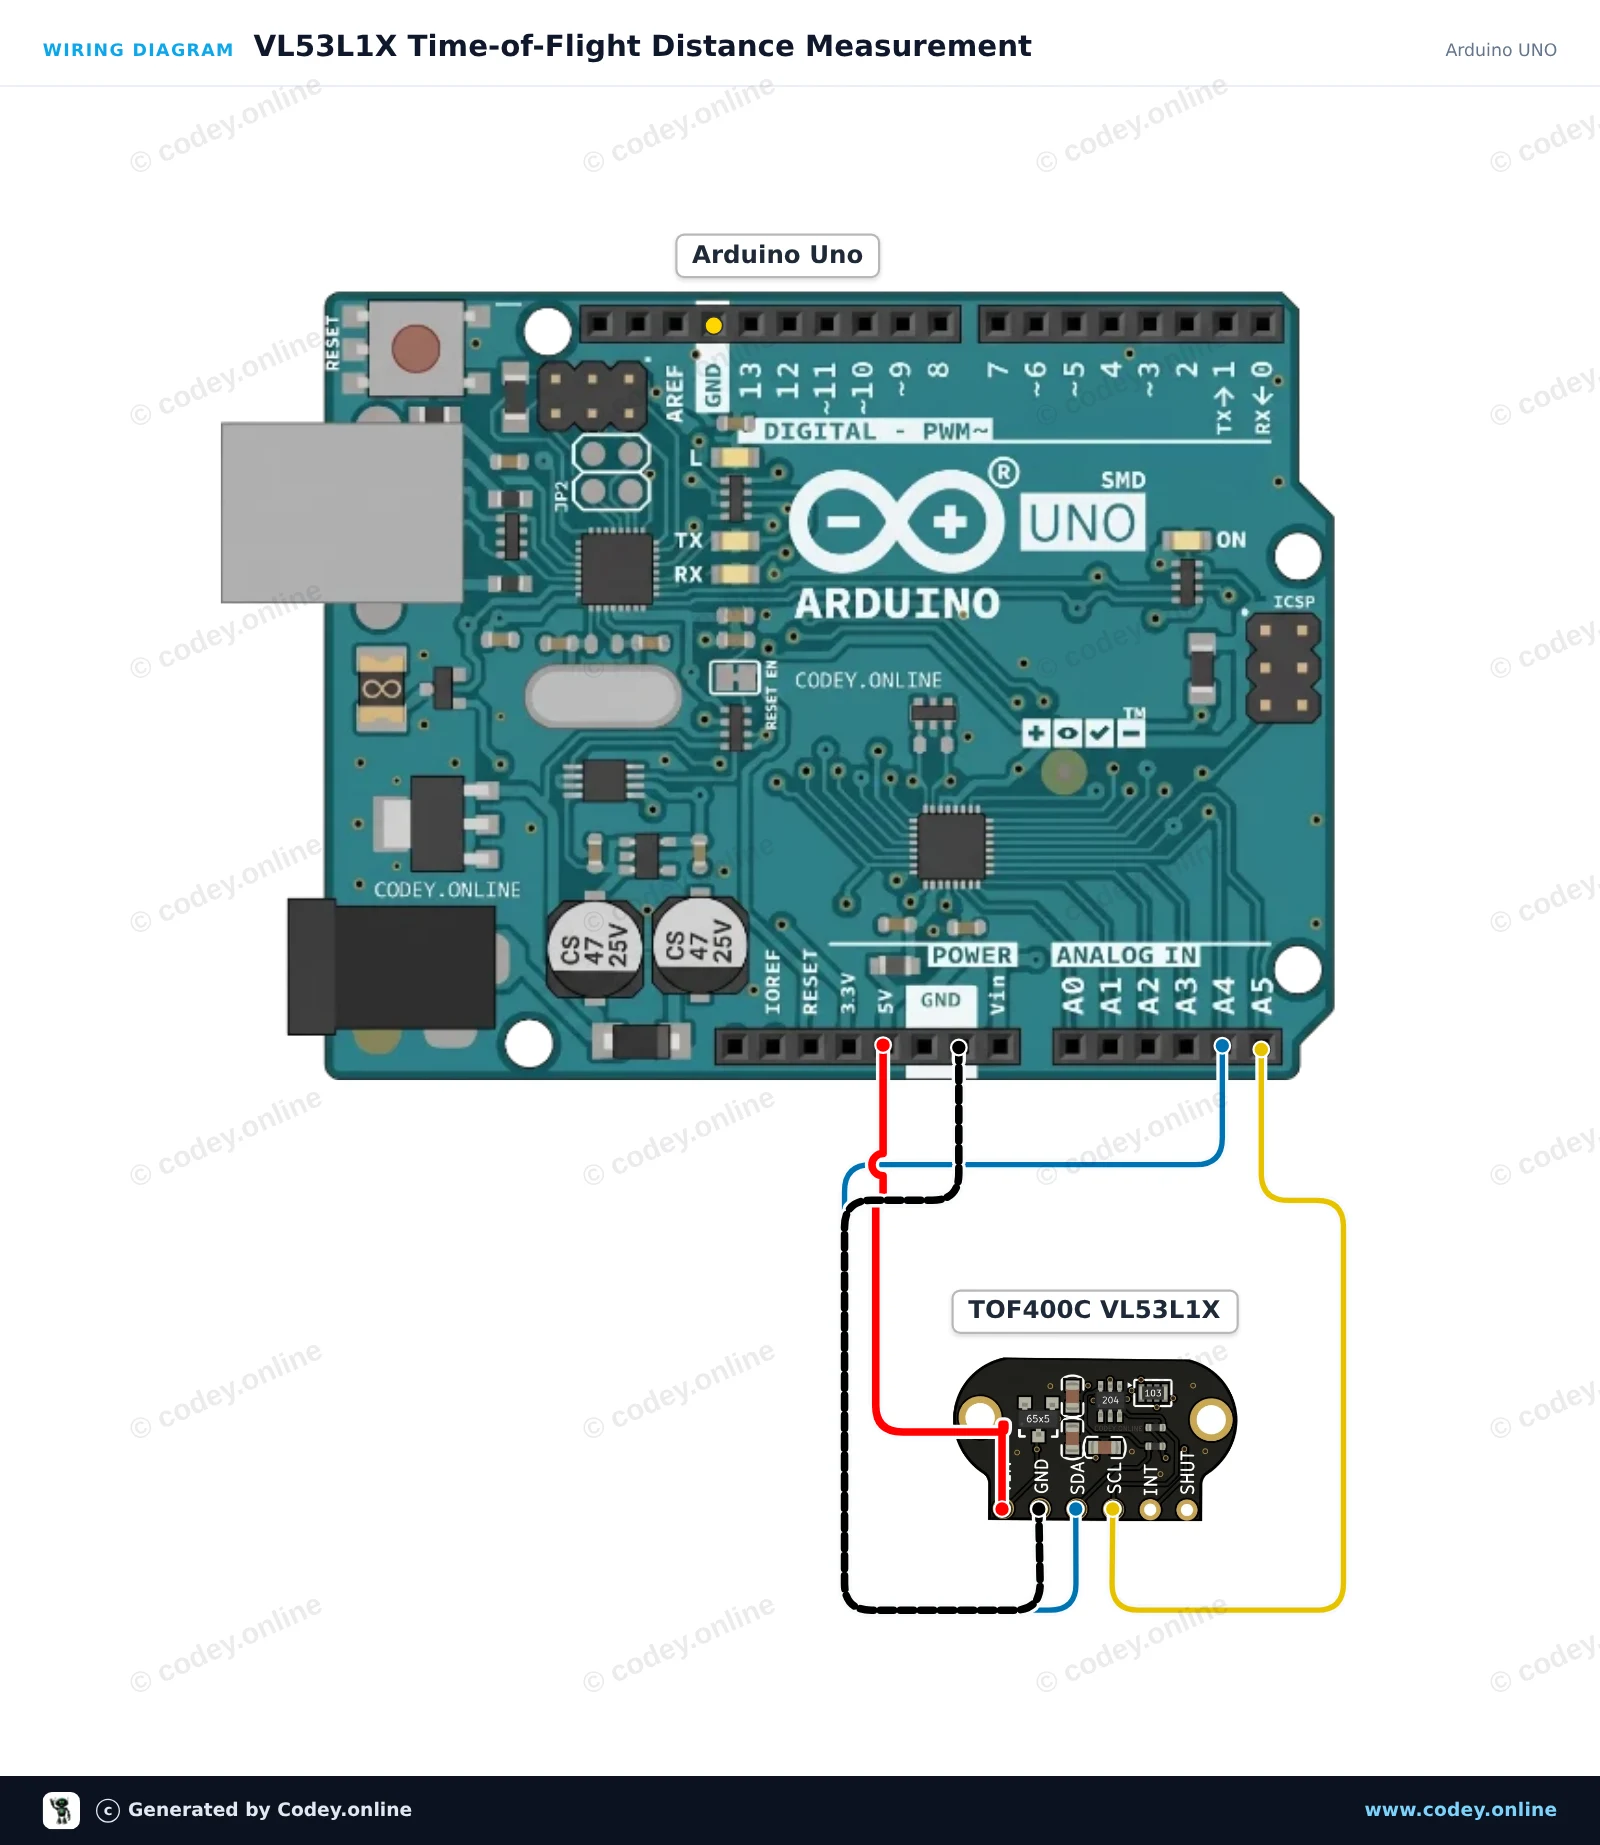
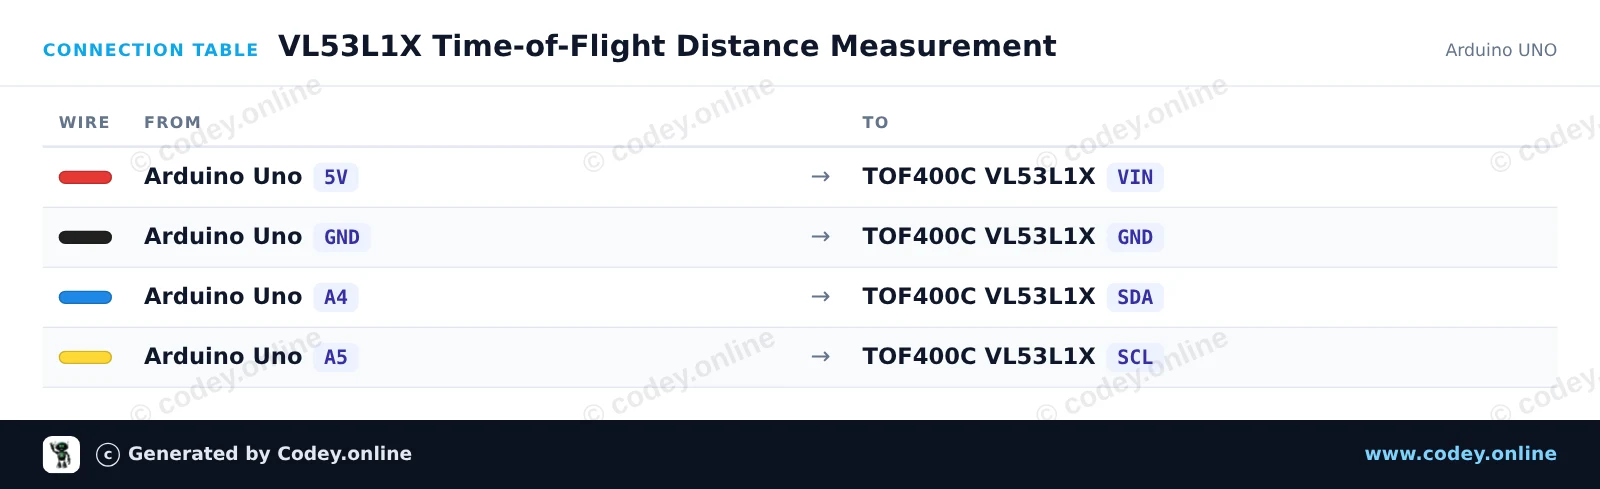
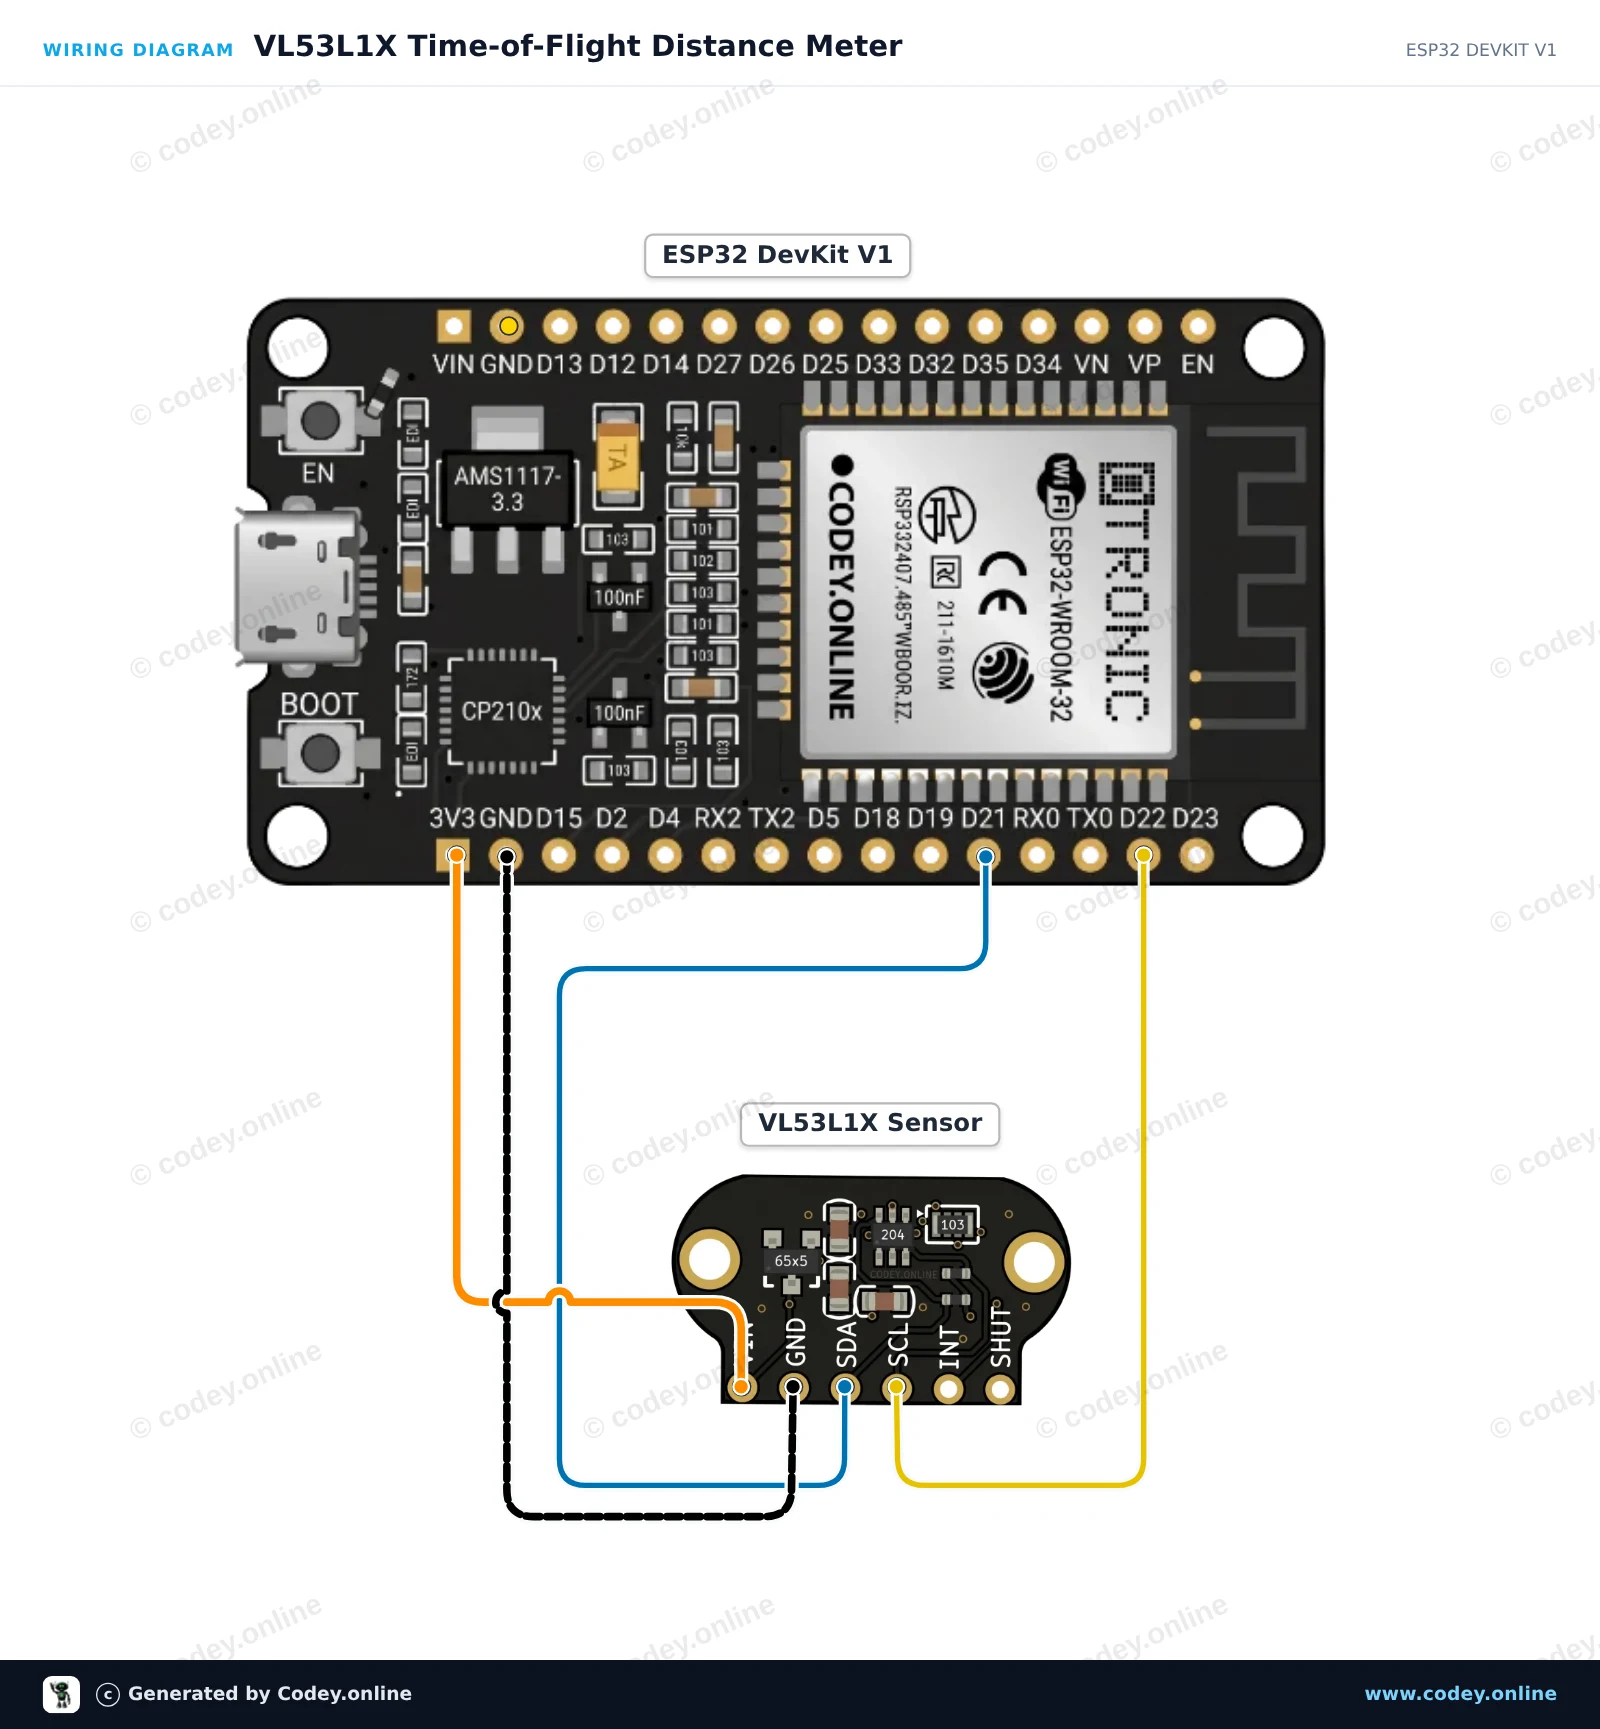
Näin kytket TOF400C-VL53L1X Etäisyysanturi Time-Of-Flight 4-400cm:n Arduino UNOon tai ESP32:een, mukana esimerkkisketsi, jonka voit ladata heti.
Kytke TOF400C VL53L1X Time-of-Flight -anturi Arduino Uno -korttiin I2C:n avulla. Sketch alustaa anturin long-distance-tilaan (jopa 4 meters) ja mittaa etäisyyttä jatkuvasti millimetrin tarkkuudella. Avaa Serial Monitor 115200 baudilla nähdäksesi etäisyyslukemat reaaliajassa.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : VL53L1X Time-of-Flight Distance Measurement
* Board : Arduino UNO (arduino:avr:uno)
* Parts : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
* Libraries : VL53L1X 1.3.1
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
#include <Wire.h>
#include <VL53L1X.h>
VL53L1X sensor;
void setup() {
Serial.begin(115200);
Wire.begin();
Wire.setClock(400000); // 400 kHz I2C
sensor.setTimeout(500);
if (!sensor.init()) {
Serial.println(F("Failed to detect and initialize sensor!"));
while (1) {
delay(1000);
}
}
// Use Long distance mode (up to 400 cm)
sensor.setDistanceMode(VL53L1X::Long);
sensor.setMeasurementTimingBudget(50000);
// Start continuous ranging with 50 ms period
sensor.startContinuous(50);
Serial.println(F("VL53L1X sensor ready. Reading distances..."));
}
void loop() {
uint16_t distanceMm = sensor.read();
Serial.print(F("Distance: "));
Serial.print(distanceMm);
Serial.print(F(" mm ("));
Serial.print(distanceMm / 10.0, 1);
Serial.print(F(" cm)"));
if (sensor.timeoutOccurred()) {
Serial.print(F(" [TIMEOUT]"));
}
Serial.println();
delay(100);
}
Tarvittavat kirjastot: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
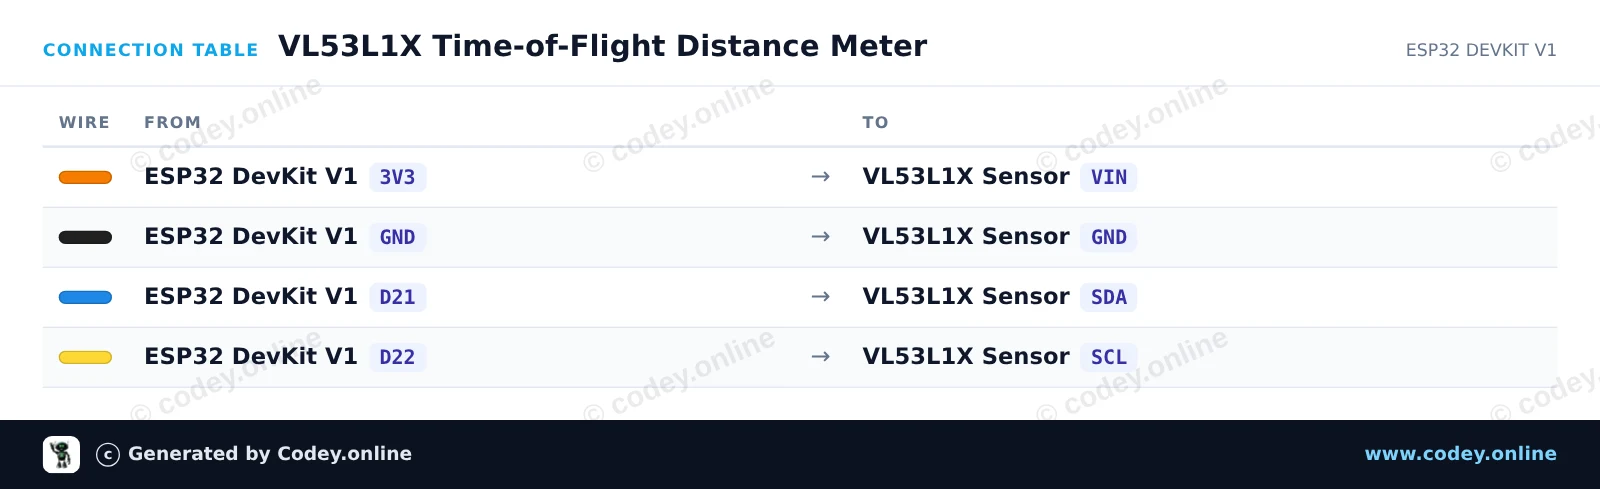
Tämä kytkentä liittää VL53L1X-laser time-of-flight -anturin ESP32:een I2C:n kautta, jotta voidaan mitata etäisyyksiä 4 cm:stä 400 cm:iin. Avaa Serial Monitor 115200 baudilla nähdäksesi reaaliaikaiset etäisyyslukemat millimetreinä.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : VL53L1X Time-of-Flight Distance Meter
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : TOF400C-VL53L1X Distance sensor Time-Of-Flight very accurate 4-400cm
* Libraries : VL53L1X 1.3.1
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
#include <Wire.h>
#include <VL53L1X.h>
VL53L1X sensor;
void setup() {
Serial.begin(115200);
Wire.begin(21, 22);
Wire.setClock(400000);
sensor.setTimeout(500);
if (!sensor.init()) {
Serial.println("Failed to detect and initialize VL53L1X sensor!");
while (1) {
delay(10);
}
}
// Use Long distance mode (up to 4 meters) and 50 ms timing budget
sensor.setDistanceMode(VL53L1X::Long);
sensor.setMeasurementTimingBudget(50000);
sensor.startContinuous(50);
Serial.println("VL53L1X ready! Measuring distance...");
}
void loop() {
uint16_t distanceMm = sensor.read();
if (sensor.timeoutOccurred()) {
Serial.println("Measurement timeout!");
} else {
Serial.print("Distance: ");
Serial.print(distanceMm);
Serial.print(" mm (");
Serial.print(distanceMm / 10.0, 1);
Serial.println(" cm)");
}
delay(100);
}
Tarvittavat kirjastot: VL53L1X 1.3.1
Wiring diagram and example code generated by Codey.online — https://www.codey.online
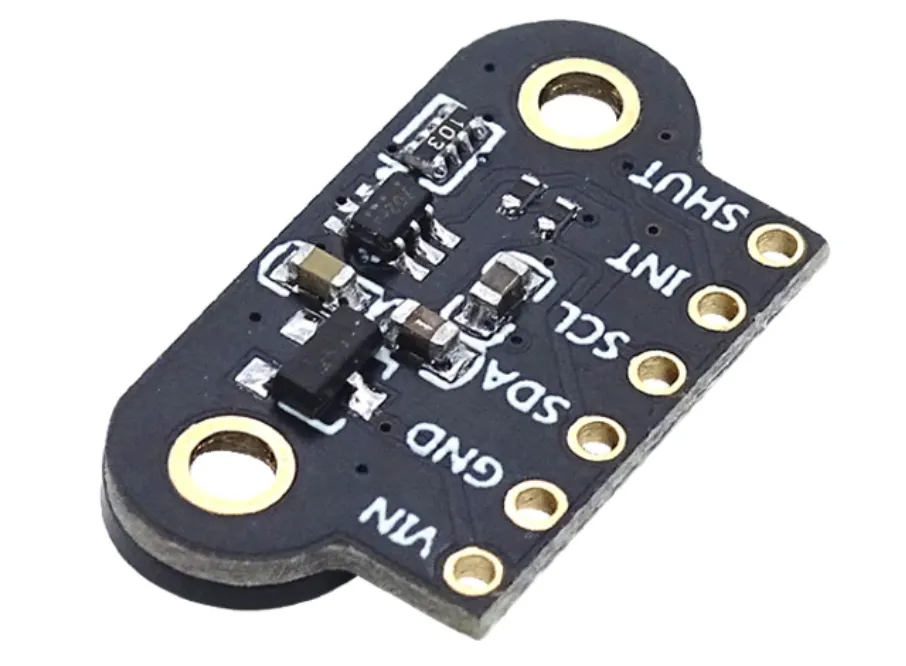
Mini-laseretäisyysanturin moduuli, jonka tarkkuus on 1mm ja suuri kantama.
Malli: TOF400C-VL53L1X
Jännite: 3V - 5 V
Virrankulutus: 40 mA (max)
Etäisyys: 4cm - 400cm
Liitännät:
- VIN
- GND
- SDA
- SCL
- INT
- SHUT
Viestintä: I2C-viestintäprotokolla (täysin yhteensopiva 3-5 v -järjestelmän kanssa)
Sopii Arduinoon, ESP8266:een ja ESP32:een.
Useita antureita on mahdollista käyttää yhdellä I2C-linjalla, koska antureille voidaan ohjelmallisesti määrittää I2C-osoite.
TOF400C-VL53L1X Time Of Flight -laseranturi on erittäin tarkka ja luotettava anturi, jota voidaan käyttää monenlaisiin sovelluksiin, kuten etäisyyden mittaukseen, liikkeen tunnistukseen ja navigointiin.
Yksi tämän anturin tärkeimmistä eduista on sen tarkkuus. Anturi käyttää laserteknologiaa mitatakseen etäisyyden kohteeseen, mikä antaa paljon tarkemman tuloksen kuin esimerkiksi infrapuna-anturi. Tämä tekee anturista sopivan esimerkiksi droneihin, teollisuusautomaatioon ja robotteihin.
Lisäksi anturi on myös erittäin helppokäyttöinen. Se on yhteensopiva monien mikro-ohjainalustojen kanssa, mukaan lukien Arduino, Raspberry Pi ja STM32, ja saatavilla on paljon esimerkkejä ja kirjastoja, jotka auttavat sinua integroimaan anturin projektiisi.
Viimeiseksi, anturi on myös erittäin pieni ja kevyt, joten se on helppo integroida monenlaisiin sovelluksiin. 2 ruuvireikää tekevät myös tämän anturin tukevasta kiinnittämisestä erittäin helppoa.
Mitat
Pituus: 1,3cm
Leveys: 1,04cm
Korkeus: 0,32cm

| Mitat | 1,3 cm x 1,04 cm x 0,32 cm |
|---|---|
| Liitäntä | I2C |
| Sopii | Arduino, ESP8266 ja ESP32 |
| Virrankulutus | 40 mA |
| Malli | TOF400C-VL53L1X |
| Etäisyys | 4 cm - 400 cm |
4 metrin kantama!
Etkö ole tyytyväinen? Sinulla on 30 päivää aikaa vastaanotosta palauttaa tuote.
Kaikki palautuksista
TOF400C-VL53L1X Etäisyysanturi Time-Of-Flight 4-400cm