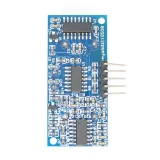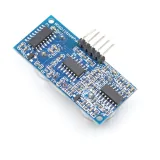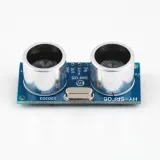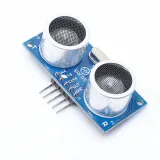
SKU: OT3624 Numéro d’article: NB009 EAN: 8720618827135
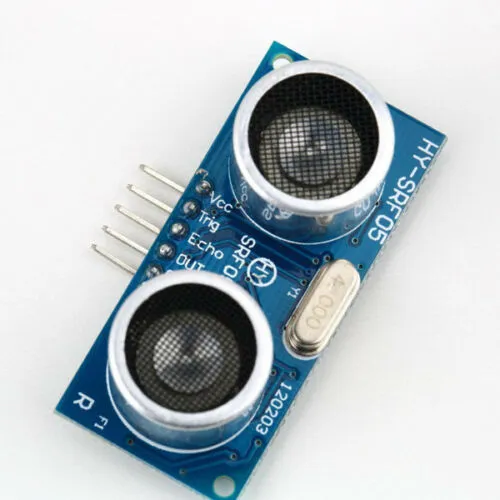
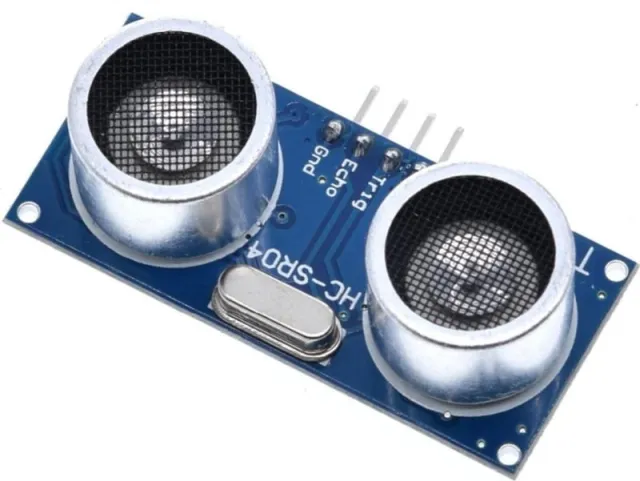
Le module HY-SRF05 Ultrasone Range Finder utilise des ondes sonores ultrasonores pour détecter la présence et mesurer la distance des objets situés devant lui.
CARACTÉRISTIQUES PRINCIPALES :
Portée de détection de 2 cm à 450 cm (15 pieds)
Fonctionnement à 40 kHz
Champ de vision de ±15 degrés
Fonctionnement en 5V
La portée de détection et de mesure va de 2 cm à 450 cm avec une précision indiquée de ± 2 mm. L’onde ultrasonore pulse à 40 kHz et est inaudible pour l’oreille humaine. Le HY-SRF05 est une version plus précise que le HC-SR04, mais il est par ailleurs similaire en termes de fonctionnalité.
Ces modules sont souvent utilisés sur des véhicules robotisés pour détecter et éviter les obstacles. Comme ils utilisent des ondes sonores pour la détection, ils ne sont pas sensibles aux sources lumineuses ni aux surfaces optiquement réfléchissantes comme peut l’être l’IR. En utilisant le son plutôt que la lumière, il est également possible de mesurer le temps nécessaire pour que le son revienne en écho et, par conséquent, de calculer la distance à l’objet avec une bonne précision, ce qui peut être très pratique.
Les modules ont un « champ de vision » d’environ ±15 degrés, c’est pourquoi ils sont parfois montés sur un servomoteur afin que le capteur puisse « regarder » son environnement. Le fait que les capteurs ressemblent à une paire d’yeux contribue aussi à leur côté cool.
Le module est normalement inactif.
Une impulsion logique HIGH de 10uSec ou plus large est envoyée sur la broche TRIG du module, généralement par un microcontrôleur. Cela lance un cycle de détection du module.
Le module émet huit salves de son à 40KHz et met sa sortie ECHO à l’état HAUT.
Lorsque le signal est réfléchi par un objet et détecté par le module, la broche ECHO repasse à l’état BAS.
En mesurant combien de temps la broche ECHO reste à l’état HAUT, la distance à l’objet peut être calculée à l’aide de la formule de base (Temps pendant lequel ECHO reste HAUT * Vitesse du son / 2). La division par 2 est nécessaire car le son doit parcourir la distance dans les deux sens (aller et retour) et nous ne voulons connaître que la distance.
S’il n’y a pas de retour d’écho (aucun objet détecté ou signal bloqué), le module fera tout de même redescendre la broche ECHO après un délai fixe. Ce délai peut varier, mais il est d’environ 200 mSec sur les modules que j’ai mesurés. Cela est nécessaire pour éviter que le module ne se bloque en l’absence d’écho.
La vitesse du son varie légèrement avec la température de l’air, donc pour une précision maximale, la température de l’air peut être mesurée et utilisée pour calculer la vitesse actuelle du son, mais ce n’est pas requis pour une détection de collision de base.
Connexions du module :
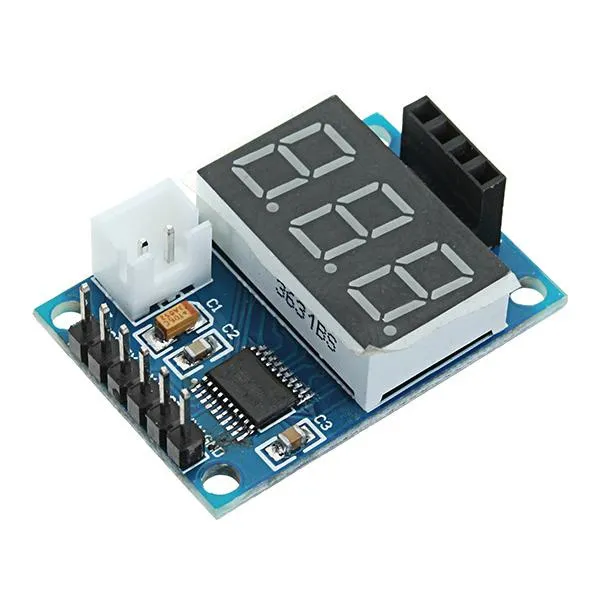
Il y a un connecteur à 5 broches sur l’assemblage. La broche GND est reliée à la masse du système et la broche Vcc est reliée au 5V. La broche TRIG est une broche d’entrée sur laquelle une impulsion de 10uSec est appliquée pour démarrer le cycle de mesure. La broche ECHO est une broche de sortie maintenue à l’état HAUT pendant le temps écoulé depuis le moment où le module émet une impulsion de 40KHz jusqu’à ce qu’il reçoive l’écho en retour. La broche OUT n’est pas utilisée.
1 x connecteur 5 broches
VCC – À connecter au 5V.
TRIG – Entrée de déclenchement – À relier à une broche de sortie numérique du MCU. Une impulsion de 10 uSec ou plus lance un cycle de mesure
ECHO - Sortie d’écho - À connecter à une broche d’entrée numérique du MCU. Cette broche est maintenue à l’état haut pendant le cycle de mesure.
OUT – Non utilisé
GND – À connecter à la masse du système. Cette masse doit être commune avec le MCU.