Arkisin ennen klo 14.00 tilatut tuotteet lähetetään samana päivänä ja ovat 98 %:ssa tapauksista perillä seuraavana päivänä. Ilmainen palautus 30 päivän harkinta-aika 1 vuoden takuu

Kytkentäkaavio ja koodiesimerkki

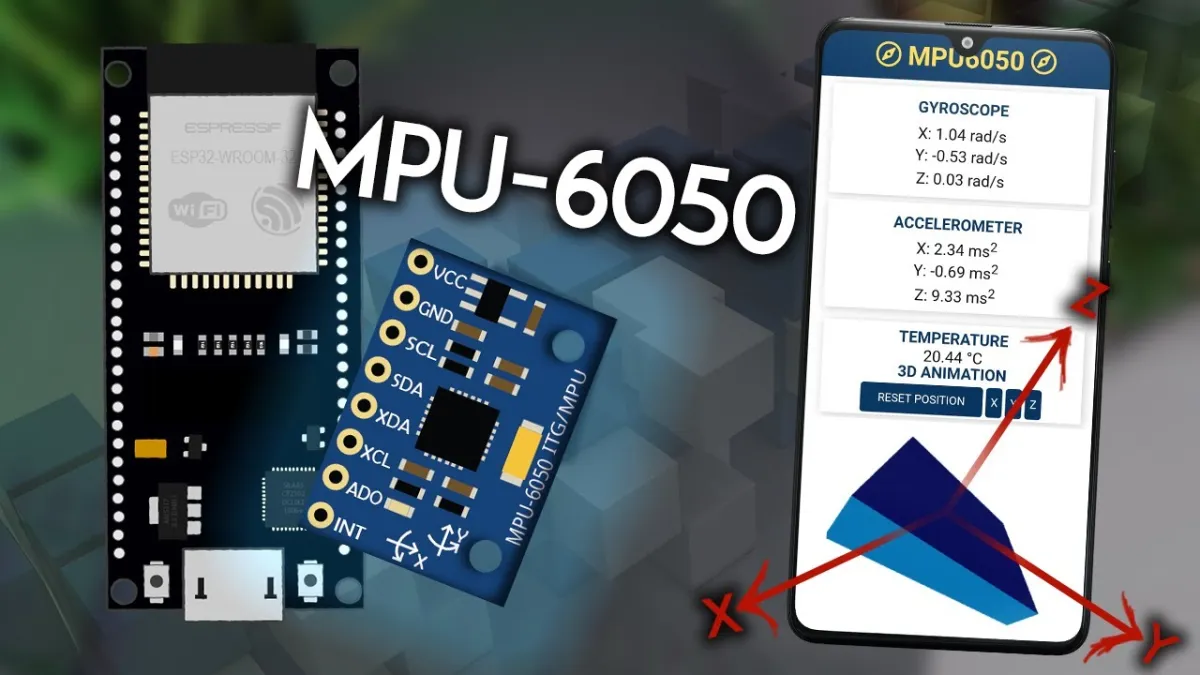
Näin kytket Kiihdytysanturi ja gyroskooppi I2C - MPU-6050:n Arduino UNOon tai ESP32:een, mukana esimerkkisketsi, jonka voit ladata heti.

MPU-6050:n kiihtyvyys- ja gyroskooppiesittely

Tämä projekti lukee kiihtyvyys- ja kulmanopeustiedot MPU-6050 6-akseliselta liikkeentunnistussensorilta I2C:n kautta. Kytke sensori Arduino Unoon, lataa koodi ja avaa Serial Monitor nopeudella 115200 baud nähdäksesi reaaliaikaiset liikelukemat, kun kallistat ja käännät moduulia.

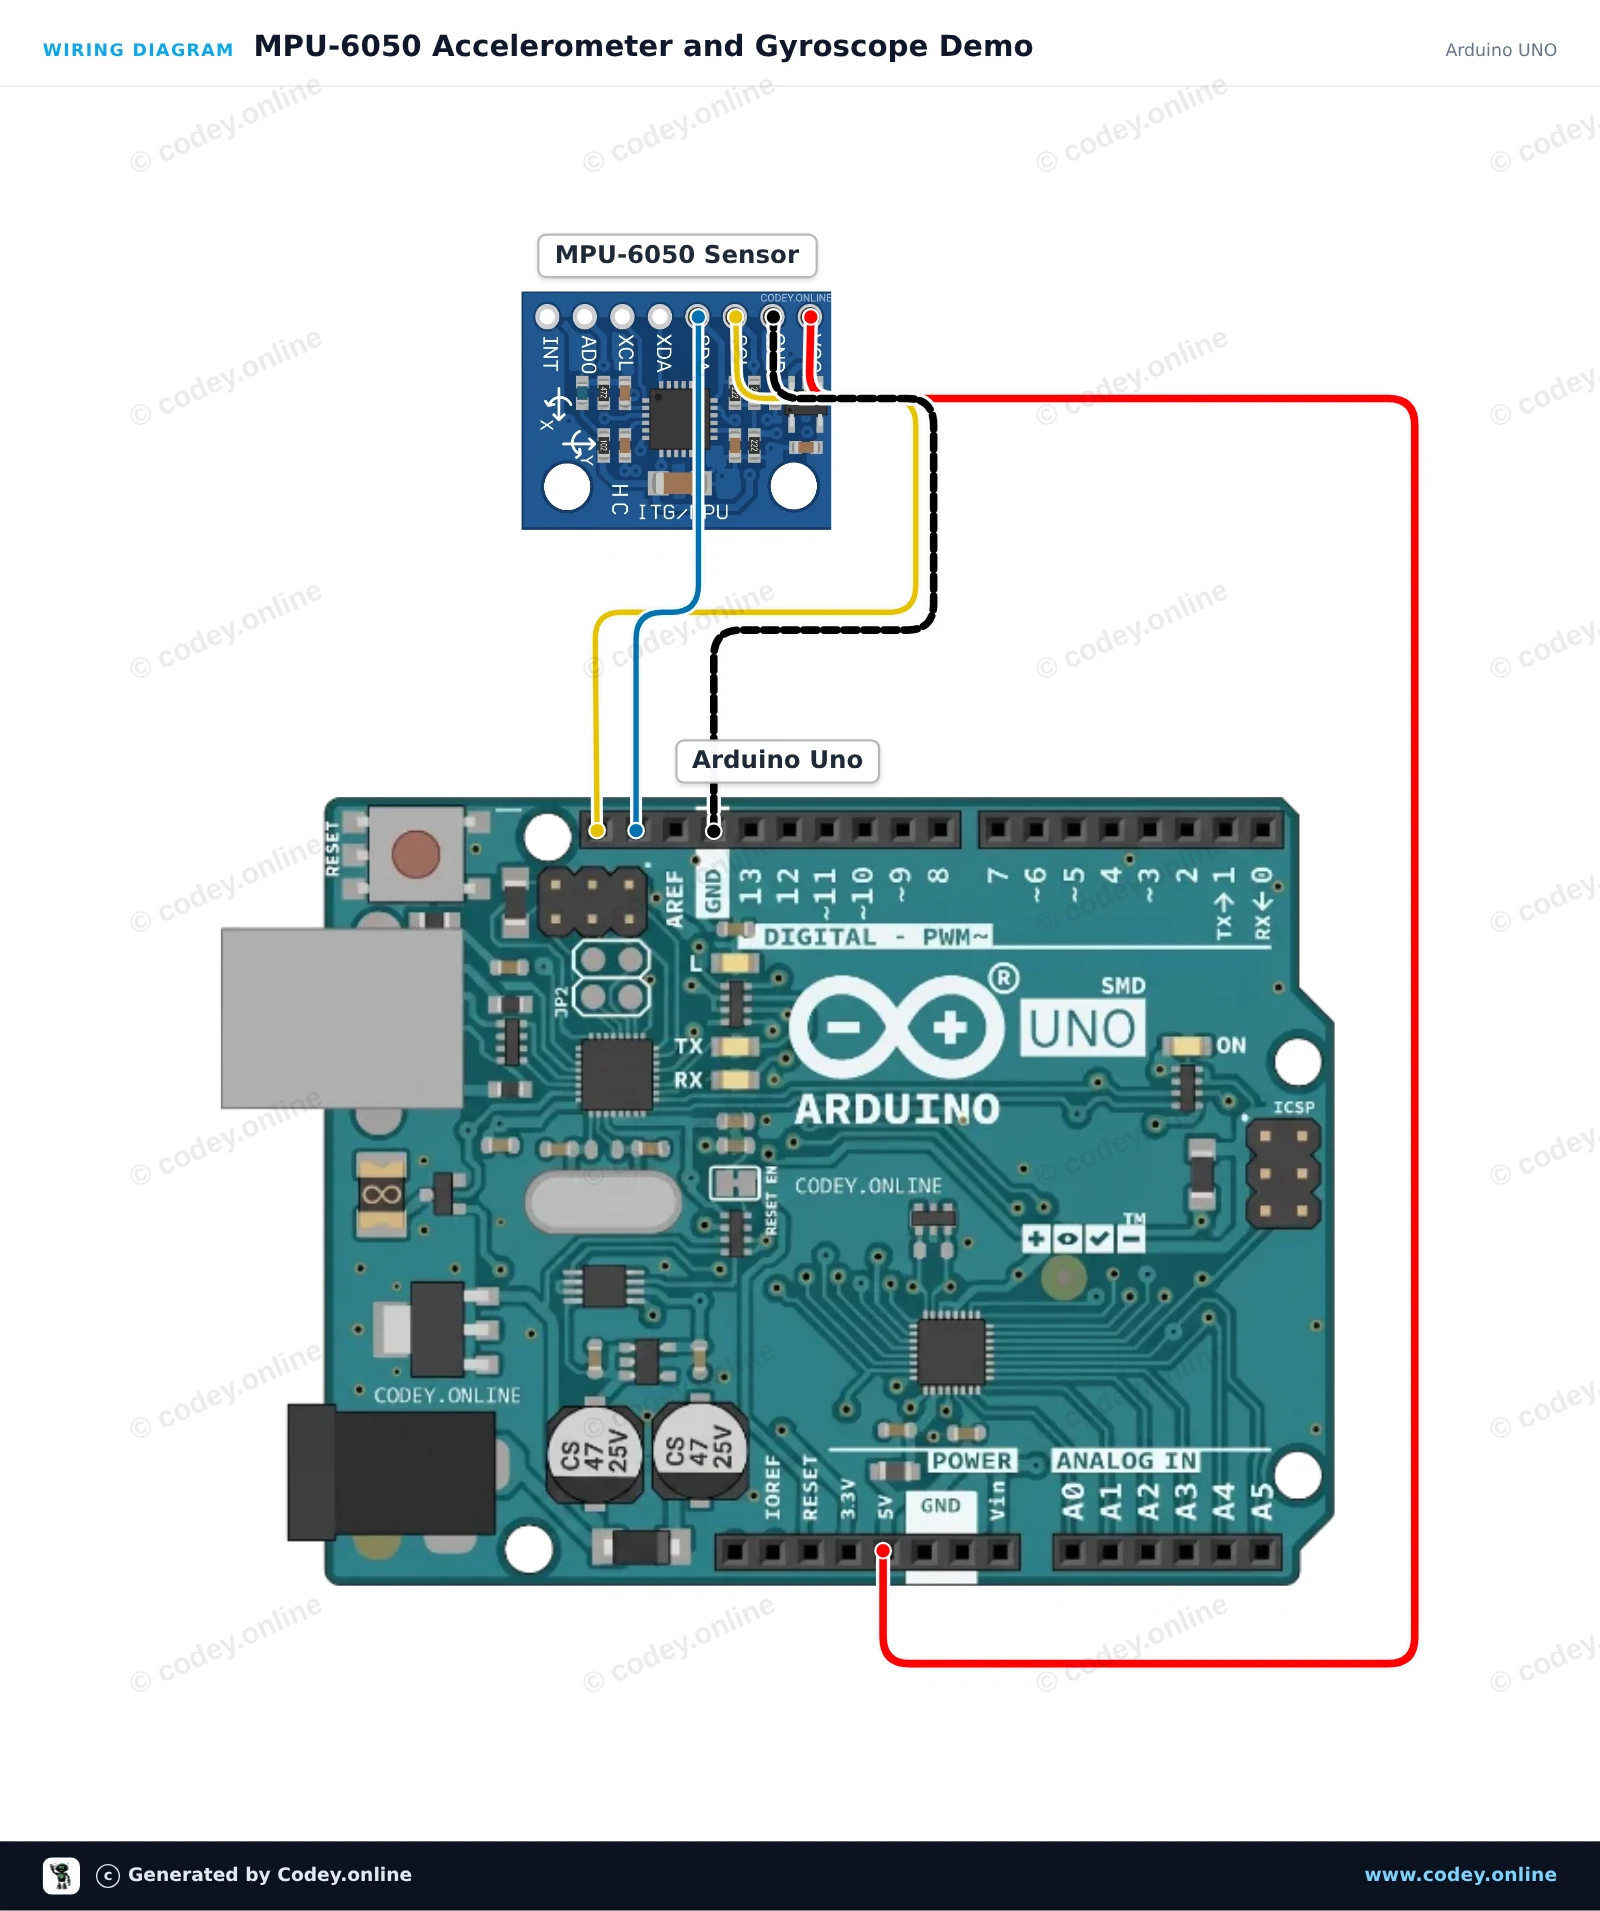
Kytkentäkaavio: Kiihdytysanturi ja gyroskooppi I2C - MPU-6050 laitteessa Arduino UNO
Kytkentäkaavio · Klikkaa suurentaaksesi
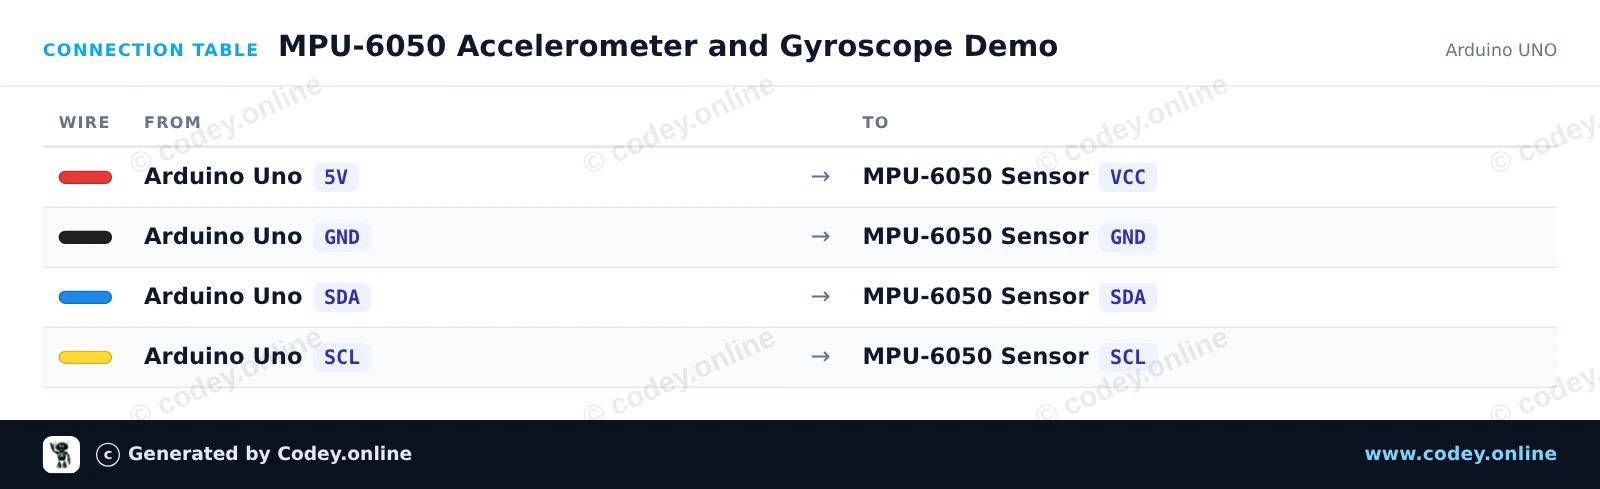
Kytkentätaulukko: Kiihdytysanturi ja gyroskooppi I2C - MPU-6050 laitteessa Arduino UNO
Kytkentätaulukko · Klikkaa suurentaaksesi
MPU_6050_Accelerometer_and_Gyroscope_Dem.ino · käännetty ja testattu
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : MPU-6050 Accelerometer and Gyroscope Demo
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : Accelerometer and Gyroscope I2C MPU-6050
 *  Libraries : Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15, Adafruit BusIO 1.17.4
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>

Adafruit_MPU6050 mpu;

void setup() {
  Serial.begin(115200);
  while (!Serial) {
    delay(10);
  }

  Serial.println(F("Initializing MPU-6050..."));
  if (!mpu.begin()) {
    Serial.println(F("Failed to find MPU-6050 chip. Check connections!"));
    while (1) {
      delay(10);
    }
  }
  Serial.println(F("MPU-6050 initialized successfully!"));

  // Configure sensor ranges and filter bandwidth
  mpu.setAccelerometerRange(MPU6050_RANGE_8_G);
  mpu.setGyroRange(MPU6050_RANGE_500_DEG);
  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);
}

void loop() {
  sensors_event_t a, g, temp;
  mpu.getEvent(&a, &g, &temp);

  // Print acceleration in m/s^2
  Serial.print(F("Accel (m/s^2) X: "));
  Serial.print(a.acceleration.x, 2);
  Serial.print(F(", Y: "));
  Serial.print(a.acceleration.y, 2);
  Serial.print(F(", Z: "));
  Serial.print(a.acceleration.z, 2);

  // Print rotation rate in rad/s
  Serial.print(F(" | Gyro (rad/s) X: "));
  Serial.print(g.gyro.x, 2);
  Serial.print(F(", Y: "));
  Serial.print(g.gyro.y, 2);
  Serial.print(F(", Z: "));
  Serial.print(g.gyro.z, 2);

  // Print onboard temperature
  Serial.print(F(" | Temp: "));
  Serial.print(temp.temperature, 1);
  Serial.println(F(" C"));

  delay(500);
}

Tarvittavat kirjastot: Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15, Adafruit BusIO 1.17.4

Wiring diagram and example code generated by Codey.online — https://www.codey.online

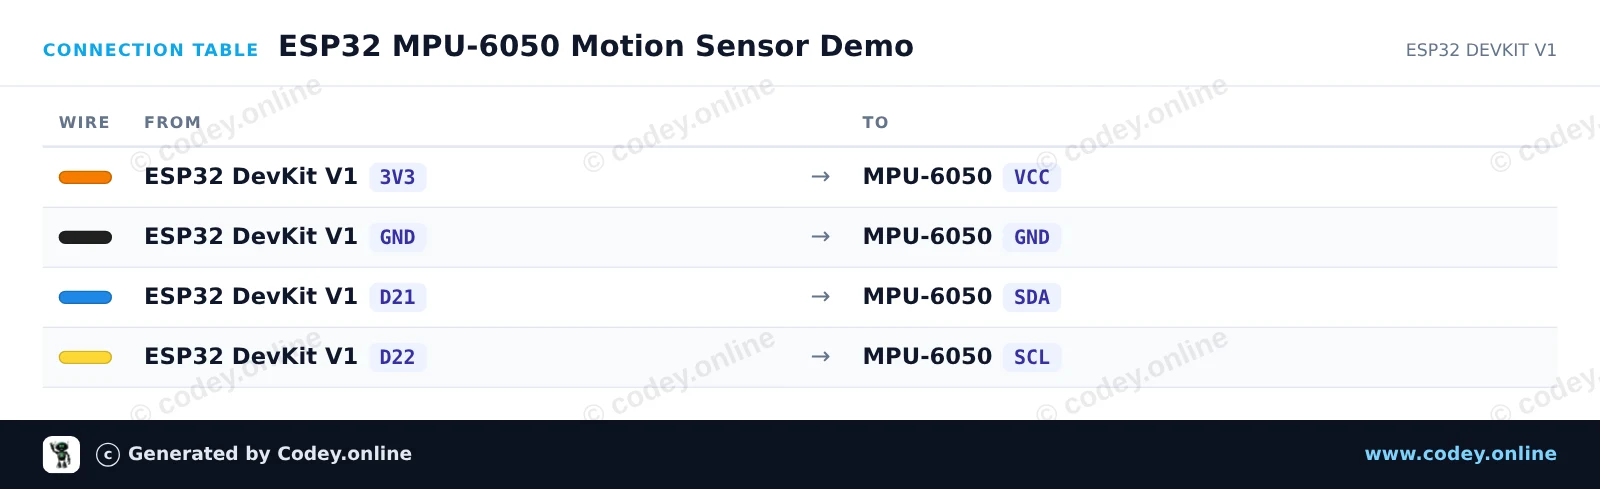
ESP32 MPU-6050-liiketunnistimen demo

Tämä projekti lukee MPU-6050-anturin 3-akselisen kiihtyvyyden, pyörimisnopeuden ja lämpötilan I2C:n kautta. ESP32 lukee anturidataa 10 Hz:n taajuudella ja tulostaa muotoillut arvot Serial Monitoriin nopeudella 115200 baud. Avaa Serial Plotter nähdäksesi anturin liikkeiden reaaliaikaiset kuvaajat.

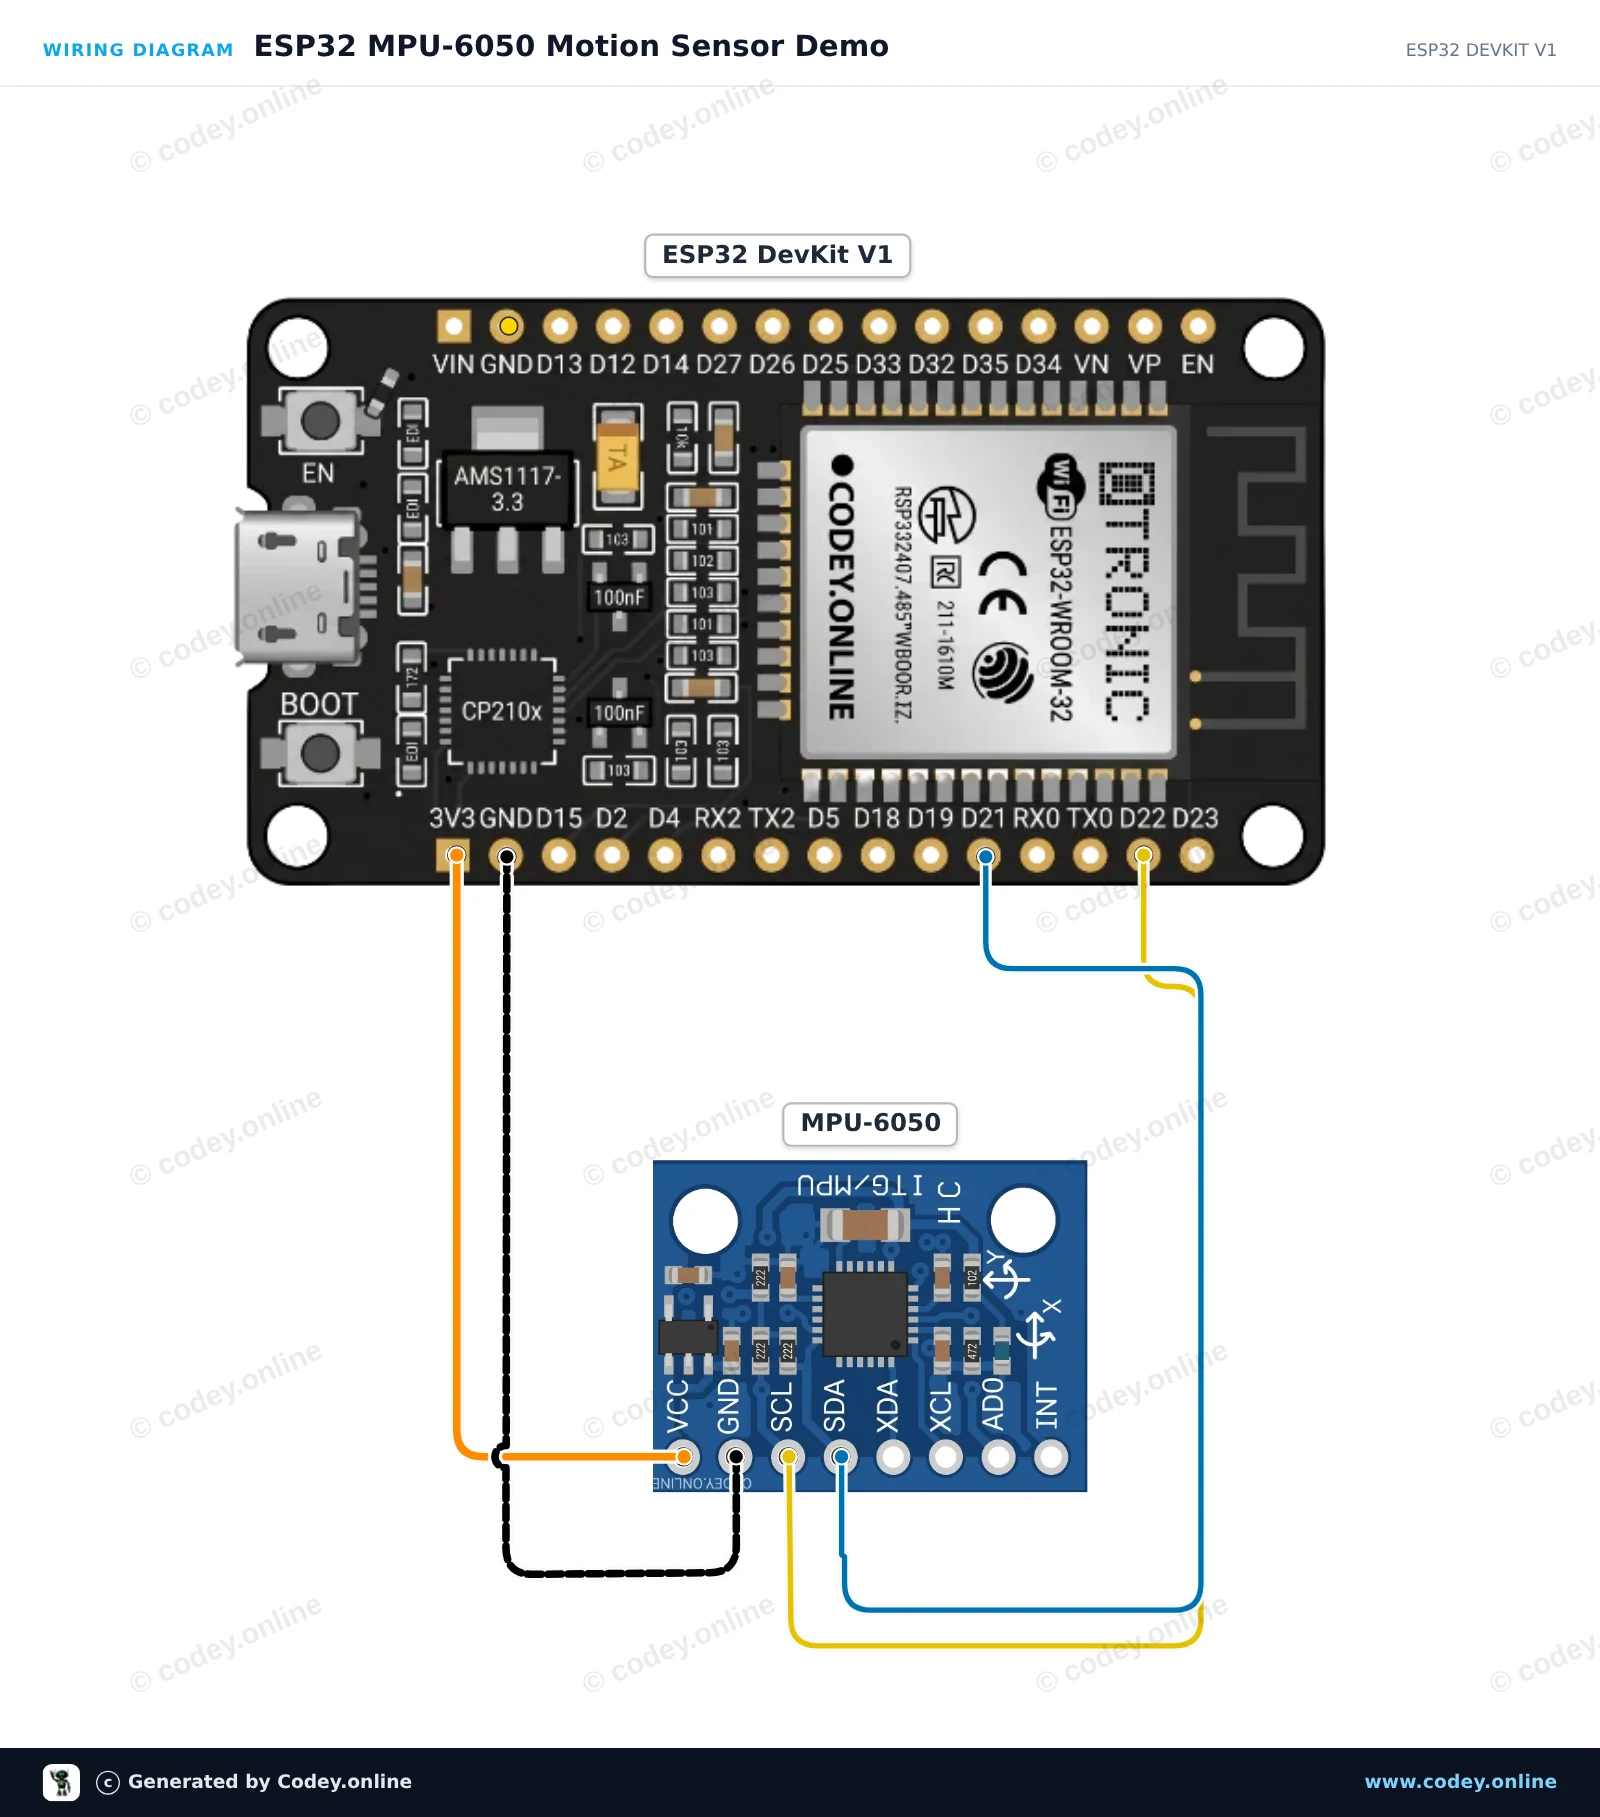
Kytkentäkaavio: Kiihdytysanturi ja gyroskooppi I2C - MPU-6050 laitteessa ESP32 DevKit V1
Kytkentäkaavio · Klikkaa suurentaaksesi
Kytkentätaulukko: Kiihdytysanturi ja gyroskooppi I2C - MPU-6050 laitteessa ESP32 DevKit V1
Kytkentätaulukko · Klikkaa suurentaaksesi
ESP32_MPU_6050_Motion_Sensor_Demo.ino · käännetty ja testattu
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : ESP32 MPU-6050 Motion Sensor Demo
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : Accelerometer and Gyroscope I2C MPU-6050
 *  Libraries : Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>
#include <Wire.h>

Adafruit_MPU6050 mpu;

void setup() {
  Serial.begin(115200);
  while (!Serial) delay(10);

  Serial.println("Initializing MPU-6050...");

  // Initialize I2C on ESP32 default pins: SDA (GPIO 21), SCL (GPIO 22)
  Wire.begin(21, 22);

  if (!mpu.begin(0x68, &Wire)) {
    Serial.println("Failed to find MPU-6050 chip!");
    while (1) {
      delay(10);
    }
  }

  Serial.println("MPU-6050 Found!");

  // Configure sensor ranges
  mpu.setAccelerometerRange(MPU6050_RANGE_8_G);
  mpu.setGyroRange(MPU6050_RANGE_500_DEG);
  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);

  delay(100);
}

void loop() {
  sensors_event_t a, g, temp;
  mpu.getEvent(&a, &g, &temp);

  Serial.print("Accel X: ");
  Serial.print(a.acceleration.x, 2);
  Serial.print(" m/s^2, Y: ");
  Serial.print(a.acceleration.y, 2);
  Serial.print(" m/s^2, Z: ");
  Serial.print(a.acceleration.z, 2);
  Serial.println(" m/s^2");

  Serial.print("Gyro X: ");
  Serial.print(g.gyro.x, 2);
  Serial.print(" rad/s, Y: ");
  Serial.print(g.gyro.y, 2);
  Serial.print(" rad/s, Z: ");
  Serial.print(g.gyro.z, 2);
  Serial.println(" rad/s");

  Serial.print("Temperature: ");
  Serial.print(temp.temperature, 1);
  Serial.println(" degC");
  Serial.println("------------------------------------");

  delay(500);
}

Tarvittavat kirjastot: Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15

Wiring diagram and example code generated by Codey.online — https://www.codey.online

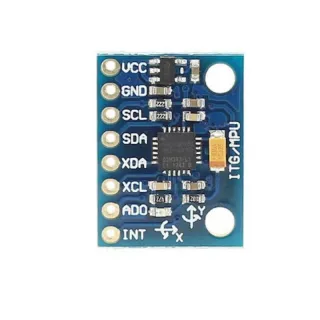
Kiihdytysanturi ja gyroskooppi I2C - MPU-6050

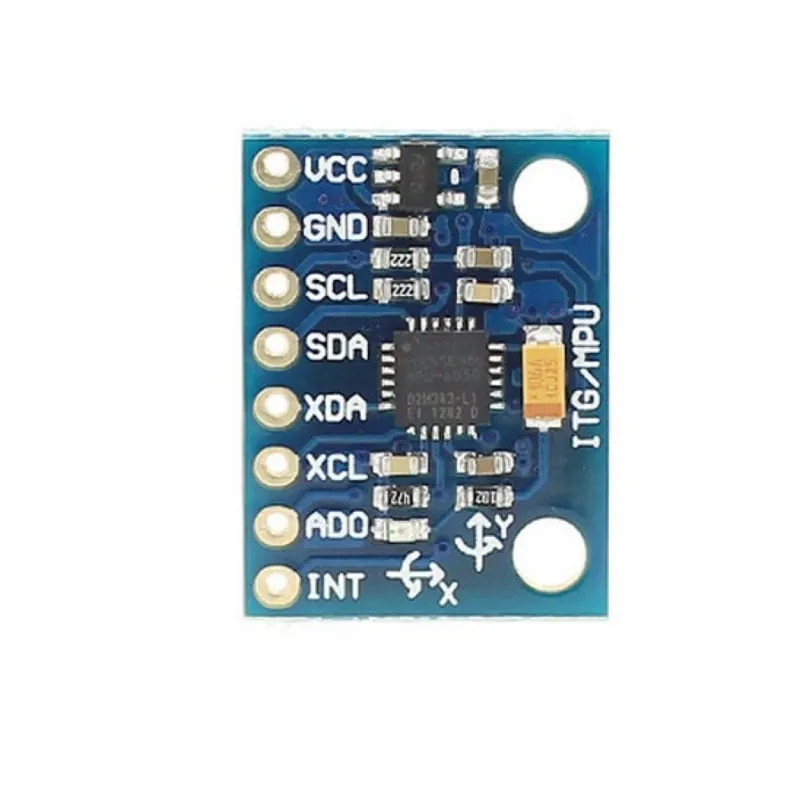
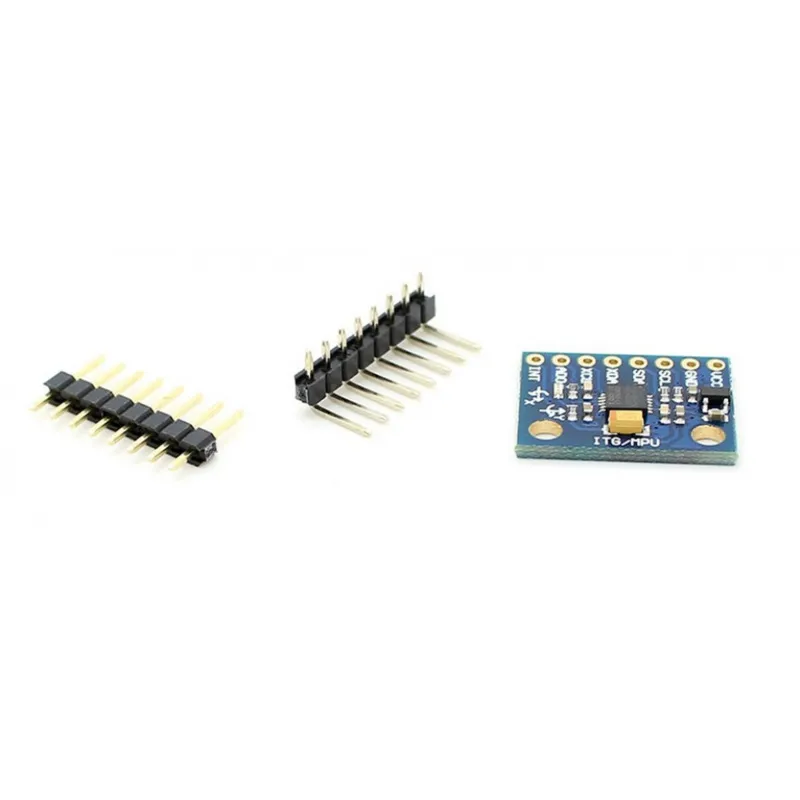
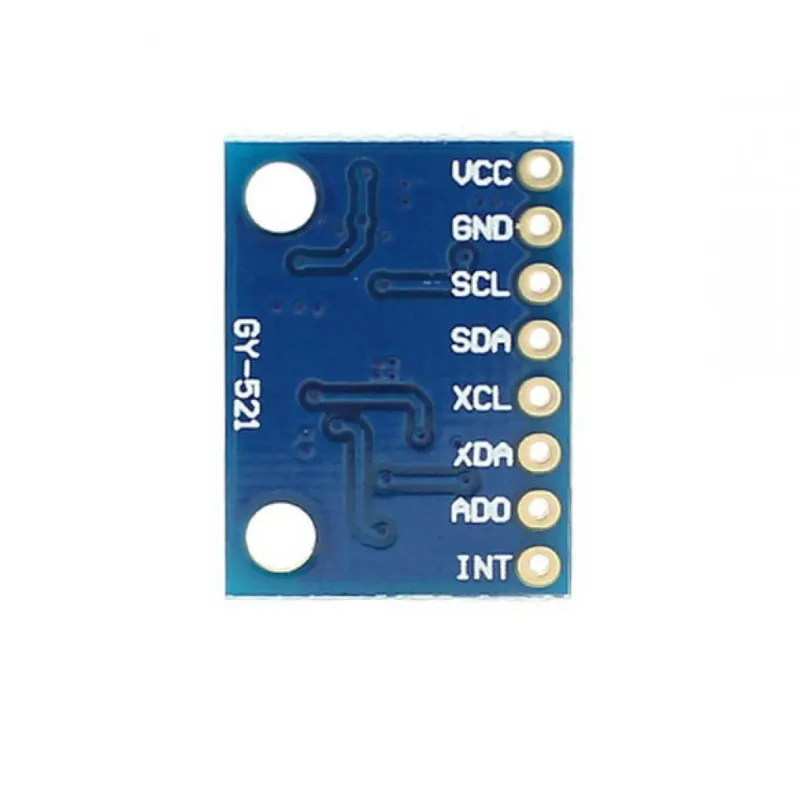
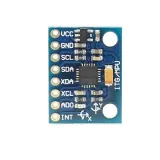
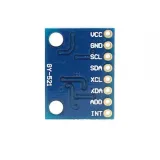
MPU-6050-moduuli yhdistää 3-akselisen kiihtyvyysanturin ja 3-akselisen gyroskoopin. Yksittäisiin ratkaisuihin verrattuna pienemmän koon lisäksi tämä moduuli ratkaisee myös ongelmia, jotka liittyvät eroihin tyypillisissä monikomponenttijärjestelmissä.
Integroitu InvenSense-tietokanta vähentää monimutkaista käsittelyä ja tarjoaa kehyksen sovellus- ja API-kehitykselle.

I2C, jopa 400 kHz, on käytettävissä tiedonsiirtoon.

Tekniset tiedot
- MPU-6050 moduuli (kolmiakselinen gyro + kolmiakselinen kiihtyvyys)
- Virtalähde: 3- 5 V (sisäinen matalajännite-ero)
- Viestintä: standardi IIC-viestintäprotokolla
- Piiri, jossa sisäänrakennettu 16-bit AD-muunnin, 16-bit datalähtö
- Gyroskoopin alue: ±250, ±500, ±1000, ±2000 °/ s (16 bits)
- Kiihtyvyysalue: ±2, ±4, ±8, ±16 g (16 bits)
- sisäänrakennettu lämpötila-anturi

Käyttöesimerkkejä
- Liikkeentunnistuspelit
- lisätty todellisuus
- elektroninen & optinen kuvanvakautus


Mitat
Pituus: 2,1cm
Leveys: 1,6cm
Korkeus: 0,34cm

  • 3-akselinen anturi
  • 16-bittinen AD
  • I2C-liitäntä
  • Lämpötila-anturi
Toistettaessa video ladataan YouTubesta.

Miksi valita tämä tuote?

  • 3-akselinen mittaus – Kiihtyvyysanturi ja gyroskooppi yhdessä moduulissa.
  • I2C-viestintä – Datansiirto standardin IIC-protokollan kautta.
  • Jopa 400 kHz – Soveltuu nopeaan datansiirtoon.
  • 16-bittinen käsittely – Sisäänrakennettu AD-muunnin ja datalähtö.
  • Lämpötila-anturi – Lisämittauksia varten sirulla.
Tiedot
Leveys1,6 cm
LiitäntäI2C
Pituus2,1 cm
Käyttöjännite3-5V
Taajuusjopa 400 kHz
Korkeus0,34 cm
Gyroskoopin alue±250, ±500, ±1000, ±2000 °/s
Kiihdytysalue±2, ±4, ±8, ±16 g

Usein ostettu yhdessä

Yhteensä: € 17,60

Arvostelut

★★★★★ 5,0/5 3 arvostelua
  • ★★★★★Stijn GroenVahvistettu ostos

    Toimii hyvin

  • ★★★★★Ferre WillemsVahvistettu ostos

    Se oli hyvä

  • ★★★★★WalterVahvistettu ostos

    toimii täydellisesti!

Kirjoita arvostelu
Arvostelusi

Toimitus & palautukset

Toimitus

  • Paketti seurannalla€ 7,7024 tunnin sisällä
  • Nouto PostNL:n toimipisteestä€ 7,4024 tunnin sisällä
  • Kirjelaatikko-paketti€ 3,702 arkipäivän kuluessa
  • Kirjelaatikko­paketti 24 tuntia€ 4,5524 tunnin sisällä
  • Nouto myymälästäIlmainen
Kaikki toimituksesta

Palautukset

Etkö ole tyytyväinen? Sinulla on 30 päivää aikaa vastaanotosta palauttaa tuote.

Kaikki palautuksista

Aiemmin katsotut