Поръчано в работни дни преди 14:00 ч. = изпратено същия ден и в 98% от случаите пристига на следващия ден. Безплатно връщане 30 дни за размисъл 1 година гаранция

Схема на свързване и примерен код

Ето как да свържеш Акселерометър и жироскоп с ускорение I2C - MPU-6050 към Arduino UNO или ESP32, с примерен sketch, който можеш да качиш веднага.

Демо на MPU-6050 акселерометър и жироскоп

Този проект чете данни за ускорение и ъглова скорост от 6-осния сензор за проследяване на движение MPU-6050 чрез I2C. Свържете сензора към Arduino Uno, качете кода и отворете Serial Monitor на 115200 baud, за да видите измерванията на движението в реално време, докато накланяте и завъртате модула.

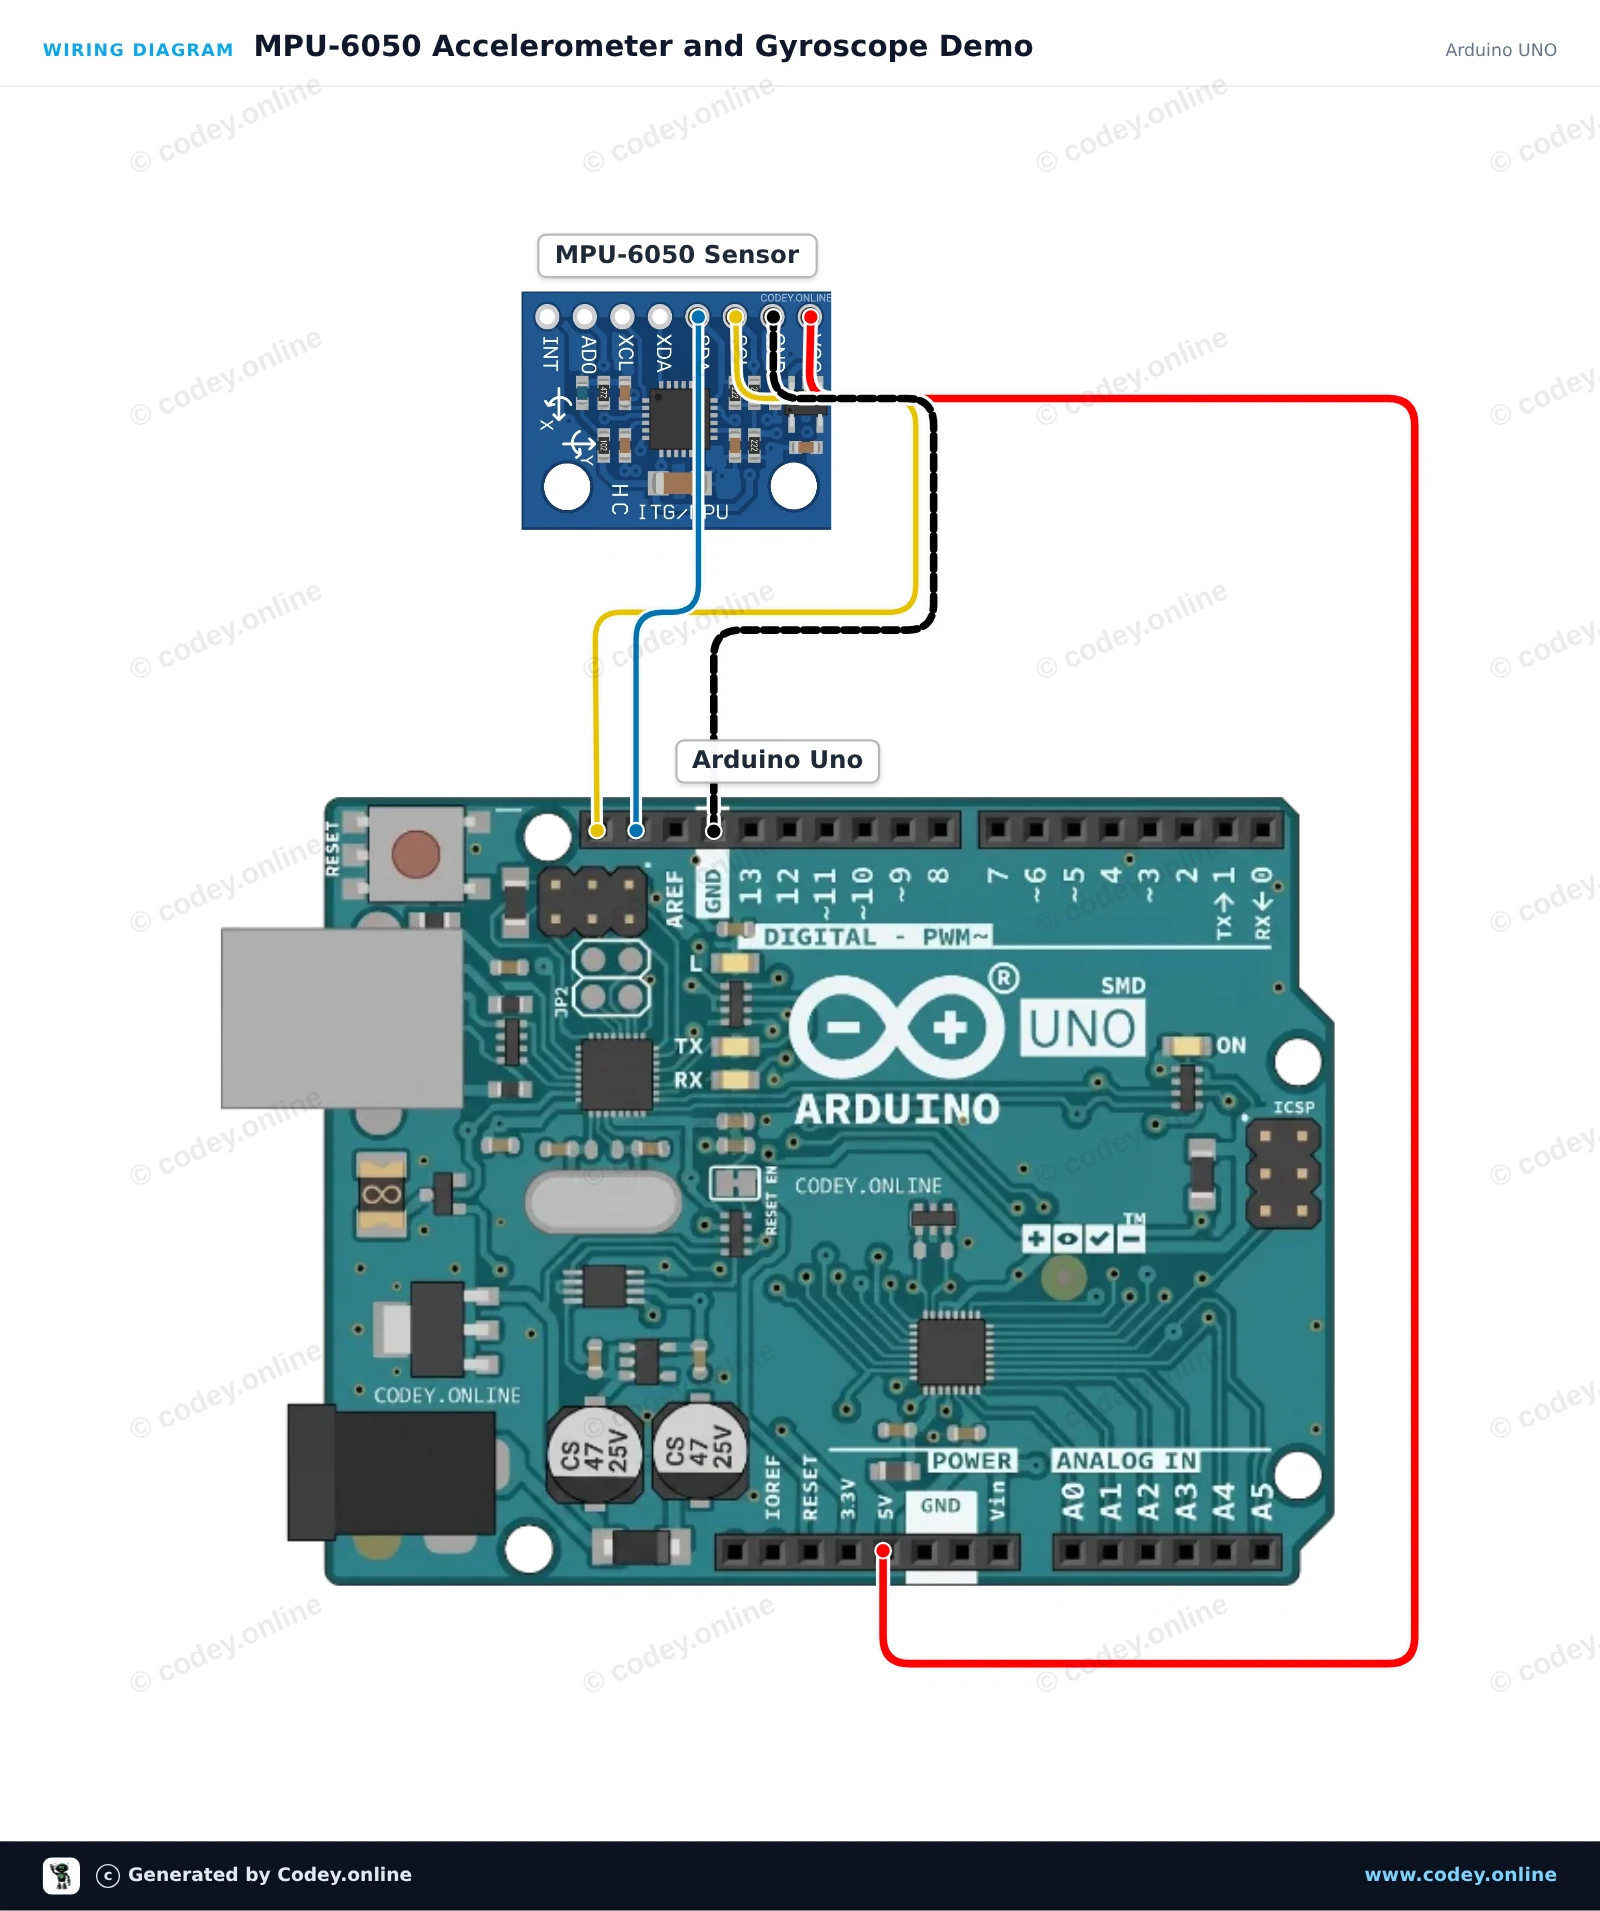
Схема на свързване: Акселерометър и жироскоп с ускорение I2C - MPU-6050 на Arduino UNO
Схема на свързване · Кликни, за да увеличиш
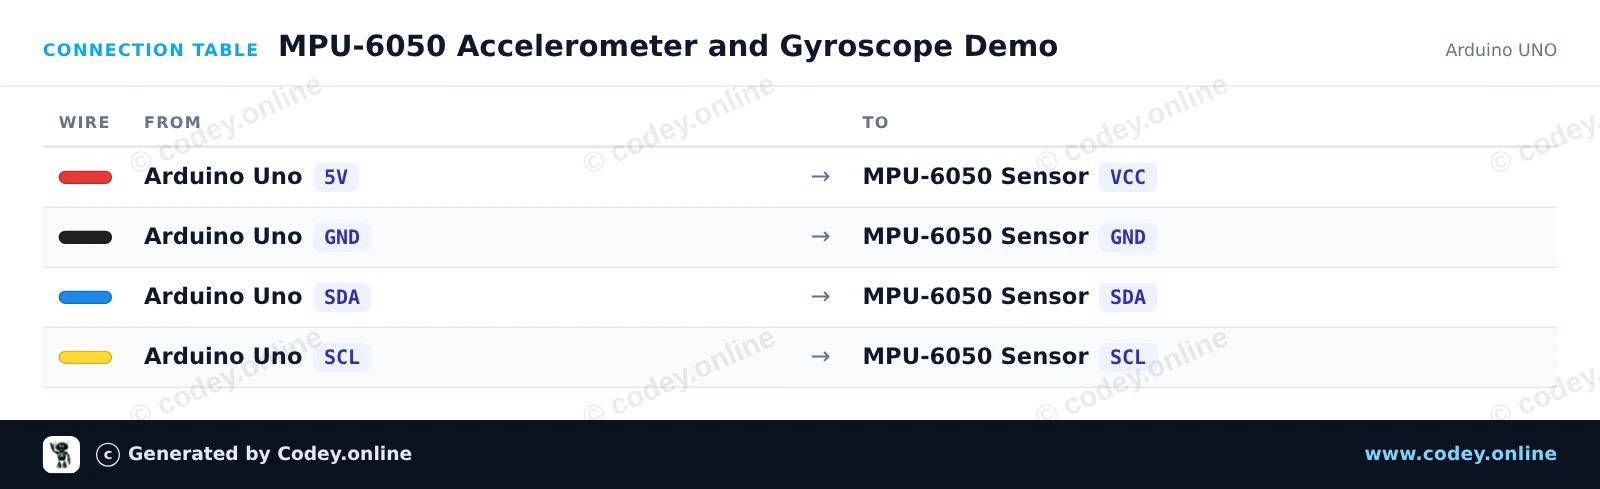
Таблица на свързване: Акселерометър и жироскоп с ускорение I2C - MPU-6050 на Arduino UNO
Таблица на свързване · Кликни, за да увеличиш
MPU_6050_Accelerometer_and_Gyroscope_Dem.ino · компилирано и тествано
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : MPU-6050 Accelerometer and Gyroscope Demo
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : Accelerometer and Gyroscope I2C MPU-6050
 *  Libraries : Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15, Adafruit BusIO 1.17.4
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Wire.h>
#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>

Adafruit_MPU6050 mpu;

void setup() {
  Serial.begin(115200);
  while (!Serial) {
    delay(10);
  }

  Serial.println(F("Initializing MPU-6050..."));
  if (!mpu.begin()) {
    Serial.println(F("Failed to find MPU-6050 chip. Check connections!"));
    while (1) {
      delay(10);
    }
  }
  Serial.println(F("MPU-6050 initialized successfully!"));

  // Configure sensor ranges and filter bandwidth
  mpu.setAccelerometerRange(MPU6050_RANGE_8_G);
  mpu.setGyroRange(MPU6050_RANGE_500_DEG);
  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);
}

void loop() {
  sensors_event_t a, g, temp;
  mpu.getEvent(&a, &g, &temp);

  // Print acceleration in m/s^2
  Serial.print(F("Accel (m/s^2) X: "));
  Serial.print(a.acceleration.x, 2);
  Serial.print(F(", Y: "));
  Serial.print(a.acceleration.y, 2);
  Serial.print(F(", Z: "));
  Serial.print(a.acceleration.z, 2);

  // Print rotation rate in rad/s
  Serial.print(F(" | Gyro (rad/s) X: "));
  Serial.print(g.gyro.x, 2);
  Serial.print(F(", Y: "));
  Serial.print(g.gyro.y, 2);
  Serial.print(F(", Z: "));
  Serial.print(g.gyro.z, 2);

  // Print onboard temperature
  Serial.print(F(" | Temp: "));
  Serial.print(temp.temperature, 1);
  Serial.println(F(" C"));

  delay(500);
}

Необходими библиотеки: Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15, Adafruit BusIO 1.17.4

Wiring diagram and example code generated by Codey.online — https://www.codey.online

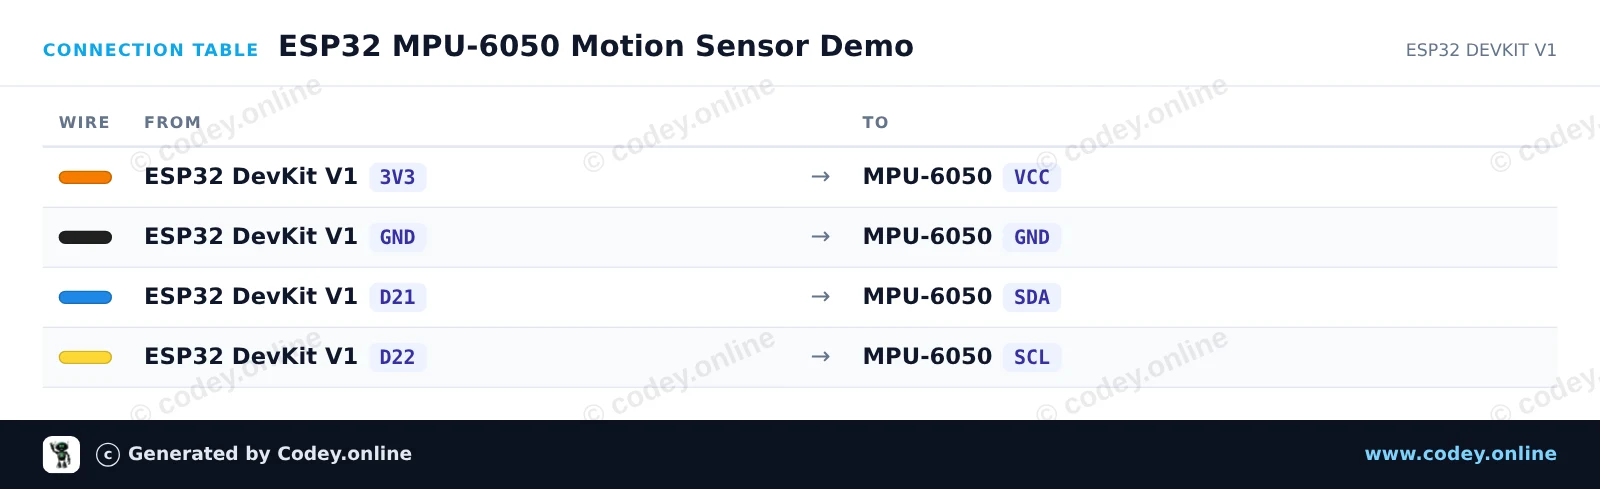
Демо на сензор за движение ESP32 MPU-6050

Този проект чете 3-осно ускорение, скорост на въртене и температура от сензора MPU-6050 чрез I2C. ESP32 чете данните от сензора с 10 Hz и отпечатва форматирани стойности в Serial Monitor при 115200 baud. Отворете Serial Plotter, за да видите графики на живо на движенията на сензора.

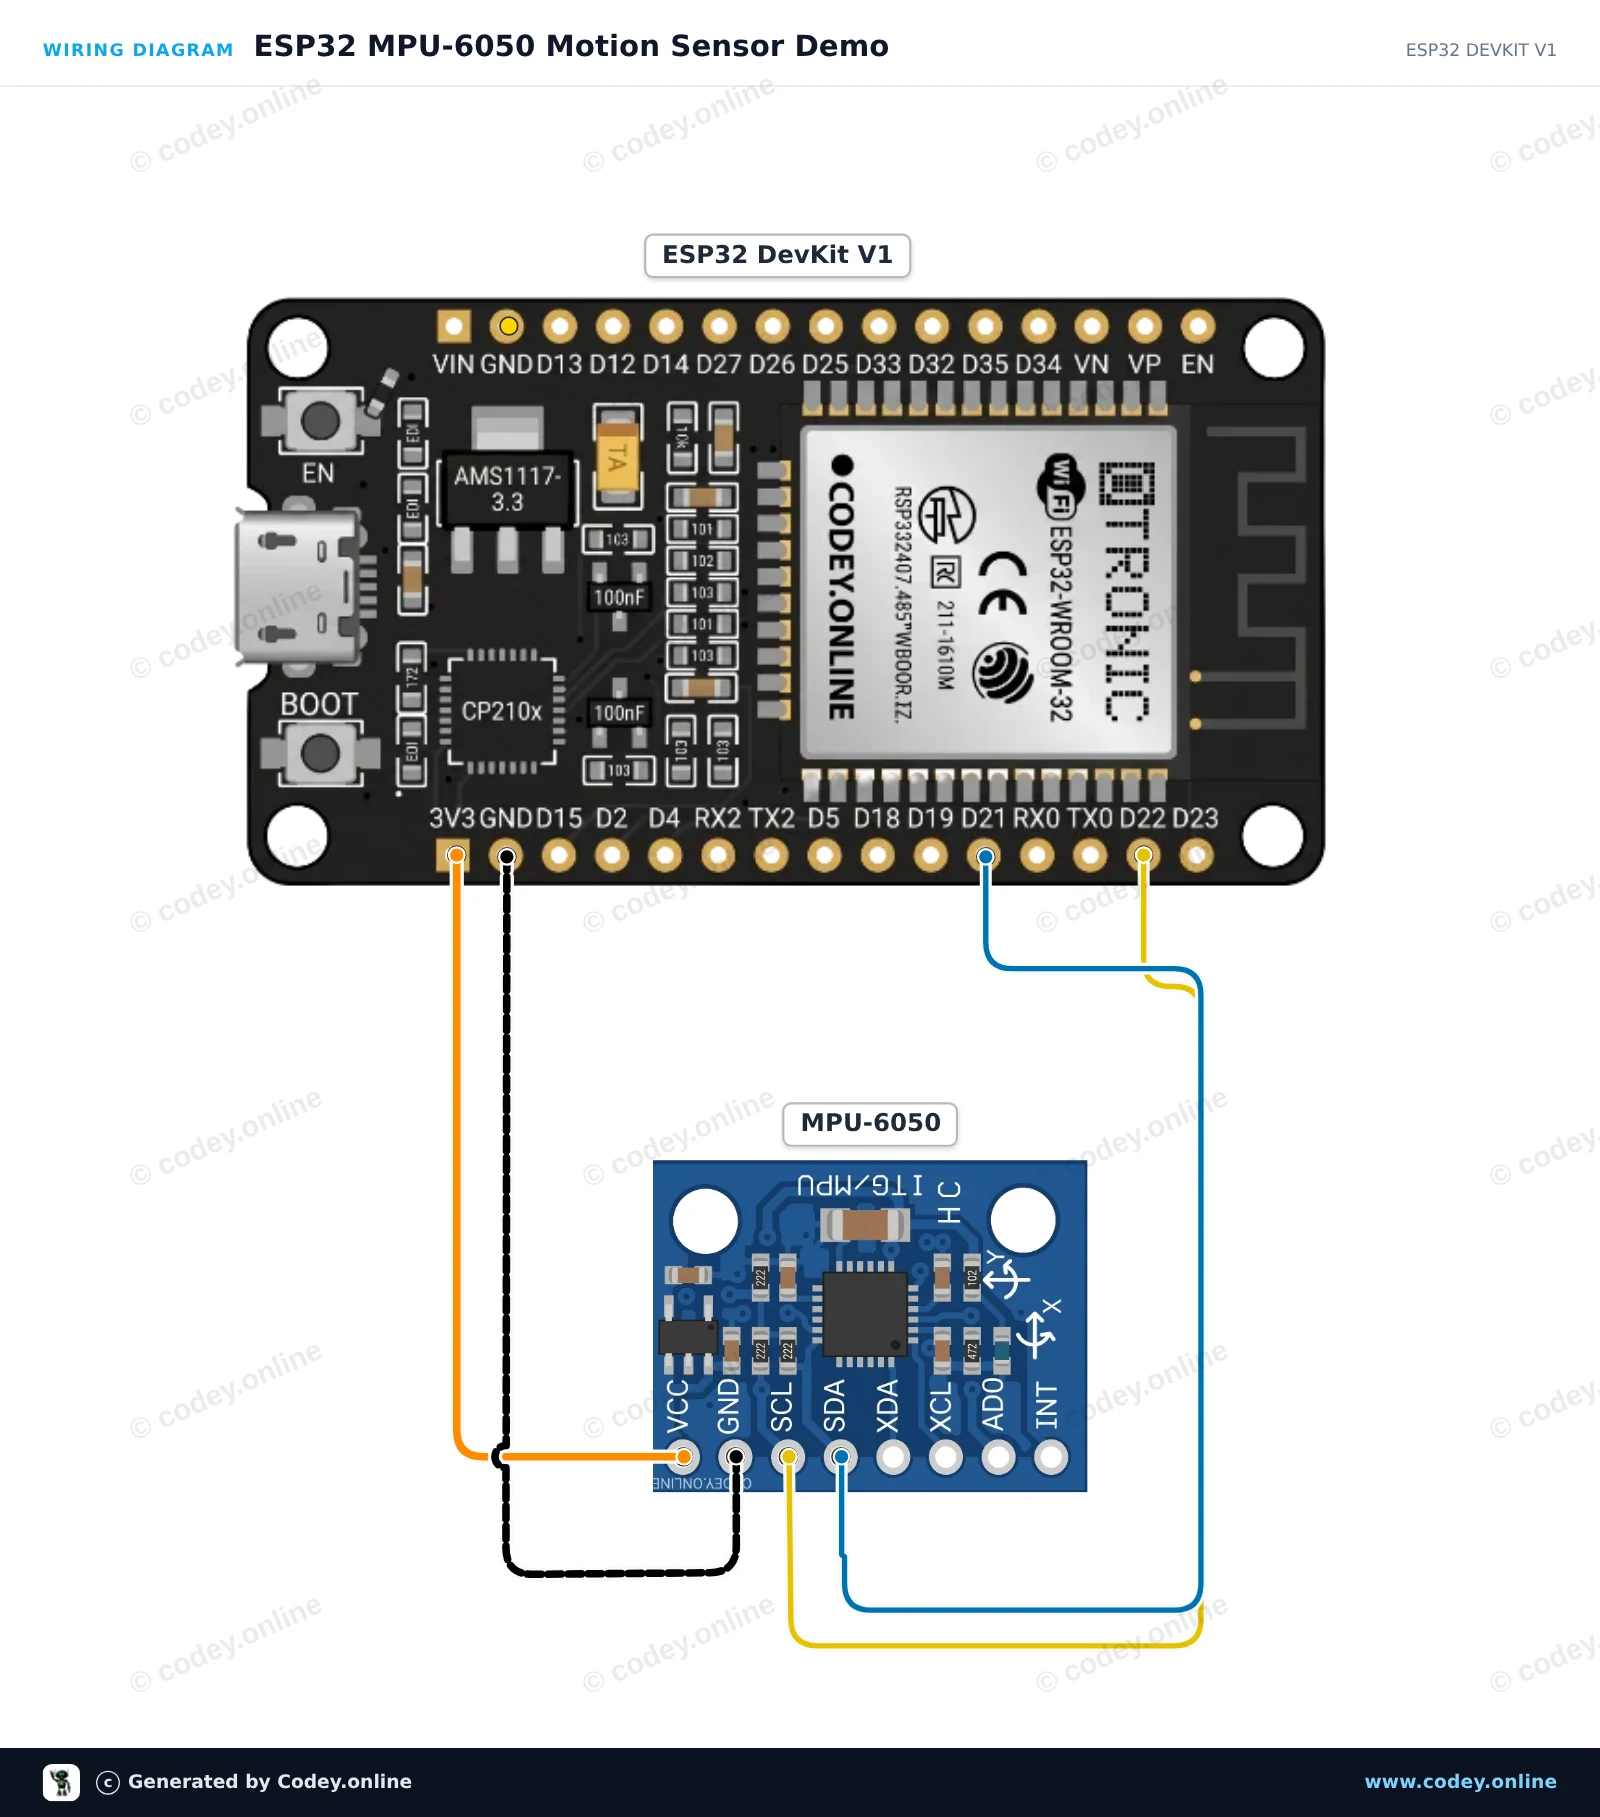
Схема на свързване: Акселерометър и жироскоп с ускорение I2C - MPU-6050 на ESP32 DevKit V1
Схема на свързване · Кликни, за да увеличиш
Таблица на свързване: Акселерометър и жироскоп с ускорение I2C - MPU-6050 на ESP32 DevKit V1
Таблица на свързване · Кликни, за да увеличиш
ESP32_MPU_6050_Motion_Sensor_Demo.ino · компилирано и тествано
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : ESP32 MPU-6050 Motion Sensor Demo
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : Accelerometer and Gyroscope I2C MPU-6050
 *  Libraries : Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>
#include <Wire.h>

Adafruit_MPU6050 mpu;

void setup() {
  Serial.begin(115200);
  while (!Serial) delay(10);

  Serial.println("Initializing MPU-6050...");

  // Initialize I2C on ESP32 default pins: SDA (GPIO 21), SCL (GPIO 22)
  Wire.begin(21, 22);

  if (!mpu.begin(0x68, &Wire)) {
    Serial.println("Failed to find MPU-6050 chip!");
    while (1) {
      delay(10);
    }
  }

  Serial.println("MPU-6050 Found!");

  // Configure sensor ranges
  mpu.setAccelerometerRange(MPU6050_RANGE_8_G);
  mpu.setGyroRange(MPU6050_RANGE_500_DEG);
  mpu.setFilterBandwidth(MPU6050_BAND_21_HZ);

  delay(100);
}

void loop() {
  sensors_event_t a, g, temp;
  mpu.getEvent(&a, &g, &temp);

  Serial.print("Accel X: ");
  Serial.print(a.acceleration.x, 2);
  Serial.print(" m/s^2, Y: ");
  Serial.print(a.acceleration.y, 2);
  Serial.print(" m/s^2, Z: ");
  Serial.print(a.acceleration.z, 2);
  Serial.println(" m/s^2");

  Serial.print("Gyro X: ");
  Serial.print(g.gyro.x, 2);
  Serial.print(" rad/s, Y: ");
  Serial.print(g.gyro.y, 2);
  Serial.print(" rad/s, Z: ");
  Serial.print(g.gyro.z, 2);
  Serial.println(" rad/s");

  Serial.print("Temperature: ");
  Serial.print(temp.temperature, 1);
  Serial.println(" degC");
  Serial.println("------------------------------------");

  delay(500);
}

Необходими библиотеки: Adafruit MPU6050 2.2.9, Adafruit Unified Sensor 1.1.15

Wiring diagram and example code generated by Codey.online — https://www.codey.online

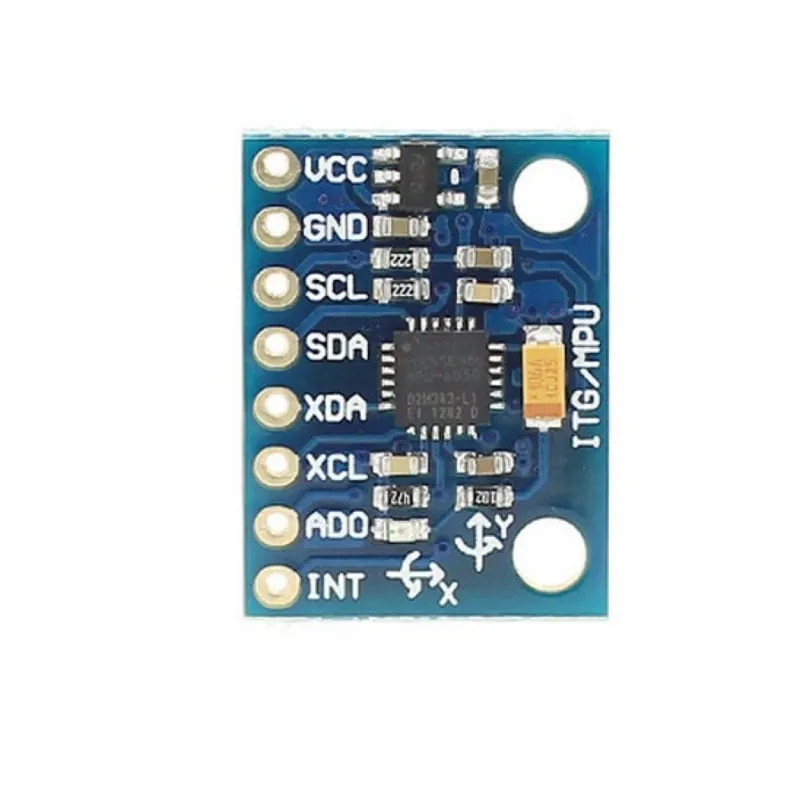
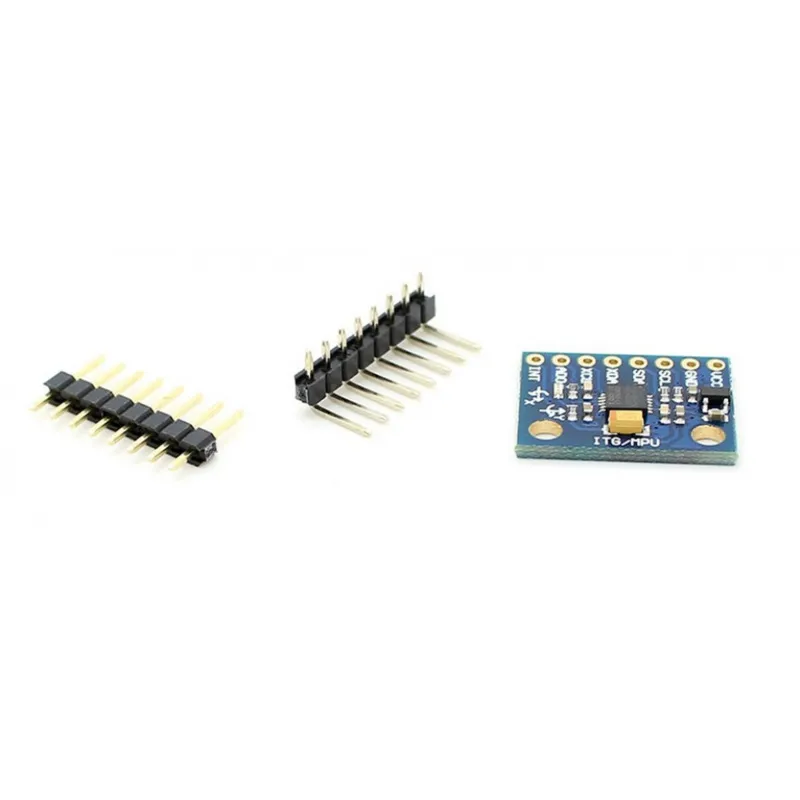
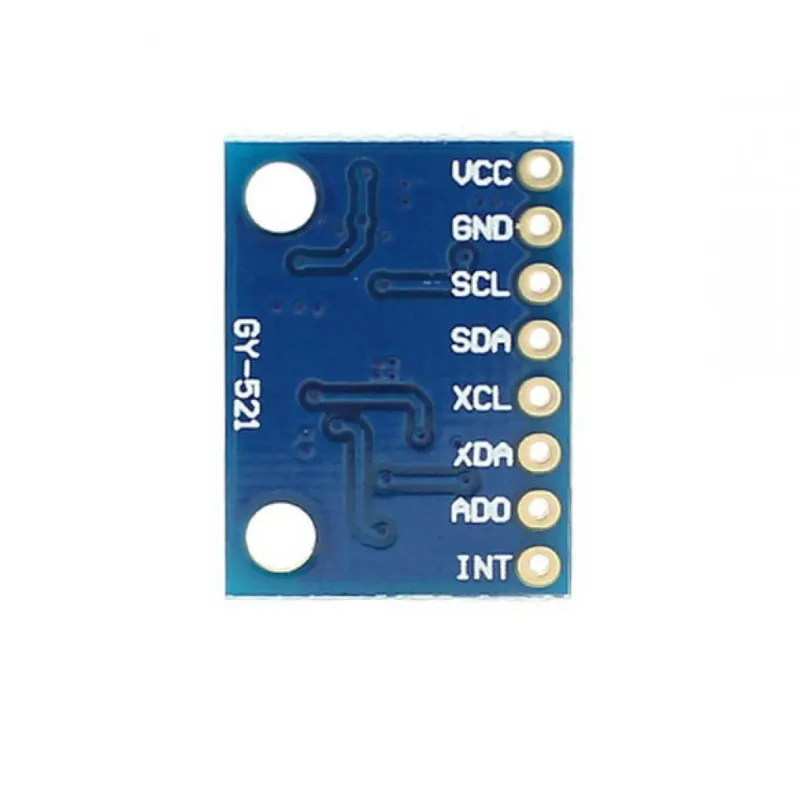
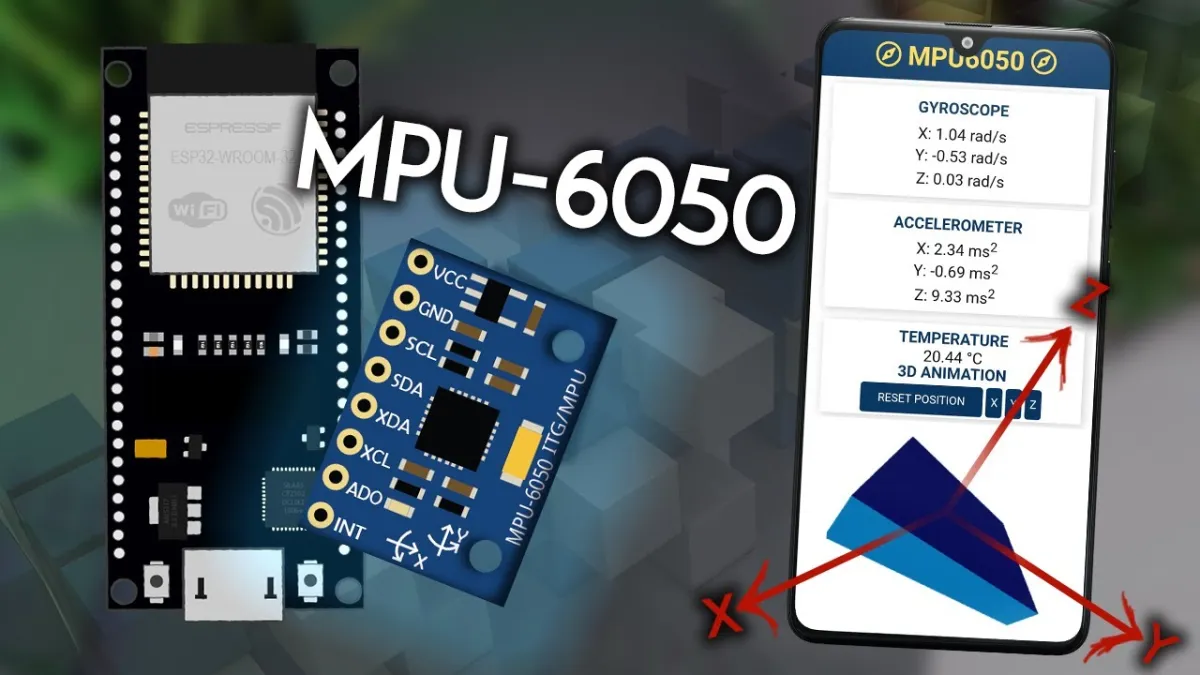
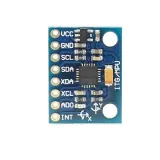
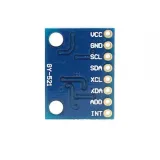
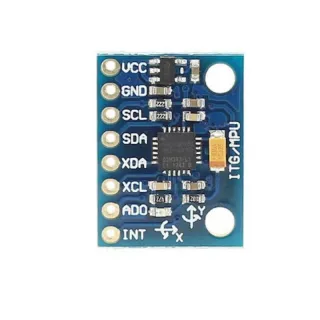
Акселерометър и жироскоп с ускорение I2C - MPU-6050

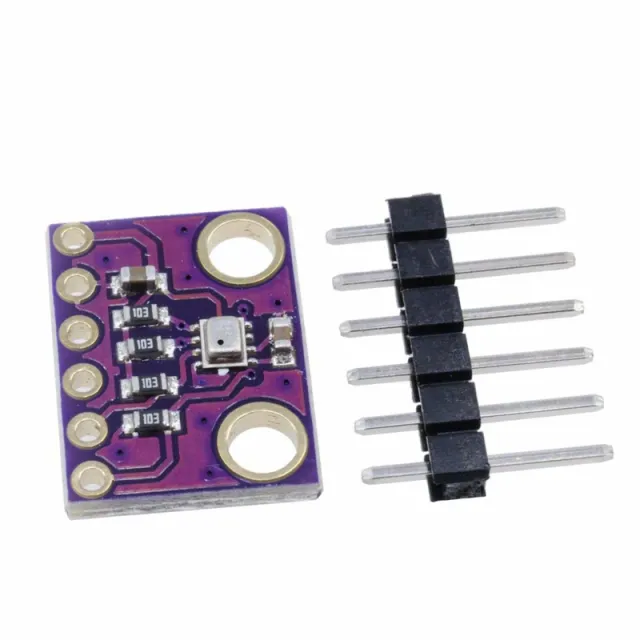
Модулът MPU-6050 интегрира 3-осен сензор за ускорение и 3-осен жироскоп. Освен по-малкия размер в сравнение с отделни решения, този модул решава и проблеми с различията в типичните многокомпонентни системи.
Интегрираната база данни на InvenSense намалява сложната обработка и предлага рамка за разработка на приложения и API.

I2C с до 400 kHz е наличен за предаване на данни.

Технически данни
- MPU-6050 модул (триосен жироскоп + триосно ускорение)
- Захранване: 3- 5 V (вътрешно нисковолтово падане)
- Комуникация: стандартният IIC комуникационен протокол
- Чип с вграден 16-bit AD-конвертор, 16-bit изход на данни
- Обхват на жироскопа: ±250, ±500, ±1000, ±2000 °/ s (16 bits)
- Обхват на ускорението: ±2, ±4, ±8, ±16 g (16 bits)
- вграден температурен сензор

Примери за употреба
- Игри за откриване на движение
- добавена реалност
- електронна & оптична стабилизация на изображението


Размери
Дължина: 2,1cm
Ширина: 1,6cm
Височина: 0,34cm

  • 3-осен сензор
  • 16-bit AD
  • I2C интерфейс
  • Температурен сензор
При пускане видеото се зарежда от YouTube.

Защо да изберете този продукт?

  • 3-осно измерване – Акселерометър и жироскоп в един модул.
  • I2C комуникация – Предаване на данни чрез стандартния IIC протокол.
  • До 400 kHz – Подходящо за бързо предаване на данни.
  • 16-битова обработка – Вграден AD преобразувател и изход на данни.
  • Температурен сензор – За допълнителни измервания на чипа.
Спецификации
Ширина1,6 cm
ИнтерфейсI2C
Дължина2,1 см
Захранващо напрежение3-5V
Честотадо 400 kHz
Височина0,34 cm
Обхват на жироскопа±250, ±500, ±1000, ±2000 °/s
Обхват на ускорението±2, ±4, ±8, ±16 g

Често купувани заедно

Общо: € 17,60

Отзиви

★★★★★ 5,0/5 3 отзива
  • ★★★★★Stijn GroenПотвърдена покупка

    Работи добре

  • ★★★★★Ferre WillemsПотвърдена покупка

    Беше добре

  • ★★★★★WalterПотвърдена покупка

    Работи перфектно!

Напиши отзив
Твоята оценка

Доставка & връщане

Доставка

  • Пратка с track & trace€ 7,70В рамките на 24 часа
  • Вземане от локация на PostNL€ 7,40В рамките на 24 часа
  • Пратка за пощенската кутия€ 3,70В рамките на 2 работни дни
  • Пратка за пощенска кутия 24 часа€ 4,55В рамките на 24 часа
  • Вземане от магазинаБезплатно
Всичко за доставката

Връщане

Не си доволен? Имаш 30 дни след получаването, за да върнеш продукта.

Всичко за връщането

Наскоро разгледани