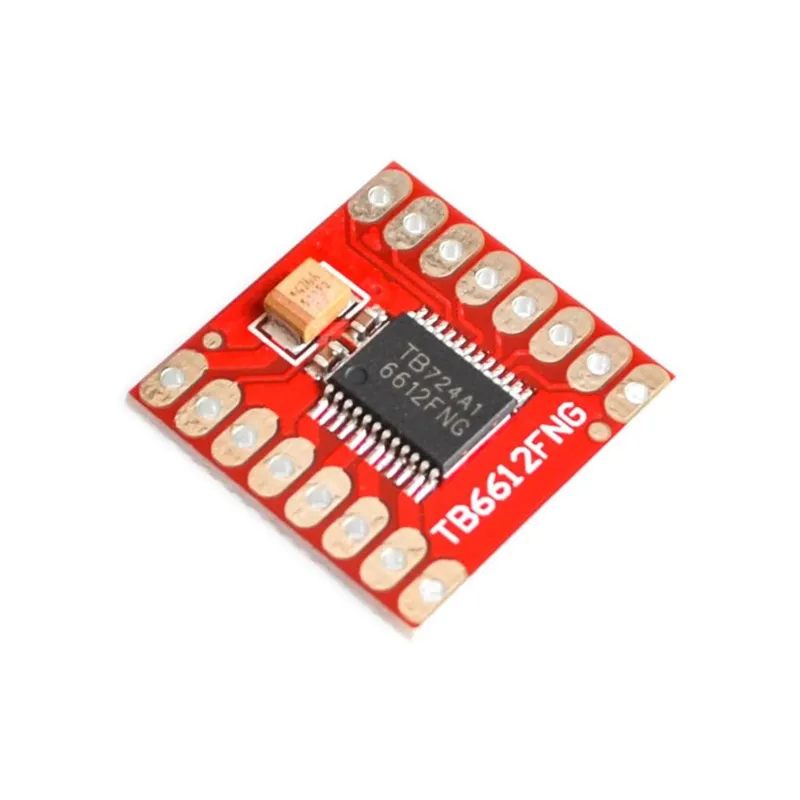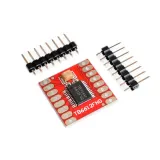
Motordriver voor Arduino om twee DC-motoren met PWM aan te sturen en stand-bycontrole te gebruiken.
SKU: OT2065-A44 Broj artikla: NA272 EAN: 8720589817388 Lokacija: AD04.05
Alternativa
TB6600 upravljač koračnog motora za Nema 17/23/34 | 9-42V 4A
€ 11,95
Pogledaj ovu alternativu
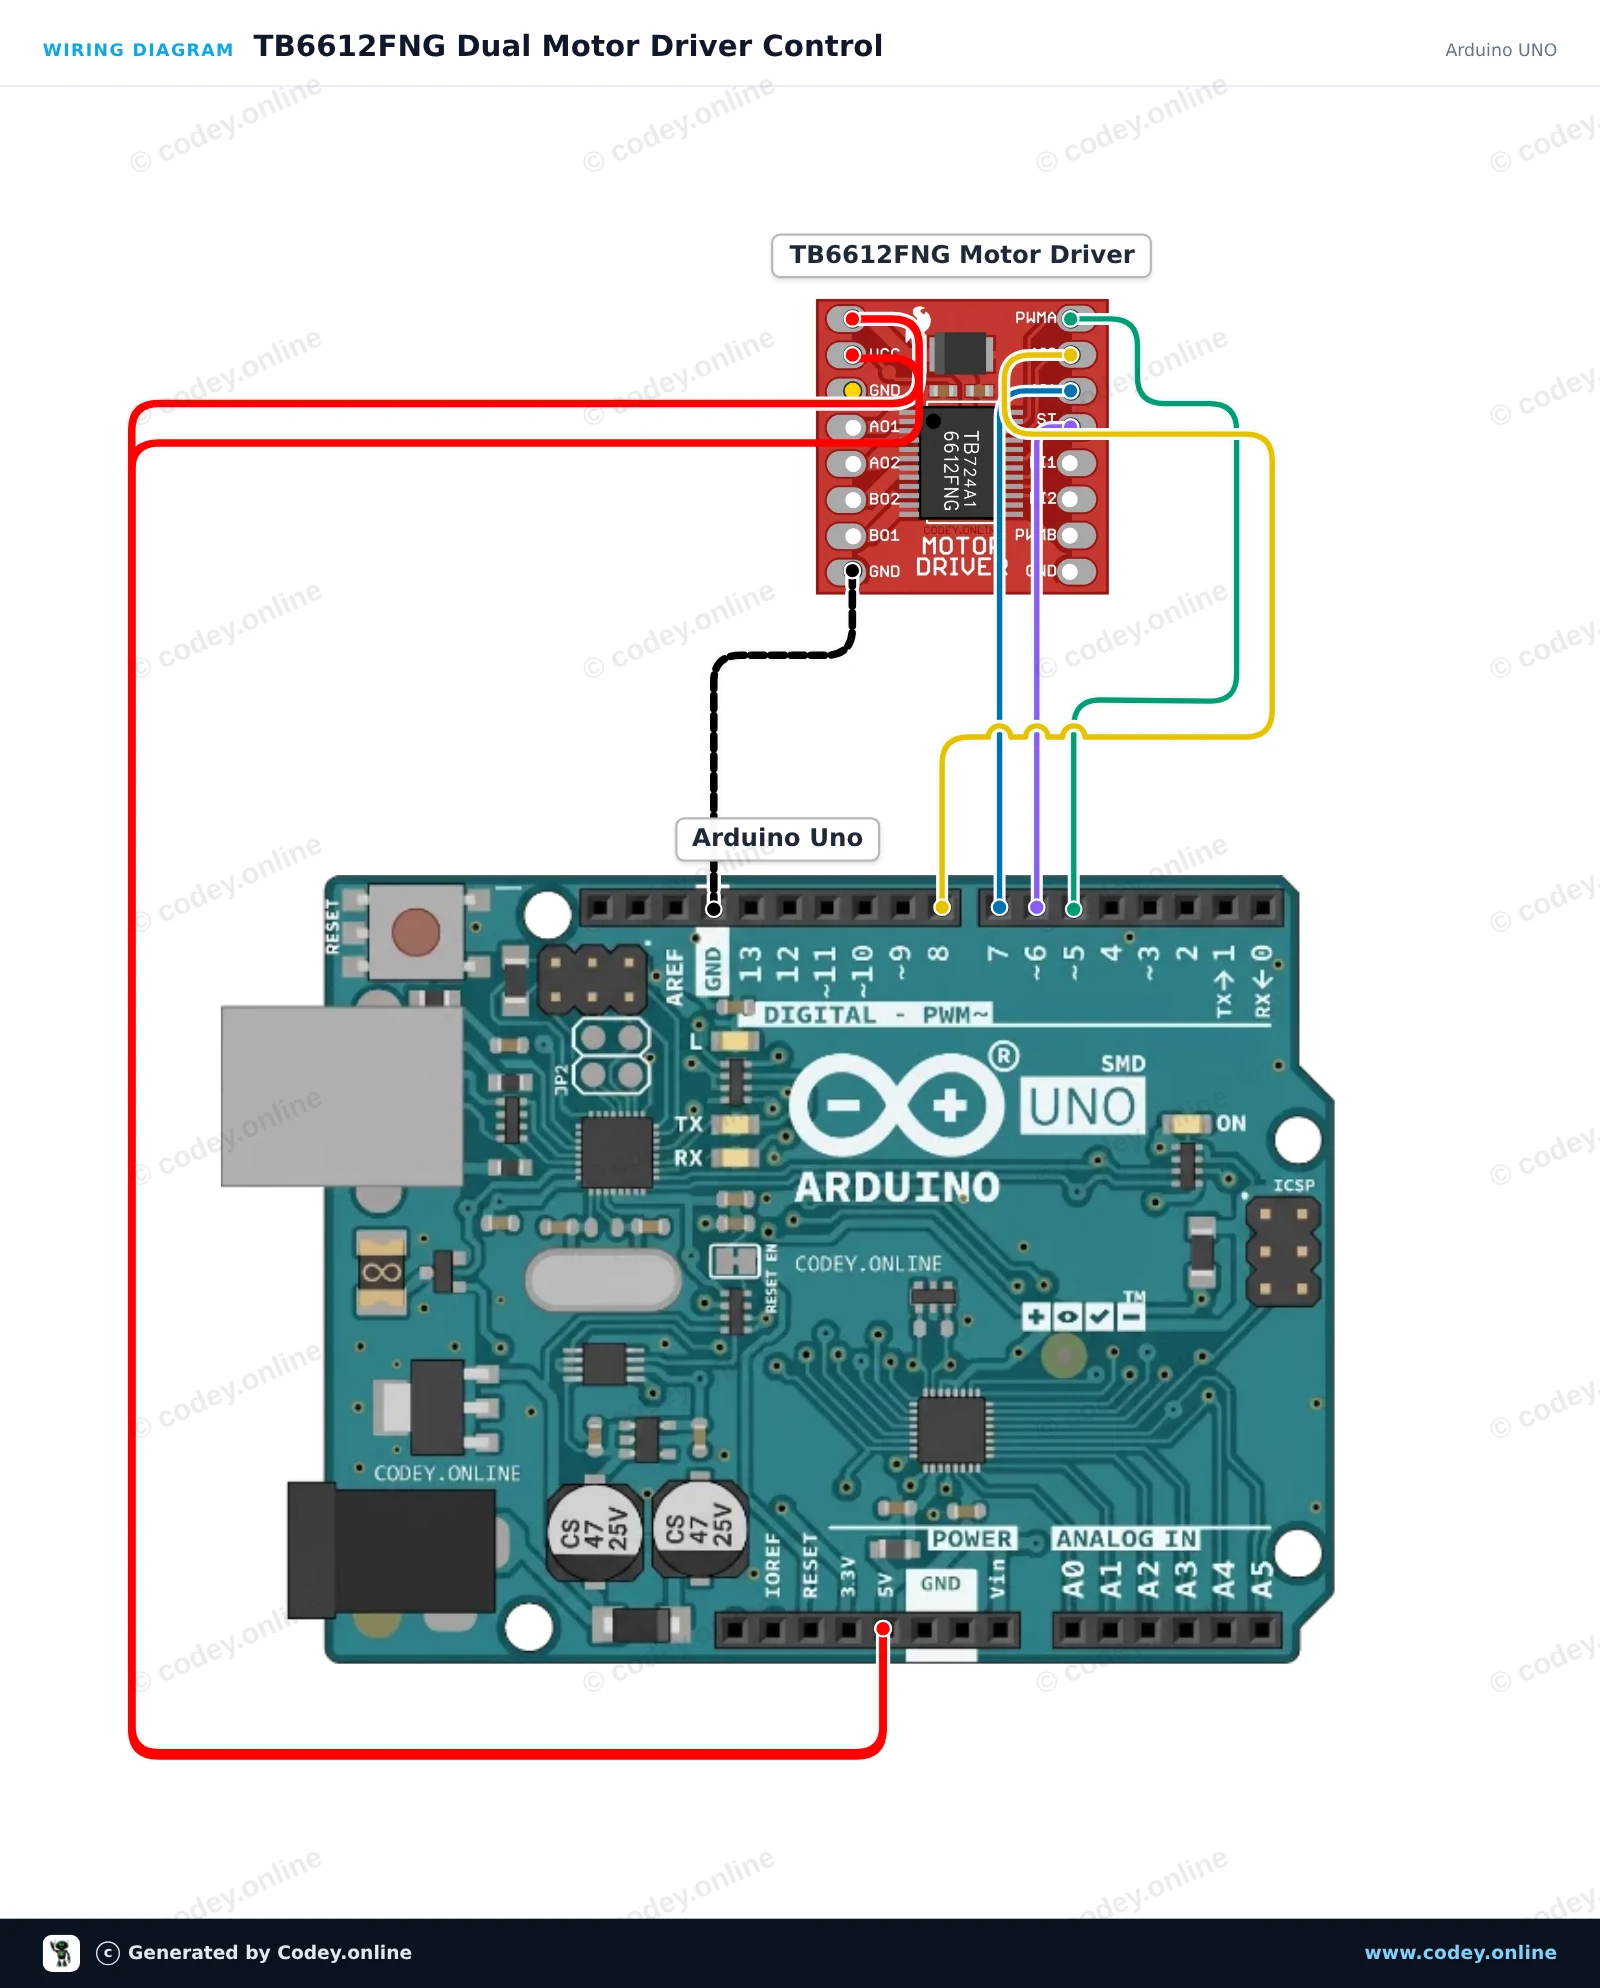
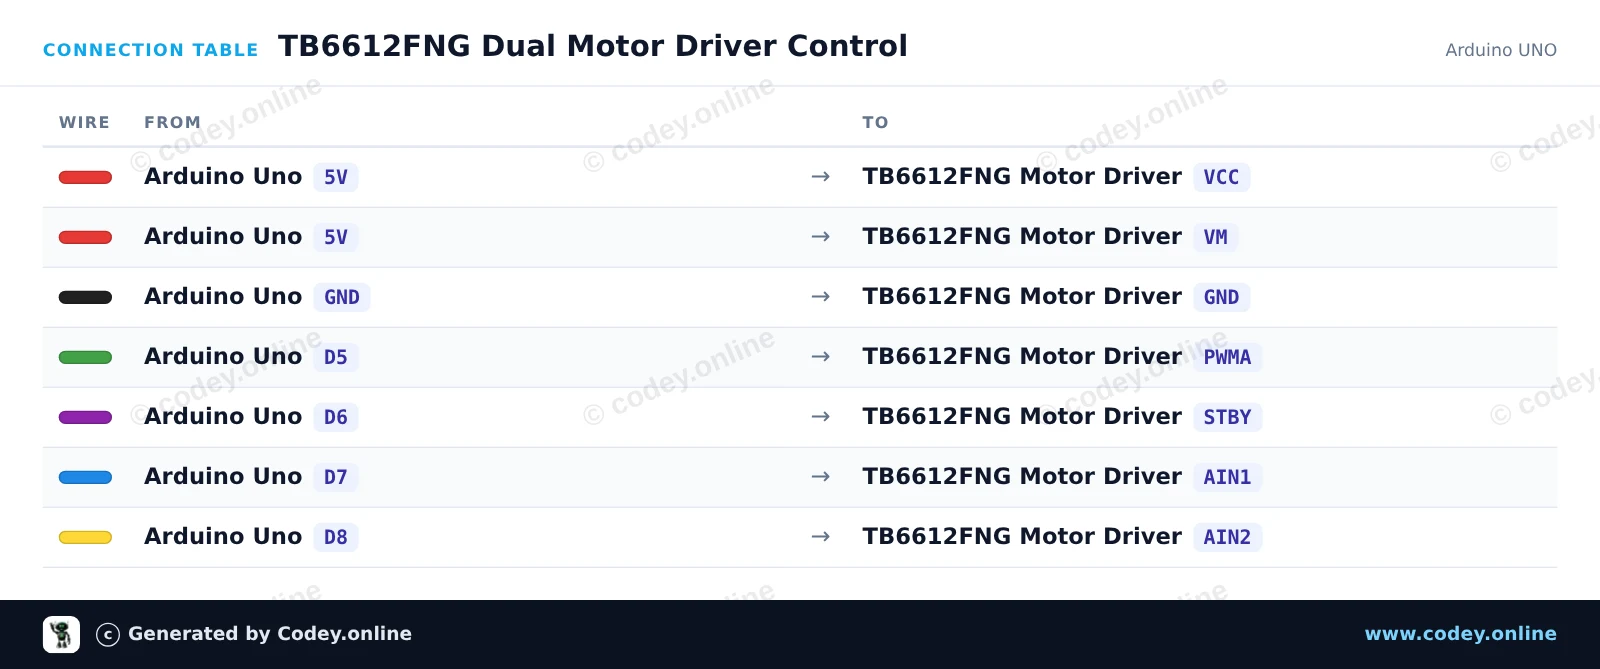
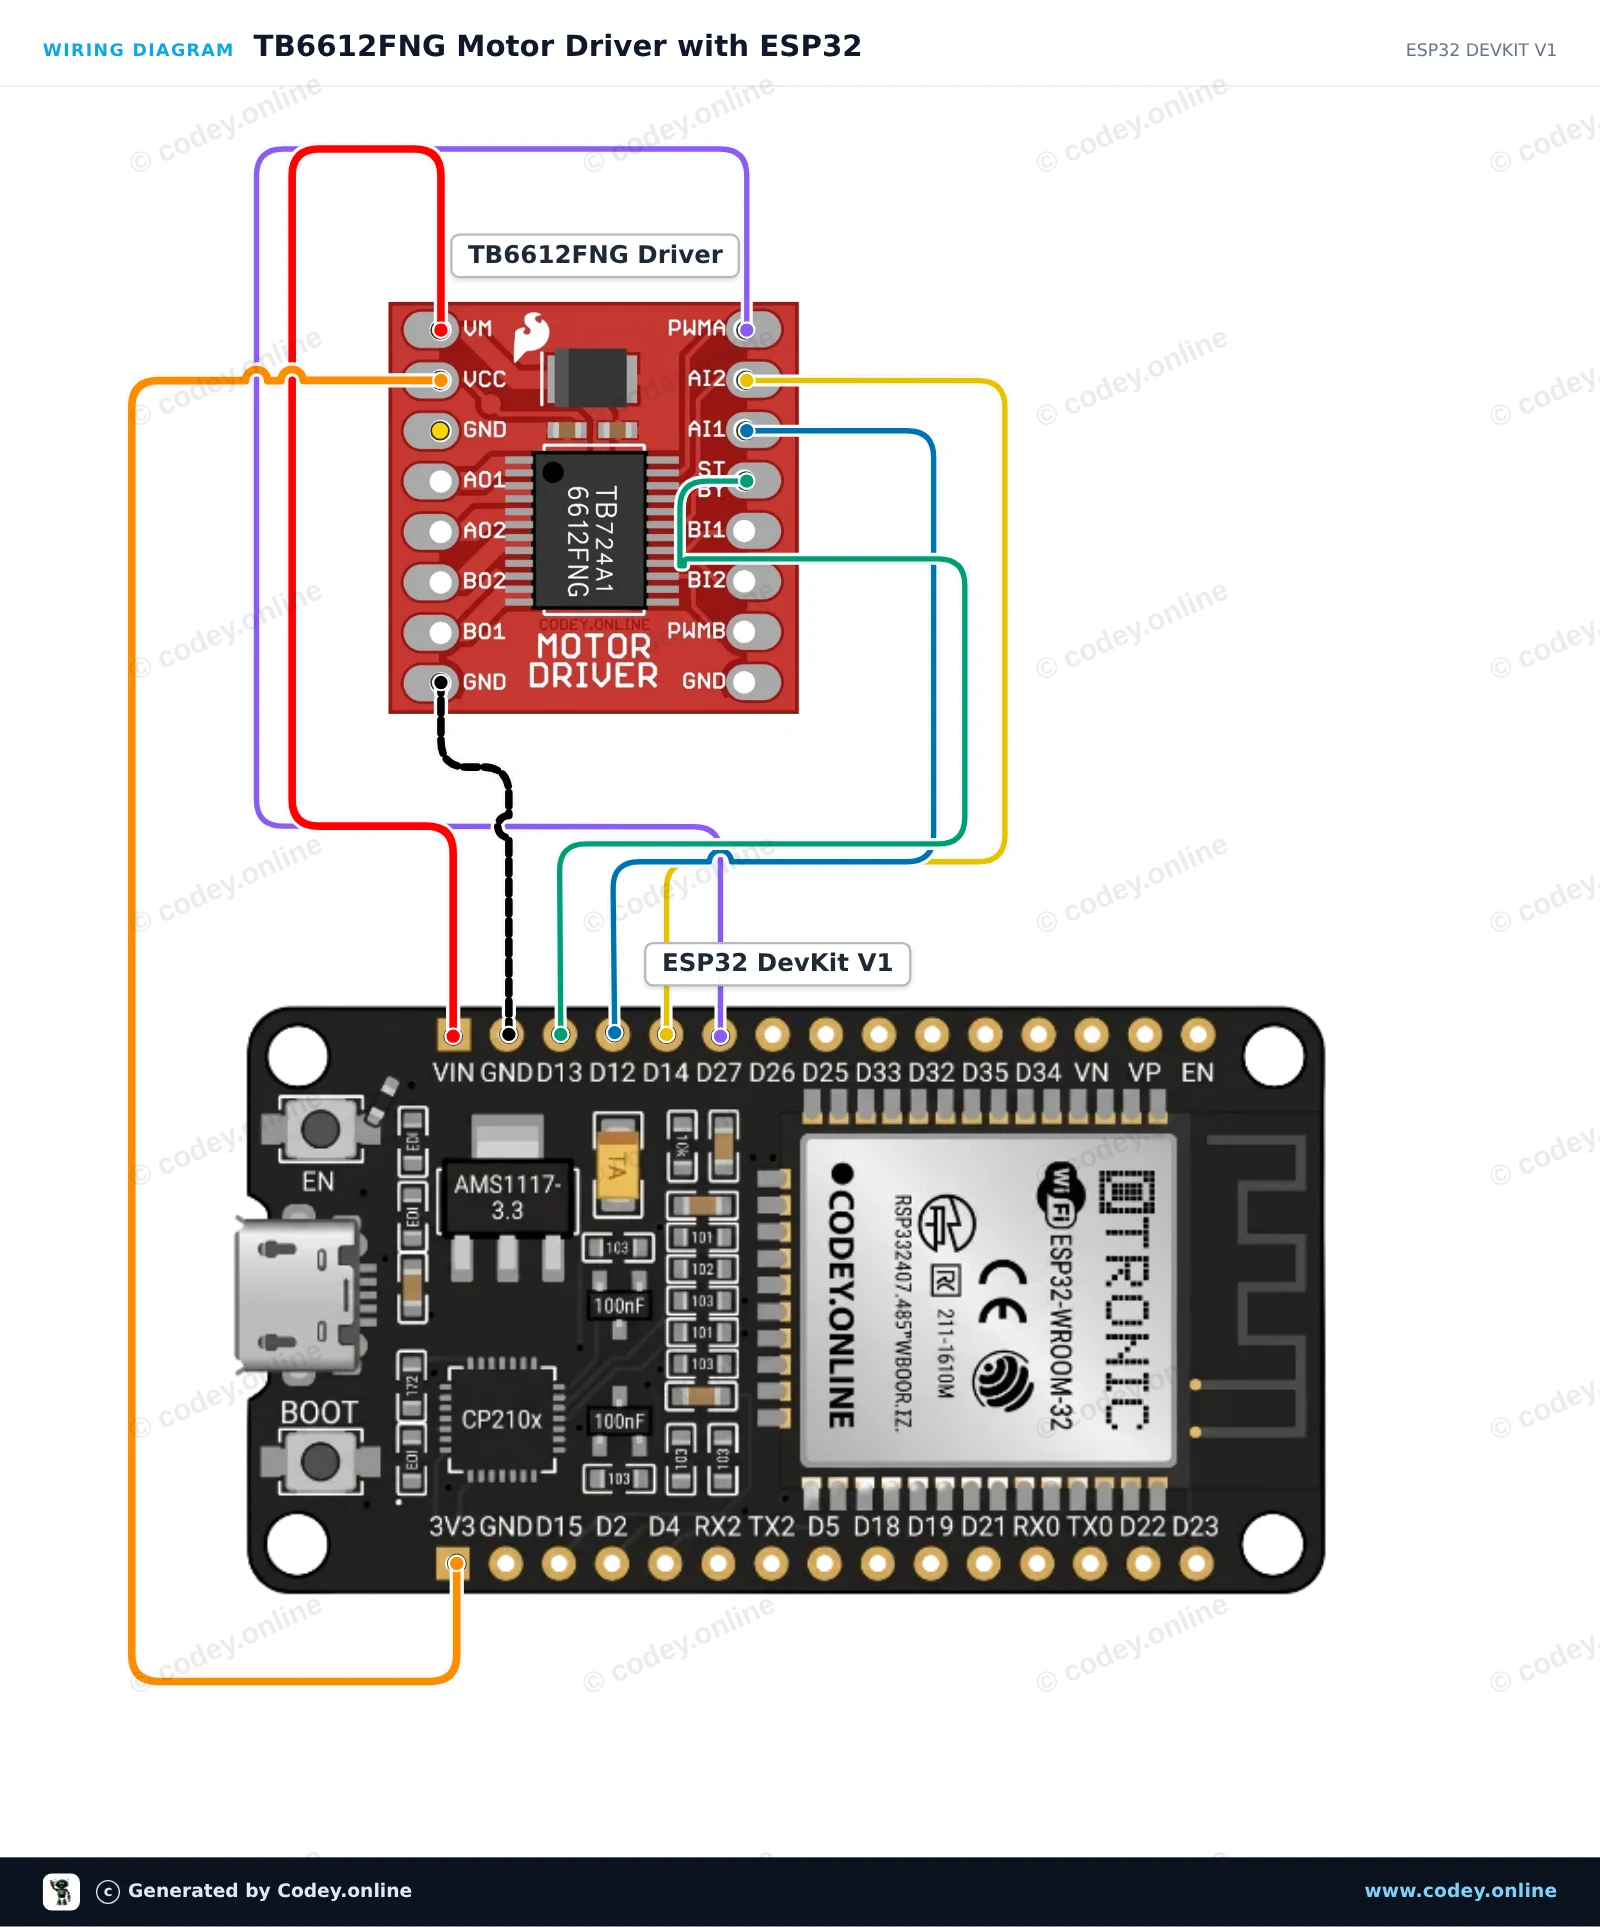
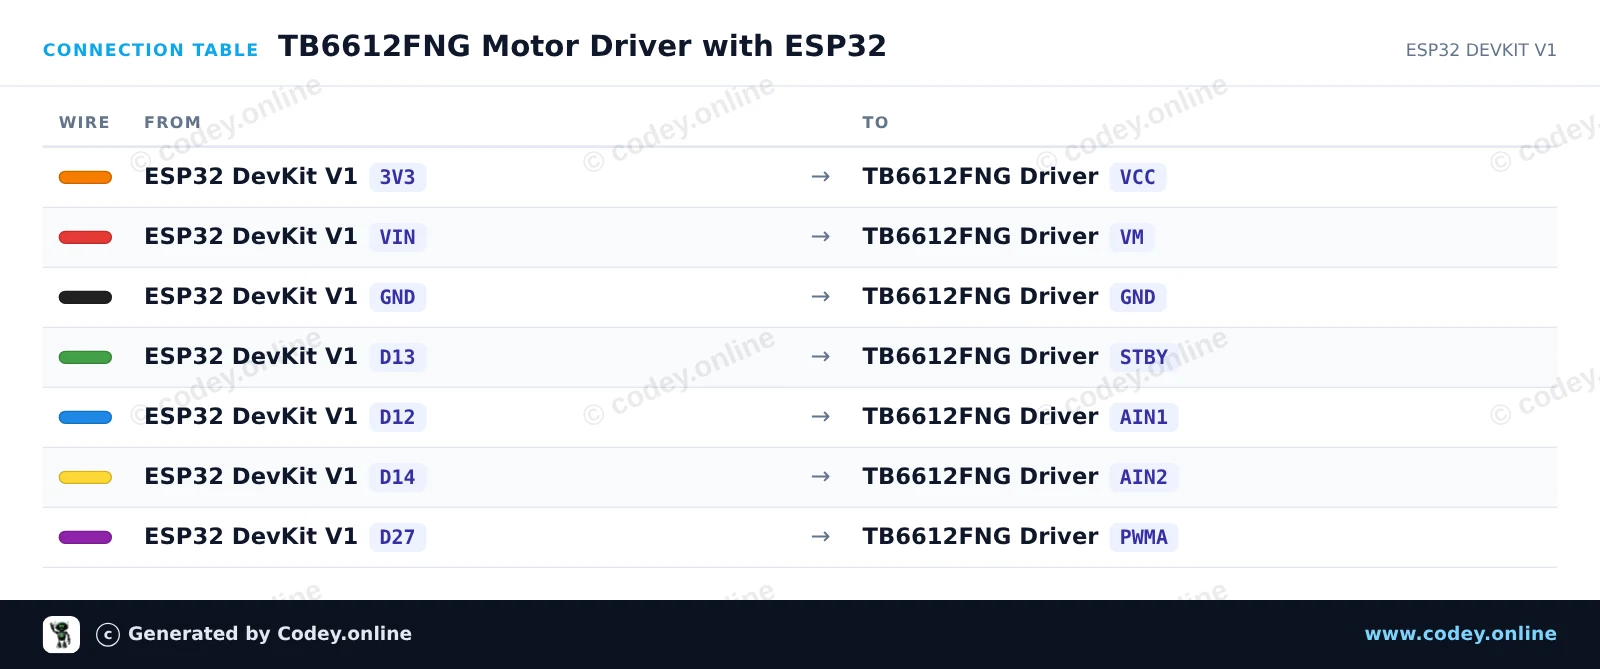
Ovako spoji Modul upravljača motora TB6612FNG za Arduino na Arduino UNO ili ESP32, uz primjer sketcha koji možeš odmah učitati.
Ovaj projekt upravlja kanalom DC motora pomoću dvostrukog H-most TB6612FNG drivera. Sketch uključuje driver putem standby pina i naizmjenično pokreće motor naprijed, zaustavlja ga i pokreće unatrag uz PWM regulaciju brzine. Otvorite Serial Monitor na 115200 baud kako biste pratili stanje rada.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Dual Motor Driver Control
* Board : Arduino UNO (arduino:avr:uno)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;
void setup() {
Serial.begin(115200);
pinMode(PIN_PWMA, OUTPUT);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
// Take driver out of standby mode
digitalWrite(PIN_STBY, HIGH);
Serial.println(F("TB6612FNG Motor Driver Initialized"));
}
void driveMotorA(bool forward, int speed) {
speed = constrain(speed, 0, 255);
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
Serial.print(F("Motor Forward at speed: "));
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
Serial.print(F("Motor Reverse at speed: "));
}
analogWrite(PIN_PWMA, speed);
Serial.println(speed);
}
void stopMotorA() {
analogWrite(PIN_PWMA, 0);
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
Serial.println(F("Motor Stopped"));
}
void loop() {
// Drive forward at speed 200
driveMotorA(true, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
// Drive reverse at speed 200
driveMotorA(false, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
Ovaj projekt pokazuje kako upravljati DC motorom pomoću TB6612FNG dual H-bridge upravljača motora i ESP32. Sketch uključuje upravljač preko pina STBY i izmjenjuje motorni kanal A kroz okretanje naprijed, usporavanje, okretanje unatrag i kočenje. Otvorite Serial Monitor na 115200 baud kako biste vidjeli trenutno stanje motora i brzinu.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Motor Driver with ESP32
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32
const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;
void setup() {
Serial.begin(115200);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
pinMode(PIN_PWMA, OUTPUT);
// Enable driver
digitalWrite(PIN_STBY, HIGH);
Serial.println("TB6612FNG Motor Driver Initialized");
}
void driveMotor(bool forward, int speed) {
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
}
analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}
void stopMotor() {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
analogWrite(PIN_PWMA, 0);
}
void loop() {
// Forward acceleration
Serial.println("Motor Forward: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(true, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(1000);
// Reverse acceleration
Serial.println("Motor Reverse: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(false, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(2000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
Značajke:
1. Stand-by kontrola za uštedu energije.
2. CW / CCW / kratka kočnica / stop načini upravljanja motorom.
3. Ugrađeni krug za toplinsko isključivanje i krug za detekciju niskog napona.
Opis:
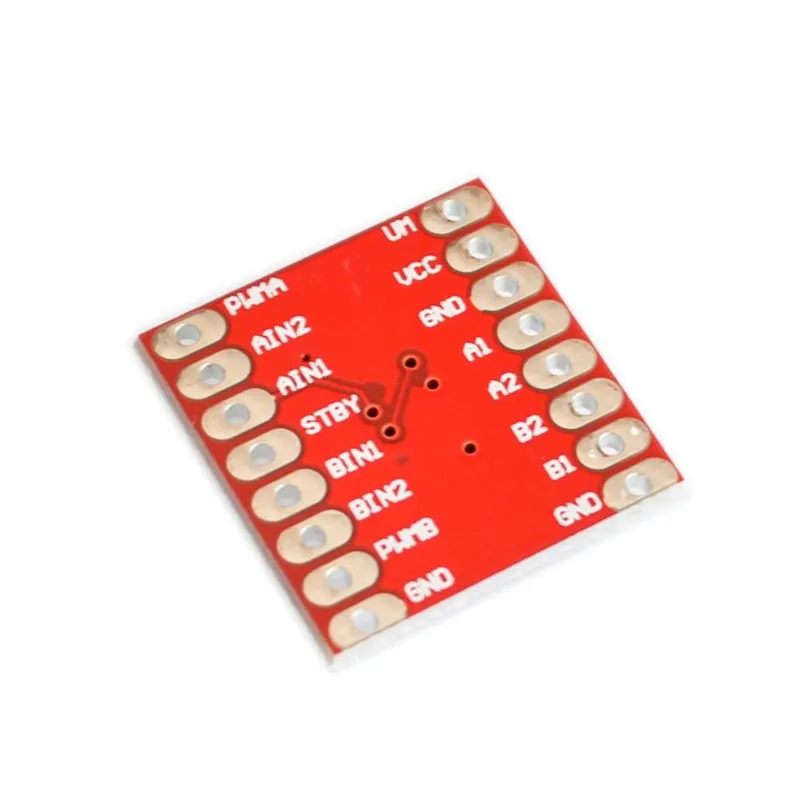
Upravljač motora TB6612FNG može upravljati s najviše dva DC motora s konstantnom strujom od 1,2 A (3,2 A vršno). Dva ulazna signala (IN1 i IN2) mogu se koristiti za upravljanje motorom u jednom od četiri načina rada: okretanje udesno, okretanje ulijevo, kratka kočnica i stop. Dva izlaza motora (A i B) mogu se upravljati zasebno, a brzina svakog motora regulira se PWM ulaznim signalom s frekvencijom do 100 kHz. STBY pin mora se povući na visoku razinu kako bi se motor izvukao iz standby načina rada.
Logički napon napajanja (VCC) može biti u rasponu od 2,7-5,5 VDC, dok je napajanje motora (VM) ograničeno na maksimalni napon od 15 VDC. Izlazna struja nominalno iznosi do 1,2 A po kanalu (ili do 3,2 A za kratki, pojedinačni impuls).
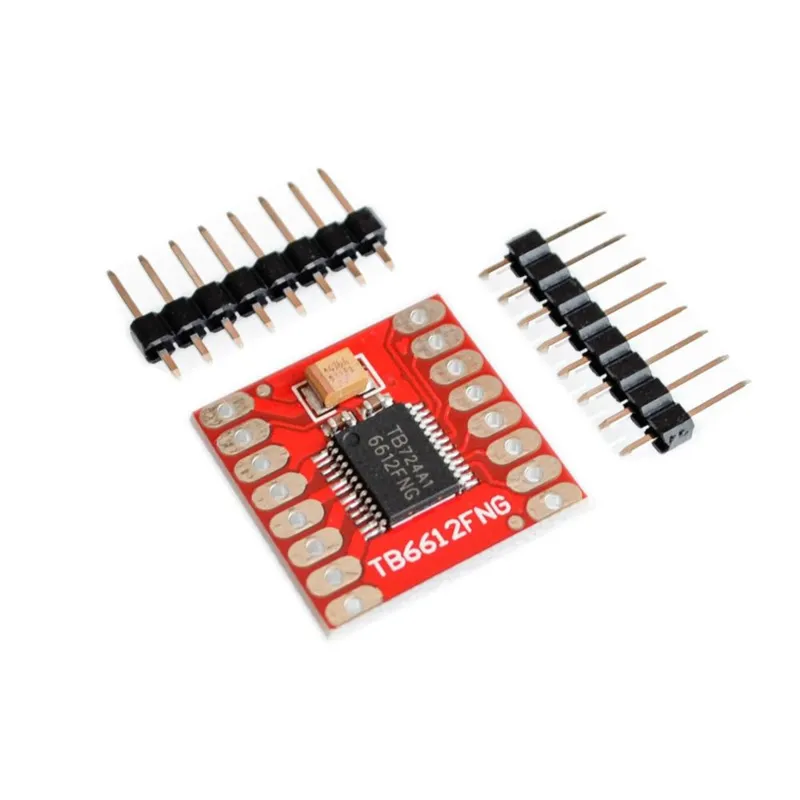
Ploča se isporučuje sa svim komponentama kao što je prikazano, uključujući header pinove.
Specifikacije:
Napon napajanja: VM = 15V max, VCC = 2,7-5,5V
Izlazna struja: Iout = 1,2 A (prosječno) / 3,2 A (vršno)
Dimenzije
Duĺjina: 2cm
Širina: 2cm
Visina: 0,3cm

| Širina | 2 cm |
|---|---|
| Duljina | 2 cm |
| Napon napajanja | VM = 15V max, VCC = 2,7-5,5V |
| Frekvencija | 100 kHz |
| Visina | 0,3 cm |
| Izlazna struja | Iout = 1,2 A / 3,2 A |
Još nema recenzija.
Modul upravljača motora TB6612FNG za Arduino