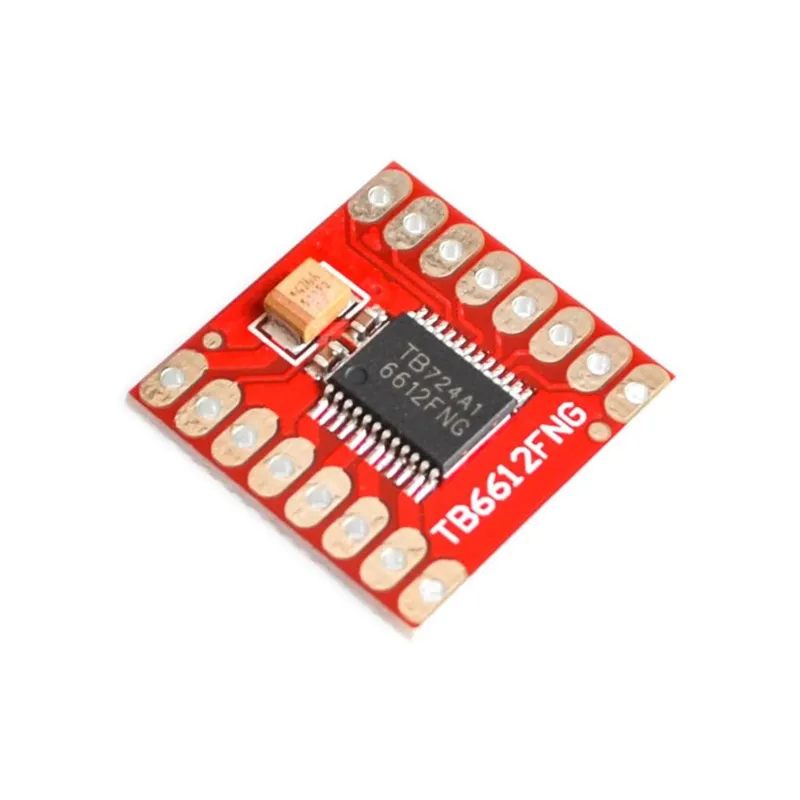
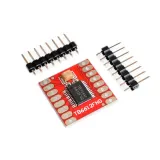
Motordriver voor Arduino om twee DC-motoren met PWM aan te sturen en stand-bycontrole te gebruiken.
SKU: OT2065-A44 Artikelnummer: NA272 EAN: 8720589817388 Locatie: AD04.05
Alternatief
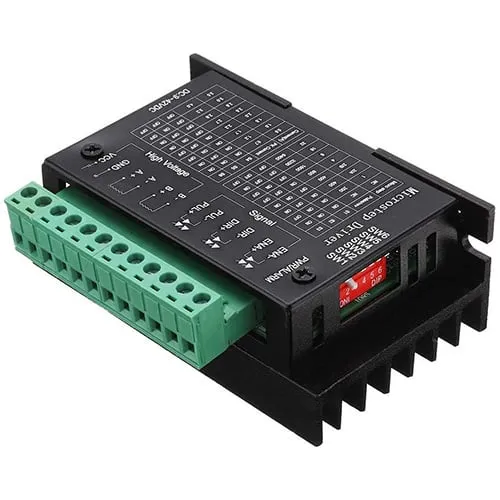
TB6600 Stappenmotor driver voor Nema 17/23/34 | 9-42V 4A
€ 11,95
Bekijk dit alternatief
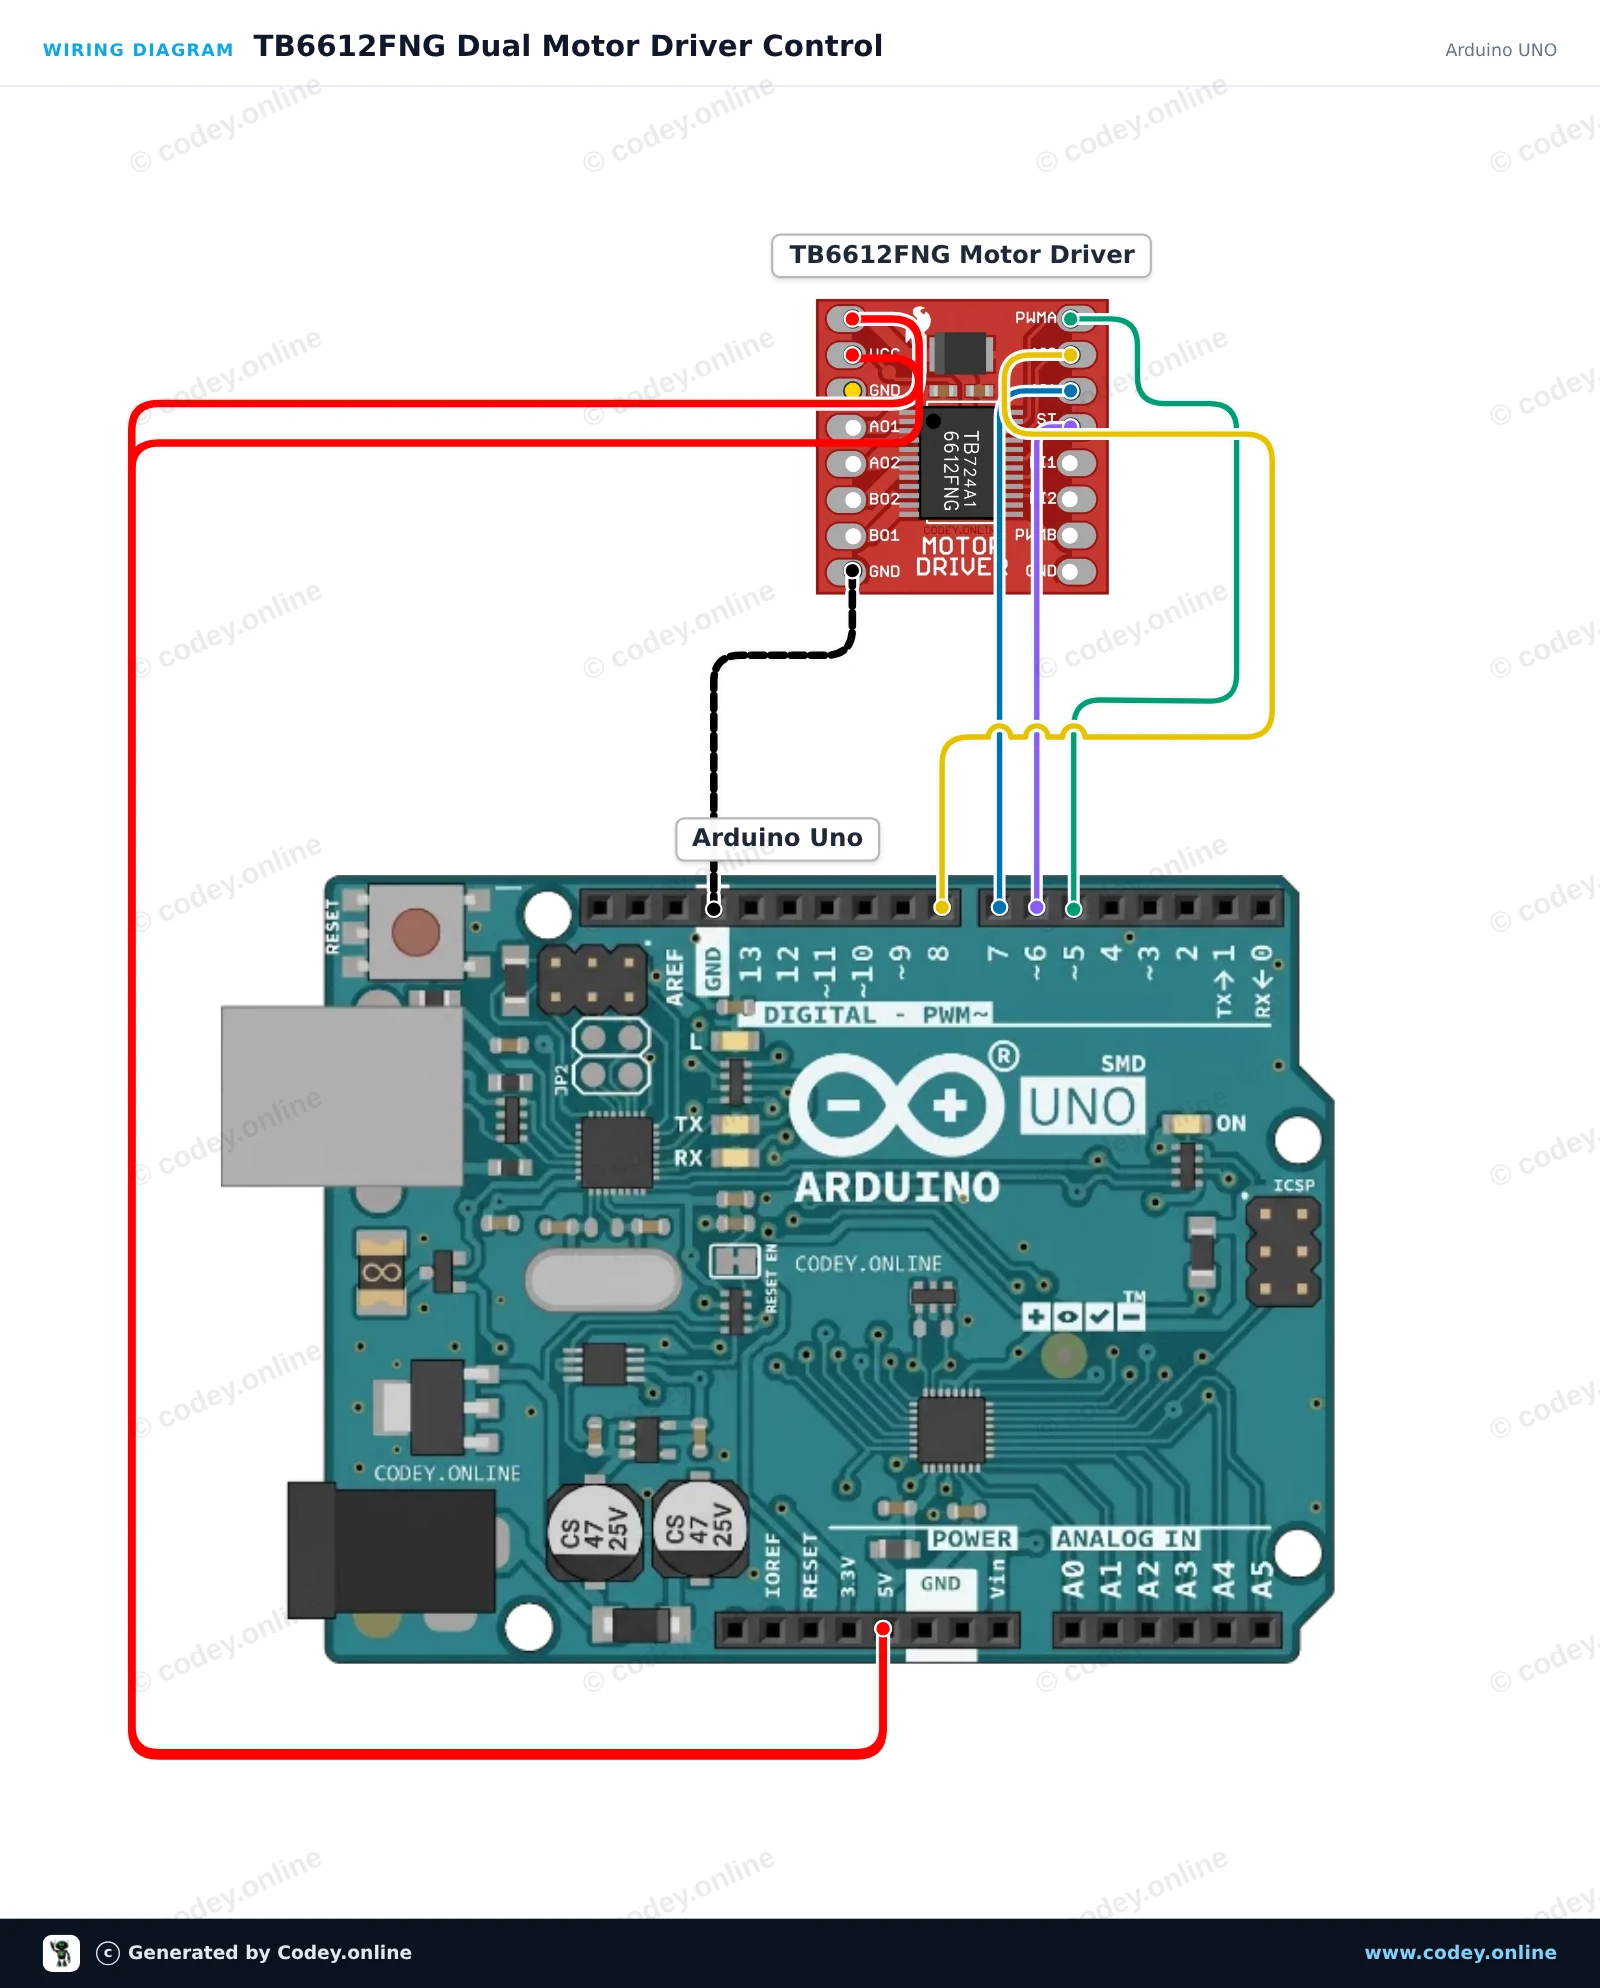
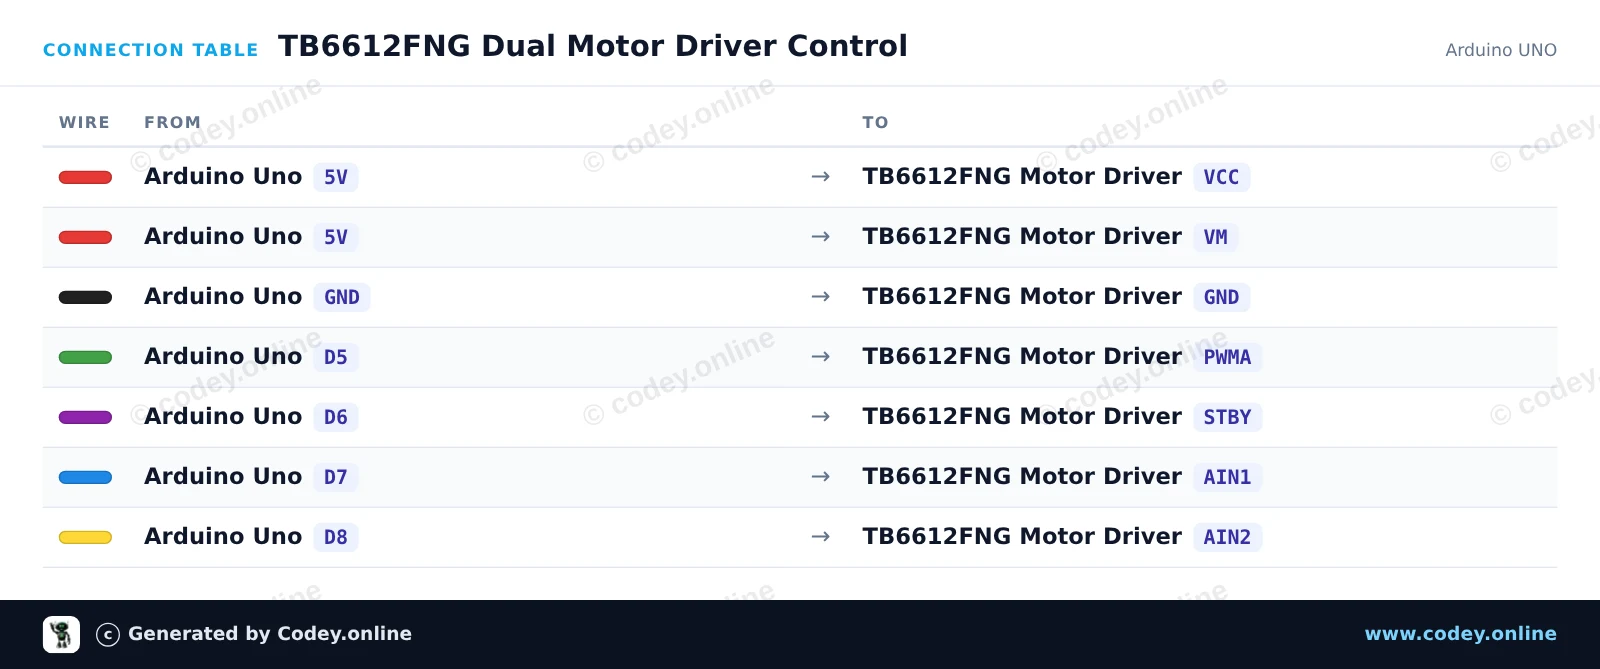
Zo sluit je de Motorstuurmodule TB6612FNG voor Arduino aan op een Arduino UNO of ESP32, met een voorbeeldsketch die je direct kunt uploaden.
Dit project bestuurt een DC-motor kanaal met de dual H-bridge TB6612FNG-driver. De sketch schakelt de driver in via de standby-pin en laat de motor afwisselend vooruit draaien, stoppen en achteruit draaien met PWM-snelheidsregeling. Open de Serial Monitor op 115200 baud om de status van de werking te bekijken.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Dual Motor Driver Control
* Board : Arduino UNO (arduino:avr:uno)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;
void setup() {
Serial.begin(115200);
pinMode(PIN_PWMA, OUTPUT);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
// Take driver out of standby mode
digitalWrite(PIN_STBY, HIGH);
Serial.println(F("TB6612FNG Motor Driver Initialized"));
}
void driveMotorA(bool forward, int speed) {
speed = constrain(speed, 0, 255);
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
Serial.print(F("Motor Forward at speed: "));
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
Serial.print(F("Motor Reverse at speed: "));
}
analogWrite(PIN_PWMA, speed);
Serial.println(speed);
}
void stopMotorA() {
analogWrite(PIN_PWMA, 0);
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
Serial.println(F("Motor Stopped"));
}
void loop() {
// Drive forward at speed 200
driveMotorA(true, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
// Drive reverse at speed 200
driveMotorA(false, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
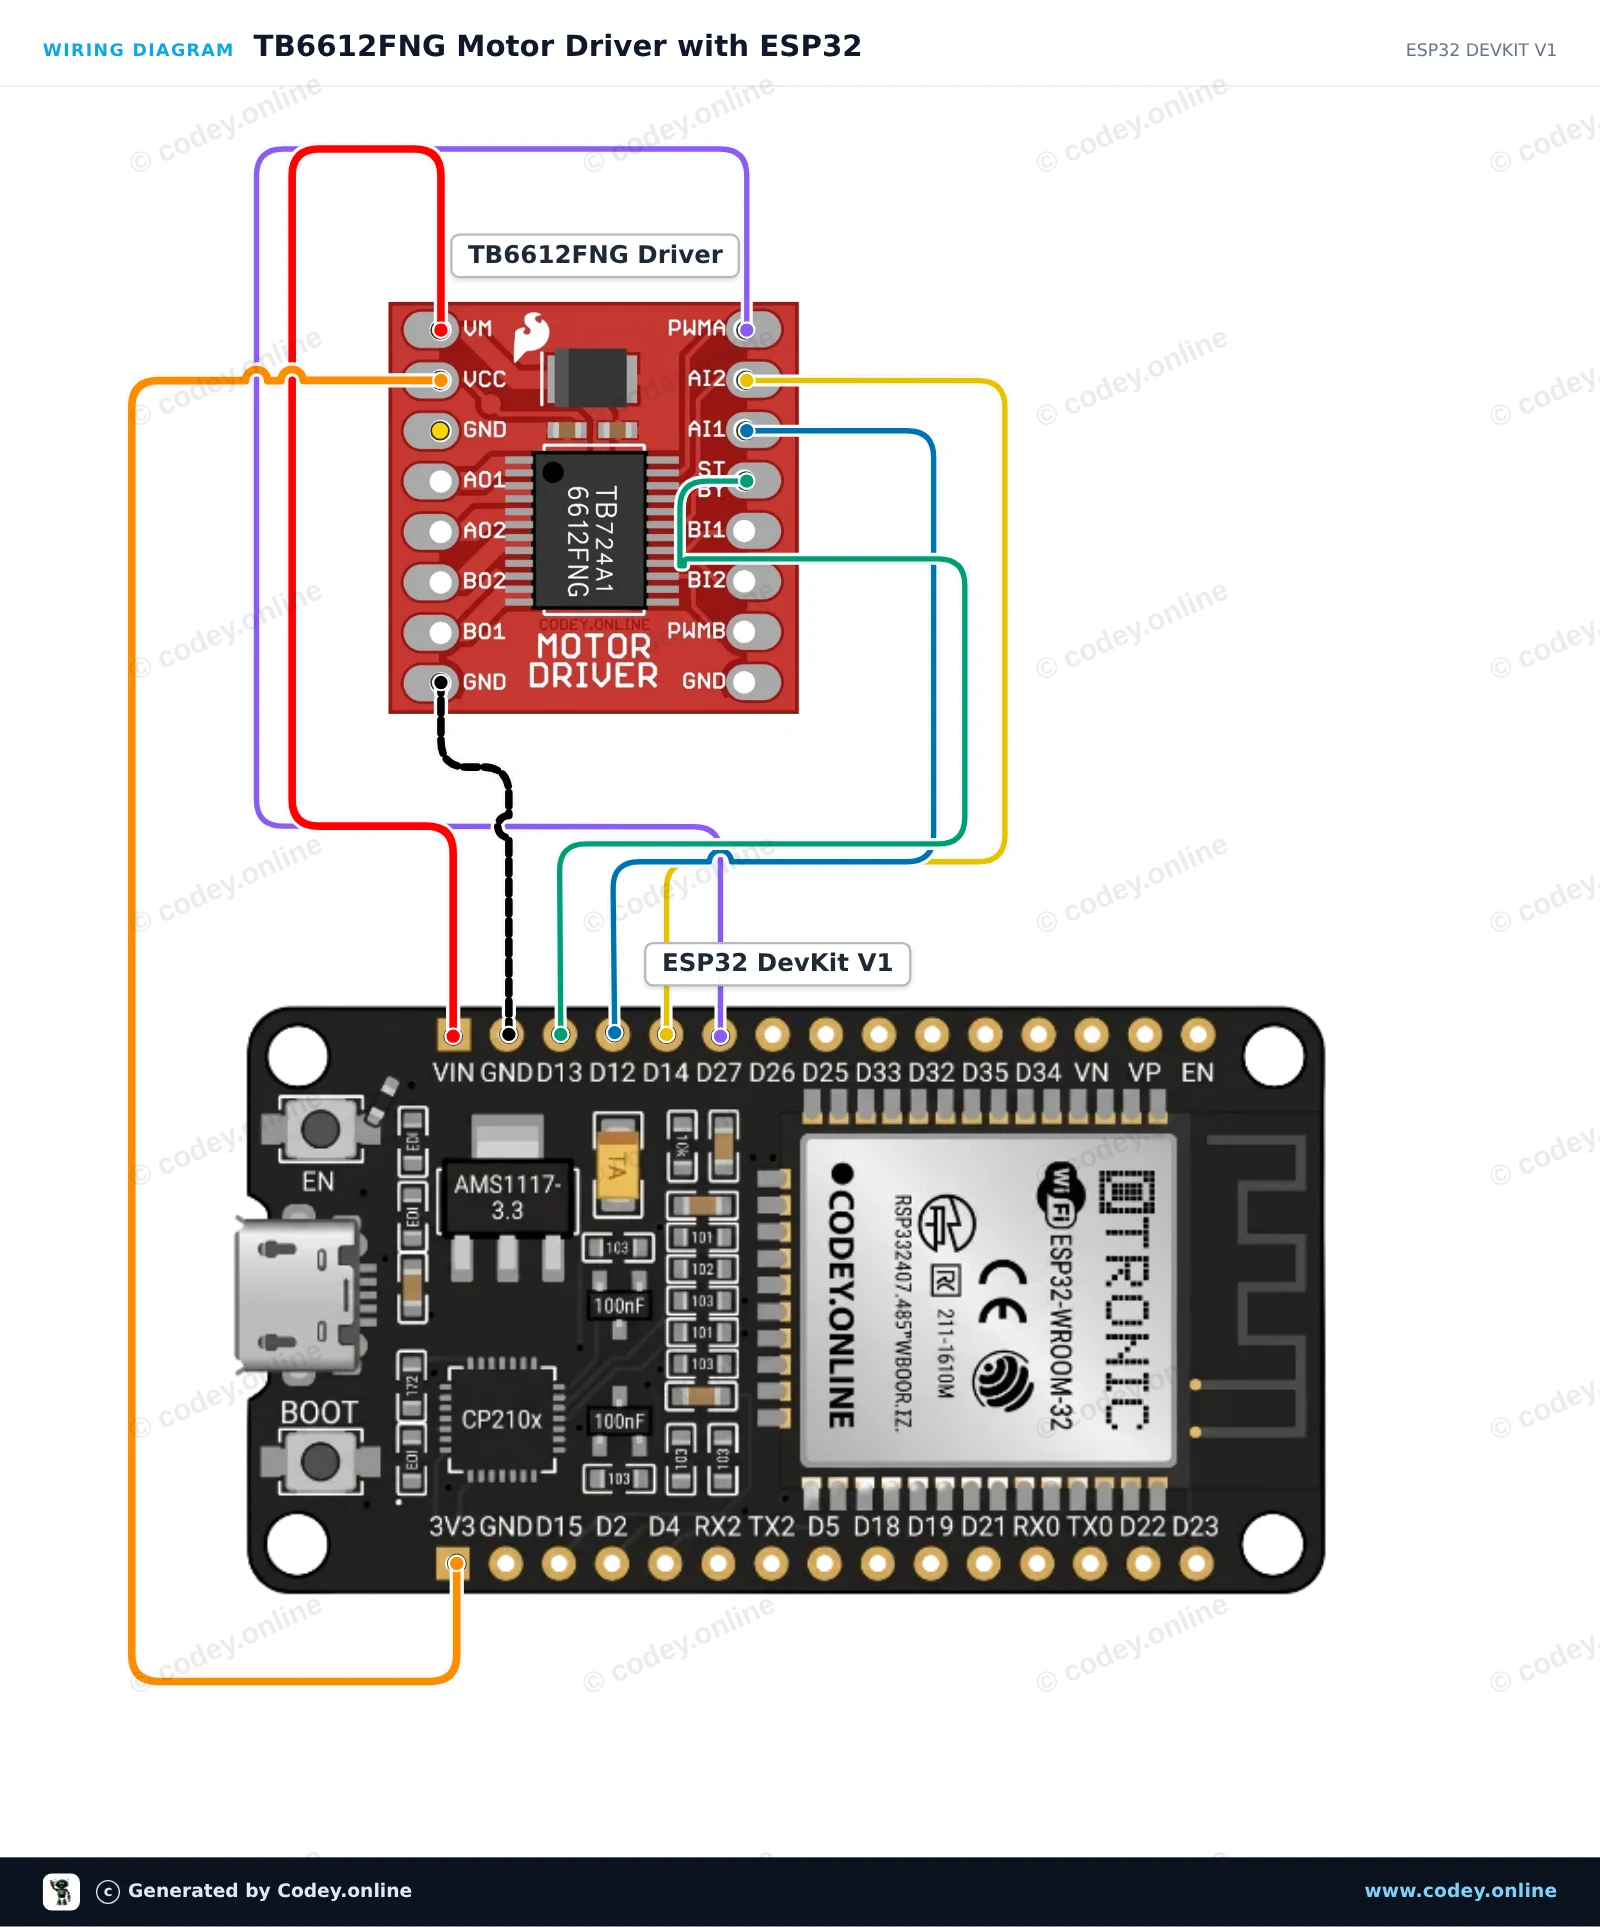
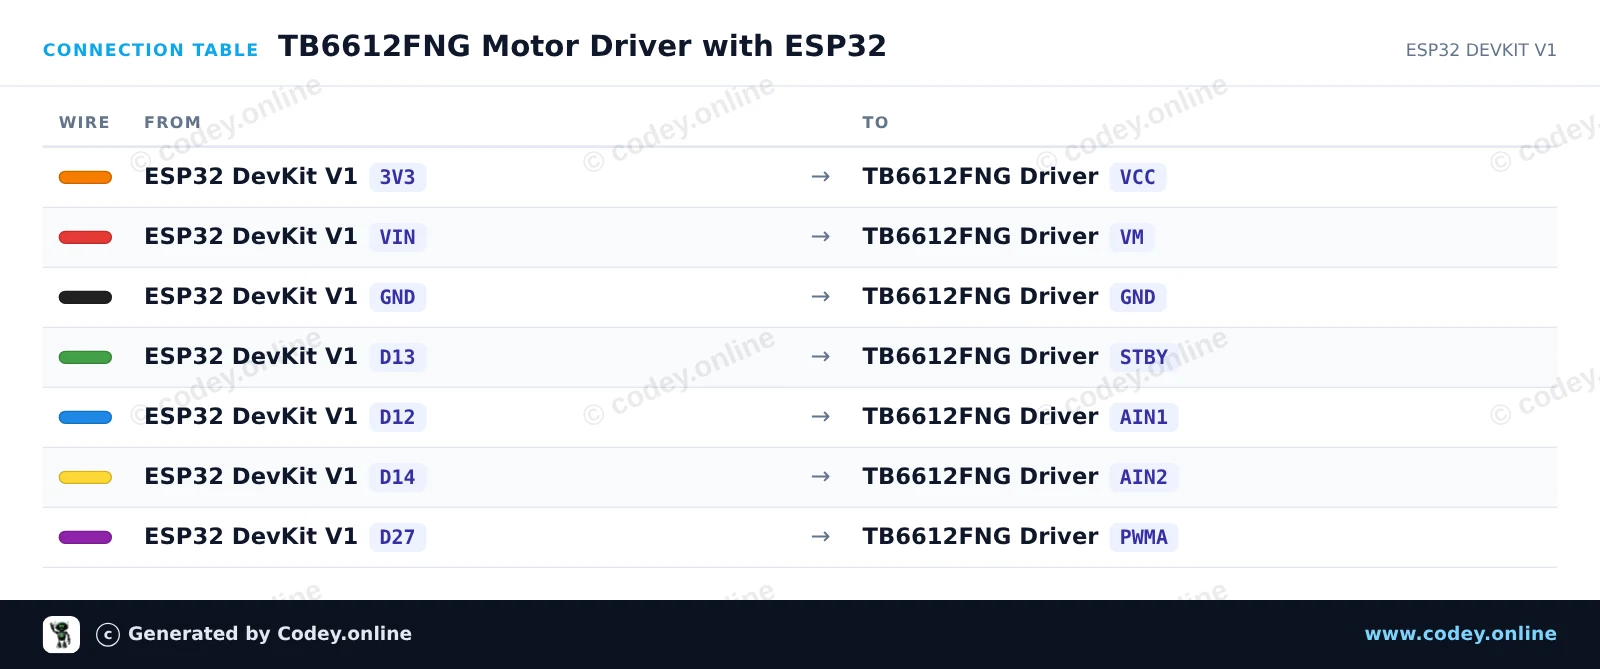
Dit project laat zien hoe je een DC-motor aanstuurt met de TB6612FNG dual H-bridge motor driver en een ESP32. De sketch schakelt de driver in via de STBY-pin en laat motor kanaal A achtereenvolgens vooruit draaien, afremmen, achteruit draaien en remmen. Open de Seriële Monitor op 115200 baud om de huidige motorstatus en snelheid te bekijken.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Motor Driver with ESP32
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32
const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;
void setup() {
Serial.begin(115200);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
pinMode(PIN_PWMA, OUTPUT);
// Enable driver
digitalWrite(PIN_STBY, HIGH);
Serial.println("TB6612FNG Motor Driver Initialized");
}
void driveMotor(bool forward, int speed) {
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
}
analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}
void stopMotor() {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
analogWrite(PIN_PWMA, 0);
}
void loop() {
// Forward acceleration
Serial.println("Motor Forward: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(true, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(1000);
// Reverse acceleration
Serial.println("Motor Reverse: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(false, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(2000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
Kenmerken:
1. Stand-bycontrole om stroom te besparen.
2. CW / CCW / korte rem / stop motorbesturingsmodi.
3. Ingebouwde thermische uitschakeling circuit en laagspanningsdetectiecircuit.
Omschrijving:
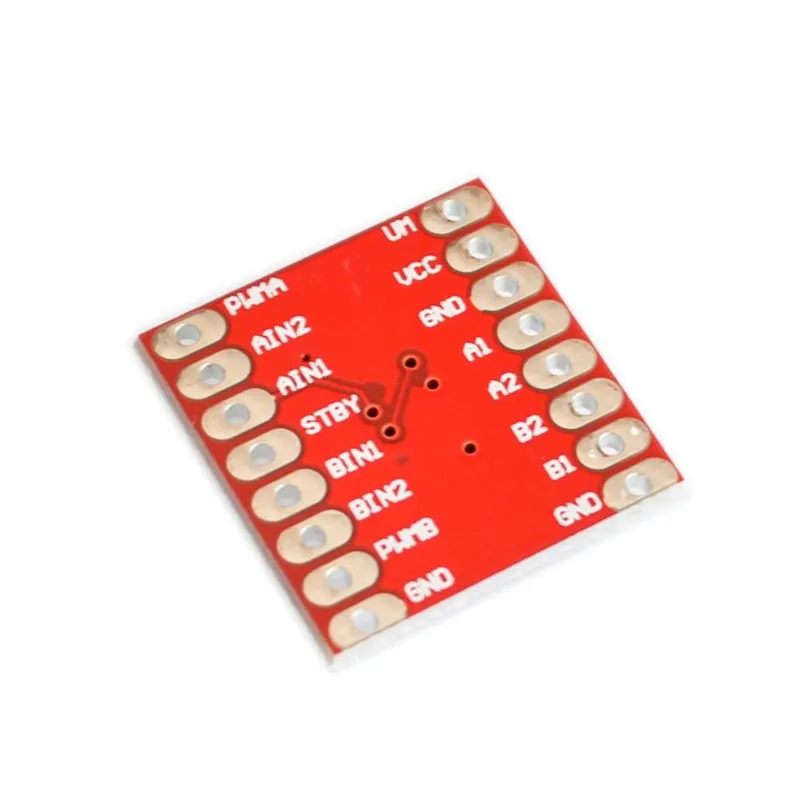
De TB6612FNG-motordriver kan maximaal twee DC-motoren aansturen met een constante stroom van 1,2 A (3,2 A piek). Twee ingangssignalen (IN1 en IN2) kunnen worden gebruikt om de motor te besturen in een van de vier functiemodi: rechtsom, linksom, korte rem en stop. De twee motoruitgangen (A en B) kunnen afzonderlijk worden aangestuurd, de snelheid van elke motor wordt geregeld via een PWM-ingangssignaal met een frequentie tot 100 kHz. De STBY-pin moet hoog worden uitgetrokken om de motor uit de stand-bymodus te halen.
Logische voedingsspanning (VCC) kan in het bereik van 2,7-5,5 VDC liggen, terwijl de motorvoeding (VM) beperkt is tot een maximale spanning van 15 VDC. De uitgangsstroom is nominaal tot 1,2 A per kanaal (of tot 3,2 A voor een korte, enkele puls).
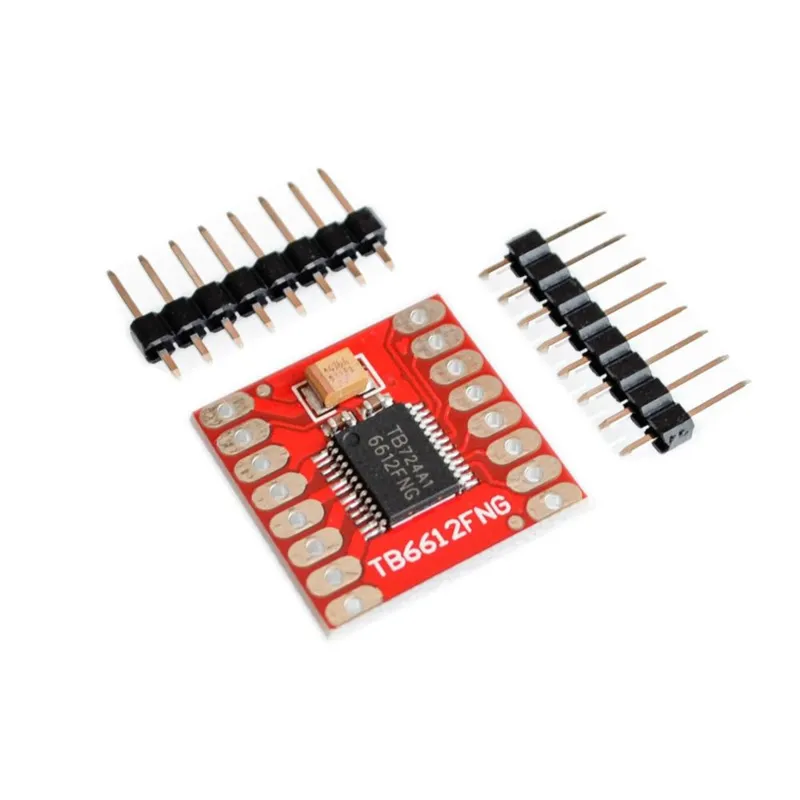
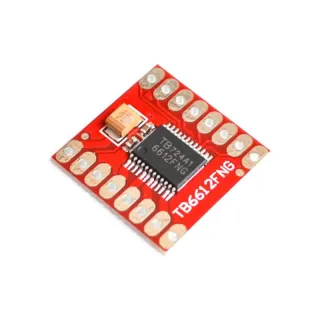
Het bord wordt geleverd met alle componenten zoals afgebeeld inclusief de headerpinnen.
Specificaties:
Voedingsspanning: VM = 15V max, VCC = 2,7-5,5V
Uitgangsstroom: Iout = 1,2 A (gemiddeld) / 3,2 A (piek)
Afmetingen
Lengte: 2cm
Breedte: 2cm
Hoogte: 0,3cm

| Breedte | 2 cm |
|---|---|
| Lengte | 2 cm |
| Voedingsspanning | VM = 15V max, VCC = 2,7-5,5V |
| Frequentie | 100 kHz |
| Hoogte | 0,3 cm |
| Uitgangsstroom | Iout = 1,2 A / 3,2 A |
Nog geen beoordelingen.
Niet tevreden? Je hebt 30 dagen bedenktijd na ontvangst om het product terug te sturen.
Alles over retourneren
Motorstuurmodule TB6612FNG voor Arduino