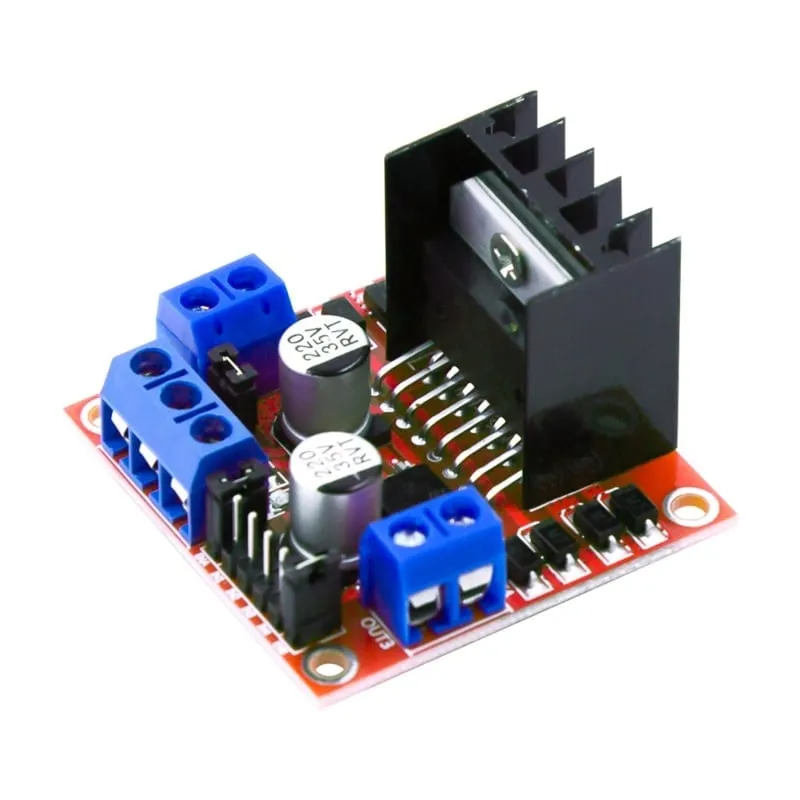
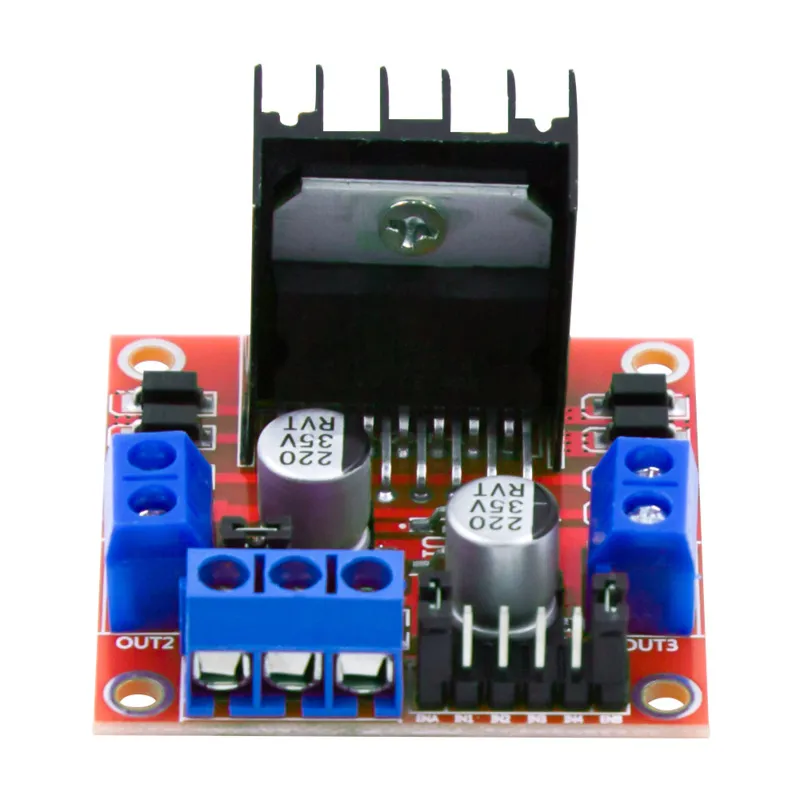
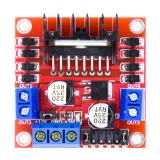
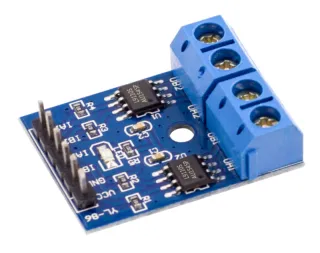
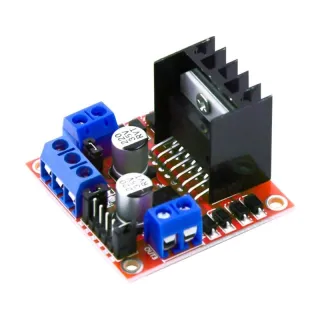
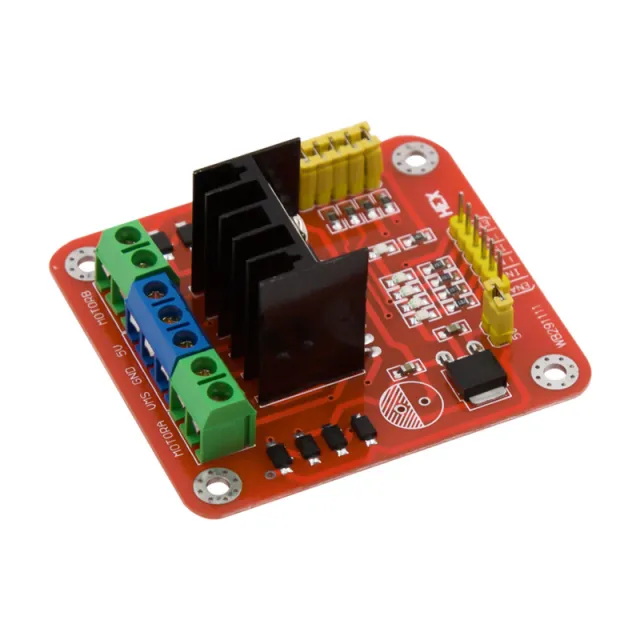
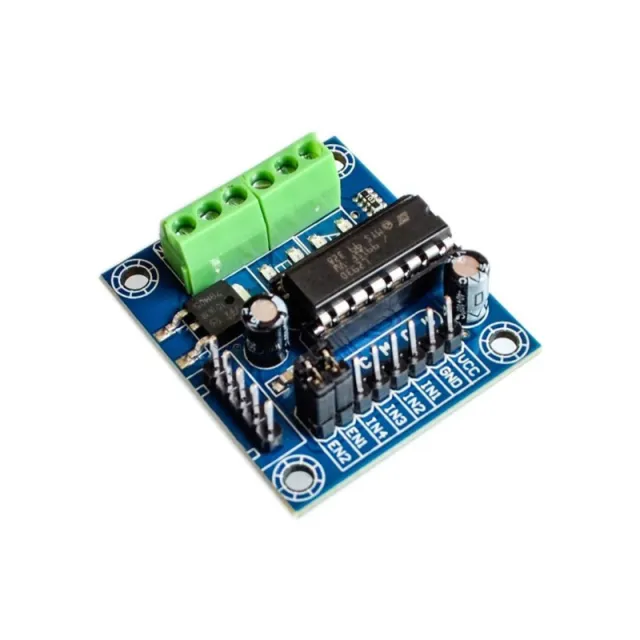
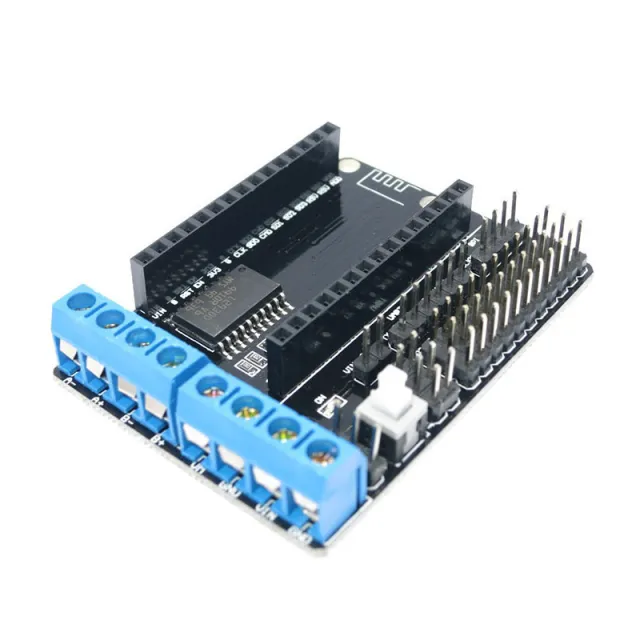
Motor driver board voor het aansturen van DC- en stappenmotoren met een Arduino, ESP32, Raspberry Pi of ander digitaal stuursysteem.
SKU: OT2099-B41 Artikelnummer: AA034 EAN: 8720589817425 Locatie: B03.01
Alternatief
L9110S DC Stepper / Motor Driver Board HBridge
€ 2,40
Bekijk dit alternatief
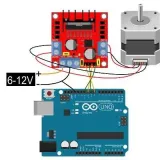
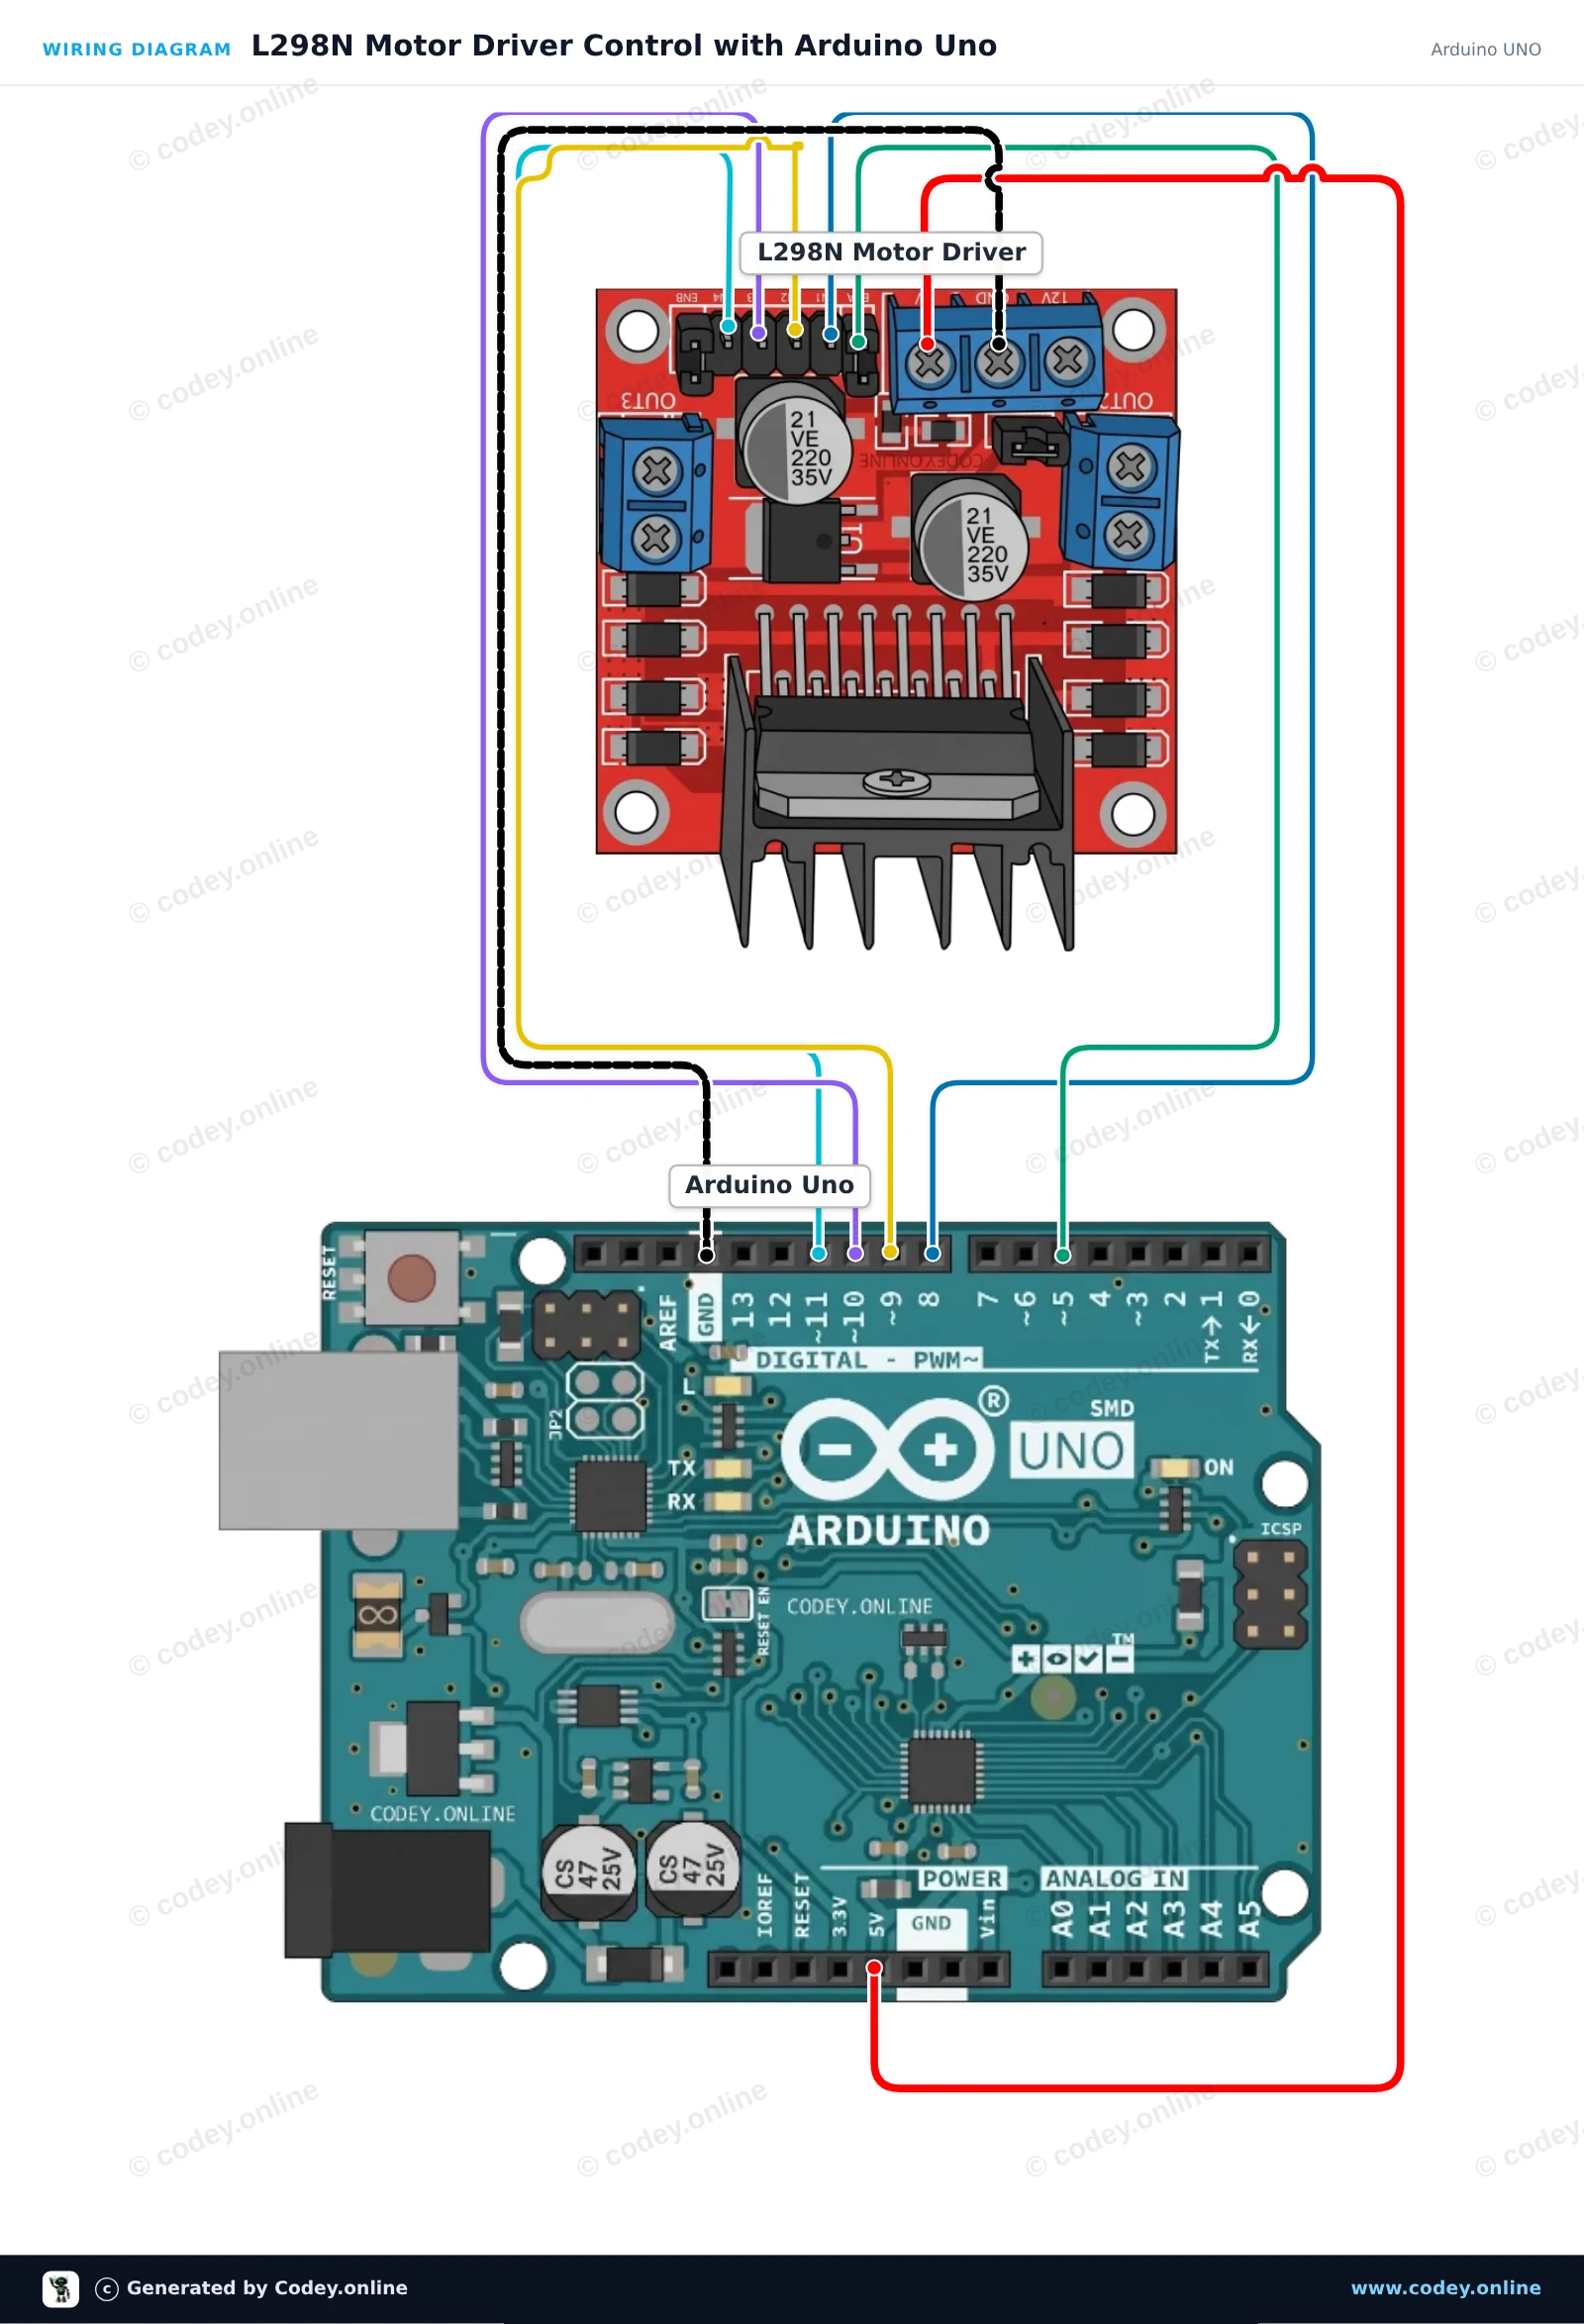
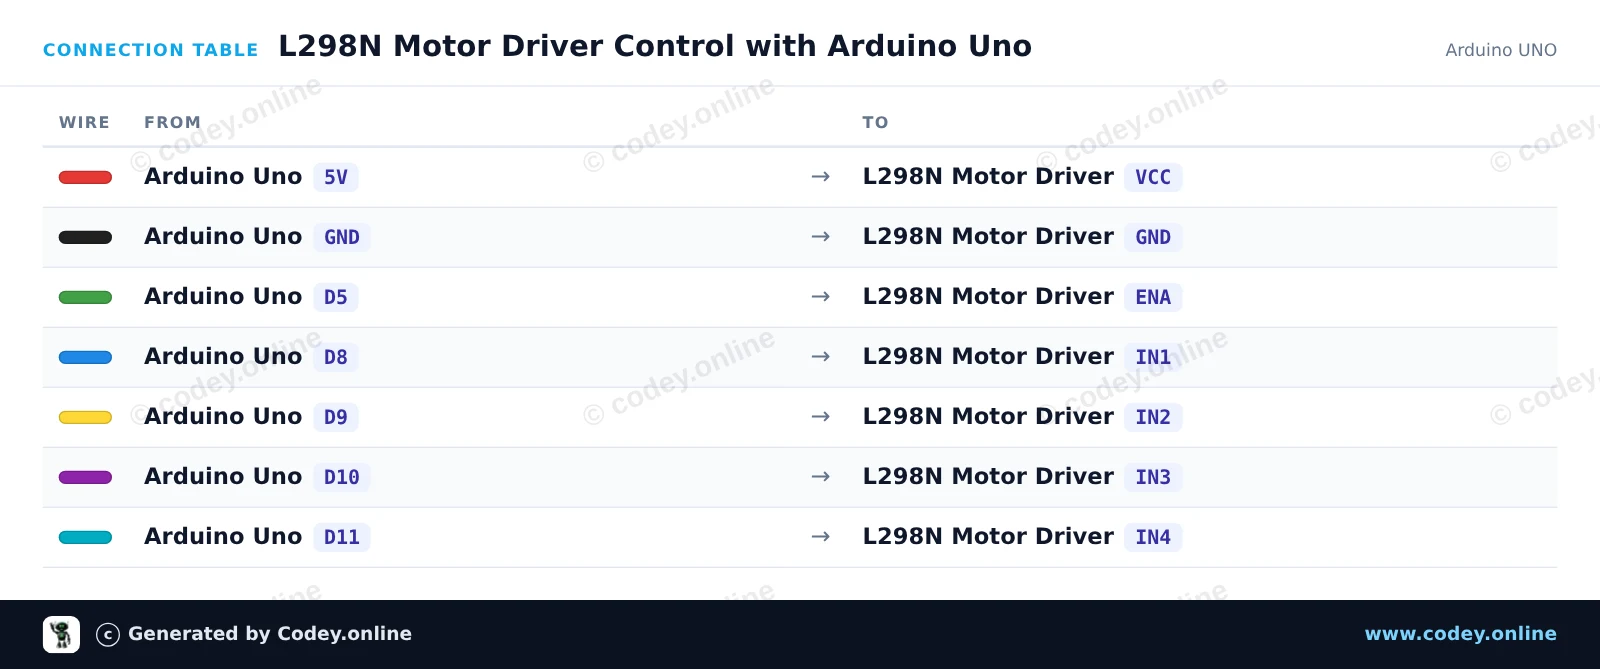
Zo sluit je de L298N Motor Driver Board rood aan op een Arduino UNO of ESP32, met een voorbeeldsketch die je direct kunt uploaden.
Dit voorbeeld laat zien hoe je DC-motoren kunt aansturen met een L298N motor driver board. De Arduino bepaalt de draairichting van de motoren via digitale logica-pinnen en past de motorsnelheid aan met PWM op de enable-pin. Het programma laat de motoren eerst vooruit draaien, stopt ze en laat ze daarna achteruit draaien.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : L298N Motor Driver Control with Arduino Uno
* Board : Arduino UNO (arduino:avr:uno)
* Parts : L298N Motor Driver Board
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
// L298N Motor Driver Control Demo
const int ENA_PIN = 5; // PWM speed control
const int IN1_PIN = 8; // Motor A direction 1
const int IN2_PIN = 9; // Motor A direction 2
const int IN3_PIN = 10; // Motor B direction 1
const int IN4_PIN = 11; // Motor B direction 2
void stopMotors() {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, LOW);
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, LOW);
analogWrite(ENA_PIN, 0);
}
void driveForward(int speedVal) {
digitalWrite(IN1_PIN, HIGH);
digitalWrite(IN2_PIN, LOW);
digitalWrite(IN3_PIN, HIGH);
digitalWrite(IN4_PIN, LOW);
analogWrite(ENA_PIN, speedVal);
}
void driveReverse(int speedVal) {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, HIGH);
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, HIGH);
analogWrite(ENA_PIN, speedVal);
}
void setup() {
Serial.begin(115200);
pinMode(ENA_PIN, OUTPUT);
pinMode(IN1_PIN, OUTPUT);
pinMode(IN2_PIN, OUTPUT);
pinMode(IN3_PIN, OUTPUT);
pinMode(IN4_PIN, OUTPUT);
stopMotors();
Serial.println(F("L298N Motor Driver initialized."));
}
void loop() {
Serial.println(F("Driving forward"));
driveForward(200);
delay(2000);
Serial.println(F("Stopping"));
stopMotors();
delay(1000);
Serial.println(F("Driving reverse"));
driveReverse(200);
delay(2000);
Serial.println(F("Stopping"));
stopMotors();
delay(1000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
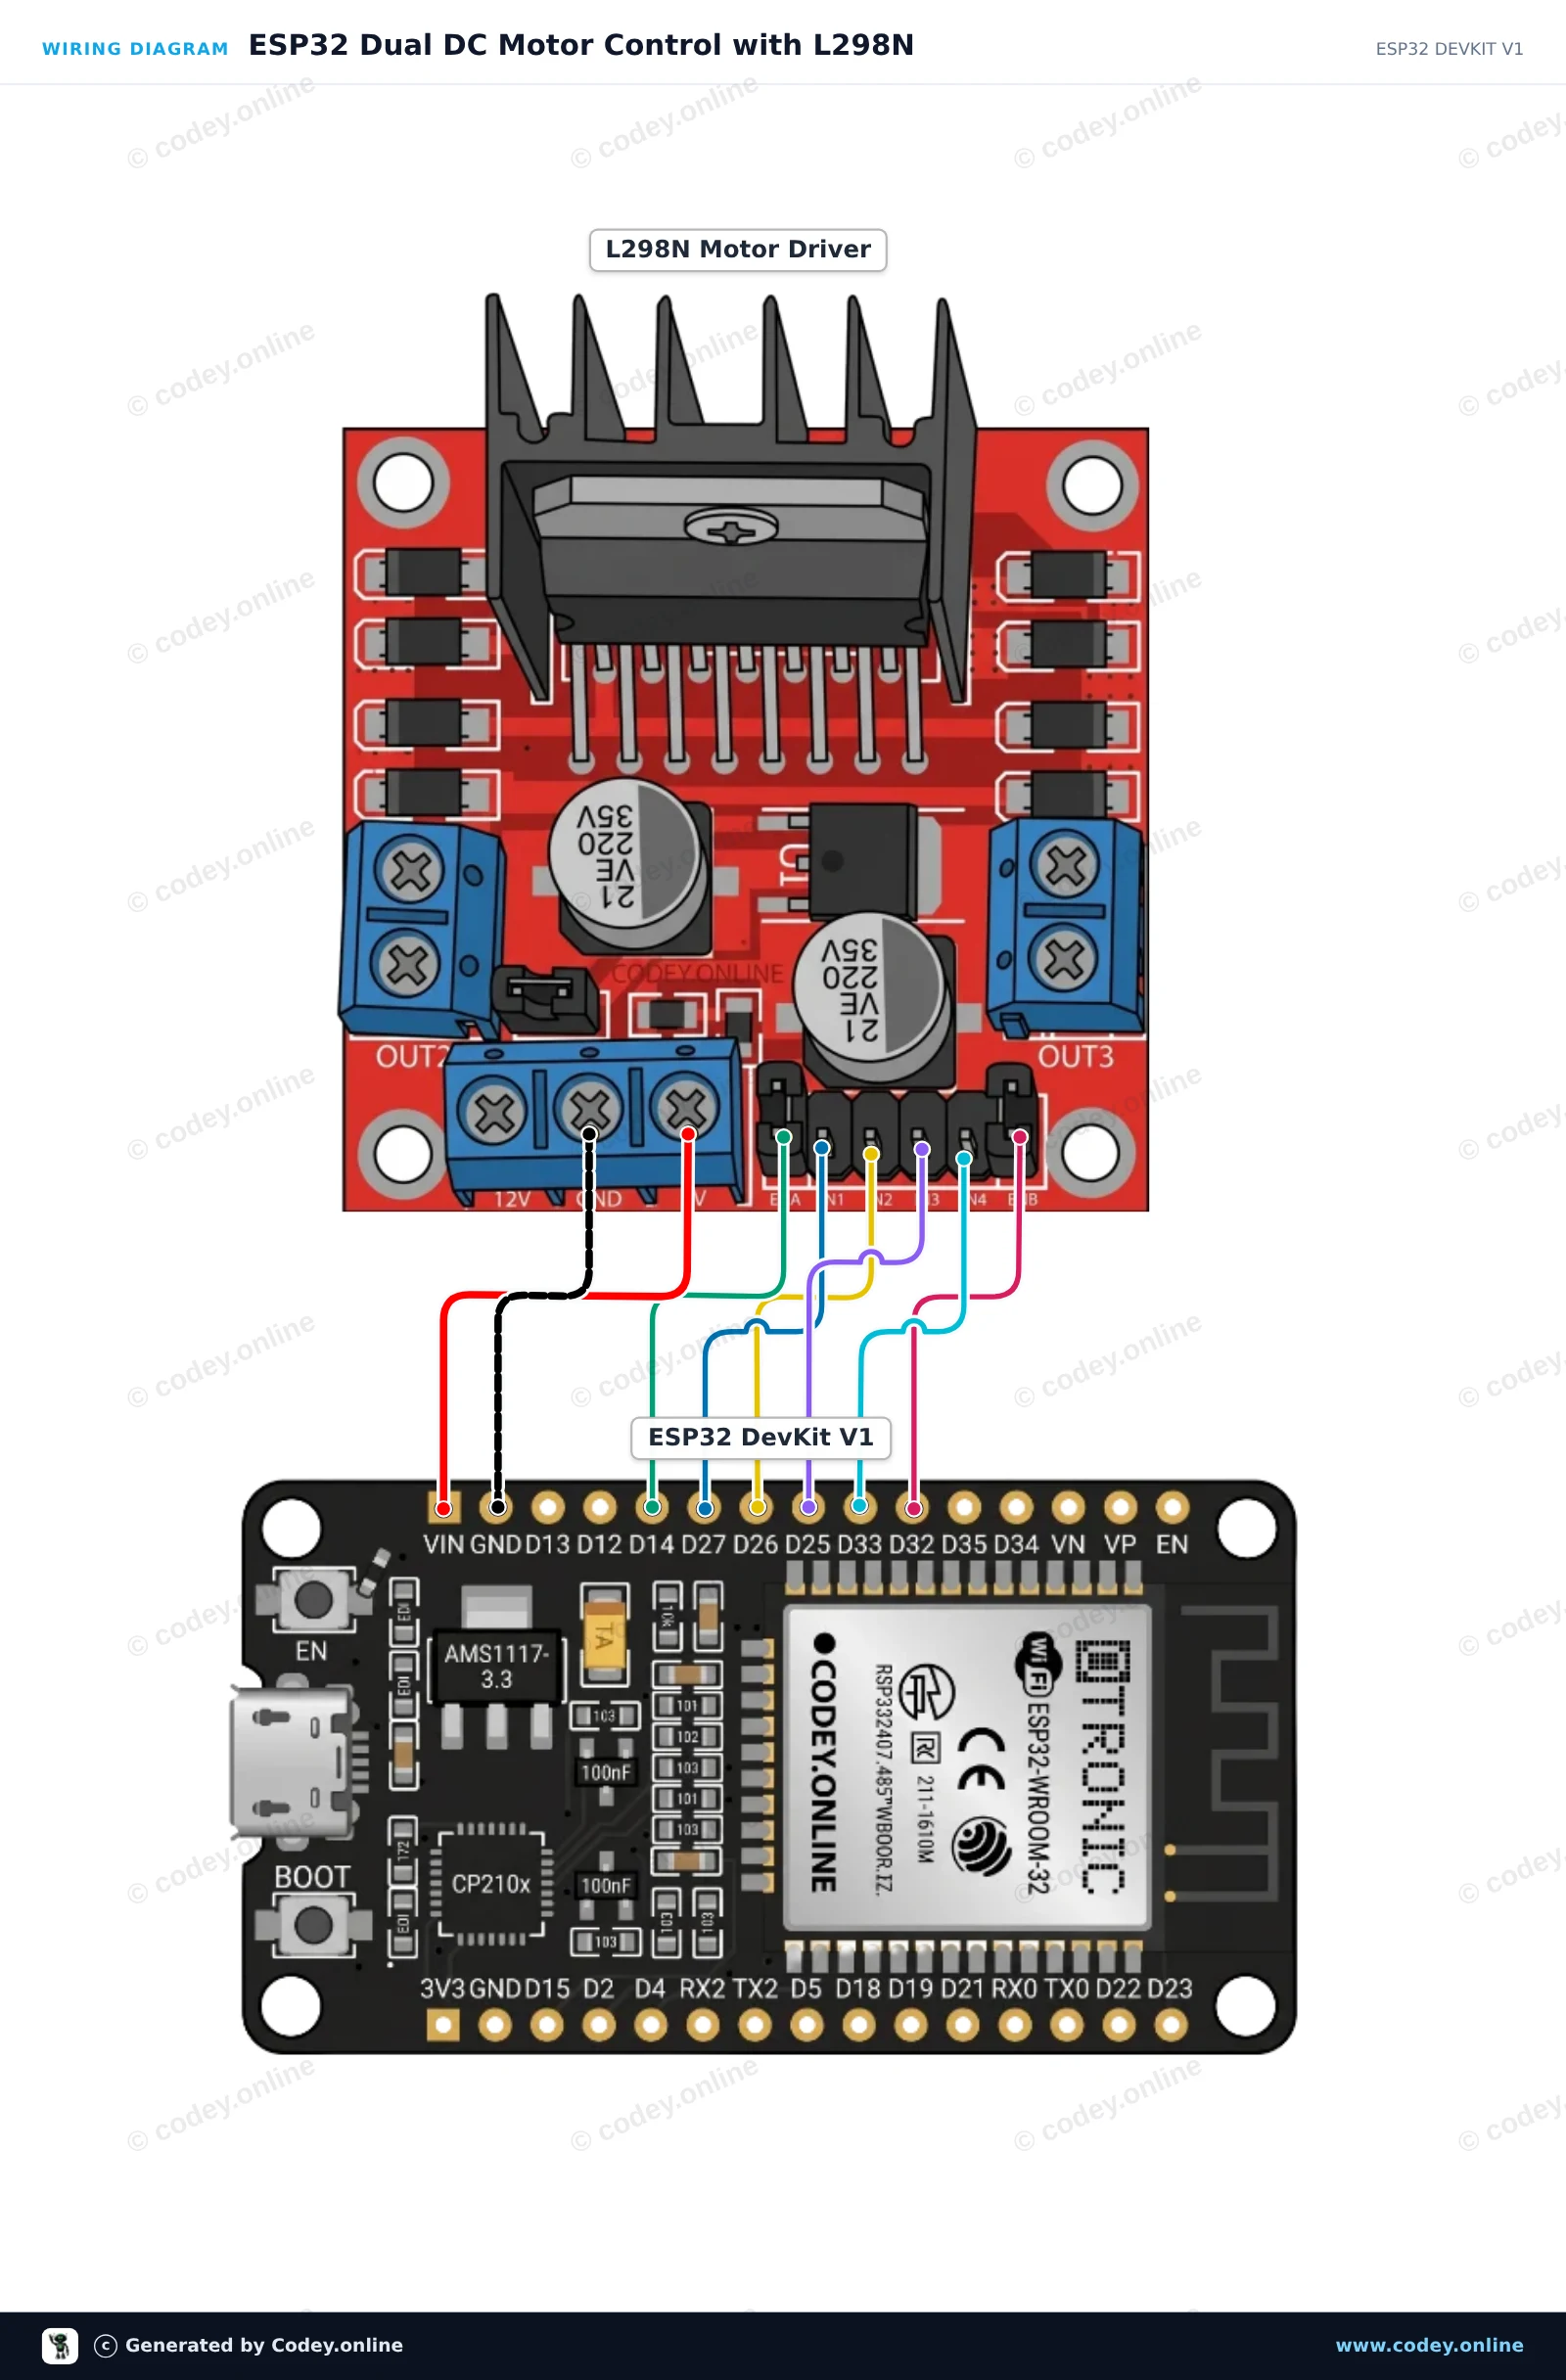
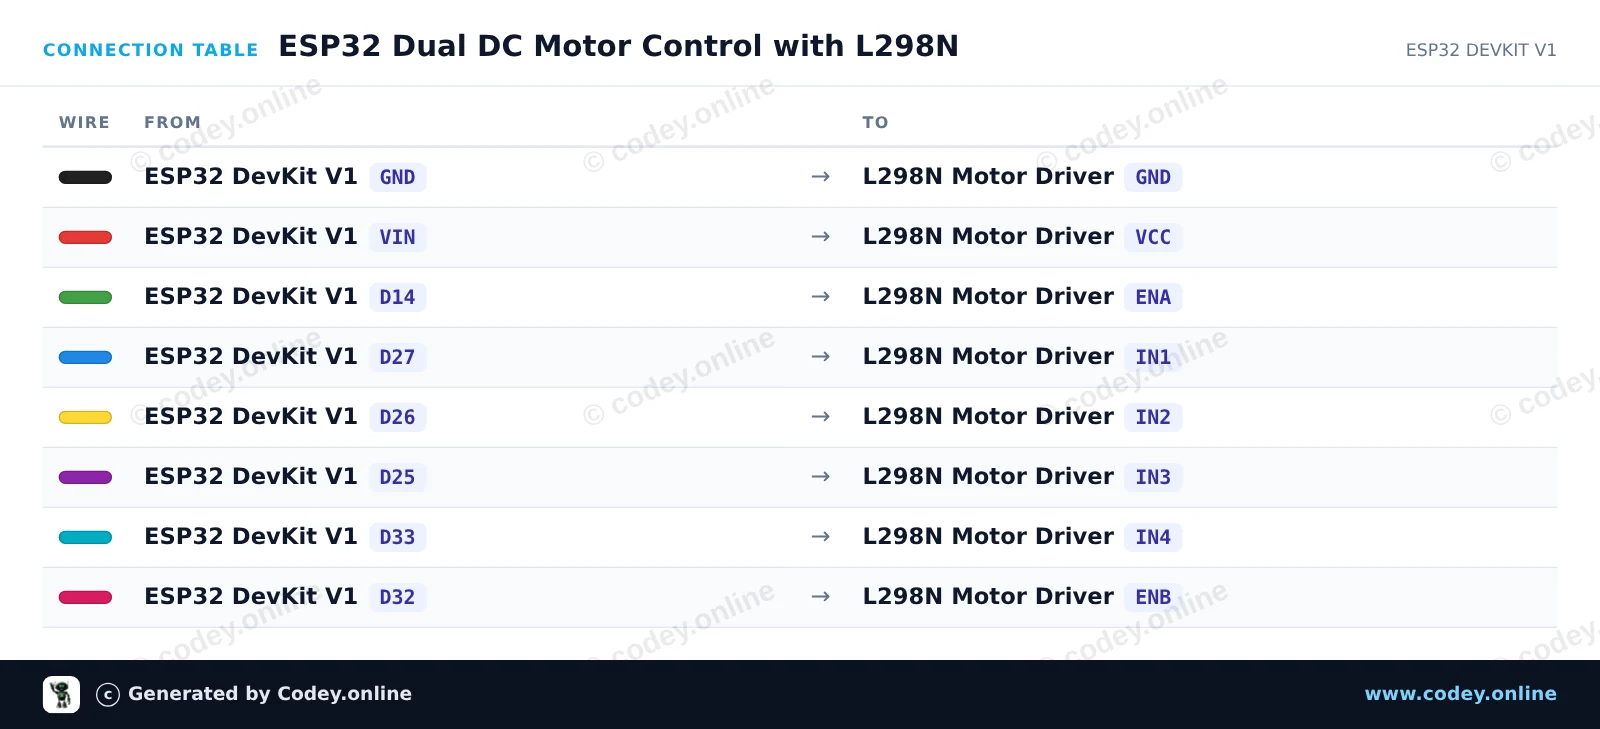
Dit project stuurt twee DC-motoren aan met een ESP32 en een L298N H-brugdriver. De sketch laat beide motoren vooruit draaien, stopt ze, laat ze achteruit draaien en demonstreert PWM-snelheidsregeling. Sluit externe voeding aan op de 12V-aansluiting van de L298N om voldoende stroom te leveren voor grotere motoren.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : ESP32 Dual DC Motor Control with L298N
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : L298N Motor Driver Board
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
const int ENA_PIN = 14;
const int IN1_PIN = 27;
const int IN2_PIN = 26;
const int IN3_PIN = 25;
const int IN4_PIN = 33;
const int ENB_PIN = 32;
void setMotors(int speedA, int dirA, int speedB, int dirB) {
// Motor A direction
if (dirA > 0) {
digitalWrite(IN1_PIN, HIGH);
digitalWrite(IN2_PIN, LOW);
} else if (dirA < 0) {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, HIGH);
} else {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, LOW);
}
analogWrite(ENA_PIN, speedA);
// Motor B direction
if (dirB > 0) {
digitalWrite(IN3_PIN, HIGH);
digitalWrite(IN4_PIN, LOW);
} else if (dirB < 0) {
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, HIGH);
} else {
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, LOW);
}
analogWrite(ENB_PIN, speedB);
}
void setup() {
Serial.begin(115200);
pinMode(ENA_PIN, OUTPUT);
pinMode(IN1_PIN, OUTPUT);
pinMode(IN2_PIN, OUTPUT);
pinMode(IN3_PIN, OUTPUT);
pinMode(IN4_PIN, OUTPUT);
pinMode(ENB_PIN, OUTPUT);
Serial.println("L298N Motor Driver Initialized");
}
void loop() {
// Drive forward
Serial.println("Moving Forward");
setMotors(200, 1, 200, 1);
delay(2000);
// Stop
Serial.println("Stopping");
setMotors(0, 0, 0, 0);
delay(1000);
// Drive backward
Serial.println("Moving Backward");
setMotors(200, -1, 200, -1);
delay(2000);
// Stop
Serial.println("Stopping");
setMotors(0, 0, 0, 0);
delay(1000);
// Speed ramp up
Serial.println("Ramping Speed Forward");
for (int spd = 0; spd <= 255; spd += 15) {
setMotors(spd, 1, spd, 1);
delay(100);
}
delay(500);
setMotors(0, 0, 0, 0);
delay(1500);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
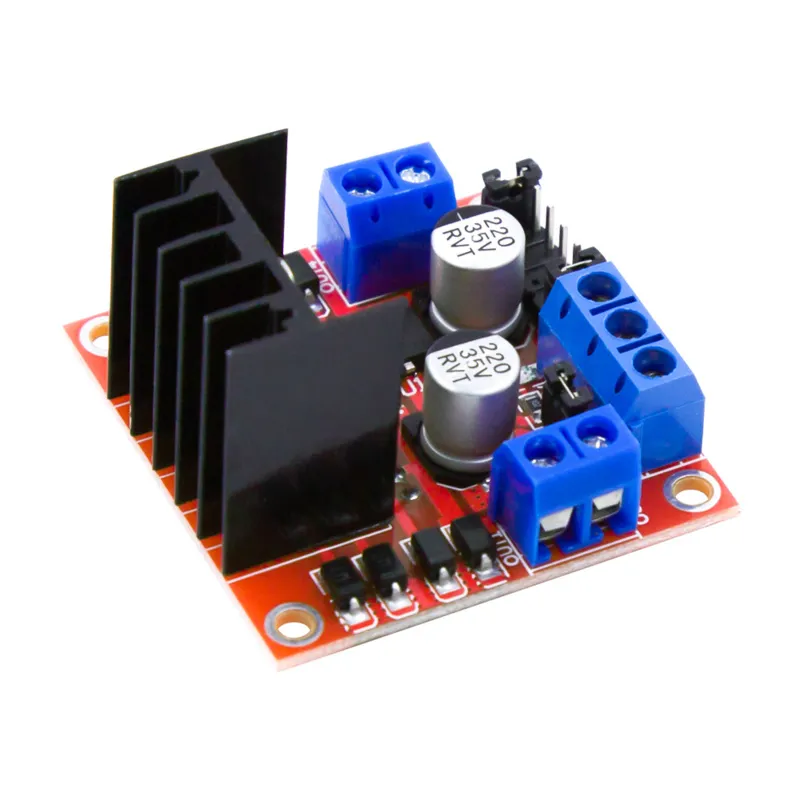
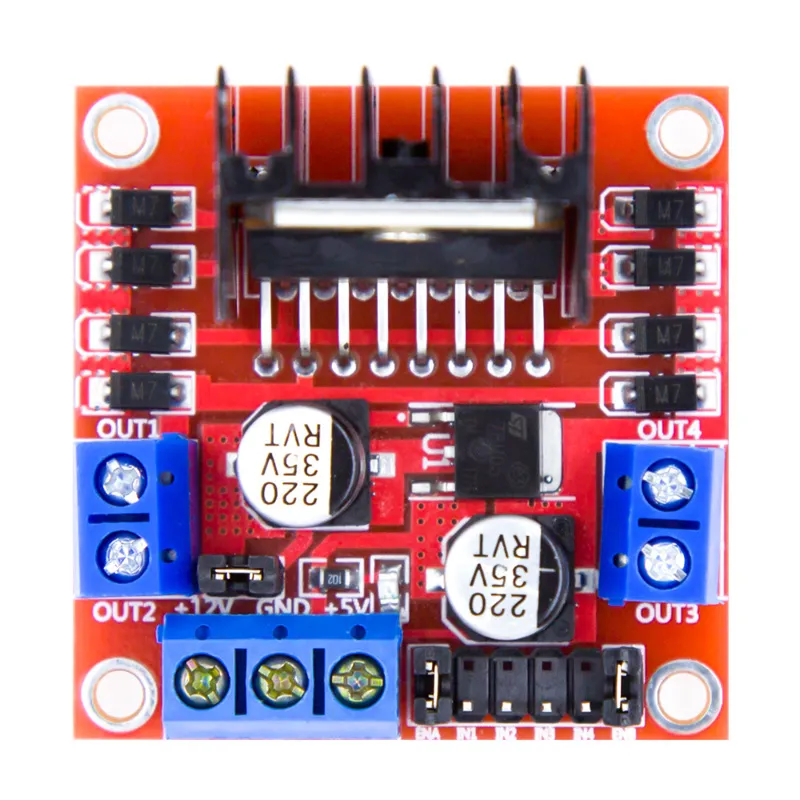
Met deze L298N Motor Driver Board kun je eenvoudig DC-motoren en stappenmotoren aansturen met bijvoorbeeld een Arduino, ESP32, Raspberry Pi, microcontroller of ander digitaal stuursysteem.
De module is opgebouwd rond de bekende L298N Dual H-Bridge motordriver. Dankzij de twee geïntegreerde H-bruggen kun je twee gewone geborstelde DC-motoren onafhankelijk van elkaar aansturen, inclusief draairichting en snelheidsregeling. Daarnaast kan de module worden gebruikt voor het aansturen van één bipolaire stappenmotor.
De motorvoeding kan volgens de specificaties van deze module tussen 5 en 35 V DC liggen. De logica werkt op 5 V. De L298N ondersteunt een stroom tot 2 A per kanaal onder geschikte omstandigheden, waarbij goede koeling belangrijk is bij hogere belastingen.
De L298N is niet alleen bedoeld voor stappenmotoren. Het board is zeer geschikt voor het regelen van gewone brushed DC-motoren.
Met één module kunnen maximaal twee DC-motoren afzonderlijk worden aangestuurd:
Via de digitale ingangen kun je de draairichting van iedere motor bepalen. Via de ENA- en ENB-aansluitingen kan bovendien een PWM-signaal worden aangeboden om het toerental van de motoren te regelen.
Hierdoor zijn onder andere de volgende functies mogelijk:
Dit maakt de module onder andere geschikt voor robotauto's, voertuigen, kleine machines, actuatoren, ventilatoren en andere projecten met DC-motoren.
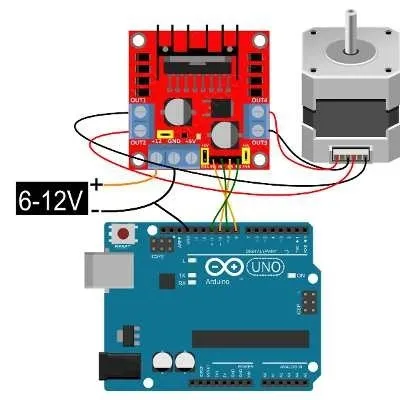
De twee H-bruggen kunnen ook samen worden gebruikt voor het aansturen van een bipolaire stappenmotor. De vier motoruitgangen OUT1 t/m OUT4 worden hiervoor aangesloten op de twee spoelen van de stappenmotor.
De volgorde waarin IN1 t/m IN4 worden aangestuurd bepaalt vervolgens de draairichting en het stappenpatroon.
Voor DC-motoren kan het toerental worden geregeld via PWM (Pulse Width Modulation).
Hiervoor worden de jumpers van ENA en/of ENB verwijderd en worden deze aansluitingen verbonden met een PWM-uitgang van de microcontroller.
Wanneer de betreffende jumper geplaatst blijft, is het kanaal continu ingeschakeld en kan de motor via de IN-pinnen worden aangestuurd zonder afzonderlijk PWM-signaal.
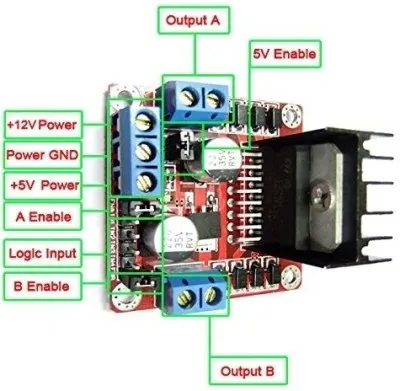
Motorvoeding / VS
Aansluiting voor de voedingsspanning van de motoren.
GND
Gemeenschappelijke massa voor voeding en besturing. De GND van de microcontroller en de motordriver moeten met elkaar verbonden zijn.
5V
5V-aansluiting voor de logica van de module. Afhankelijk van de configuratie van de 5V-regelaar en jumper kan deze aansluiting als voedingsingang of uitgang functioneren.
OUT1 / OUT2
Uitgang van H-brug A. Hierop wordt DC-motor A aangesloten.
IN1 / IN2
Digitale stuuringangen waarmee de draairichting van motor A wordt bepaald.
ENA
Enable-ingang van motor A. Kan tevens worden gebruikt voor PWM-snelheidsregeling.
OUT3 / OUT4
Uitgang van H-brug B. Hierop wordt DC-motor B aangesloten.
IN3 / IN4
Digitale stuuringangen waarmee de draairichting van motor B wordt bepaald.
ENB
Enable-ingang van motor B. Kan tevens worden gebruikt voor PWM-snelheidsregeling.
| ENA | IN1 | IN2 | Functie |
|---|---|---|---|
| HIGH | HIGH | LOW | Draairichting 1 |
| HIGH | LOW | HIGH | Draairichting 2 |
| HIGH | LOW | LOW | Stop/rem |
| HIGH | HIGH | HIGH | Stop/rem |
| LOW | X | X | Uitgang uitgeschakeld |
De daadwerkelijke draairichting is afhankelijk van de manier waarop de twee motordraden op OUT1 en OUT2 zijn aangesloten.
Voor motor B werkt de aansturing op dezelfde manier via IN3, IN4 en ENB.
De gebruikte L298N is een dual full-bridge driver die speciaal is ontworpen voor het schakelen van inductieve belastingen zoals DC-motoren, stappenmotoren, relais en solenoïdes. De L298 zelf ondersteunt volgens de fabrikant een motorvoedingsspanning tot 46 V en beschikt onder andere over thermische beveiliging.
Op deze complete module wordt een motorvoedingsspanning van 5 tot 35 V DC aangehouden.
De opgegeven maximale stroom van 2 A moet als maximale driverwaarde worden beschouwd. Bij hogere continue motorstromen ontstaat aanzienlijk warmteverlies in de L298N. De praktisch bruikbare continue stroom is daarom afhankelijk van onder andere voedingsspanning, koeling, omgevingstemperatuur en belasting.
Controleer daarnaast niet alleen de nominale stroom van een DC-motor, maar ook de aanloop- en blokkeerstroom (stall current). Deze kan meerdere malen hoger zijn dan de stroom tijdens normaal draaien.
De L298N maakt gebruik van bipolaire uitgangstransistoren en heeft daardoor een groter spanningsverlies dan moderne MOSFET-motordrivers. De spanning die daadwerkelijk bij de motor aankomt, is dus lager dan de aangeboden voedingsspanning.
Dit is vooral relevant bij laagspanningsmotoren. Voor toepassingen waarbij een zeer hoog rendement of een zeer klein spanningsverlies belangrijk is, kan een moderne MOSFET-driver een betere keuze zijn.
De L298N Motor Driver Board is een veelzijdige dubbele H-brug voor het aansturen van zowel gewone DC-motoren als stappenmotoren. Met één module kunnen twee DC-motoren onafhankelijk vooruit en achteruit worden aangestuurd en kan het toerental via PWM worden geregeld. Als alternatief kunnen beide H-bruggen gezamenlijk worden gebruikt voor één bipolaire stappenmotor.
Dankzij de eenvoudige digitale besturing is deze module zeer geschikt voor gebruik met Arduino, ESP32 en andere microcontrollers.

| Afmetingen | circa 43 × 43 × 27 mm |
|---|---|
| Geschikt voor | brushed DC-motoren en bipolaire stappenmotoren |
| Type | L298N Motor Driver Board |
| Besturing | digitale logica |
| Driver IC | L298N |
| ENA | enable/PWM voor motor A |
| ENB | enable/PWM voor motor B |
| Drivertechniek | Dual H-Bridge / Dual Full Bridge |
| Aantal DC-motoren | maximaal 2 onafhankelijk aangestuurde motoren |
| Aantal bipolaire stappenmotoren | maximaal 1 |
| Logische voedingsspanning | 5 V DC |
| Motorvoedingsspanning module | 5 – 35 V DC |
| Maximale opgegeven motorstroom | 2 A |
| Snelheidsregeling DC-motor | PWM via ENA en ENB |
| Draairichtingsregeling | ja |
| Dubbele H-brug | ja |
| Koellichaam | ja |
| Motoruitgangen | OUT1, OUT2, OUT3 en OUT4 |
| Stuuringangen | IN1, IN2, IN3 en IN4 |
| Enable-ingangen | ENA en ENB |
Werkt goed
Werkt subliem. Beter dan met relais.
Heel net compact bordje.
Niet tevreden? Je hebt 30 dagen bedenktijd na ontvangst om het product terug te sturen.
Alles over retourneren
L298N Motor Driver Board rood