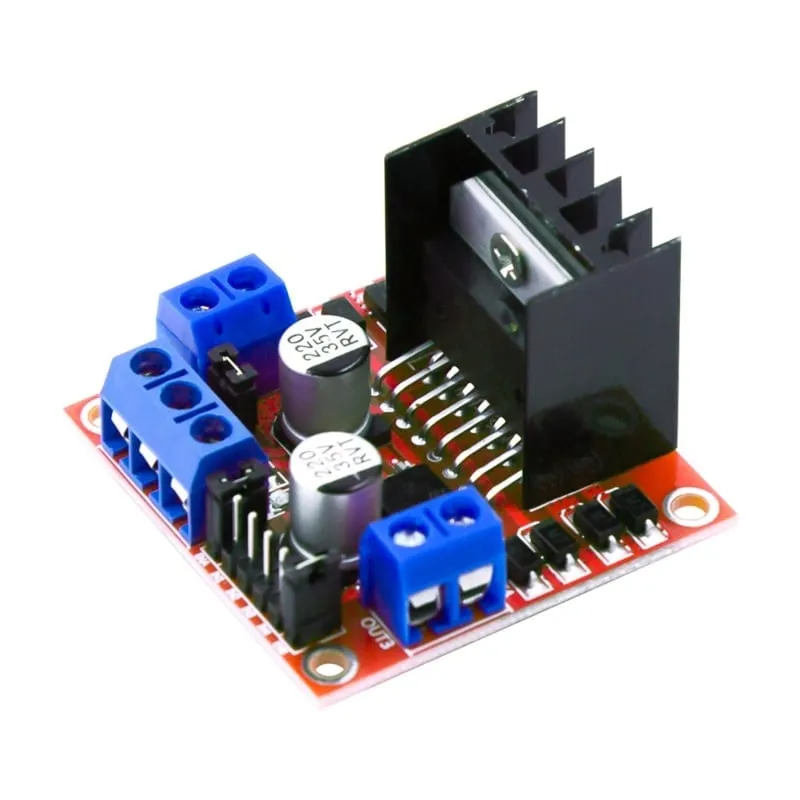
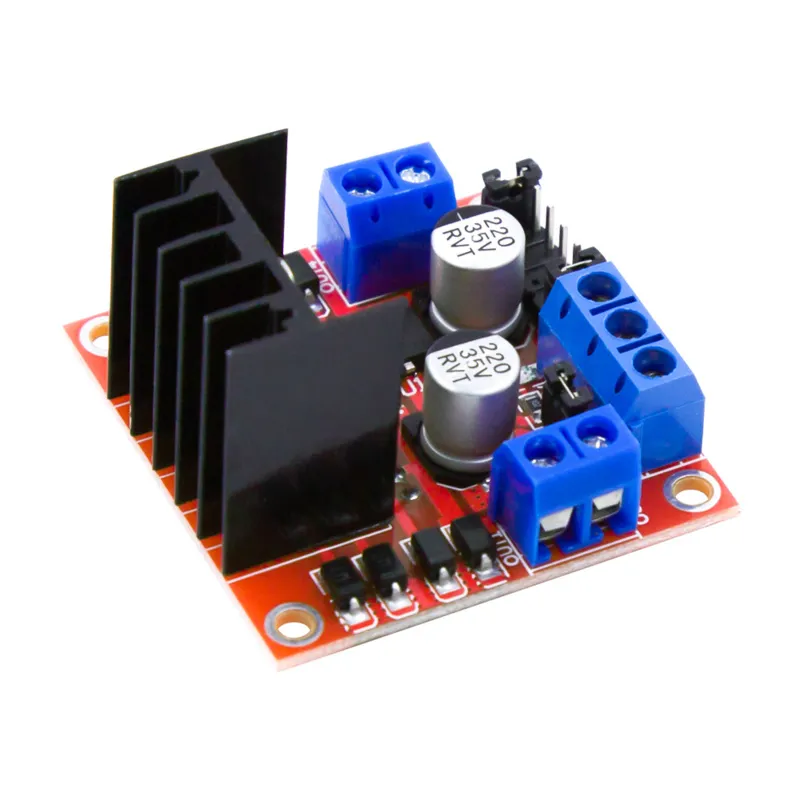
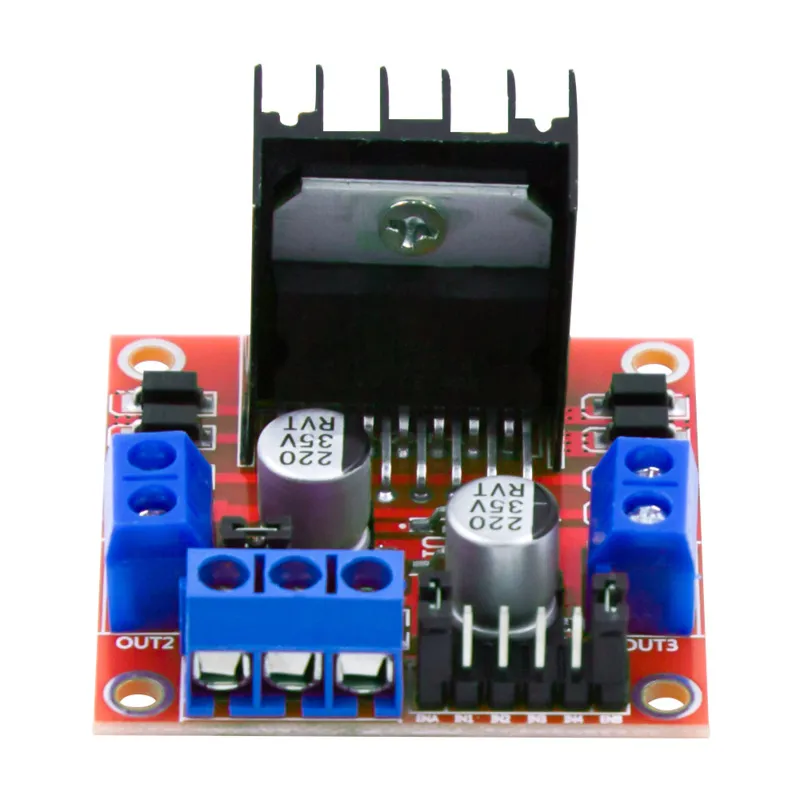
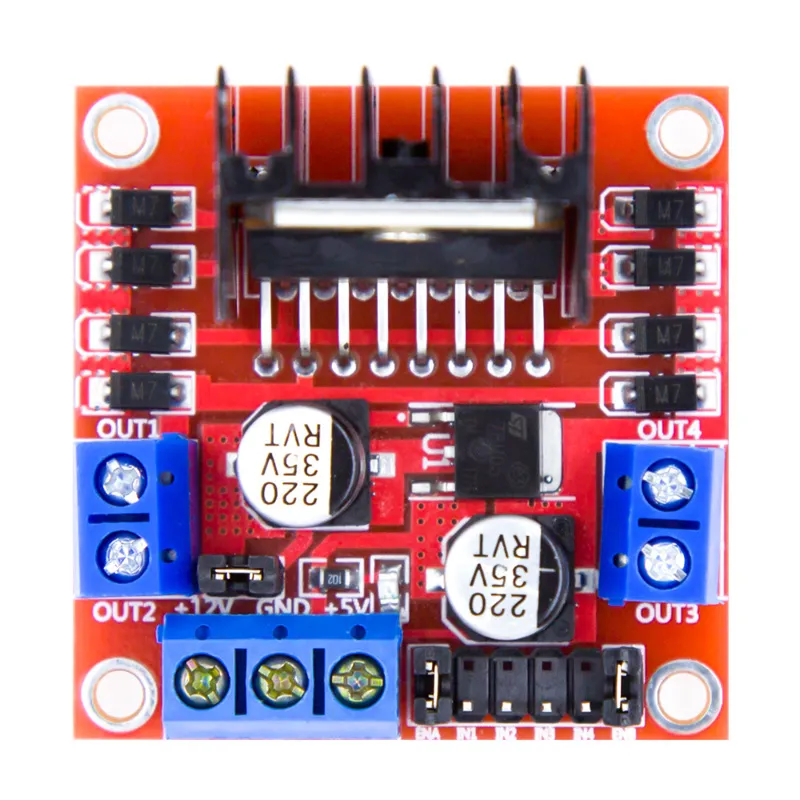
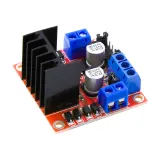
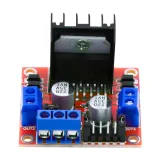
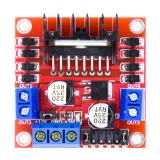
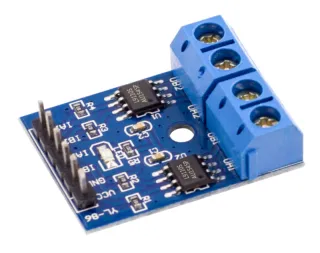
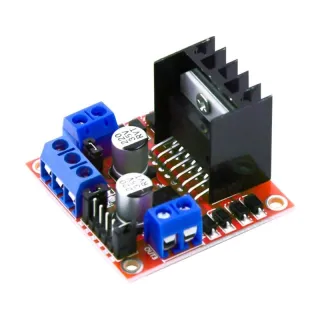
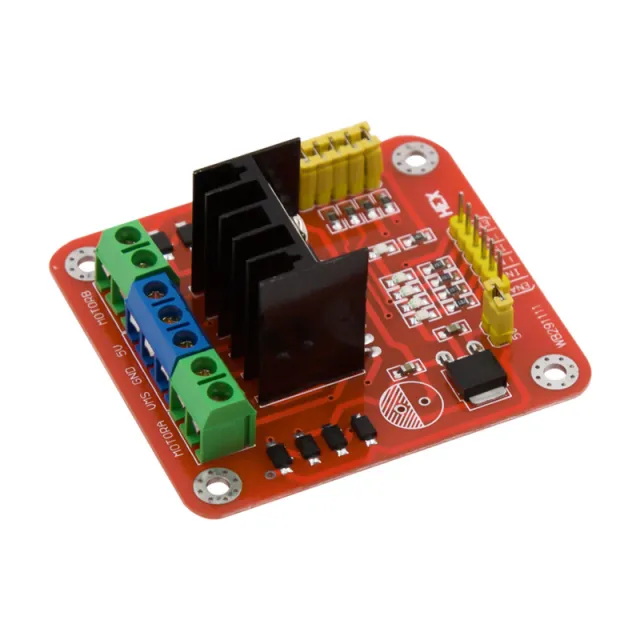
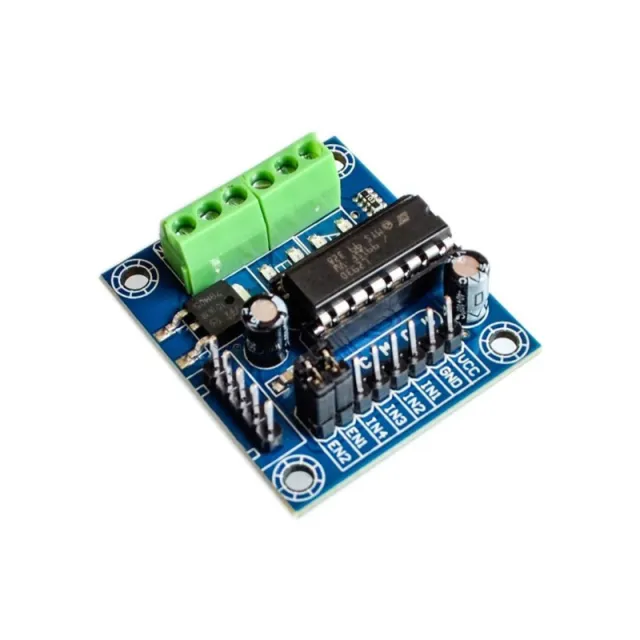
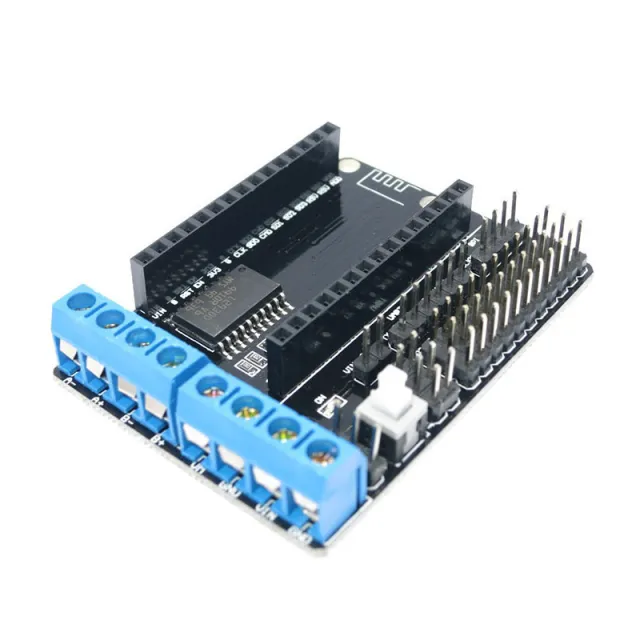
Платка за управление на двигатели за управление на DC и стъпкови мотори с Arduino, ESP32, Raspberry Pi или друга цифрова система за управление.
SKU: OT2099-B41 Артикулен номер: AA034 EAN: 8720589817425 Местоположение: B03.01
Алтернатива
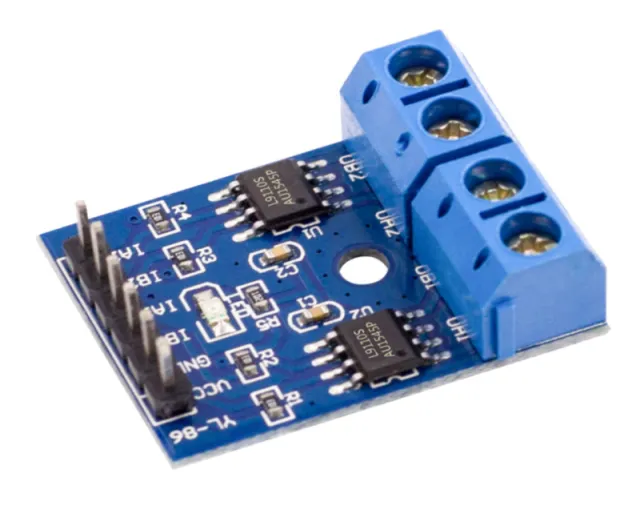
L9110S DC Stepper / Motor Driver Board HBridge
€ 2,40
Виж тази алтернатива
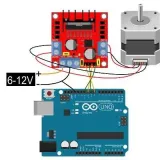
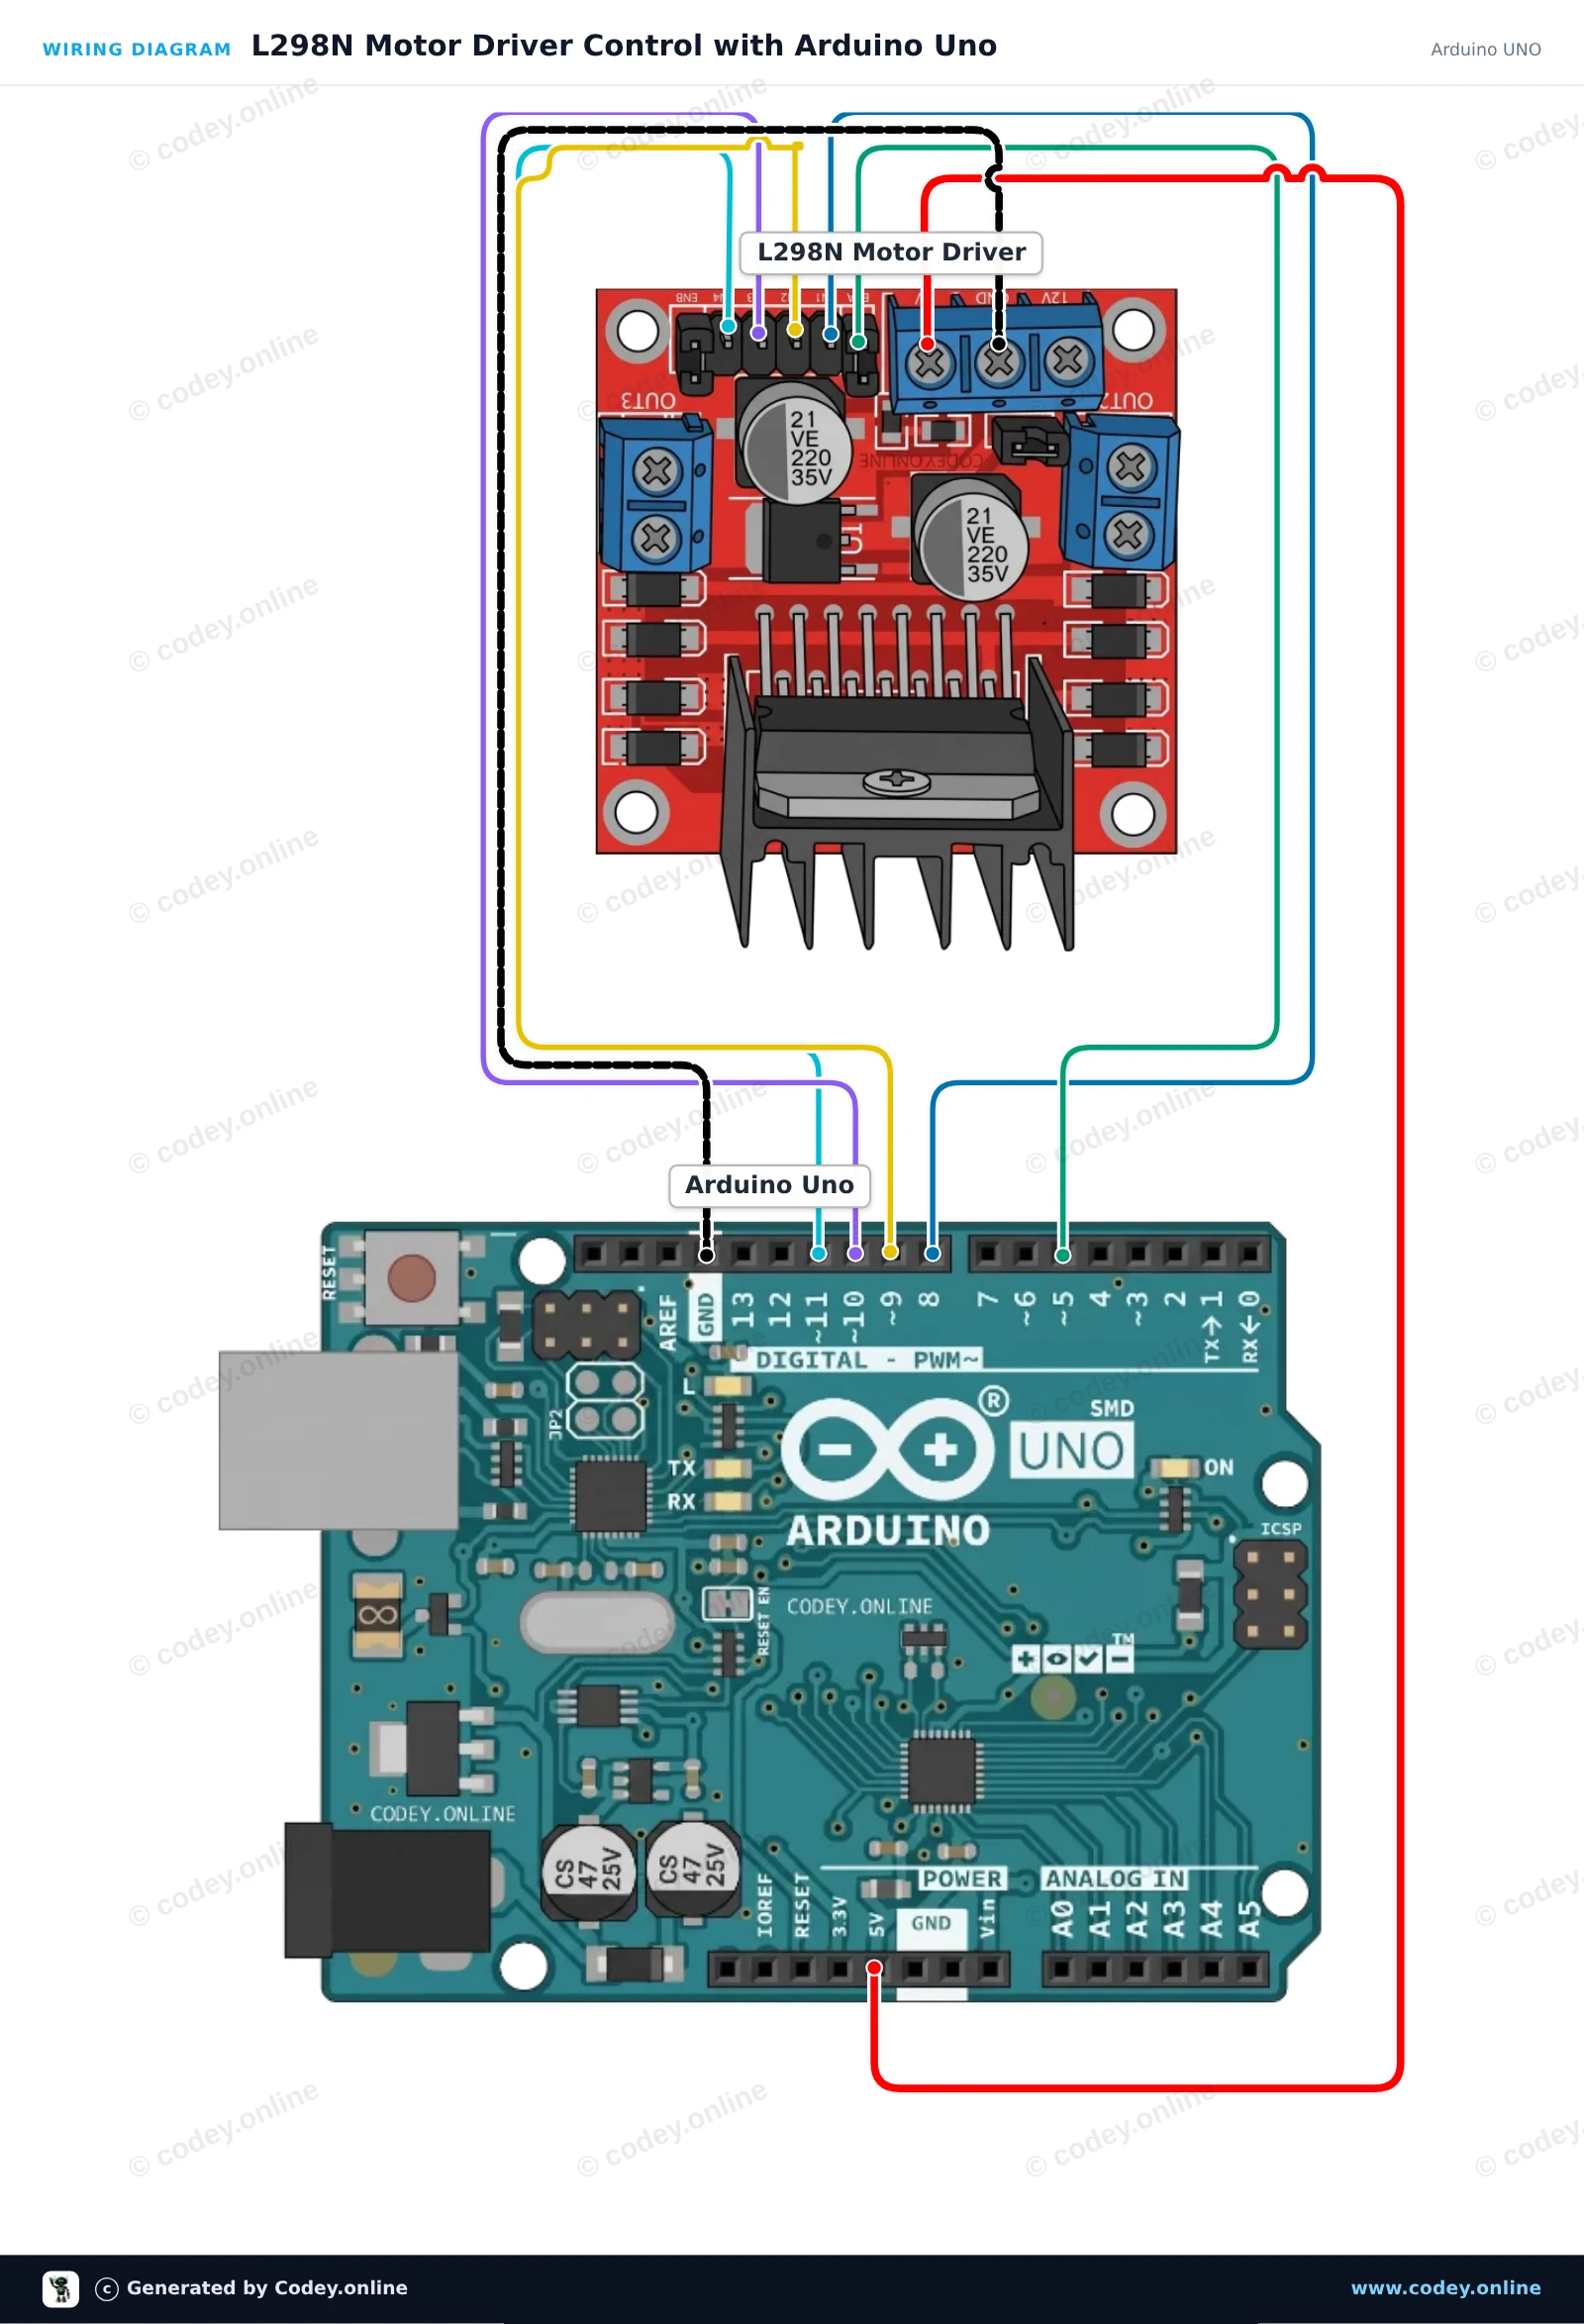
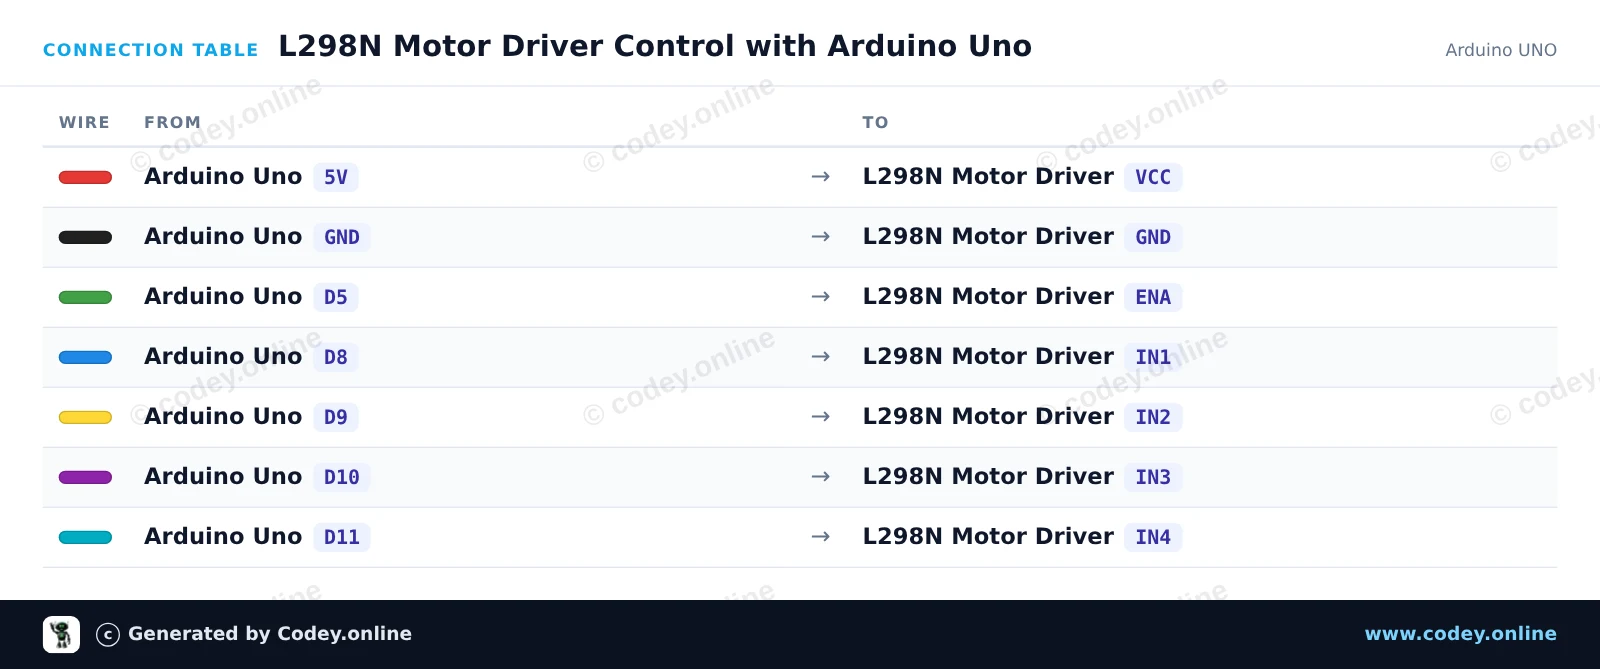
Ето как да свържеш L298N Motor Driver Board червен към Arduino UNO или ESP32, с примерен sketch, който можеш да качиш веднага.
Този пример показва как да управлявате DC мотори с платка за управление на мотори L298N. Arduino задава посоката на въртене на мотора чрез цифрови логически пинове и регулира скоростта на мотора с PWM на enable пина. Програмата първо задвижва моторите напред, спира ги и след това ги задвижва в обратна посока.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : L298N Motor Driver Control with Arduino Uno
* Board : Arduino UNO (arduino:avr:uno)
* Parts : L298N Motor Driver Board
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
// L298N Motor Driver Control Demo
const int ENA_PIN = 5; // PWM speed control
const int IN1_PIN = 8; // Motor A direction 1
const int IN2_PIN = 9; // Motor A direction 2
const int IN3_PIN = 10; // Motor B direction 1
const int IN4_PIN = 11; // Motor B direction 2
void stopMotors() {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, LOW);
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, LOW);
analogWrite(ENA_PIN, 0);
}
void driveForward(int speedVal) {
digitalWrite(IN1_PIN, HIGH);
digitalWrite(IN2_PIN, LOW);
digitalWrite(IN3_PIN, HIGH);
digitalWrite(IN4_PIN, LOW);
analogWrite(ENA_PIN, speedVal);
}
void driveReverse(int speedVal) {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, HIGH);
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, HIGH);
analogWrite(ENA_PIN, speedVal);
}
void setup() {
Serial.begin(115200);
pinMode(ENA_PIN, OUTPUT);
pinMode(IN1_PIN, OUTPUT);
pinMode(IN2_PIN, OUTPUT);
pinMode(IN3_PIN, OUTPUT);
pinMode(IN4_PIN, OUTPUT);
stopMotors();
Serial.println(F("L298N Motor Driver initialized."));
}
void loop() {
Serial.println(F("Driving forward"));
driveForward(200);
delay(2000);
Serial.println(F("Stopping"));
stopMotors();
delay(1000);
Serial.println(F("Driving reverse"));
driveReverse(200);
delay(2000);
Serial.println(F("Stopping"));
stopMotors();
delay(1000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
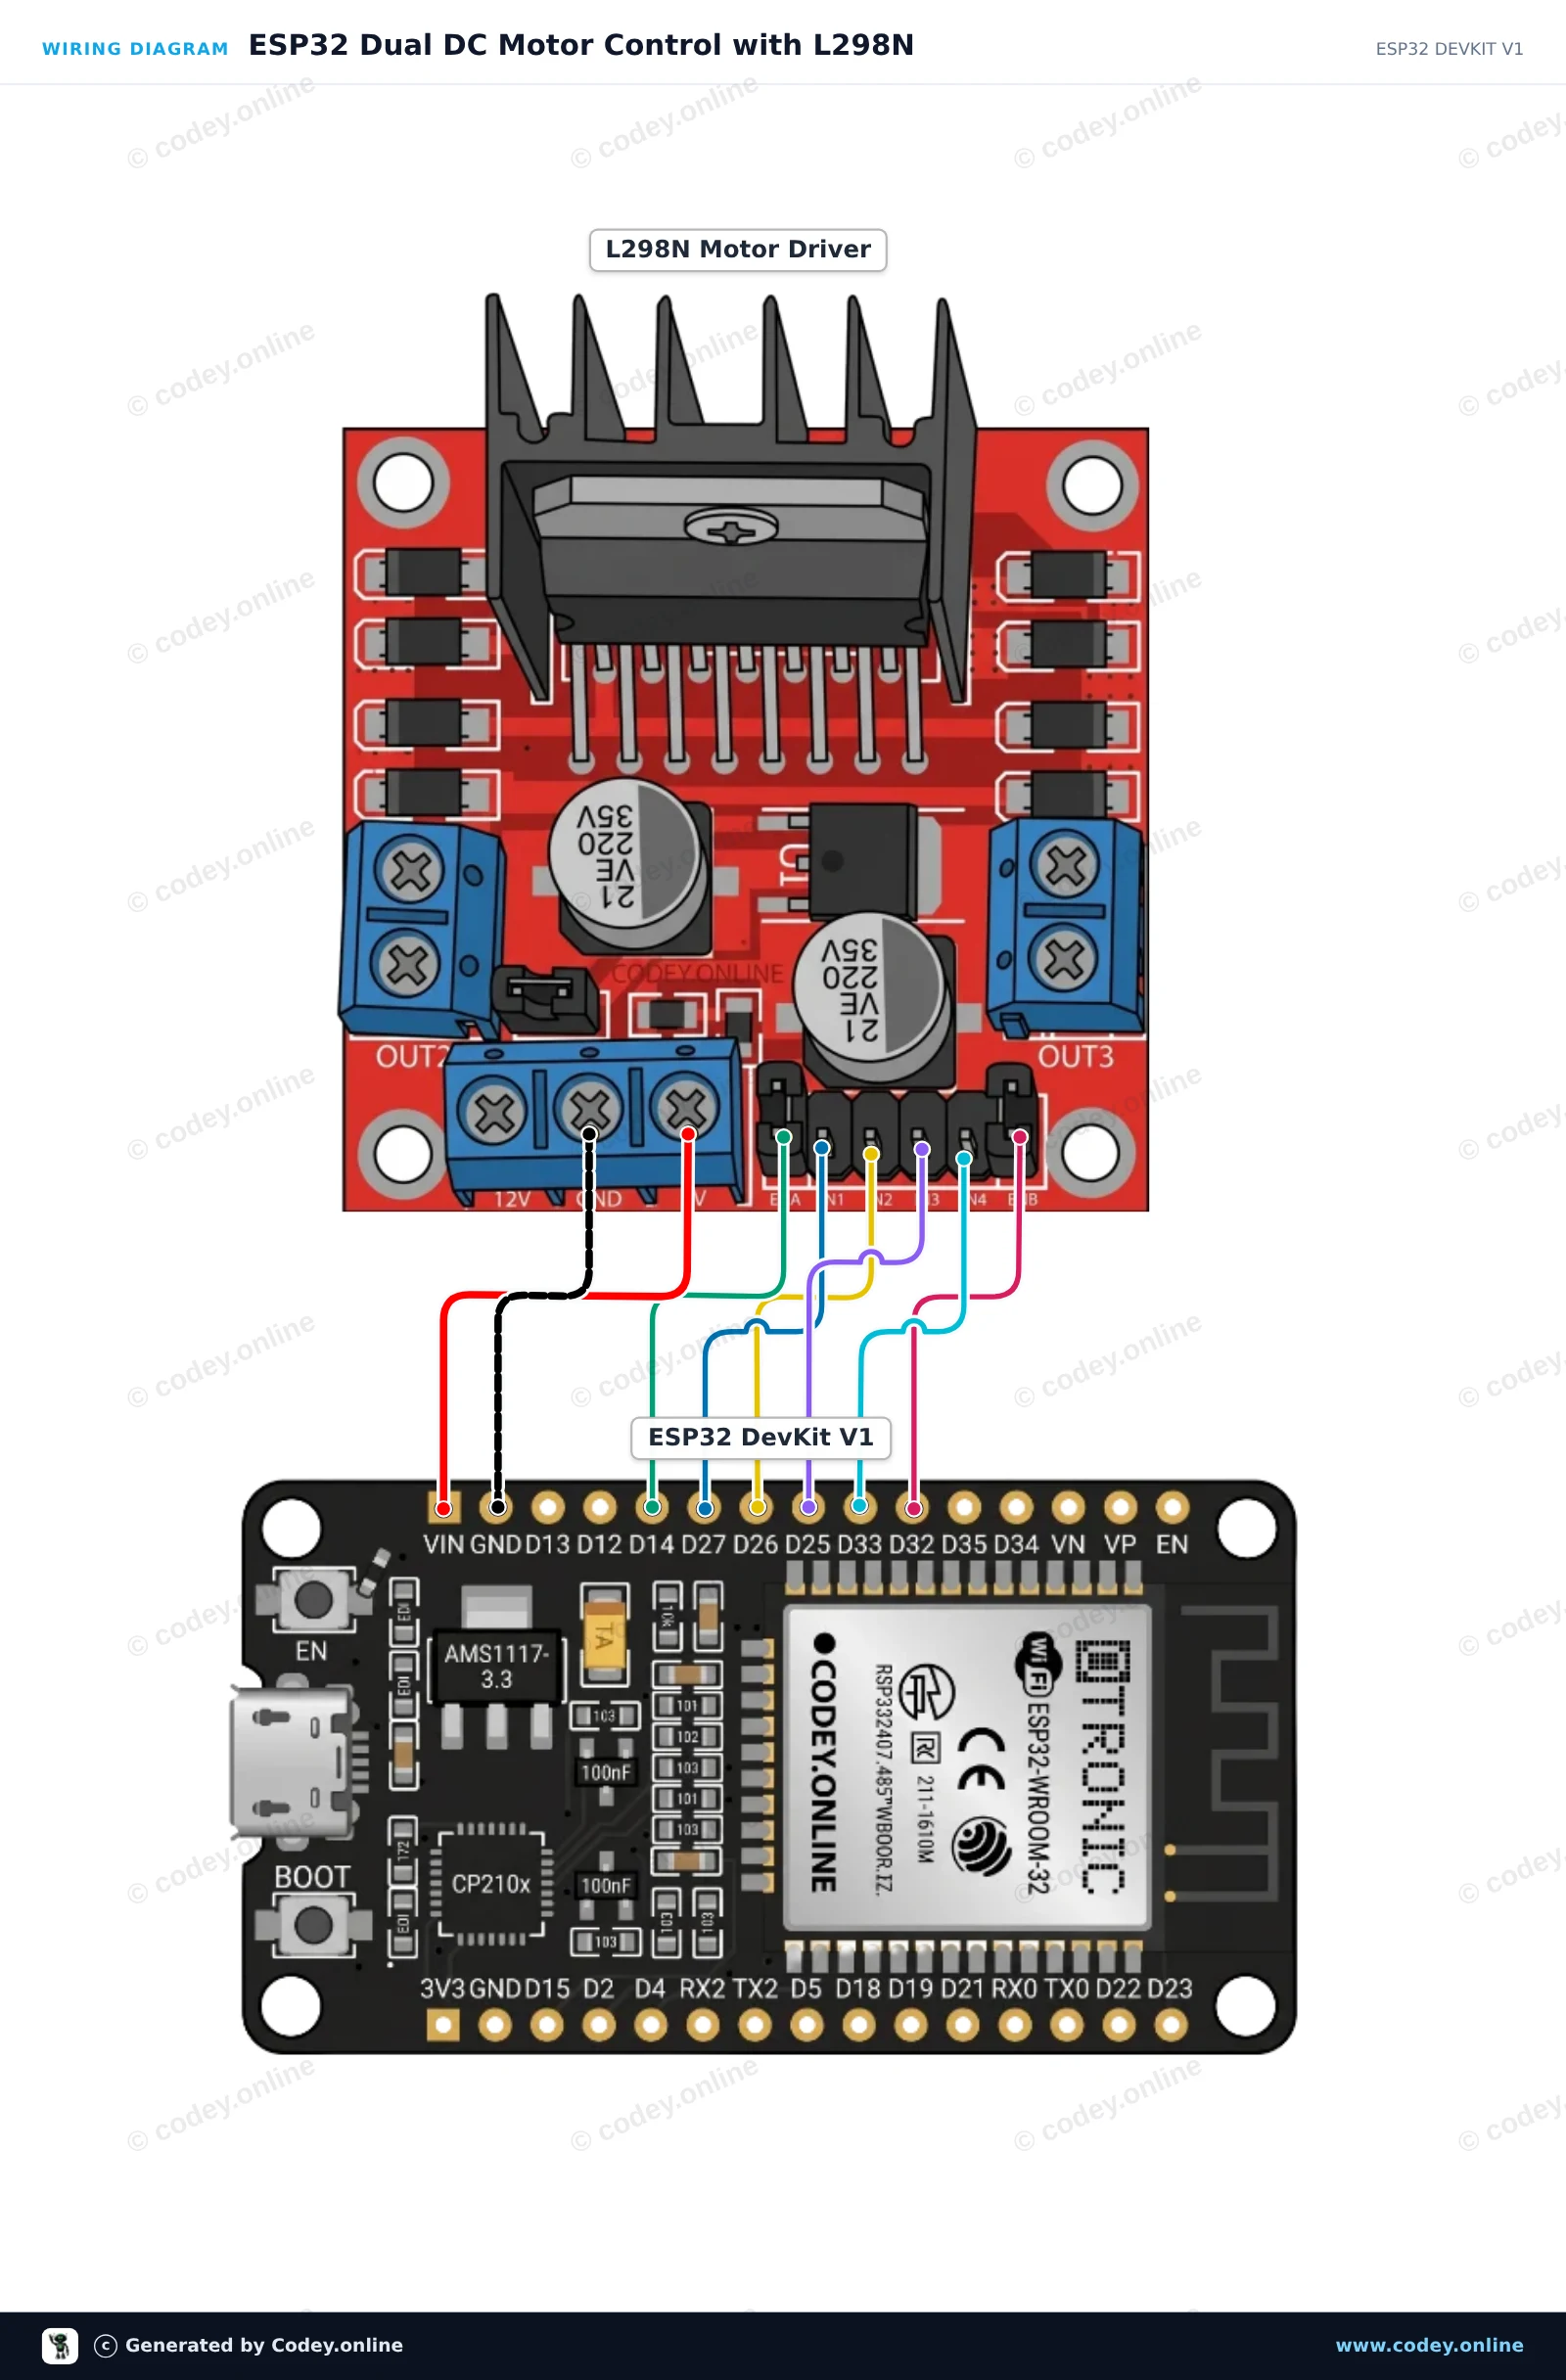
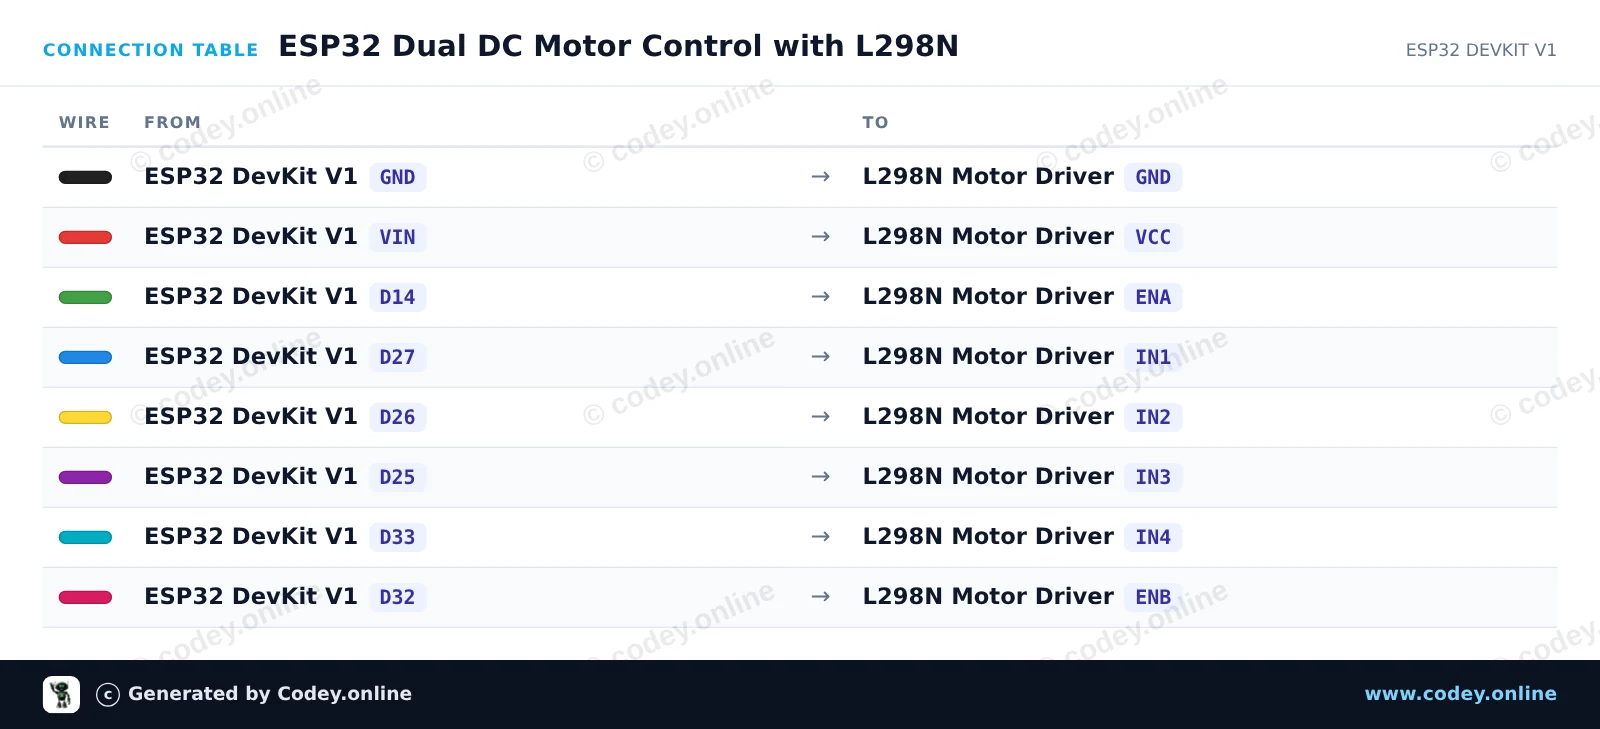
Този проект управлява два DC мотора с ESP32 и L298N H-bridge driver. Sketch-ът завърта двата мотора напред, спира ги, завърта ги назад и демонстрира PWM управление на скоростта. Свържете външно захранване към 12V клемата на L298N, за да осигурите достатъчно ток за по-големи мотори.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : ESP32 Dual DC Motor Control with L298N
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : L298N Motor Driver Board
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
const int ENA_PIN = 14;
const int IN1_PIN = 27;
const int IN2_PIN = 26;
const int IN3_PIN = 25;
const int IN4_PIN = 33;
const int ENB_PIN = 32;
void setMotors(int speedA, int dirA, int speedB, int dirB) {
// Motor A direction
if (dirA > 0) {
digitalWrite(IN1_PIN, HIGH);
digitalWrite(IN2_PIN, LOW);
} else if (dirA < 0) {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, HIGH);
} else {
digitalWrite(IN1_PIN, LOW);
digitalWrite(IN2_PIN, LOW);
}
analogWrite(ENA_PIN, speedA);
// Motor B direction
if (dirB > 0) {
digitalWrite(IN3_PIN, HIGH);
digitalWrite(IN4_PIN, LOW);
} else if (dirB < 0) {
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, HIGH);
} else {
digitalWrite(IN3_PIN, LOW);
digitalWrite(IN4_PIN, LOW);
}
analogWrite(ENB_PIN, speedB);
}
void setup() {
Serial.begin(115200);
pinMode(ENA_PIN, OUTPUT);
pinMode(IN1_PIN, OUTPUT);
pinMode(IN2_PIN, OUTPUT);
pinMode(IN3_PIN, OUTPUT);
pinMode(IN4_PIN, OUTPUT);
pinMode(ENB_PIN, OUTPUT);
Serial.println("L298N Motor Driver Initialized");
}
void loop() {
// Drive forward
Serial.println("Moving Forward");
setMotors(200, 1, 200, 1);
delay(2000);
// Stop
Serial.println("Stopping");
setMotors(0, 0, 0, 0);
delay(1000);
// Drive backward
Serial.println("Moving Backward");
setMotors(200, -1, 200, -1);
delay(2000);
// Stop
Serial.println("Stopping");
setMotors(0, 0, 0, 0);
delay(1000);
// Speed ramp up
Serial.println("Ramping Speed Forward");
for (int spd = 0; spd <= 255; spd += 15) {
setMotors(spd, 1, spd, 1);
delay(100);
}
delay(500);
setMotors(0, 0, 0, 0);
delay(1500);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
С тази L298N Motor Driver Board можете лесно да управлявате DC мотори и стъпкови мотори, например с Arduino, ESP32, Raspberry Pi, микроконтролер или друга цифрова управляваща система.
Модулът е изграден около добре познатия L298N Dual H-Bridge драйвер за мотори. Благодарение на двата интегрирани H-моста можете да управлявате независимо два обикновени четкови DC мотора, включително посоката на въртене и регулирането на скоростта. Освен това модулът може да се използва за управление на един биполярен стъпков мотор.
Захранването на мотора според спецификациите на този модул може да бъде между 5 и 35 V DC. Логиката работи на 5 V. L298N поддържа ток до 2 A на канал при подходящи условия, като доброто охлаждане е важно при по-високи натоварвания.
L298N не е предназначен само за стъпкови мотори. Платката е много подходяща за управление на обикновени brushed DC мотори.
С един модул могат да се управляват независимо до два DC мотора:
Чрез цифровите входове можете да определяте посоката на въртене на всеки мотор. Чрез ENA и ENB изводите може допълнително да се подаде PWM сигнал за регулиране на оборотите на моторите.
Това позволява, наред с други неща, следните функции:
Това прави модула подходящ за роботизирани колички, превозни средства, малки машини, актуатори, вентилатори и други проекти с DC мотори.
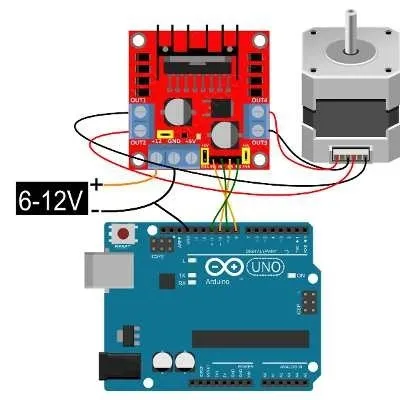
Двата H-моста могат да се използват и заедно за управление на биполярен стъпков мотор. Четирите моторни изхода OUT1 до OUT4 се свързват към двете намотки на стъпковия мотор.
Редът, в който се управляват IN1 до IN4, определя посоката на въртене и стъпковия режим.
За DC мотори оборотите могат да се регулират чрез PWM (Pulse Width Modulation).
За целта джъмперите на ENA и/или ENB се премахват и тези изводи се свързват към PWM изход на микроконтролера.
Когато съответният джъмпер остане поставен, каналът е постоянно включен и моторът може да се управлява чрез IN пиновете без отделен PWM сигнал.
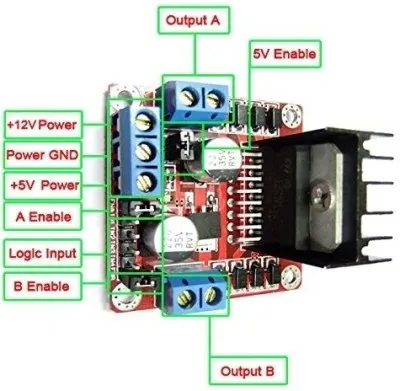
Motorvoeding / VS
Свързване за захранващото напрежение на моторите.
GND
Обща маса за захранване и управление. GND на микроконтролера и драйвера за мотори трябва да бъдат свързани помежду си.
5V
5V извод за логиката на модула. В зависимост от конфигурацията на 5V регулатора и джъмпера този извод може да работи като вход или изход за захранване.
OUT1 / OUT2
Изход на H-мост A. Тук се свързва DC мотор A.
IN1 / IN2
Цифрови управляващи входове, чрез които се определя посоката на въртене на мотор A.
ENA
Enable вход на мотор A. Може да се използва и за PWM регулиране на скоростта.
OUT3 / OUT4
Изход на H-мост B. Тук се свързва DC мотор B.
IN3 / IN4
Цифрови управляващи входове, чрез които се определя посоката на въртене на мотор B.
ENB
Enable вход на мотор B. Може да се използва и за PWM регулиране на скоростта.
| ENA | IN1 | IN2 | Функция |
|---|---|---|---|
| HIGH | HIGH | LOW | Посока на въртене 1 |
| HIGH | LOW | HIGH | Посока на въртене 2 |
| HIGH | LOW | LOW | Стоп/спиране |
| HIGH | HIGH | HIGH | Стоп/спиране |
| LOW | X | X | Изходът е изключен |
Действителната посока на въртене зависи от начина, по който двата проводника на мотора са свързани към OUT1 и OUT2.
За мотор B управлението работи по същия начин чрез IN3, IN4 и ENB.
Използваният L298N е dual full-bridge драйвер, специално проектиран за превключване на индуктивни товари като DC мотори, стъпкови мотори, релета и соленоиди. Според производителя L298 поддържа захранващо напрежение на мотора до 46 V и разполага, наред с други неща, с термична защита.
За този готов модул се приема захранващо напрежение за мотора от 5 до 35 V DC.
Посоченият максимален ток от 2 A трябва да се счита за максимална стойност на драйвера. При по-високи постоянни моторни токове в L298N се отделя значително количество топлина. Практически използваемият постоянен ток зависи от захранващото напрежение, охлаждането, околната температура и натоварването.
Проверявайте не само номиналния ток на DC мотора, но и пусковия и блокиращия ток (stall current). Той може да бъде няколко пъти по-висок от тока при нормална работа.
L298N използва биполярни изходни транзистори и затова има по-голям пад на напрежение от модерните MOSFET драйвери за мотори. Напрежението, което реално достига до мотора, е по-ниско от подаденото захранващо напрежение.
Това е особено важно при нисковолтови мотори. За приложения, при които е важен много високият КПД или много малкият пад на напрежение, модерен MOSFET драйвер може да бъде по-добър избор.
L298N Motor Driver Board е универсален двоен H-мост за управление както на обикновени DC мотори, така и на стъпкови мотори. С един модул два DC мотора могат да се управляват независимо напред и назад, а скоростта може да се регулира чрез PWM. Като алтернатива двата H-моста могат да се използват заедно за един биполярен стъпков мотор.
Благодарение на лесното цифрово управление този модул е много подходящ за използване с Arduino, ESP32 и други микроконтролери.

| Размери | около 43 × 43 × 27 mm |
|---|---|
| Подходящ за | четкови DC мотори и биполярни стъпкови мотори |
| Тип | L298N платка за управление на мотора |
| Управление | цифрова логика |
| IC на драйвера | L298N |
| ENA | enable/PWM за мотор A |
| ENB | enable/PWM за мотор B |
| Техника на драйвера | Двоен H-мост / Двоен пълен мост |
| Брой DC мотори | максимум 2 независимо управлявани мотора |
| Брой биполярни стъпкови мотори | максимум 1 |
| Логическо захранващо напрежение | 5 V DC |
| Захранващо напрежение на модула за мотора | 5 – 35 V DC |
| Максимален посочен ток на мотора | 2 A |
| Регулиране на скоростта на DC мотора | PWM чрез ENA и ENB |
| Регулиране на посоката на въртене | да |
| Двоен H-мост | да |
| Охладител | да |
| Изходи за мотора | OUT1, OUT2, OUT3 и OUT4 |
| Управляващи входове | IN1, IN2, IN3 и IN4 |
| Enable входове | ENA и ENB |
Работи добре
Работи превъзходно. По-добре от релета.
Много спретната компактна платка.
L298N Motor Driver Board червен