Arkisin ennen klo 14.00 tilatut tuotteet lähetetään samana päivänä ja ovat 98 %:ssa tapauksista perillä seuraavana päivänä. Ilmainen palautus 30 päivän harkinta-aika 1 vuoden takuu

Kytkentäkaavio ja koodiesimerkki

Näin kytket L298N Motor Driver Board punainen:n Arduino UNOon tai ESP32:een, mukana esimerkkisketsi, jonka voit ladata heti.

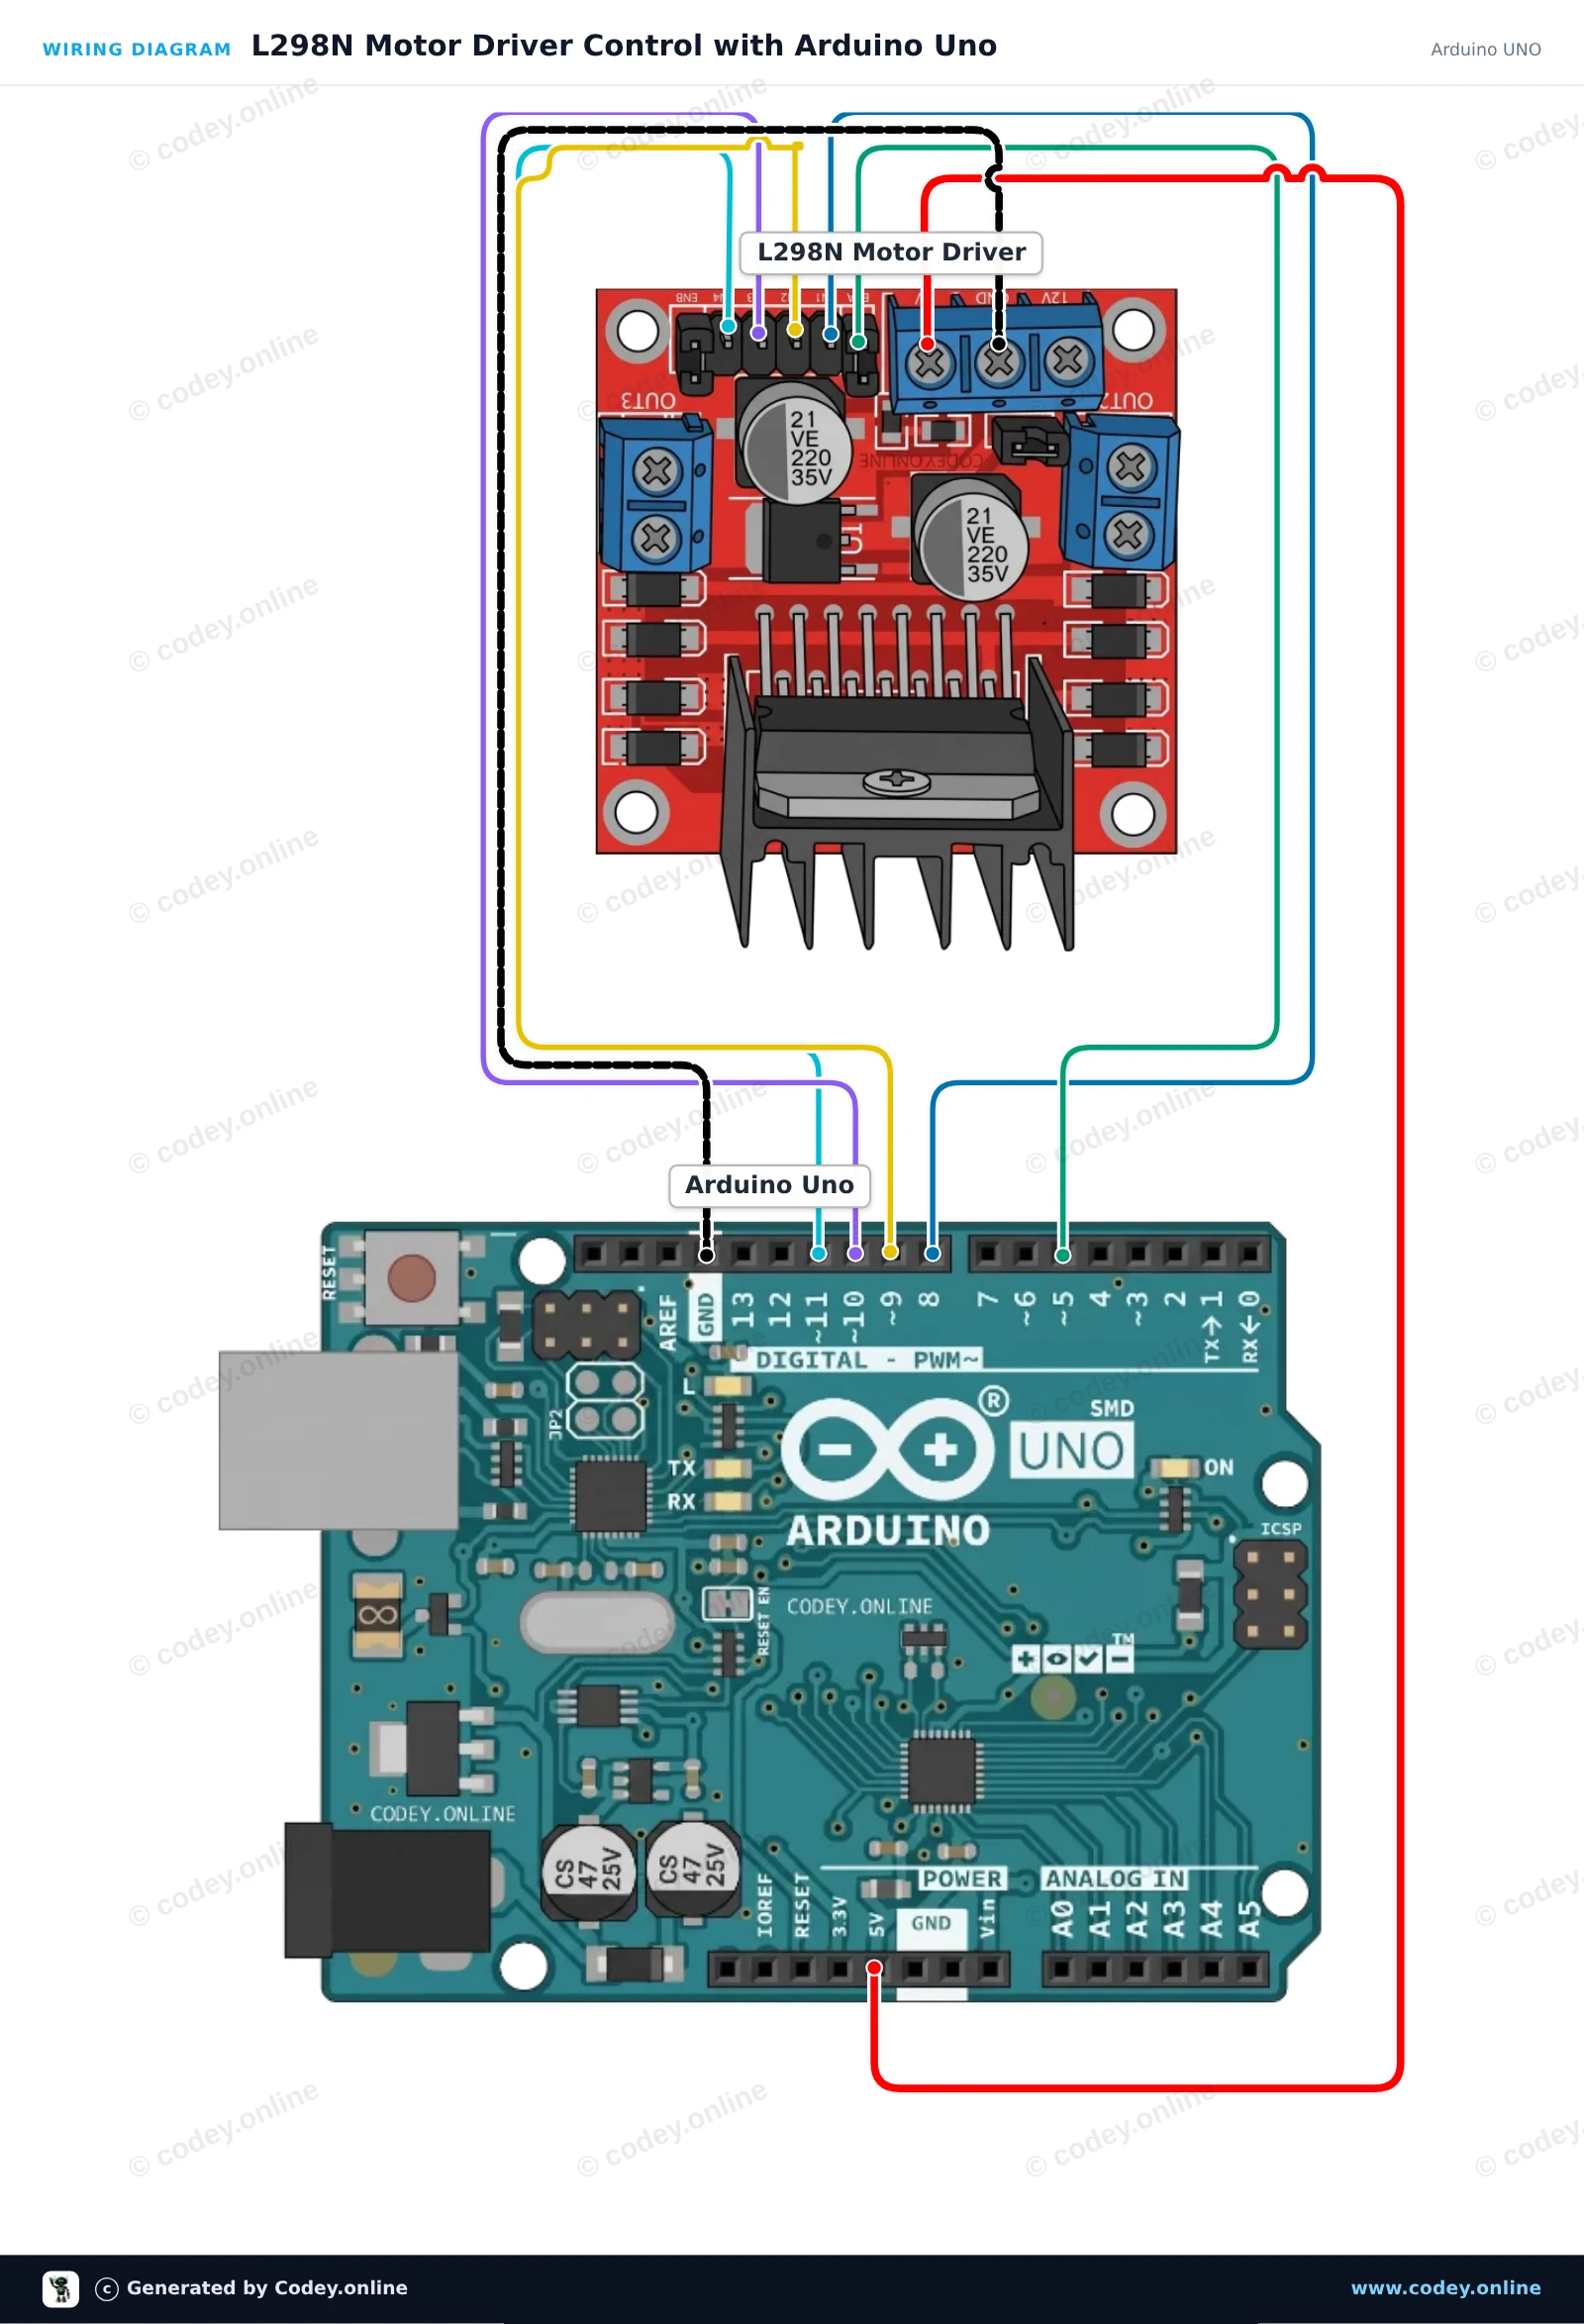
L298N-moottorinohjaimen ohjaus Arduino Unolla

Tämä esimerkki näyttää, miten DC-moottoreita ohjataan L298N-moottorinohjainkortilla. Arduino määrittää moottorin pyörimissuunnan digitaalisilla logiikkapinneillä ja säätää moottorin nopeutta PWM:llä enable-pinissä. Ohjelma pyörittää moottoreita ensin eteenpäin, pysäyttää ne ja ohjaa ne sitten taaksepäin.

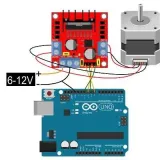
Kytkentäkaavio: L298N Motor Driver Board punainen laitteessa Arduino UNO
Kytkentäkaavio · Klikkaa suurentaaksesi
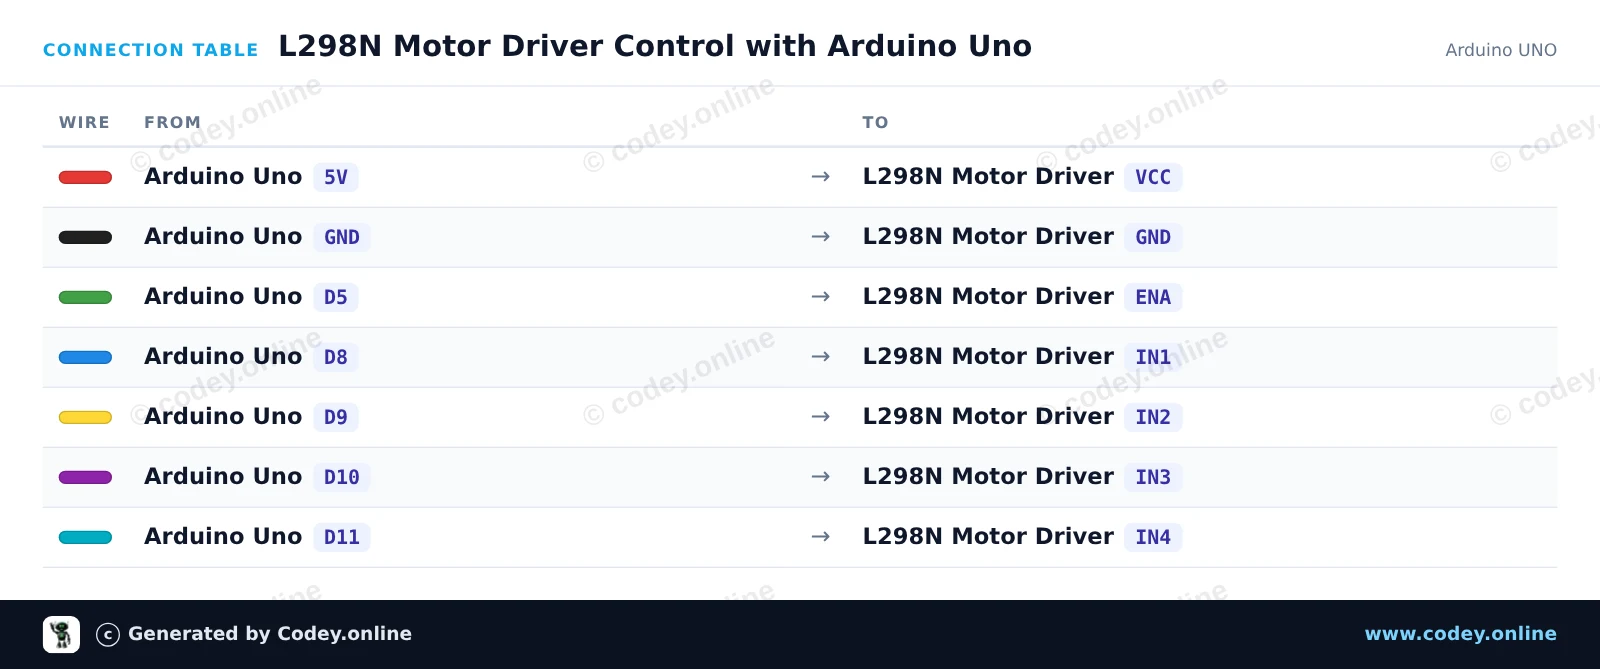
Kytkentätaulukko: L298N Motor Driver Board punainen laitteessa Arduino UNO
Kytkentätaulukko · Klikkaa suurentaaksesi
L298N_Motor_Driver_Control_with_Arduino_.ino · käännetty ja testattu
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : L298N Motor Driver Control with Arduino Uno
 *  Board     : Arduino UNO (arduino:avr:uno)
 *  Parts     : L298N Motor Driver Board
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

// L298N Motor Driver Control Demo

const int ENA_PIN = 5;   // PWM speed control
const int IN1_PIN = 8;   // Motor A direction 1
const int IN2_PIN = 9;   // Motor A direction 2
const int IN3_PIN = 10;  // Motor B direction 1
const int IN4_PIN = 11;  // Motor B direction 2

void stopMotors() {
  digitalWrite(IN1_PIN, LOW);
  digitalWrite(IN2_PIN, LOW);
  digitalWrite(IN3_PIN, LOW);
  digitalWrite(IN4_PIN, LOW);
  analogWrite(ENA_PIN, 0);
}

void driveForward(int speedVal) {
  digitalWrite(IN1_PIN, HIGH);
  digitalWrite(IN2_PIN, LOW);
  digitalWrite(IN3_PIN, HIGH);
  digitalWrite(IN4_PIN, LOW);
  analogWrite(ENA_PIN, speedVal);
}

void driveReverse(int speedVal) {
  digitalWrite(IN1_PIN, LOW);
  digitalWrite(IN2_PIN, HIGH);
  digitalWrite(IN3_PIN, LOW);
  digitalWrite(IN4_PIN, HIGH);
  analogWrite(ENA_PIN, speedVal);
}

void setup() {
  Serial.begin(115200);
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);
  pinMode(IN3_PIN, OUTPUT);
  pinMode(IN4_PIN, OUTPUT);

  stopMotors();
  Serial.println(F("L298N Motor Driver initialized."));
}

void loop() {
  Serial.println(F("Driving forward"));
  driveForward(200);
  delay(2000);

  Serial.println(F("Stopping"));
  stopMotors();
  delay(1000);

  Serial.println(F("Driving reverse"));
  driveReverse(200);
  delay(2000);

  Serial.println(F("Stopping"));
  stopMotors();
  delay(1000);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

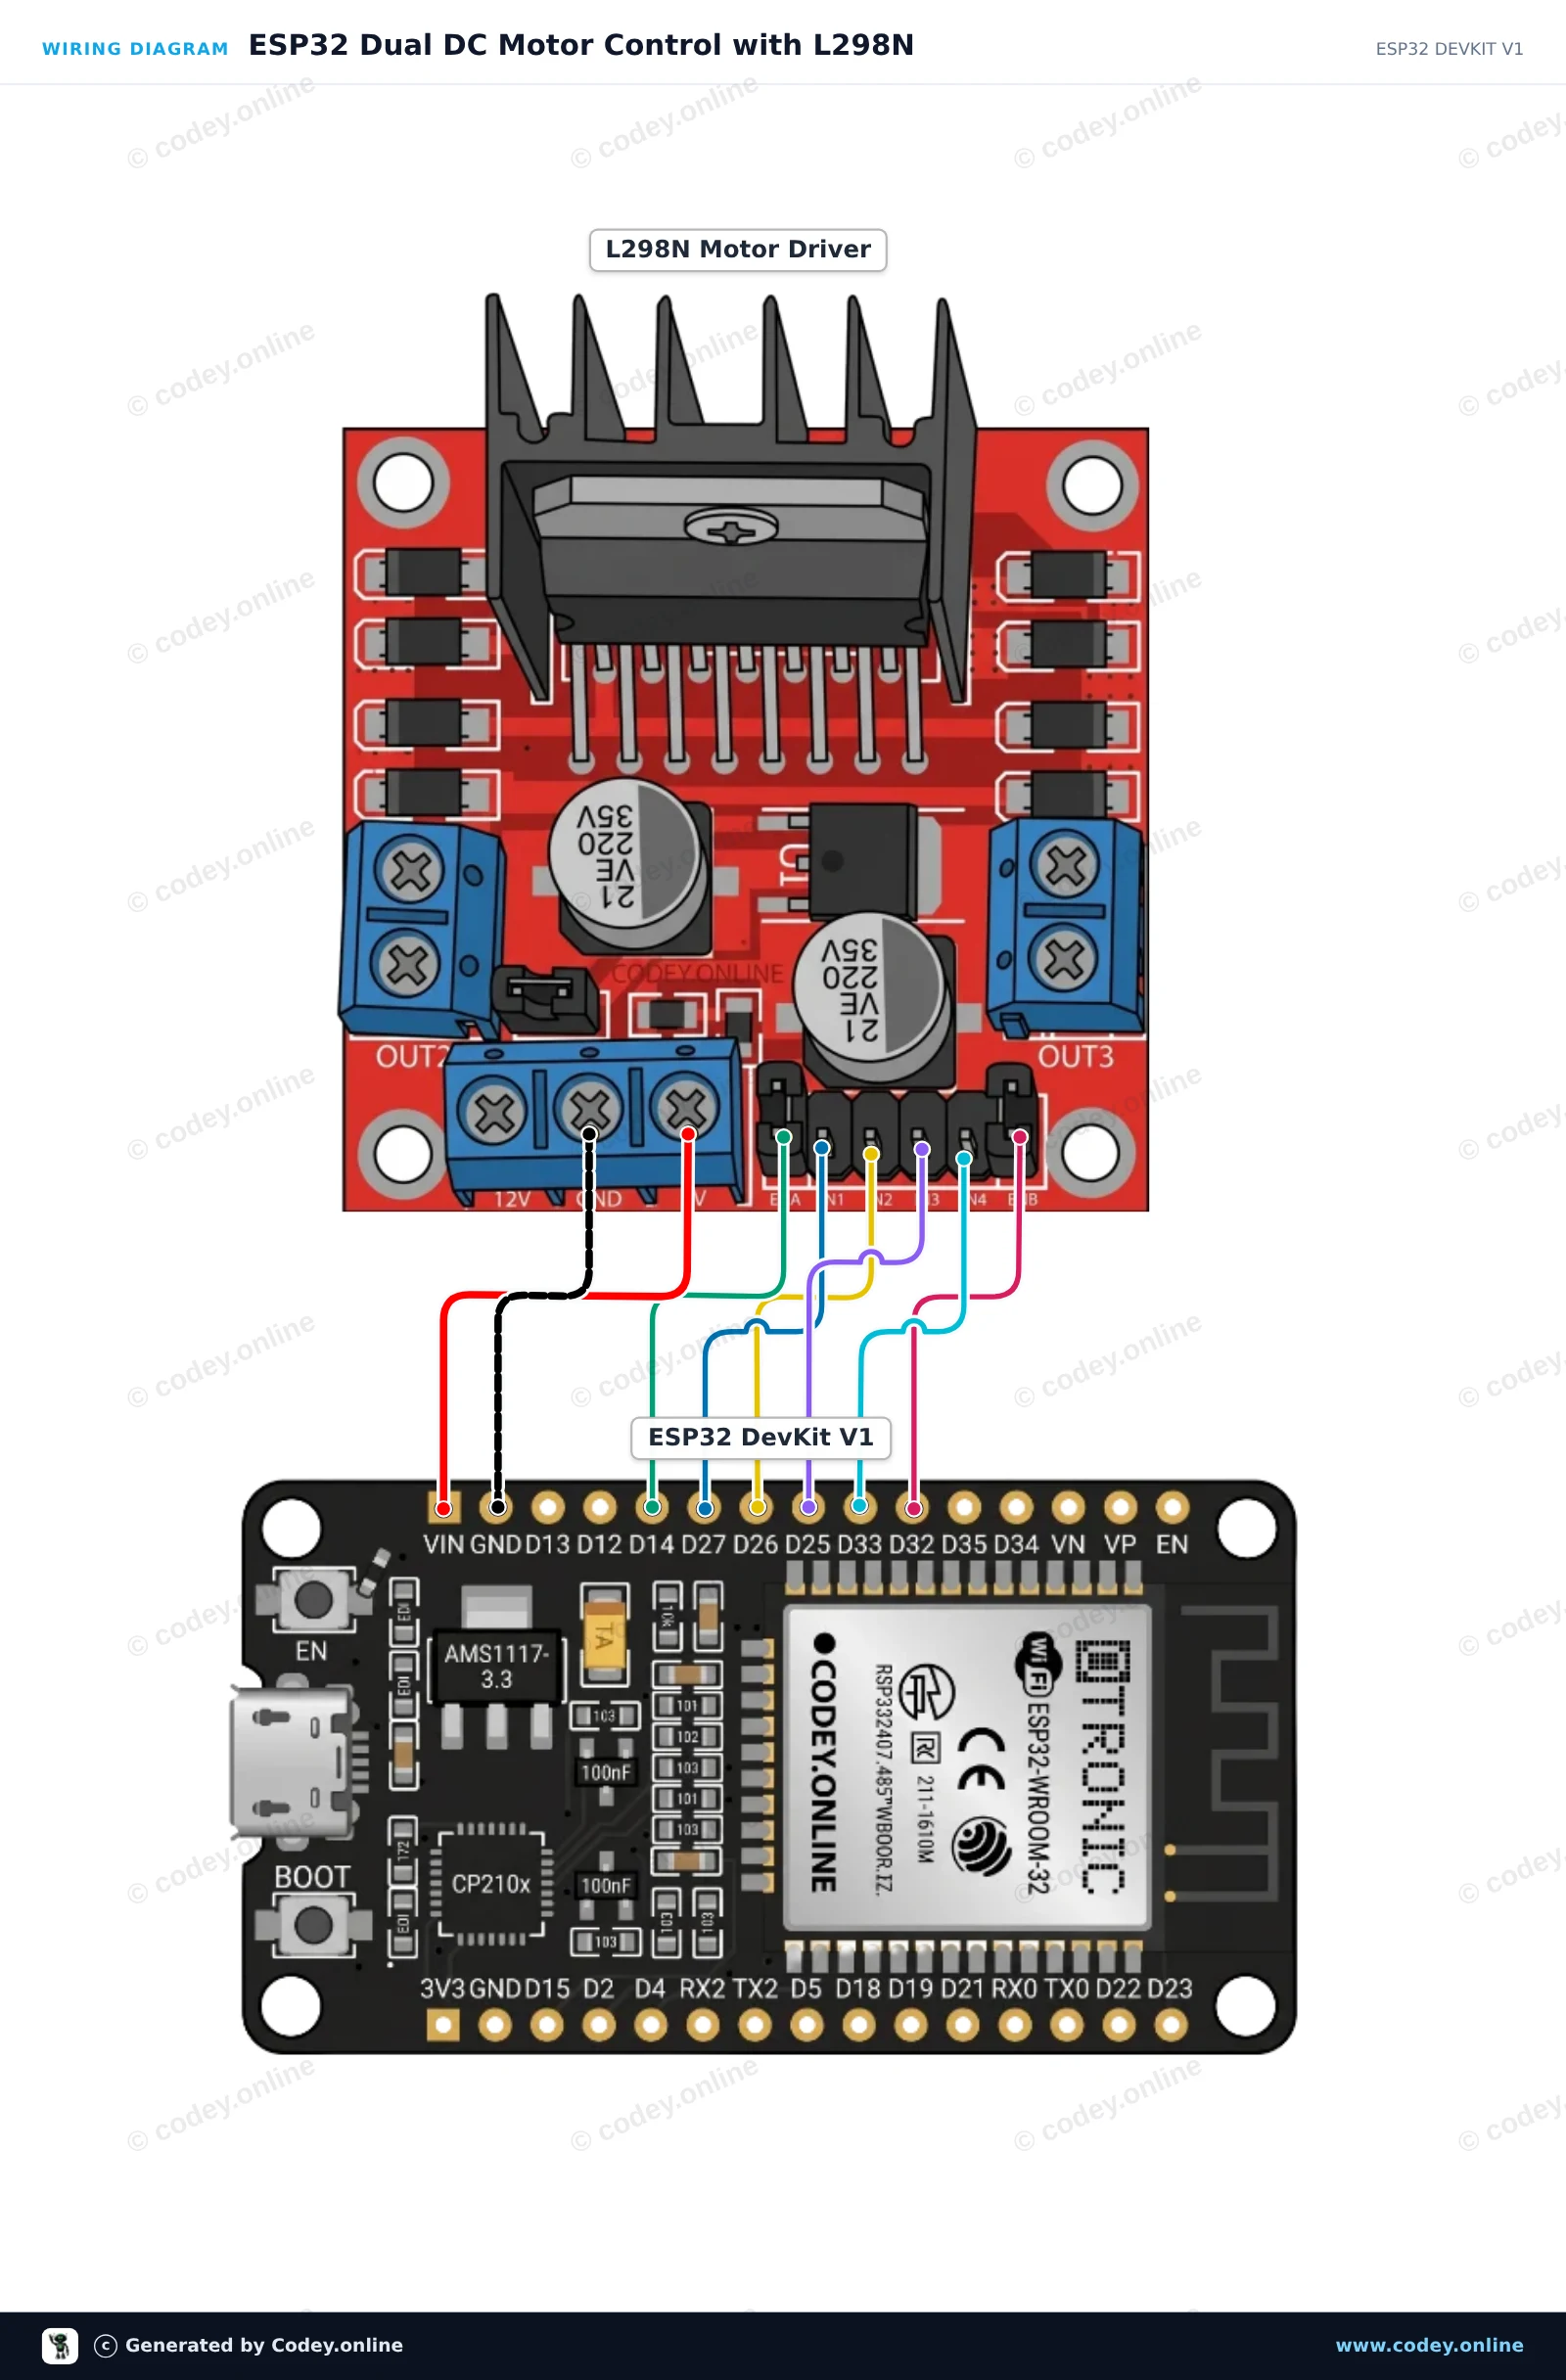
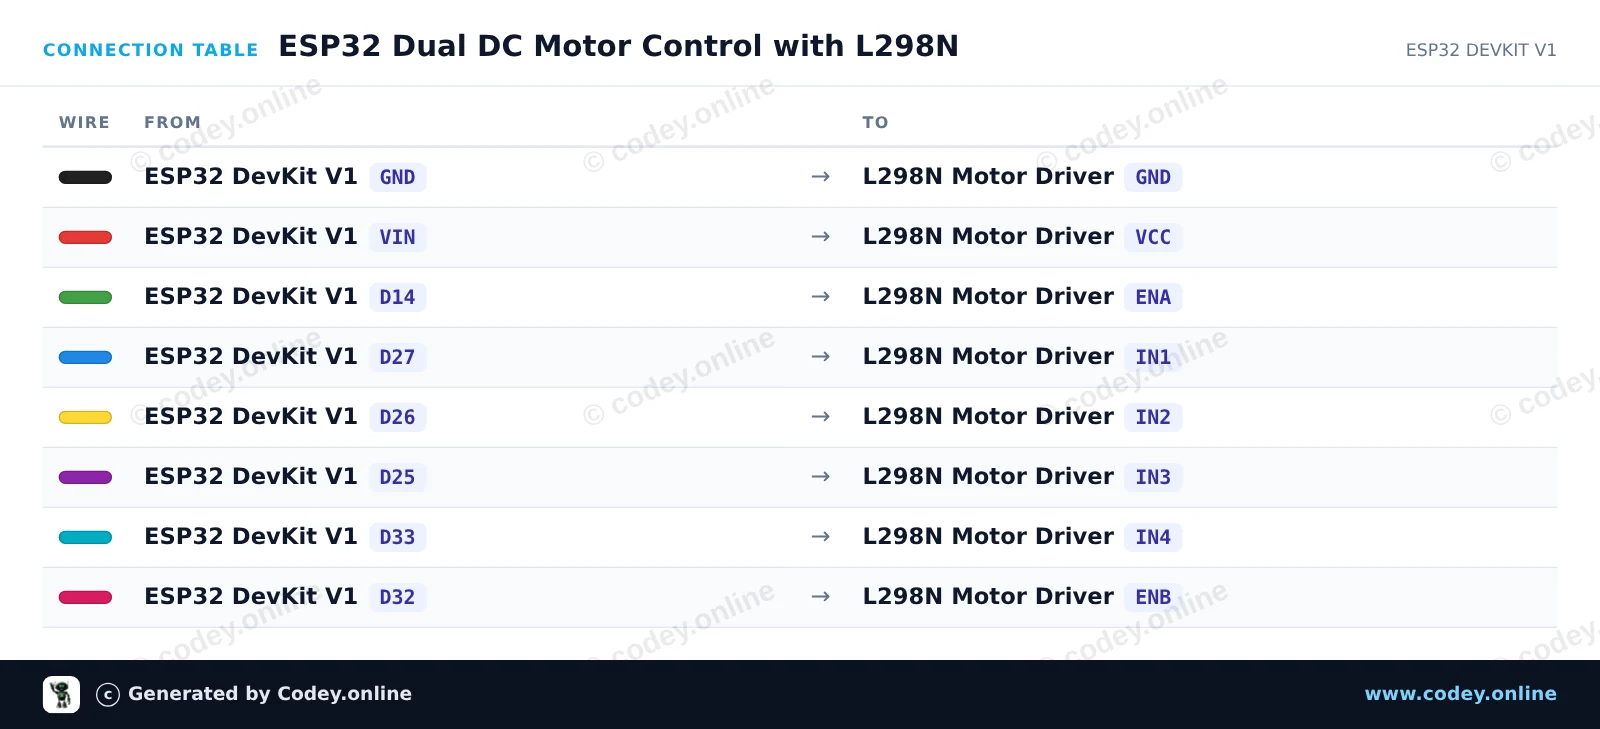
ESP32:n kaksois-DC-moottorinohjaus L298N:llä

Tämä projekti ohjaa kahta DC-moottoria ESP32:n ja L298N H-siltadriverin avulla. Sketch pyörittää molempia moottoreita eteenpäin, pysäyttää ne, pyörittää niitä taaksepäin ja näyttää PWM-nopeudensäädön. Kytke ulkoinen virtalähde L298N:n 12V-liitäntään, jotta suuremmille moottoreille saadaan riittävästi virtaa.

Kytkentäkaavio: L298N Motor Driver Board punainen laitteessa ESP32 DevKit V1
Kytkentäkaavio · Klikkaa suurentaaksesi
Kytkentätaulukko: L298N Motor Driver Board punainen laitteessa ESP32 DevKit V1
Kytkentätaulukko · Klikkaa suurentaaksesi
ESP32_Dual_DC_Motor_Control_with_L298N.ino · käännetty ja testattu
/*
 * ==================================================================
 *  Generated by Codey.online  —  https://www.codey.online
 * ==================================================================
 *  Project   : ESP32 Dual DC Motor Control with L298N
 *  Board     : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
 *  Parts     : L298N Motor Driver Board
 *  Libraries : none (built-in)
 *
 *  Codey Online is an AI-powered browser IDE for Arduino and ESP32.
 *  Describe your project and Codey writes the code, draws the wiring
 *  diagram and uploads it to your board, straight from the browser.
 *  This code is free to use, modify and share, without warranty.
 * ==================================================================
 */

const int ENA_PIN = 14;
const int IN1_PIN = 27;
const int IN2_PIN = 26;
const int IN3_PIN = 25;
const int IN4_PIN = 33;
const int ENB_PIN = 32;

void setMotors(int speedA, int dirA, int speedB, int dirB) {
  // Motor A direction
  if (dirA > 0) {
    digitalWrite(IN1_PIN, HIGH);
    digitalWrite(IN2_PIN, LOW);
  } else if (dirA < 0) {
    digitalWrite(IN1_PIN, LOW);
    digitalWrite(IN2_PIN, HIGH);
  } else {
    digitalWrite(IN1_PIN, LOW);
    digitalWrite(IN2_PIN, LOW);
  }
  analogWrite(ENA_PIN, speedA);

  // Motor B direction
  if (dirB > 0) {
    digitalWrite(IN3_PIN, HIGH);
    digitalWrite(IN4_PIN, LOW);
  } else if (dirB < 0) {
    digitalWrite(IN3_PIN, LOW);
    digitalWrite(IN4_PIN, HIGH);
  } else {
    digitalWrite(IN3_PIN, LOW);
    digitalWrite(IN4_PIN, LOW);
  }
  analogWrite(ENB_PIN, speedB);
}

void setup() {
  Serial.begin(115200);
  pinMode(ENA_PIN, OUTPUT);
  pinMode(IN1_PIN, OUTPUT);
  pinMode(IN2_PIN, OUTPUT);
  pinMode(IN3_PIN, OUTPUT);
  pinMode(IN4_PIN, OUTPUT);
  pinMode(ENB_PIN, OUTPUT);
  Serial.println("L298N Motor Driver Initialized");
}

void loop() {
  // Drive forward
  Serial.println("Moving Forward");
  setMotors(200, 1, 200, 1);
  delay(2000);

  // Stop
  Serial.println("Stopping");
  setMotors(0, 0, 0, 0);
  delay(1000);

  // Drive backward
  Serial.println("Moving Backward");
  setMotors(200, -1, 200, -1);
  delay(2000);

  // Stop
  Serial.println("Stopping");
  setMotors(0, 0, 0, 0);
  delay(1000);

  // Speed ramp up
  Serial.println("Ramping Speed Forward");
  for (int spd = 0; spd <= 255; spd += 15) {
    setMotors(spd, 1, spd, 1);
    delay(100);
  }
  delay(500);
  setMotors(0, 0, 0, 0);
  delay(1500);
}

Wiring diagram and example code generated by Codey.online — https://www.codey.online

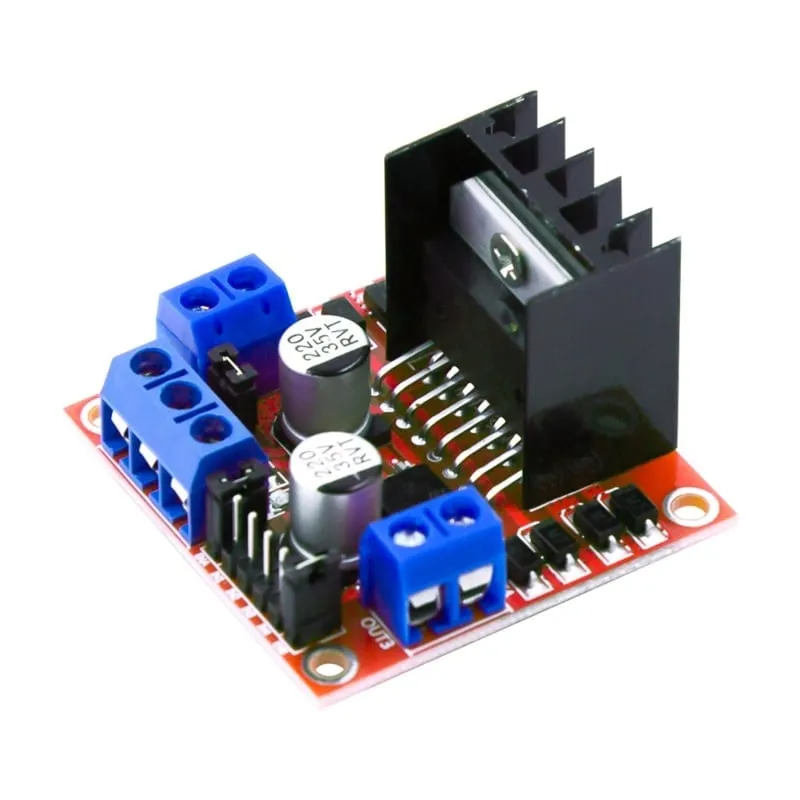
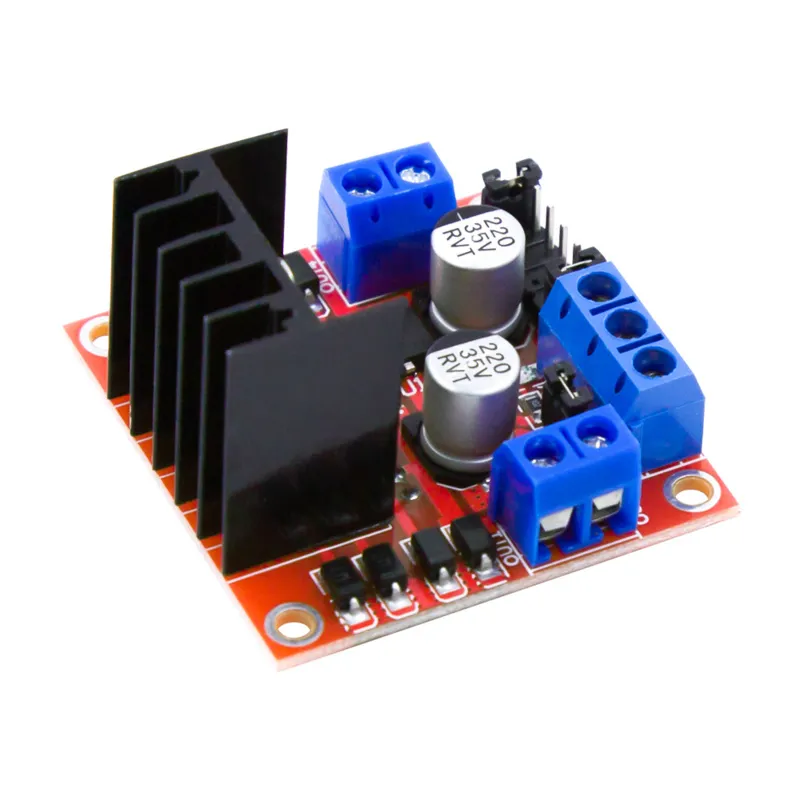
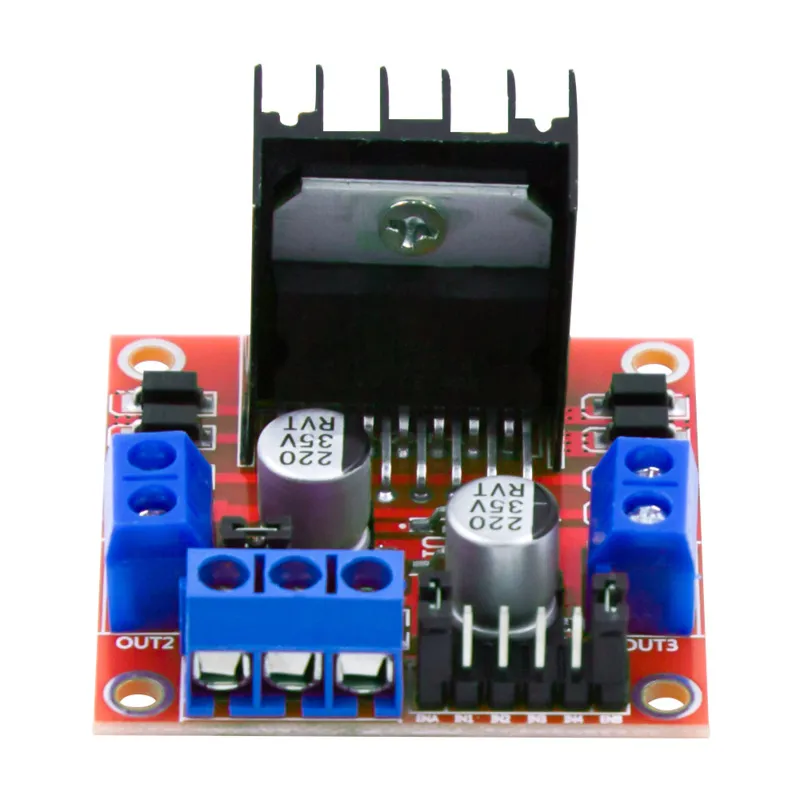
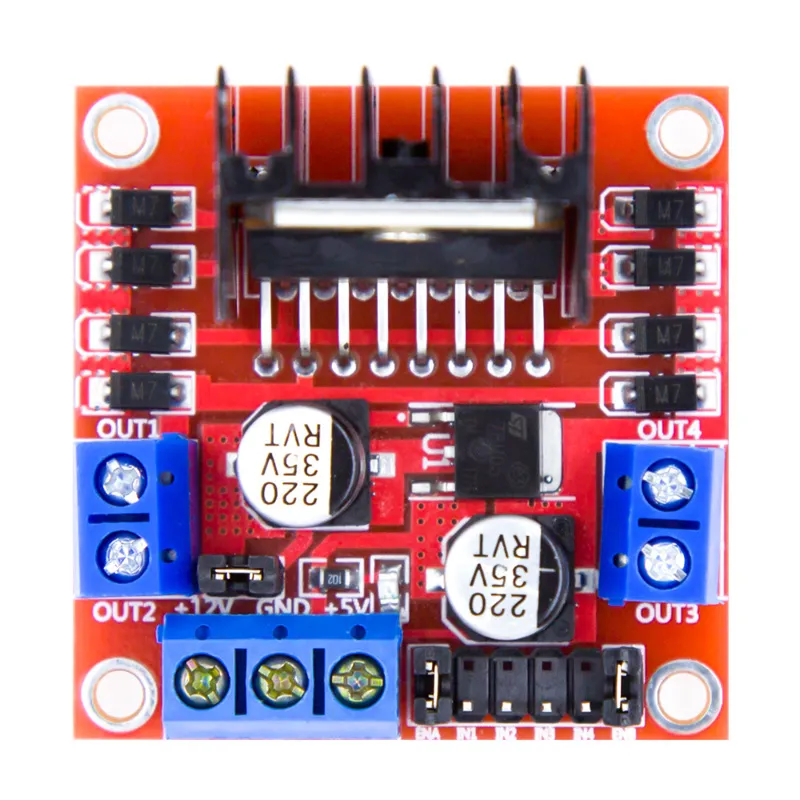
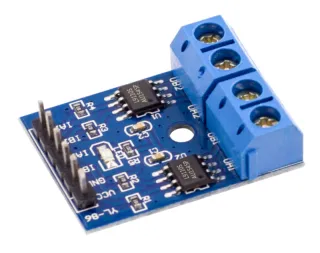
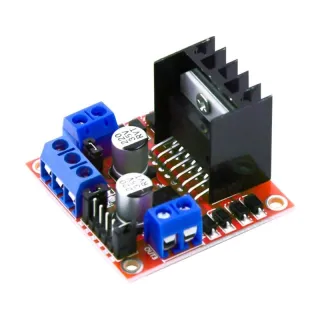
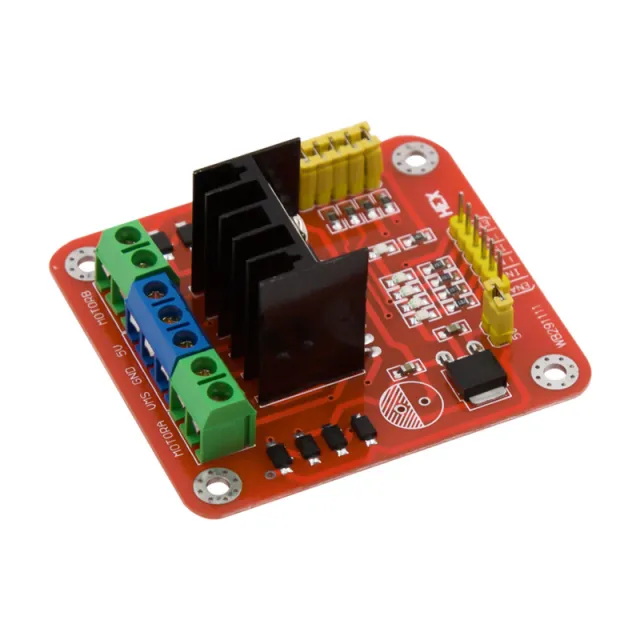
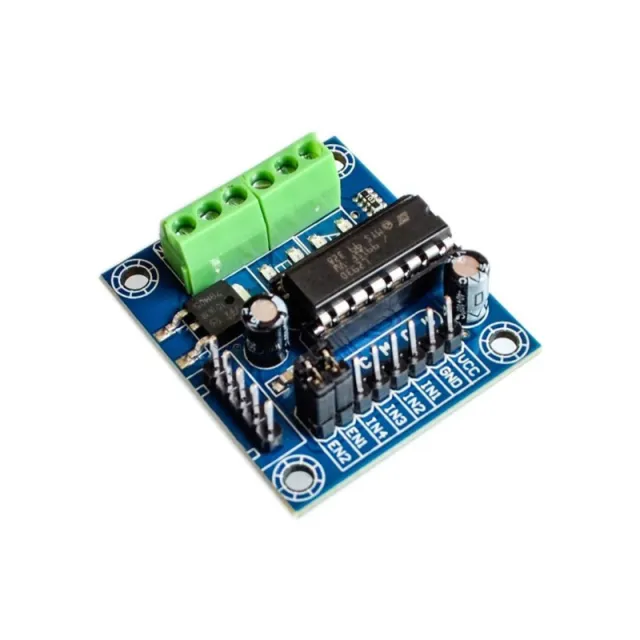
L298N Motor Driver Board – Dual H-Bridge DC- ja askelmoottoreille

Tällä L298N Motor Driver Boardilla voit helposti ohjata DC-moottoreita ja askelmoottoreita esimerkiksi Arduino-, ESP32-, Raspberry Pi-, mikrokontrolleri- tai muun digitaalisen ohjausjärjestelmän avulla.

Moduuli perustuu tunnettuun L298N Dual H-Bridge -moottoriohjaimeen. Kahden integroidun H-sillan ansiosta voit ohjata kahta tavallista harjallista DC-moottoria toisistaan riippumatta, mukaan lukien pyörimissuunta ja nopeudensäätö. Lisäksi moduulia voidaan käyttää yhden bipolaarisen askelmoottorin ohjaamiseen.

Moottorivirta voi tämän moduulin tietojen mukaan olla 5–35 V DC. Logiikka toimii 5 V:lla. L298N tukee jopa 2 A:n virtaa kanavaa kohden sopivissa olosuhteissa, ja hyvä jäähdytys on tärkeää suuremmilla kuormilla.

Sopii DC-moottoreille

L298N ei ole tarkoitettu vain askelmoottoreille. Kortti sopii erinomaisesti tavallisten harjallisten DC-moottoreiden ohjaukseen.

Yhdellä moduulilla voidaan ohjata enintään kahta DC-moottoria erikseen:

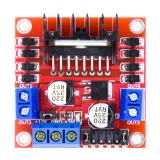
  • Moottori A OUT1:n ja OUT2:n kautta
  • Moottori B OUT3:n ja OUT4:n kautta

Digitaalisten tulojen avulla voit määrittää kunkin moottorin pyörimissuunnan. ENA- ja ENB-liitäntöihin voidaan lisäksi syöttää PWM-signaali moottoreiden kierrosluvun säätämiseksi.

Tämän ansiosta mahdollisia ovat muun muassa seuraavat toiminnot:

  • Moottorin pyöriminen eteenpäin
  • Moottorin pyöriminen taaksepäin
  • Moottorin pysäyttäminen
  • Sähköinen jarrutus
  • Nopeuden säätö PWM:llä
  • Kahden moottorin ohjaus toisistaan riippumatta

Tämä tekee moduulista sopivan muun muassa robottiautoihin, ajoneuvoihin, pieniin koneisiin, toimilaitteisiin, tuulettimiin ja muihin DC-moottoriprojekteihin.

Sopii askelmoottoreille

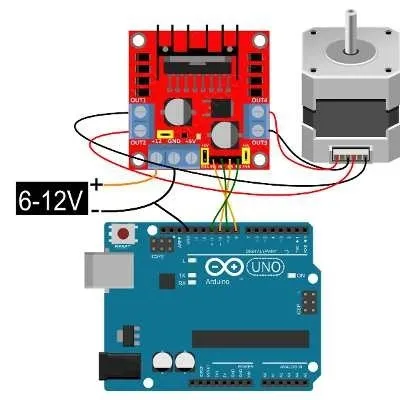
Kaksi H-siltaa voidaan käyttää myös yhdessä bipolaarisen askelmoottorin ohjaamiseen. Neljä moottorilähtöä OUT1–OUT4 kytketään tällöin askelmoottorin kahteen käämiin.

IN1–IN4-tulojen ohjausjärjestys määrittää sitten pyörimissuunnan ja askellustavan.

Nopeudensäätö PWM:llä

DC-moottoreiden kierrosnopeutta voidaan säätää PWM:n (Pulse Width Modulation) avulla.

Tätä varten ENA:n ja/tai ENB:n jumpperit poistetaan ja nämä liitännät yhdistetään mikrokontrollerin PWM-lähtöön.

  • ENA: enable/PWM moottorille A
  • ENB: enable/PWM moottorille B

Kun kyseinen jumpperi jätetään paikalleen, kanava on jatkuvasti käytössä ja moottoria voidaan ohjata IN-nastoilla ilman erillistä PWM-signaalia.

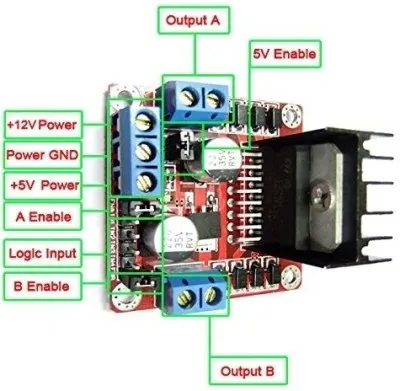
Liitännät

Virransyöttö

Moottorivirta / VS
Liitäntä moottoreiden syöttöjännitteelle.

GND
Yhteinen maa virralle ja ohjaukselle. Mikrokontrollerin ja moottoriohjaimen GND on kytkettävä yhteen.

5V
5V-liitäntä moduulin logiikalle. 5V-säätimen ja jumpperin kokoonpanosta riippuen tämä liitäntä voi toimia syöttö- tai lähtöliitäntänä.

Moottori A

OUT1 / OUT2
H-sillan A lähtö. Tähän kytketään DC-moottori A.

IN1 / IN2
Digitaaliset ohjaustulot, joilla moottorin A pyörimissuunta määritetään.

ENA
Moottorin A enable-tulo. Voidaan käyttää myös PWM-nopeudensäätöön.

Moottori B

OUT3 / OUT4
H-sillan B lähtö. Tähän kytketään DC-moottori B.

IN3 / IN4
Digitaaliset ohjaustulot, joilla moottorin B pyörimissuunta määritetään.

ENB
Moottorin B enable-tulo. Voidaan käyttää myös PWM-nopeudensäätöön.

DC-moottorin ohjaus

ENA IN1 IN2 Toiminto
HIGH HIGH LOW Pyörimissuunta 1
HIGH LOW HIGH Pyörimissuunta 2
HIGH LOW LOW Pysäytys/jarru
HIGH HIGH HIGH Pysäytys/jarru
LOW X X Lähtö pois käytöstä

Varsinainen pyörimissuunta riippuu siitä, miten kaksi moottorijohtoa on kytketty OUT1- ja OUT2-liitäntöihin.

Moottorille B ohjaus toimii samalla tavalla IN3:n, IN4:n ja ENB:n kautta.

Tekniset tiedot

  • Type: L298N Motor Driver Board
  • Driver-IC: L298N
  • Drivertechniek: Dual H-Bridge / Dual Full Bridge
  • Sopii: harjalliset DC-moottorit ja bipolaariset askelmoottorit
  • DC-moottoreiden määrä: enintään 2 toisistaan riippumatta ohjattavaa moottoria
  • Bipolaaristen askelmoottoreiden määrä: enintään 1
  • Logiikan käyttöjännite: 5 V DC
  • Moottorin syöttöjännite moduulissa: 5 – 35 V DC
  • Ilmoitettu enimmäismoottorivirta: 2 A
  • Ohjaus: digitaalinen logiikka
  • DC-moottorin nopeudensäätö: PWM ENA:n ja ENB:n kautta
  • Pyörimissuunnan säätö: kyllä
  • Kaksois-H-silta: kyllä
  • Jäähdytysripa: kyllä
  • Moottorilähdöt: OUT1, OUT2, OUT3 ja OUT4
  • Ohjaustulot: IN1, IN2, IN3 ja IN4
  • Enable-tulot: ENA ja ENB
  • Mitat: noin 43 × 43 × 27 mm
  • Pituus: 43 mm
  • Leveys: 43 mm
  • Korkeus: 27 mm
  • Piirilevyn väri: punainen

L298N-ohjain

Käytetty L298N on dual full-bridge -ohjain, joka on suunniteltu erityisesti induktiivisten kuormien, kuten DC-moottoreiden, askelmoottoreiden, releiden ja solenoidien, kytkemiseen. L298 tukee valmistajan mukaan jopa 46 V:n moottorin syöttöjännitettä ja sisältää muun muassa lämpösuojauksen.

Tässä valmiissa moduulissa moottorin syöttöjännite on 5–35 V DC.

Huomio moottorivirran suhteen

Ilmoitettua 2 A:n enimmäisvirtaa on pidettävä ohjaimen maksimiarvona. Suuremmilla jatkuvilla moottorivirroilla L298N:ssä syntyy huomattavaa lämpöhäviötä. Käytännössä jatkuvaan käyttöön soveltuva virta riippuu siten muun muassa syöttöjännitteestä, jäähdytyksestä, ympäristön lämpötilasta ja kuormituksesta.

Tarkista lisäksi DC-moottorin nimellisvirran lisäksi myös käynnistys- ja lukkiutumisvirta (stall current). Se voi olla useita kertoja suurempi kuin normaaliajossa.

Jännitehäviö ohjaimen yli

L298N käyttää bipolaarisia lähtötransistoreja, minkä vuoksi sen jännitehäviö on suurempi kuin nykyaikaisissa MOSFET-moottoriohjaimissa. Moottorille todellisuudessa tuleva jännite on siis pienempi kuin syötetty käyttöjännite.

Tämä on erityisen tärkeää pienjännitemoottoreissa. Sovelluksissa, joissa erittäin korkea hyötysuhde tai hyvin pieni jännitehäviö on tärkeää, moderni MOSFET-ohjain voi olla parempi valinta.

Käyttökohteet

  • Arduino-projektit
  • ESP32-projektit
  • Robottiautot
  • Robotiikka
  • Kaksipyöräiset ajot
  • DC-moottorin ohjaus
  • PWM-moottoriohjaus
  • Suunnanvaihtomoottorit
  • Bipolaariset askelmoottorit
  • Pienet koneet ja mekanismit
  • Prototyyppi- ja harraste-elektroniikka
  • Opetusprojektit
  • Automaatiohankkeet

Mitat

  • Pituus: 4,3 cm
  • Leveys: 4,3 cm
  • Korkeus: 2,7 cm

Yhteenveto

L298N Motor Driver Board on monipuolinen kaksois-H-silta sekä tavallisten DC-moottoreiden että askelmoottoreiden ohjaamiseen. Yhdellä moduulilla voidaan ohjata kahta DC-moottoria itsenäisesti eteen- ja taaksepäin, ja kierrosnopeutta voidaan säätää PWM:llä. Vaihtoehtoisesti molempia H-siltoja voidaan käyttää yhdessä yhtä bipolaarista askelmoottoria varten.

Yksinkertaisen digitaalisen ohjauksen ansiosta tämä moduuli sopii erinomaisesti käytettäväksi Arduino-, ESP32- ja muiden mikrokontrollerien kanssa.

  • Kaksois-H-silta
  • PWM-ohjaus
  • DC-moottoreille
  • Askelmoottoreille

Miksi valita tämä tuote?

  • Kaksi moottoria erikseen – Kahden DC-moottorin ohjaus itsenäisesti.
  • Myös askelmoottorit – Sopii yhdelle bipolaariselle askelmoottorille.
  • PWM-nopeudensäätö – Kierrosnopeuden säätö ENA:n ja ENB:n kautta.
  • Pyörimissuunnan säätö – Moottorit eteenpäin, taaksepäin, pysäytys tai jarrutus.
Tiedot
Mitatnoin 43 × 43 × 27 mm
Sopiiharjalliset DC-moottorit ja bipolaariset askelmoottorit
TyyppiL298N-moottoriohjauskortti
Ohjausdigitaalinen logiikka
Ajuri-ICL298N
ENAenable/PWM moottorille A
ENBenable/PWM moottorille B
AjuritekniikkaDual H-Bridge / Dual Full Bridge
DC-moottoreiden määräenintään 2 itsenäisesti ohjattua moottoria
Bipolaaristen askelmoottoreiden määräenintään 1
Logiikan käyttöjännite5 V DC
Moottorivirran syöttöjännite moduuli5 – 35 V DC
Suurin ilmoitettu moottorivirta2 A
DC-moottorin nopeudensäätöPWM ENA:n ja ENB:n kautta
Pyörimissuunnan säätökyllä
Kaksois-H-siltakyllä
Jäähdytyselementtikyllä
MoottorilähdötOUT1, OUT2, OUT3 ja OUT4
OhjaustulotIN1, IN2, IN3 ja IN4
Enable-tulotENA ja ENB

Usein ostettu yhdessä

Yhteensä: € 33,49

Arvostelut

★★★★★ 4,7/5 3 arvostelua
  • ★★★★★Yme

    Toimii hyvin

  • ★★★★★Theo van RijnVahvistettu ostos

    Toimii erinomaisesti. Parempi kuin releillä.

  • ★★★★★Alex

    Erittäin siisti kompakti kyltti.

Kirjoita arvostelu
Arvostelusi

Toimitus & palautukset

Toimitus

  • Paketti seurannalla€ 7,7024 tunnin sisällä
  • Nouto PostNL:n toimipisteestä€ 7,4024 tunnin sisällä
  • Kirjelaatikko-paketti€ 3,702 arkipäivän kuluessa
  • Kirjelaatikko­paketti 24 tuntia€ 4,5524 tunnin sisällä
  • Nouto myymälästäIlmainen
Kaikki toimituksesta

Palautukset

Etkö ole tyytyväinen? Sinulla on 30 päivää aikaa vastaanotosta palauttaa tuote.

Kaikki palautuksista

Aiemmin katsotut

Ultra Mini Breadboard Sininen - XF-25

Ultra Mini Breadboard Sininen - XF-25

€ 0,80