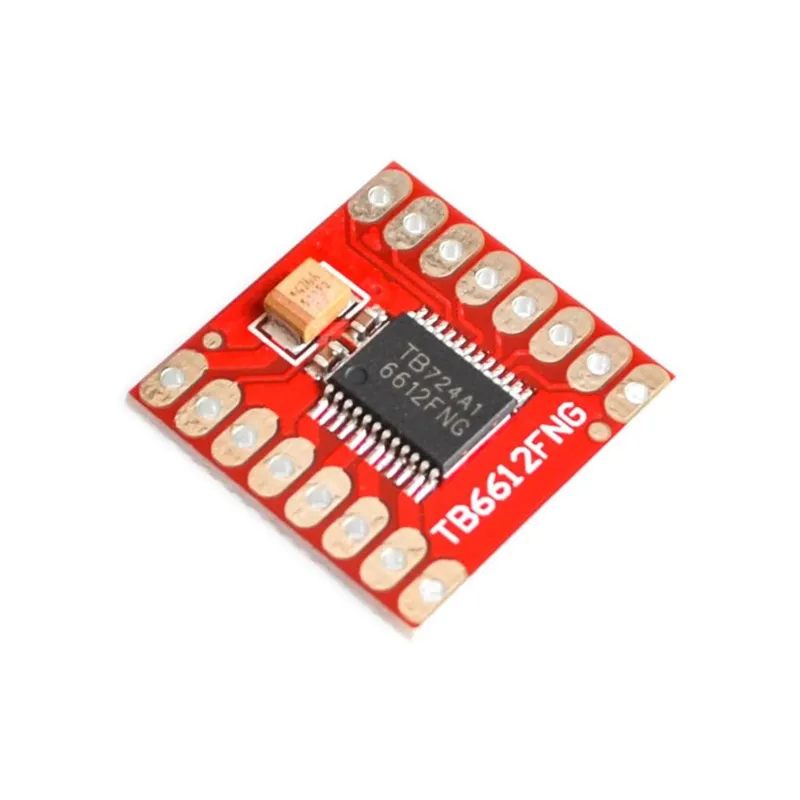
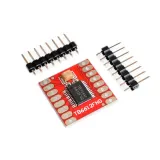
Моторен драйвер за Arduino за управление на два DC мотора с PWM и използване на stand-by контрол.
SKU: OT2065-A44 Артикулен номер: NA272 EAN: 8720589817388 Местоположение: AD04.05
Алтернатива
TB6600 драйвер за стъпков мотор за Nema 17/23/34 | 9-42V 4A
€ 11,95
Виж тази алтернатива
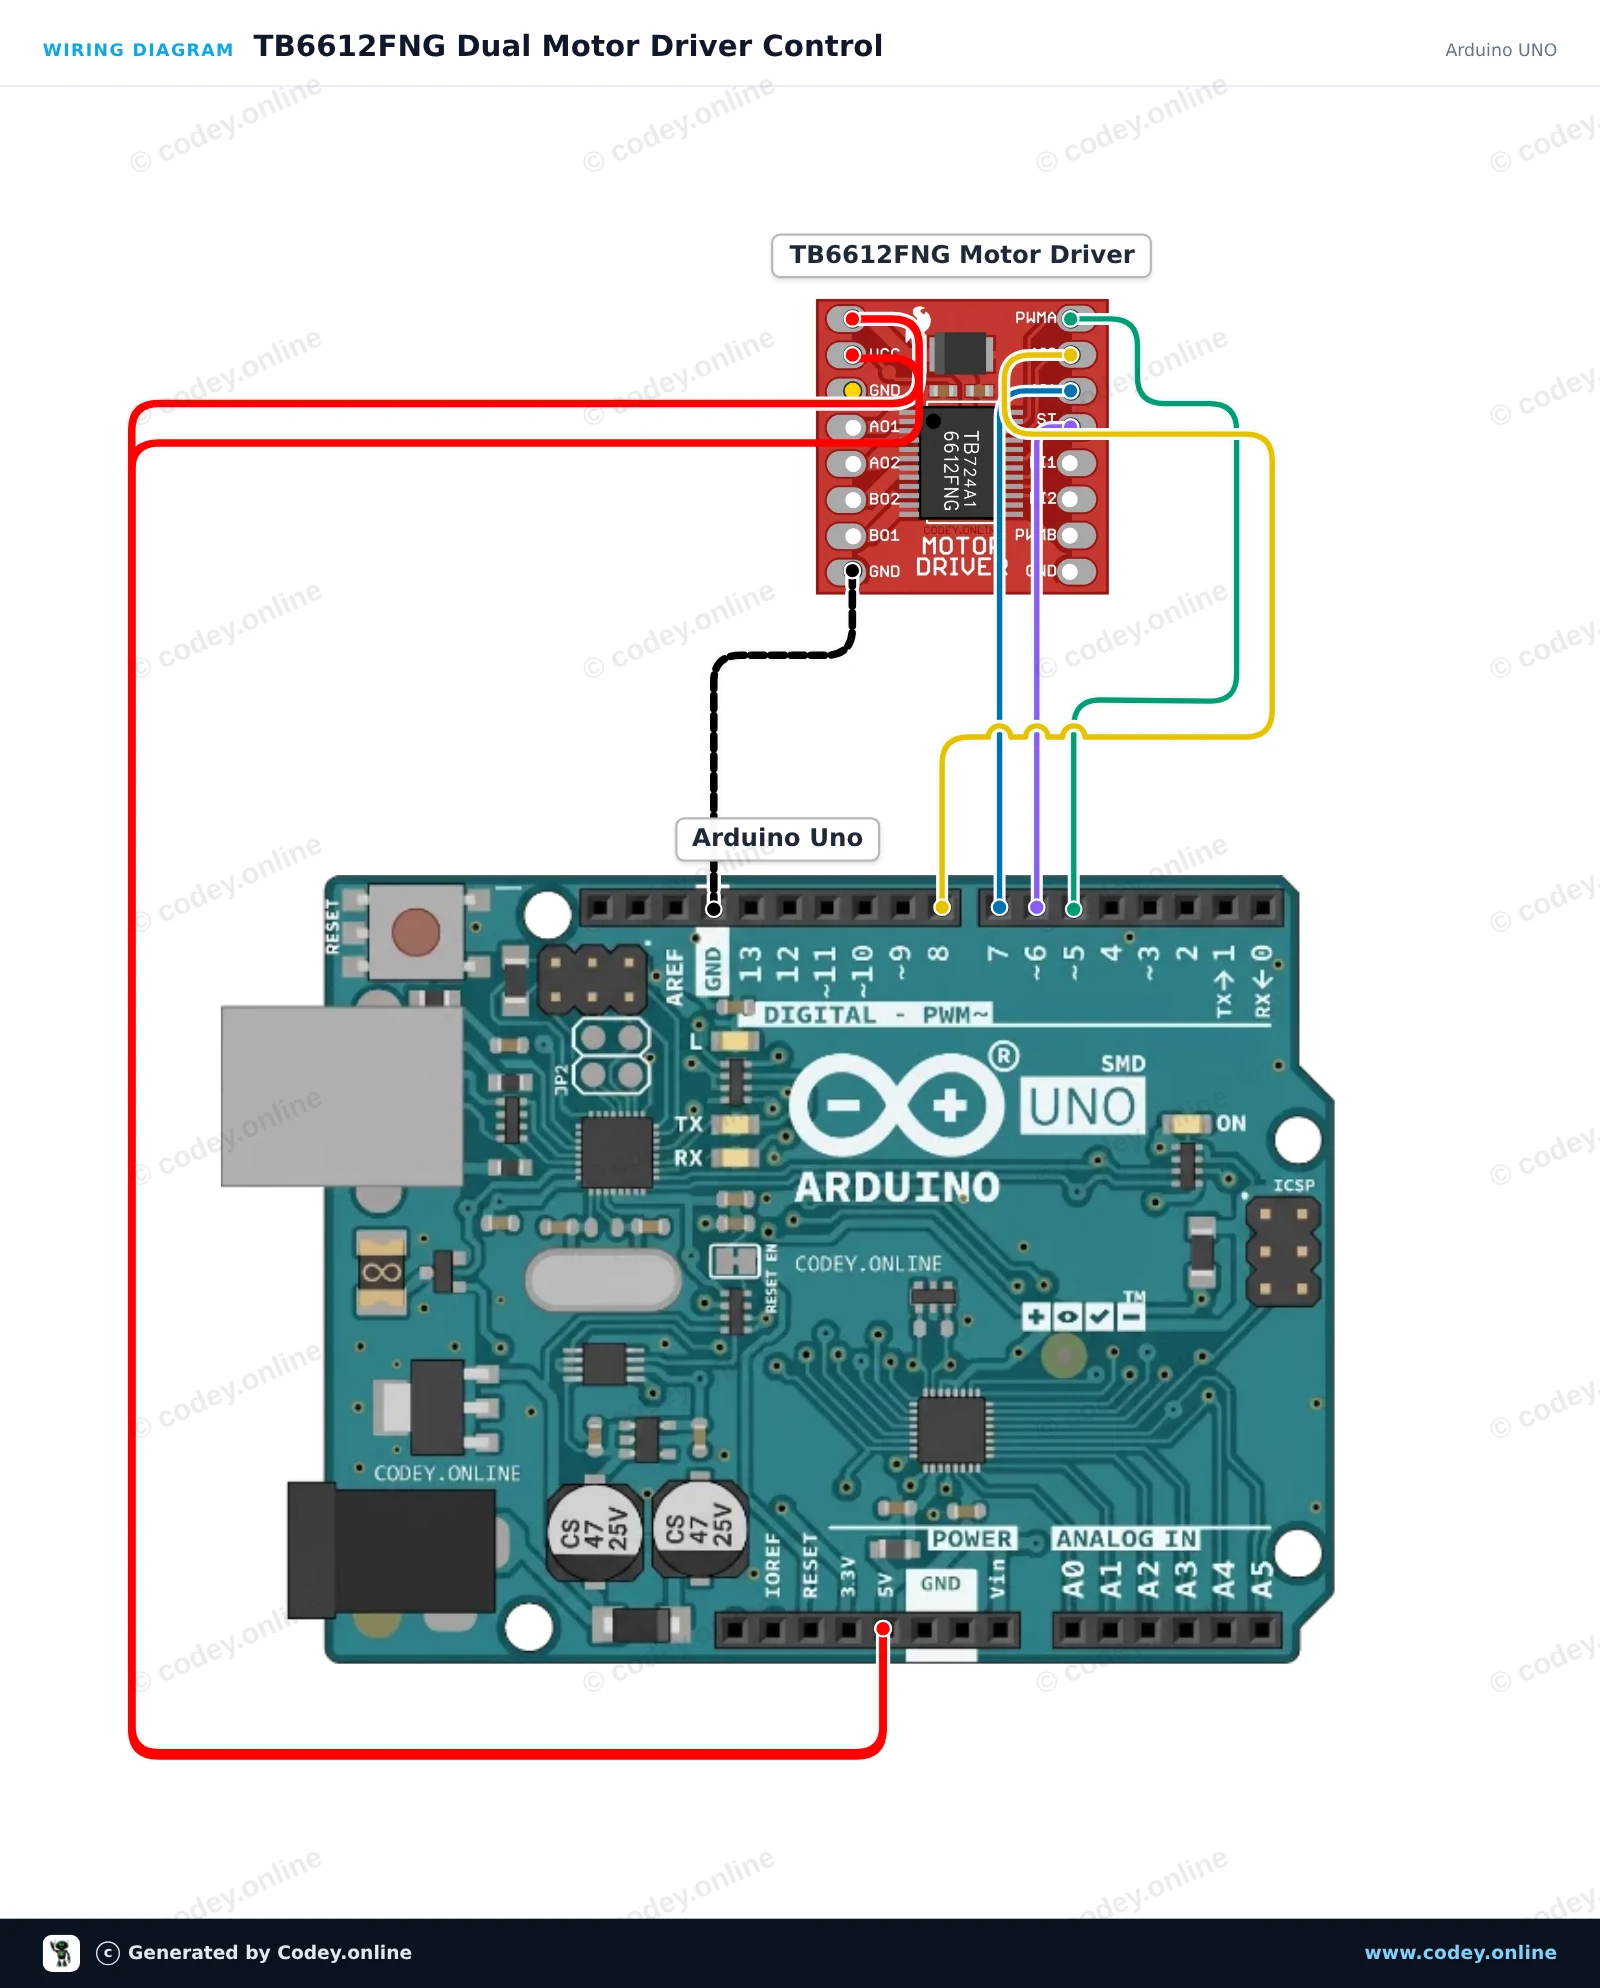
Ето как да свържеш Модул за управление на мотор TB6612FNG за Arduino към Arduino UNO или ESP32, с примерен sketch, който можеш да качиш веднага.
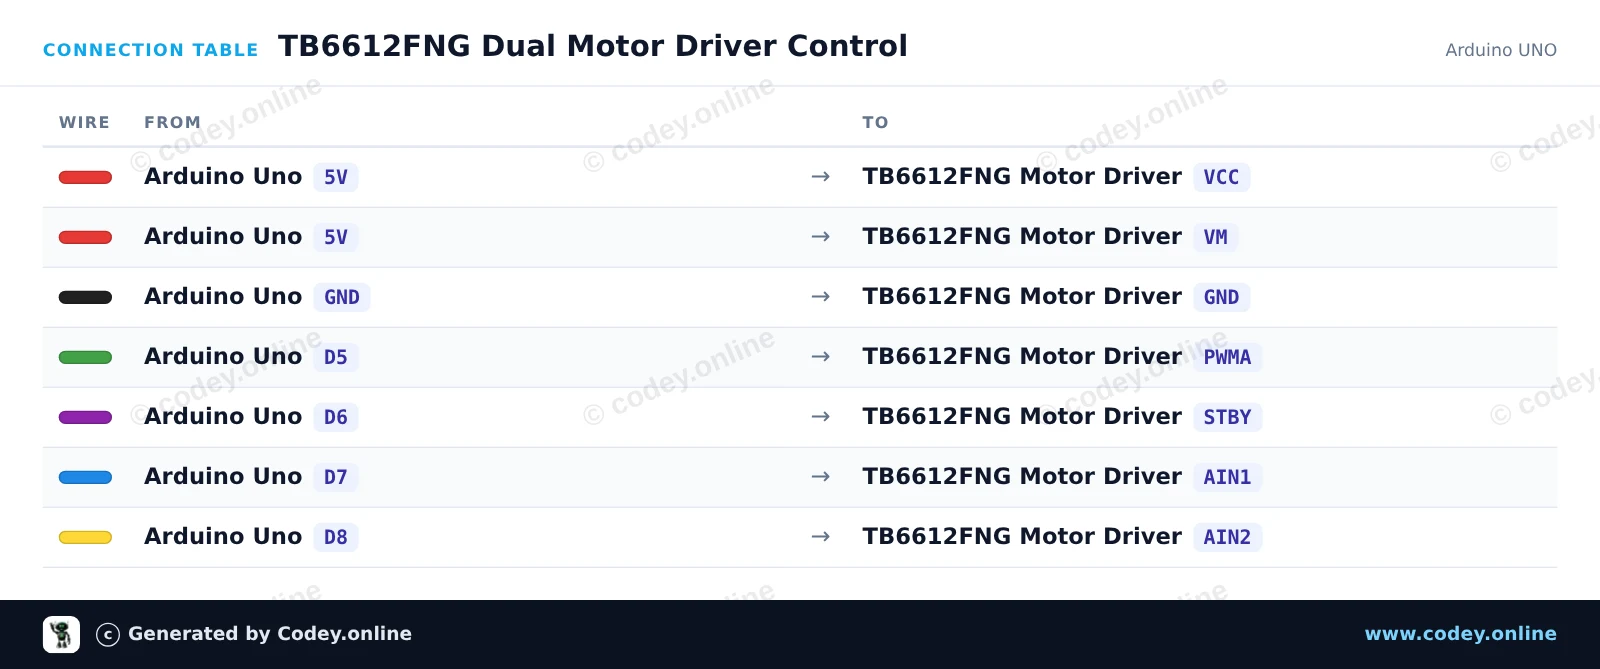
Този проект управлява DC моторен канал с помощта на двоен H-bridge драйвер TB6612FNG. Скетчът активира драйвера чрез standby пина и редува движение на мотора напред, спиране и движение назад с PWM управление на скоростта. Отворете Serial Monitor на 115200 baud, за да наблюдавате състоянието на работа.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Dual Motor Driver Control
* Board : Arduino UNO (arduino:avr:uno)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;
void setup() {
Serial.begin(115200);
pinMode(PIN_PWMA, OUTPUT);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
// Take driver out of standby mode
digitalWrite(PIN_STBY, HIGH);
Serial.println(F("TB6612FNG Motor Driver Initialized"));
}
void driveMotorA(bool forward, int speed) {
speed = constrain(speed, 0, 255);
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
Serial.print(F("Motor Forward at speed: "));
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
Serial.print(F("Motor Reverse at speed: "));
}
analogWrite(PIN_PWMA, speed);
Serial.println(speed);
}
void stopMotorA() {
analogWrite(PIN_PWMA, 0);
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
Serial.println(F("Motor Stopped"));
}
void loop() {
// Drive forward at speed 200
driveMotorA(true, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
// Drive reverse at speed 200
driveMotorA(false, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
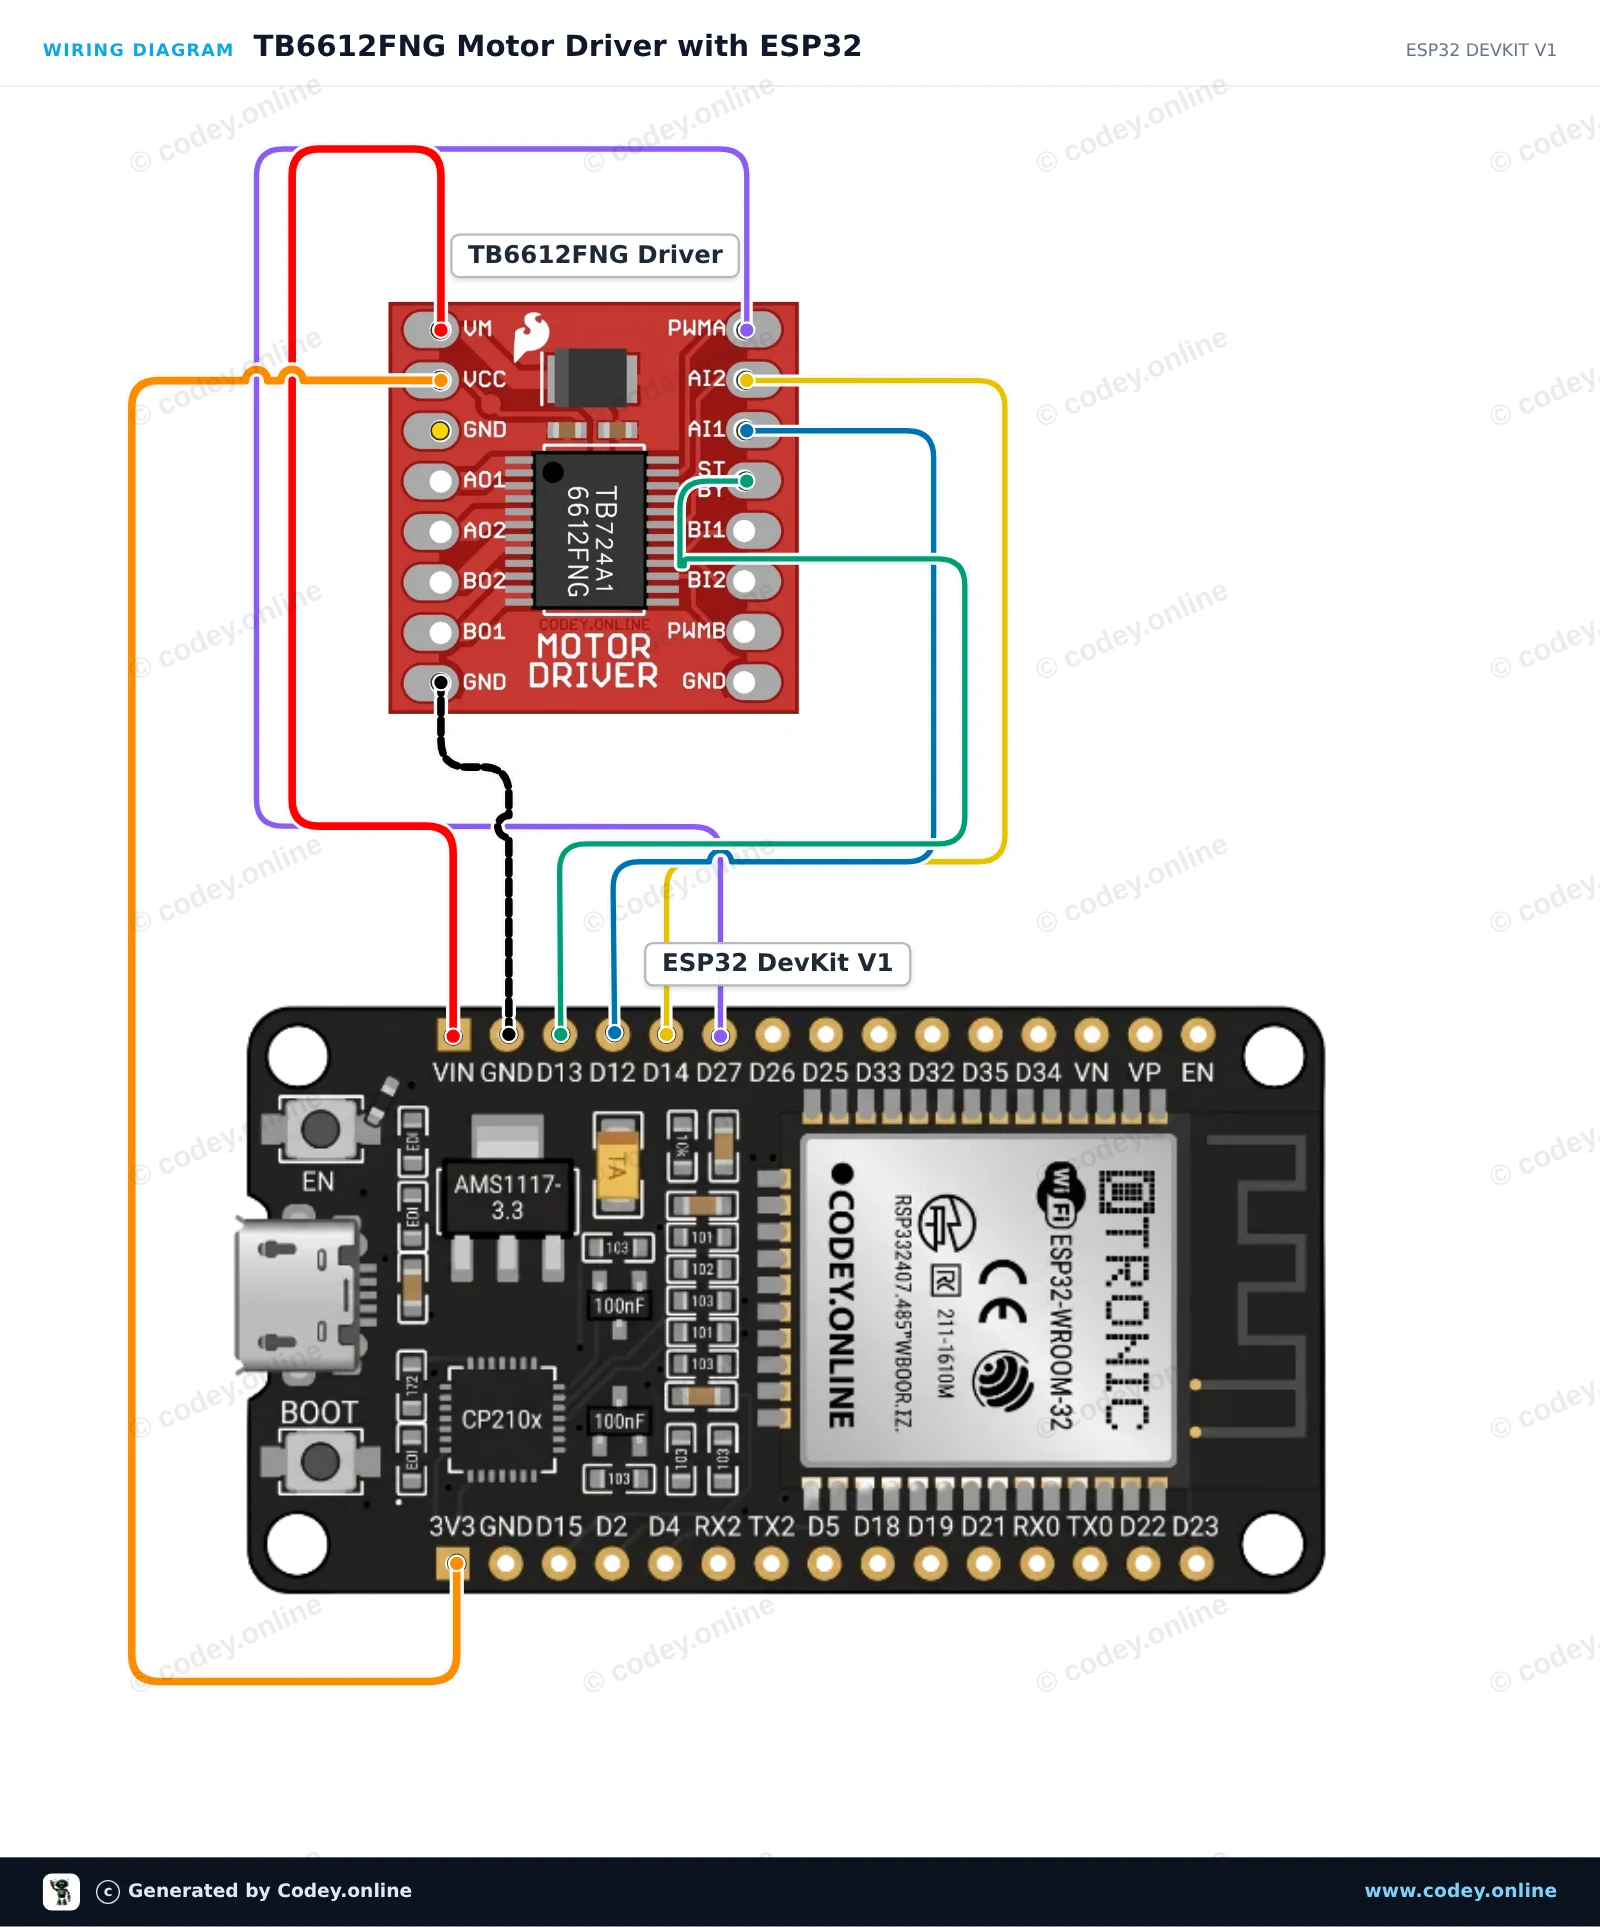
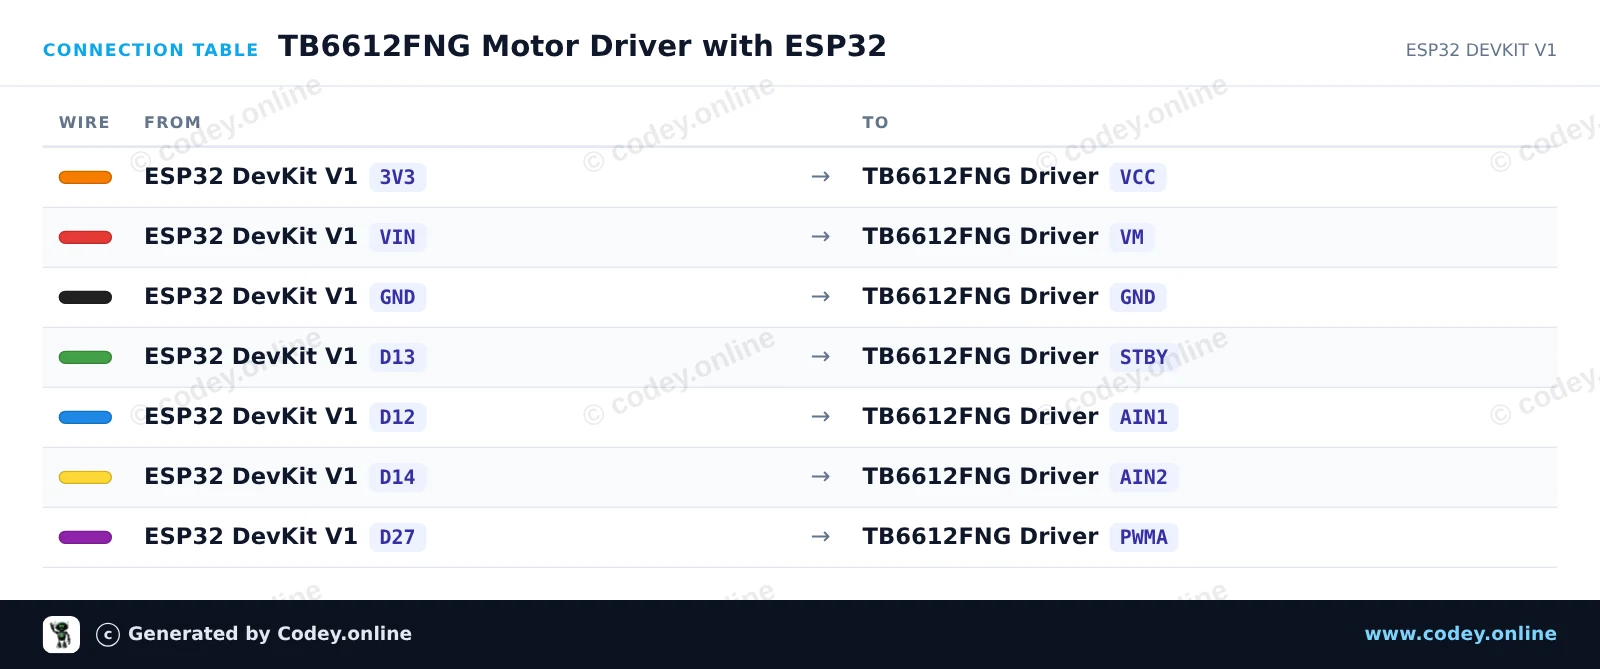
Този проект показва как да управлявате DC мотор с помощта на двоен H-bridge драйвер за мотор TB6612FNG и ESP32. Скечът активира драйвера чрез STBY pin и превключва мотор канал A през въртене напред, забавяне, обратно въртене и спиране. Отворете Serial Monitor на 115200 baud, за да видите текущото състояние и скорост на мотора.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Motor Driver with ESP32
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32
const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;
void setup() {
Serial.begin(115200);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
pinMode(PIN_PWMA, OUTPUT);
// Enable driver
digitalWrite(PIN_STBY, HIGH);
Serial.println("TB6612FNG Motor Driver Initialized");
}
void driveMotor(bool forward, int speed) {
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
}
analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}
void stopMotor() {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
analogWrite(PIN_PWMA, 0);
}
void loop() {
// Forward acceleration
Serial.println("Motor Forward: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(true, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(1000);
// Reverse acceleration
Serial.println("Motor Reverse: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(false, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(2000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
Характеристики:
1. Stand-by контрол за пестене на енергия.
2. CW / CCW / кратко спиране / stop режими за управление на мотора.
3. Вграден термичен защитен circuit и circuit за откриване на ниско напрежение.
Описание:
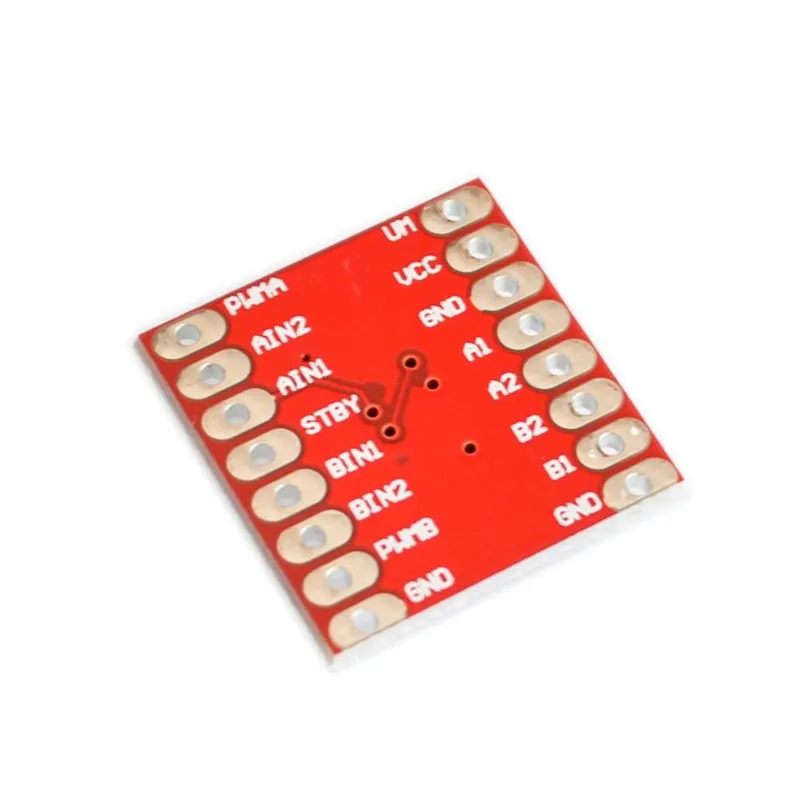
Моторният драйвер TB6612FNG може да управлява до два DC мотора с постоянен ток 1,2 A (3,2 A пик). Два входни сигнала (IN1 и IN2) могат да се използват за управление на мотора в един от четирите режима на работа: по часовниковата стрелка, обратно на часовниковата стрелка, кратко спиране и stop. Двата моторни изхода (A и B) могат да се управляват отделно, като скоростта на всеки мотор се регулира чрез PWM входен сигнал с честота до 100 kHz. Пинът STBY трябва да бъде изтеглен високо, за да се изведе моторът от stand-by режим.
Логическото захранващо напрежение (VCC) може да бъде в диапазона 2,7-5,5 VDC, докато захранването на мотора (VM) е ограничено до максимално напрежение 15 VDC. Изходният ток е номинално до 1,2 A на канал (или до 3,2 A за кратък, единичен импулс).
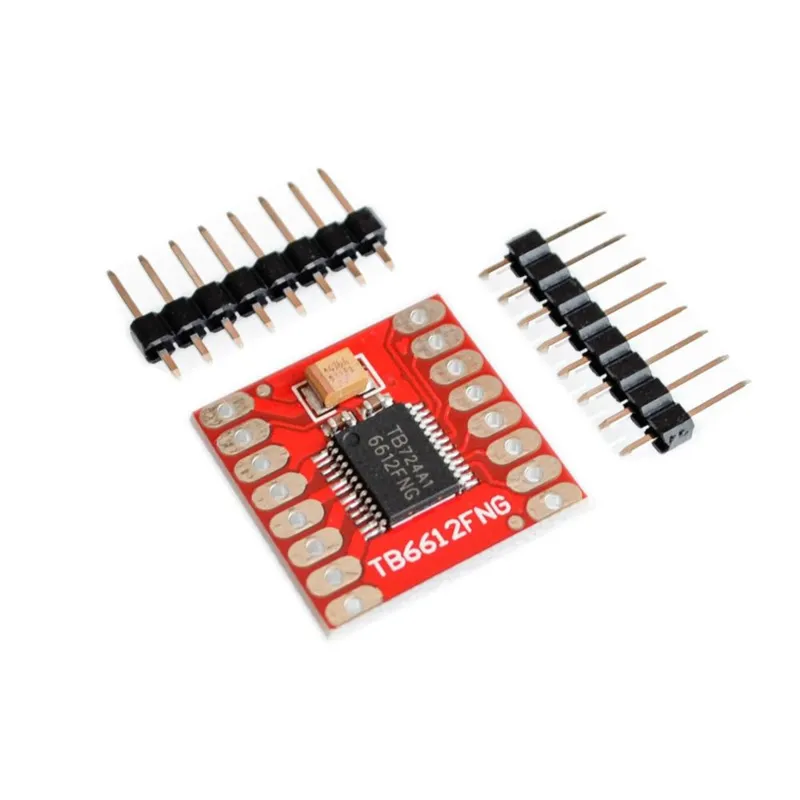
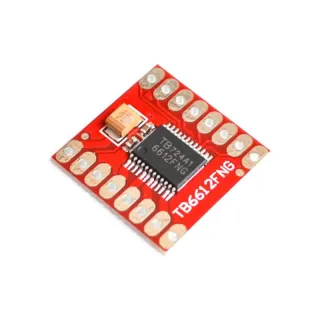
Платката се доставя с всички компоненти, както е показано, включително header пиновете.
Спецификации:
Захранващо напрежение: VM = 15V max, VCC = 2,7-5,5V
Изходен ток: Iout = 1,2 A (средно) / 3,2 A (пик)
Размери
Дължина: 2cm
Ширина: 2cm
Височина: 0,3cm

| Ширина | 2 cm |
|---|---|
| Дължина | 2 cm |
| Захранващо напрежение | VM = 15V max, VCC = 2,7-5,5V |
| Честота | 100 kHz |
| Височина | 0,3 cm |
| Изходен ток | Iout = 1,2 A / 3,2 A |
Все още няма отзиви.
Модул за управление на мотор TB6612FNG за Arduino