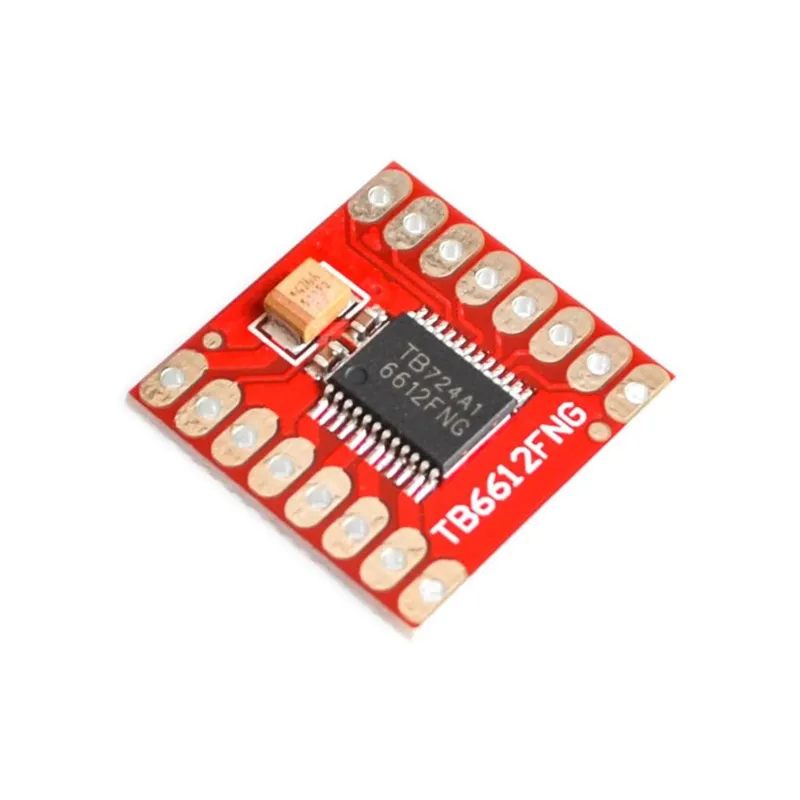
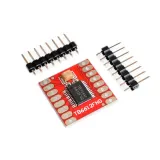
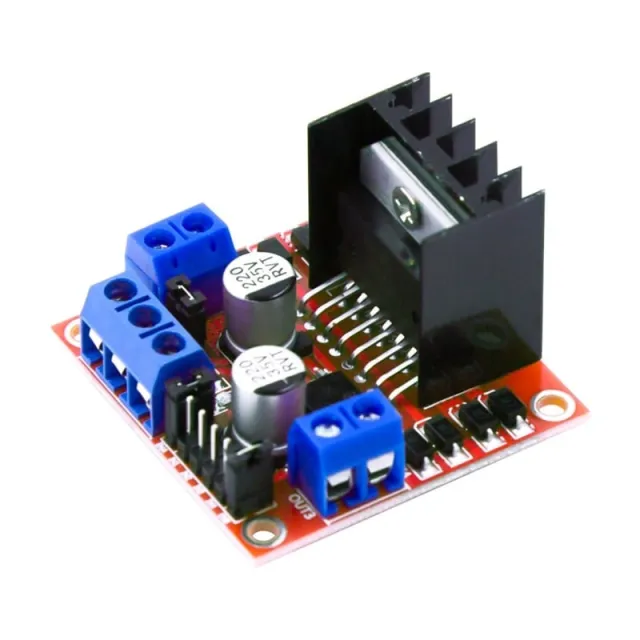
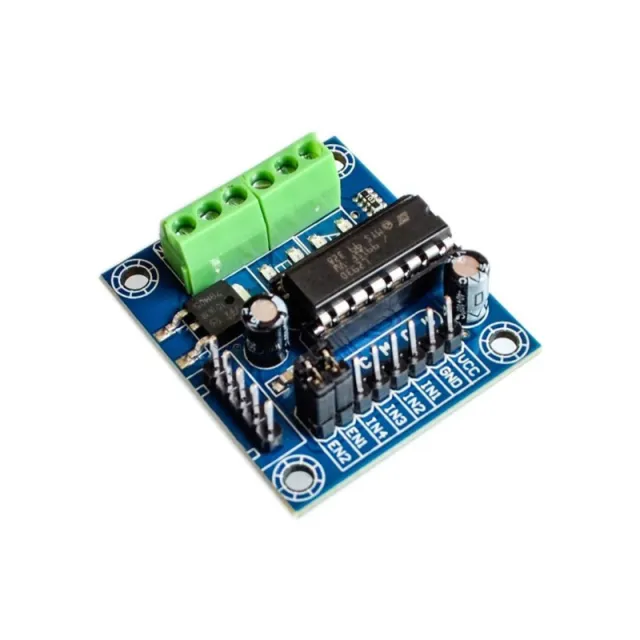
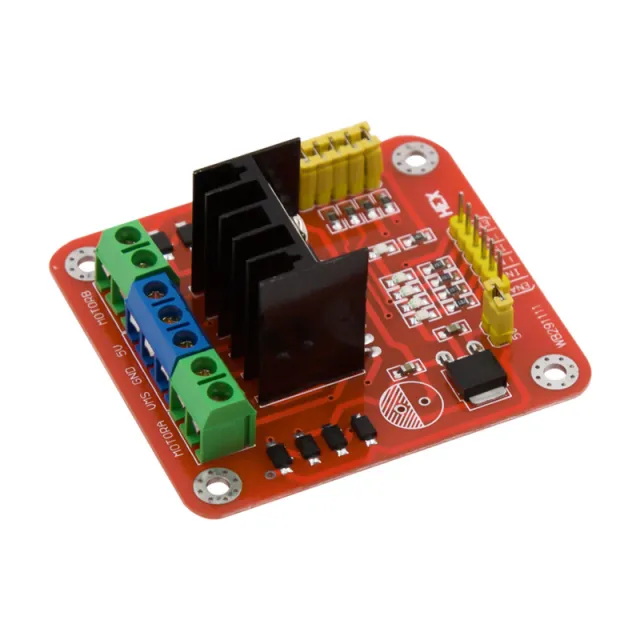
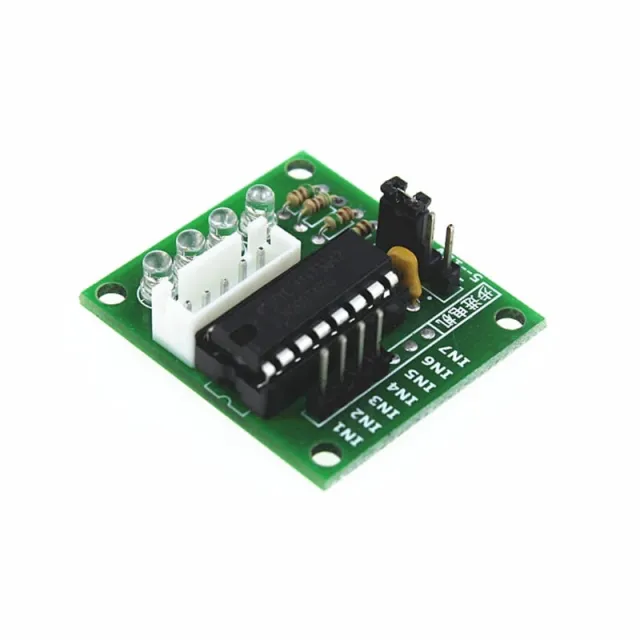
Moottoriohjain Arduinoon kahden DC-moottorin ohjaamiseen PWM:llä ja standby-ohjauksella.
SKU: OT2065-A44 Tuotenumero: NA272 EAN: 8720589817388 Sijainti: AD04.05
Vaihtoehto
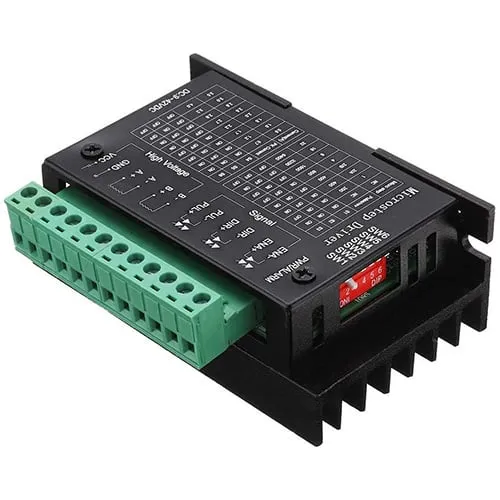
TB6600 askelmoottoriohjain Nema 17/23/34 | 9-42V 4A
€ 11,95
Katso tämä vaihtoehto
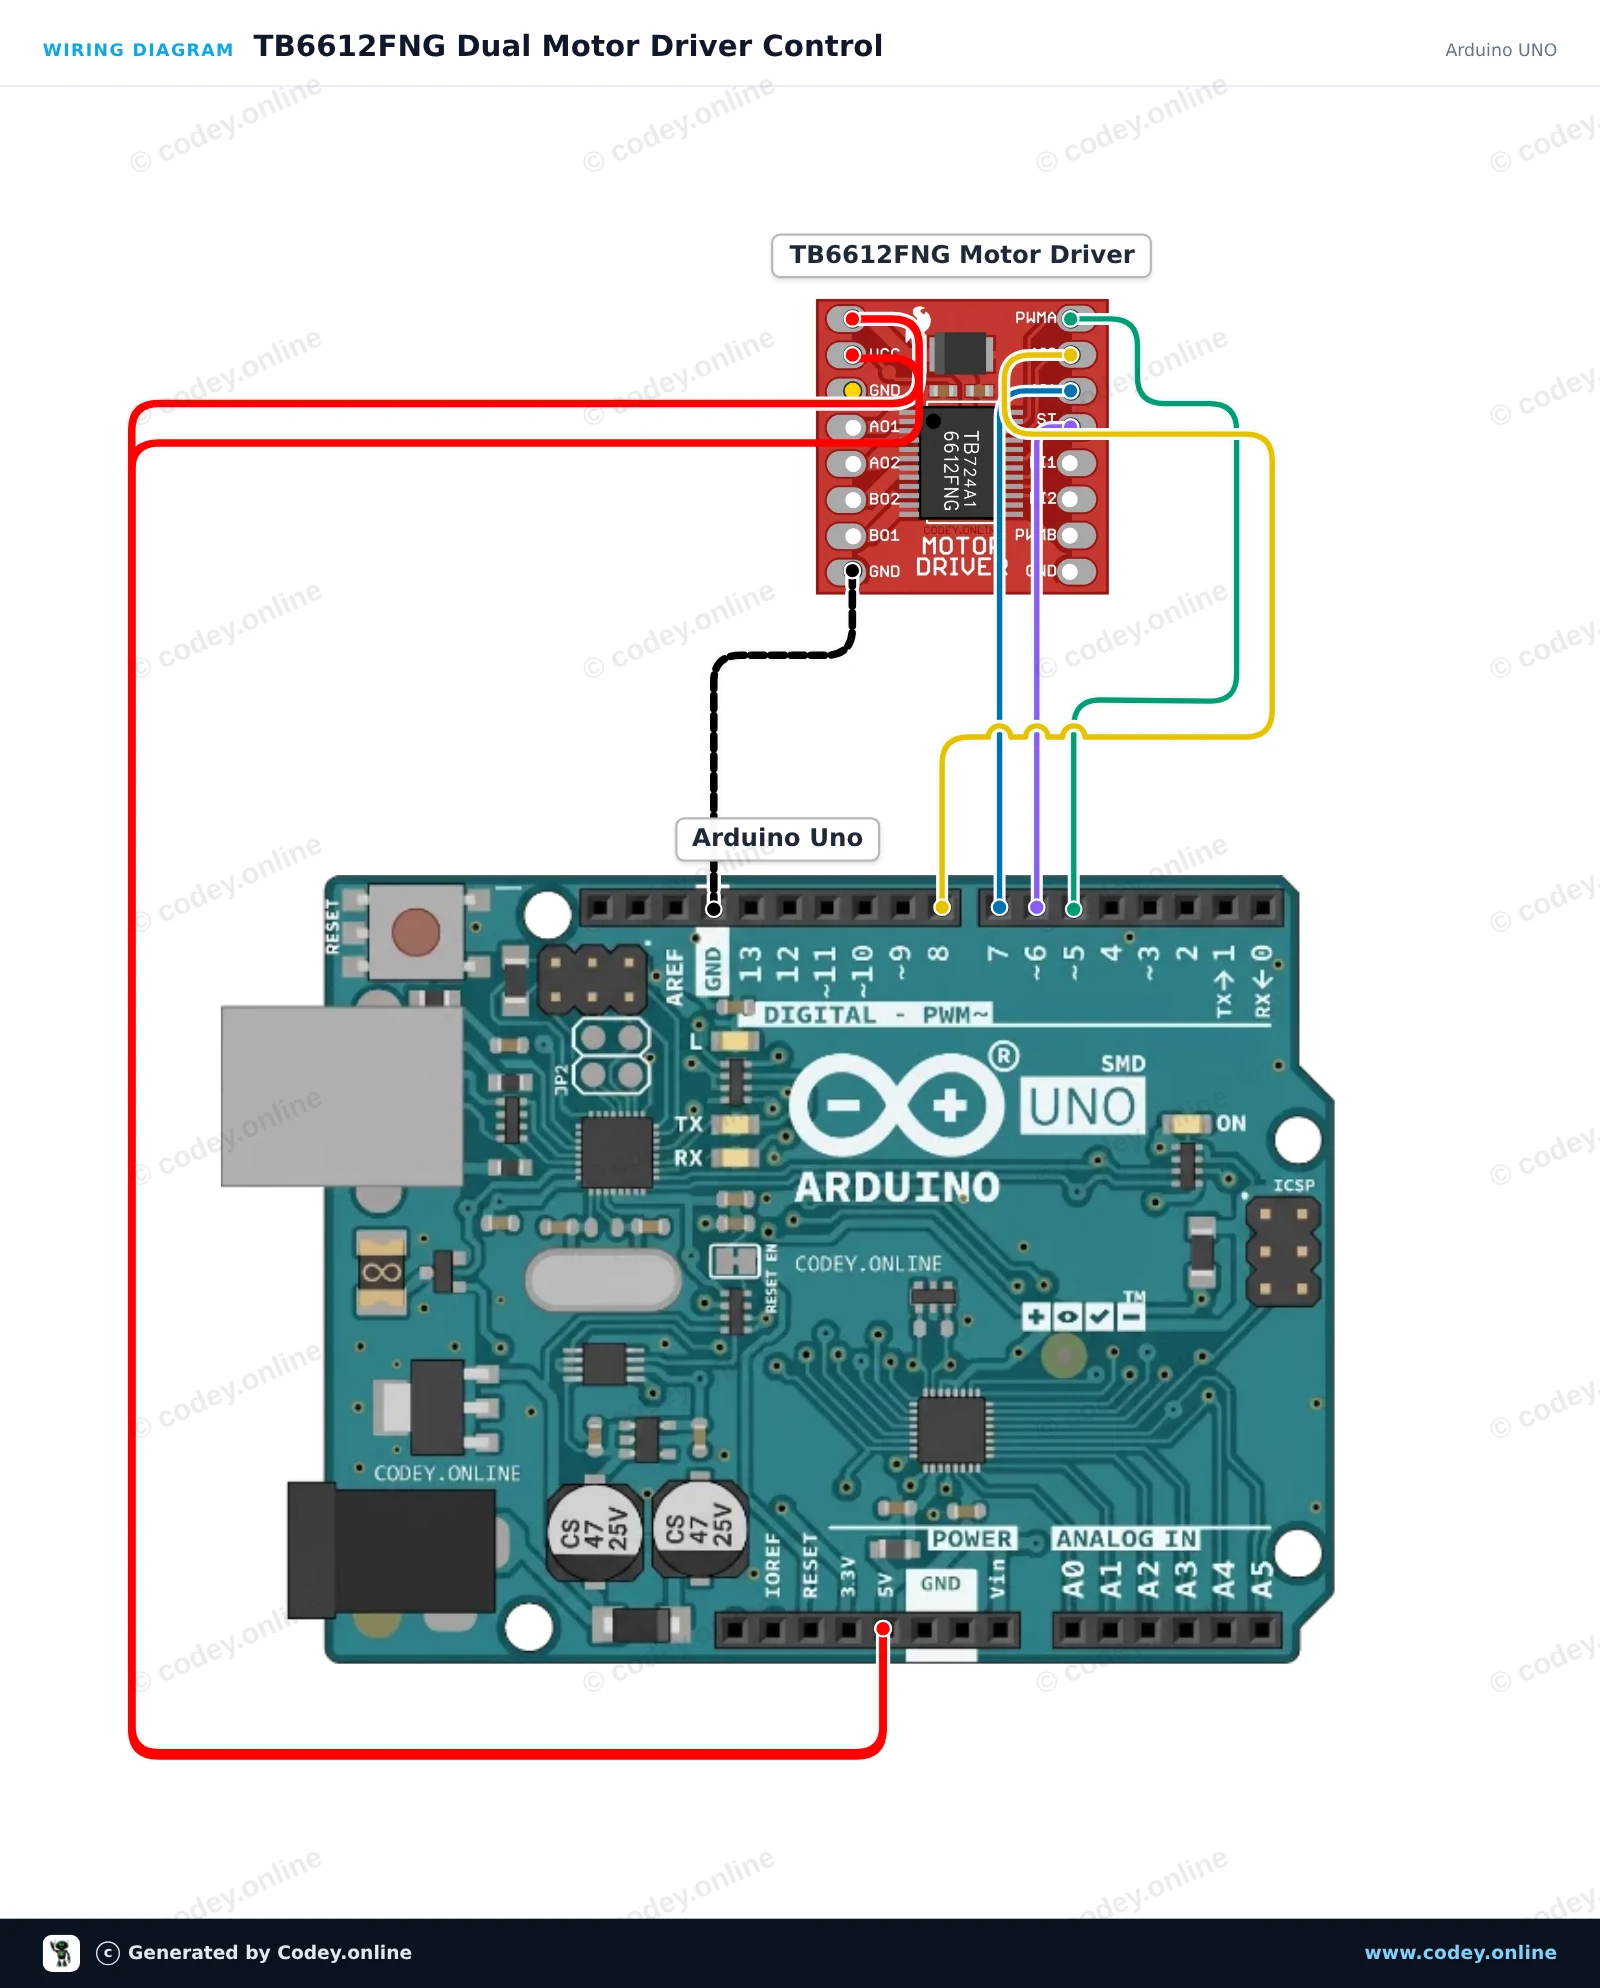
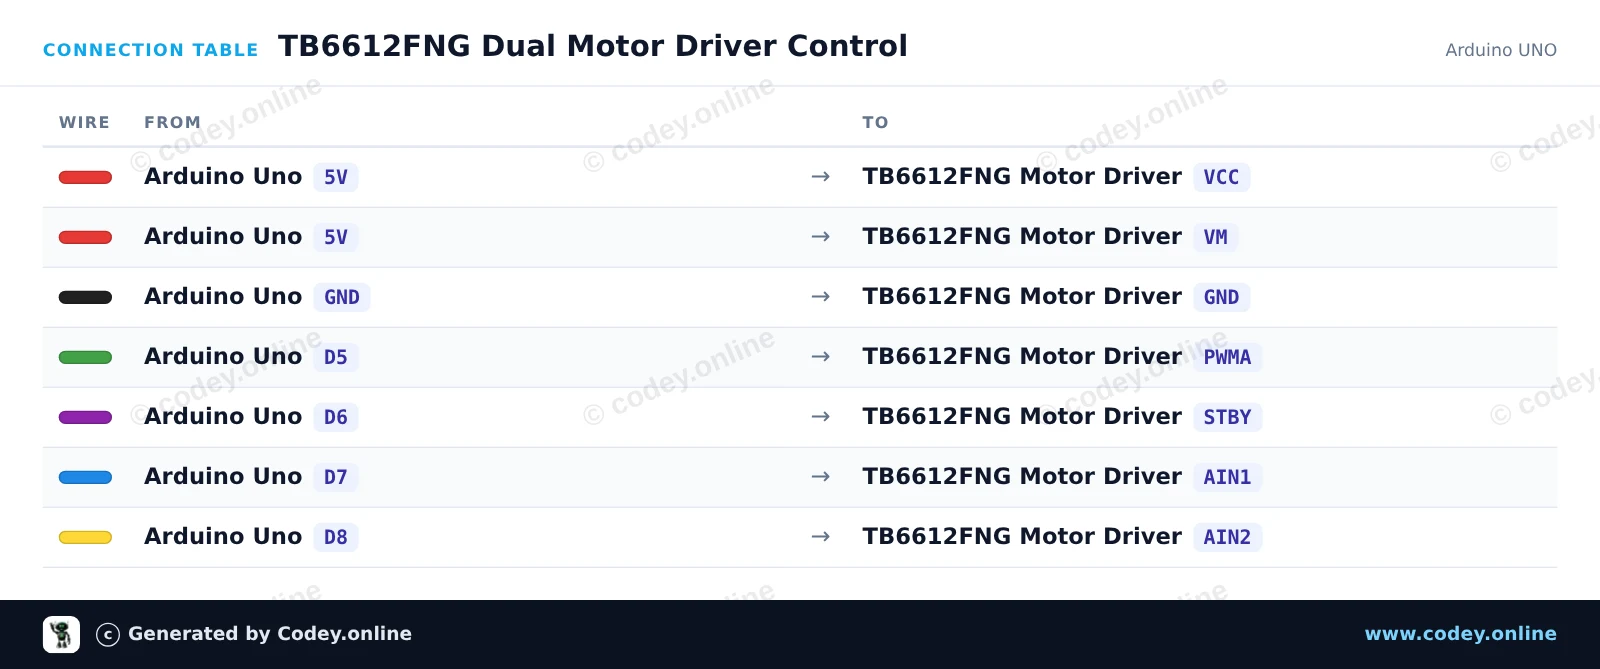
Näin kytket Moottoriohjausmoduuli TB6612FNG Arduinoon:n Arduino UNOon tai ESP32:een, mukana esimerkkisketsi, jonka voit ladata heti.
Tämä projekti ohjaa DC-moottorikanavaa käyttämällä TB6612FNG-kaksois-H-siltadriveriä. Sketch ottaa ohjaimen käyttöön standby-pinnin kautta ja vuorottelee moottorin ajamisen eteenpäin, pysäyttämisen ja ajamisen taaksepäin välillä PWM-nopeudensäädöllä. Avaa Serial Monitor nopeudella 115200 baud nähdäksesi toimintatilan.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Dual Motor Driver Control
* Board : Arduino UNO (arduino:avr:uno)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
const int PIN_PWMA = 5;
const int PIN_STBY = 6;
const int PIN_AIN1 = 7;
const int PIN_AIN2 = 8;
void setup() {
Serial.begin(115200);
pinMode(PIN_PWMA, OUTPUT);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
// Take driver out of standby mode
digitalWrite(PIN_STBY, HIGH);
Serial.println(F("TB6612FNG Motor Driver Initialized"));
}
void driveMotorA(bool forward, int speed) {
speed = constrain(speed, 0, 255);
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
Serial.print(F("Motor Forward at speed: "));
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
Serial.print(F("Motor Reverse at speed: "));
}
analogWrite(PIN_PWMA, speed);
Serial.println(speed);
}
void stopMotorA() {
analogWrite(PIN_PWMA, 0);
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
Serial.println(F("Motor Stopped"));
}
void loop() {
// Drive forward at speed 200
driveMotorA(true, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
// Drive reverse at speed 200
driveMotorA(false, 200);
delay(2000);
// Stop
stopMotorA();
delay(1000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
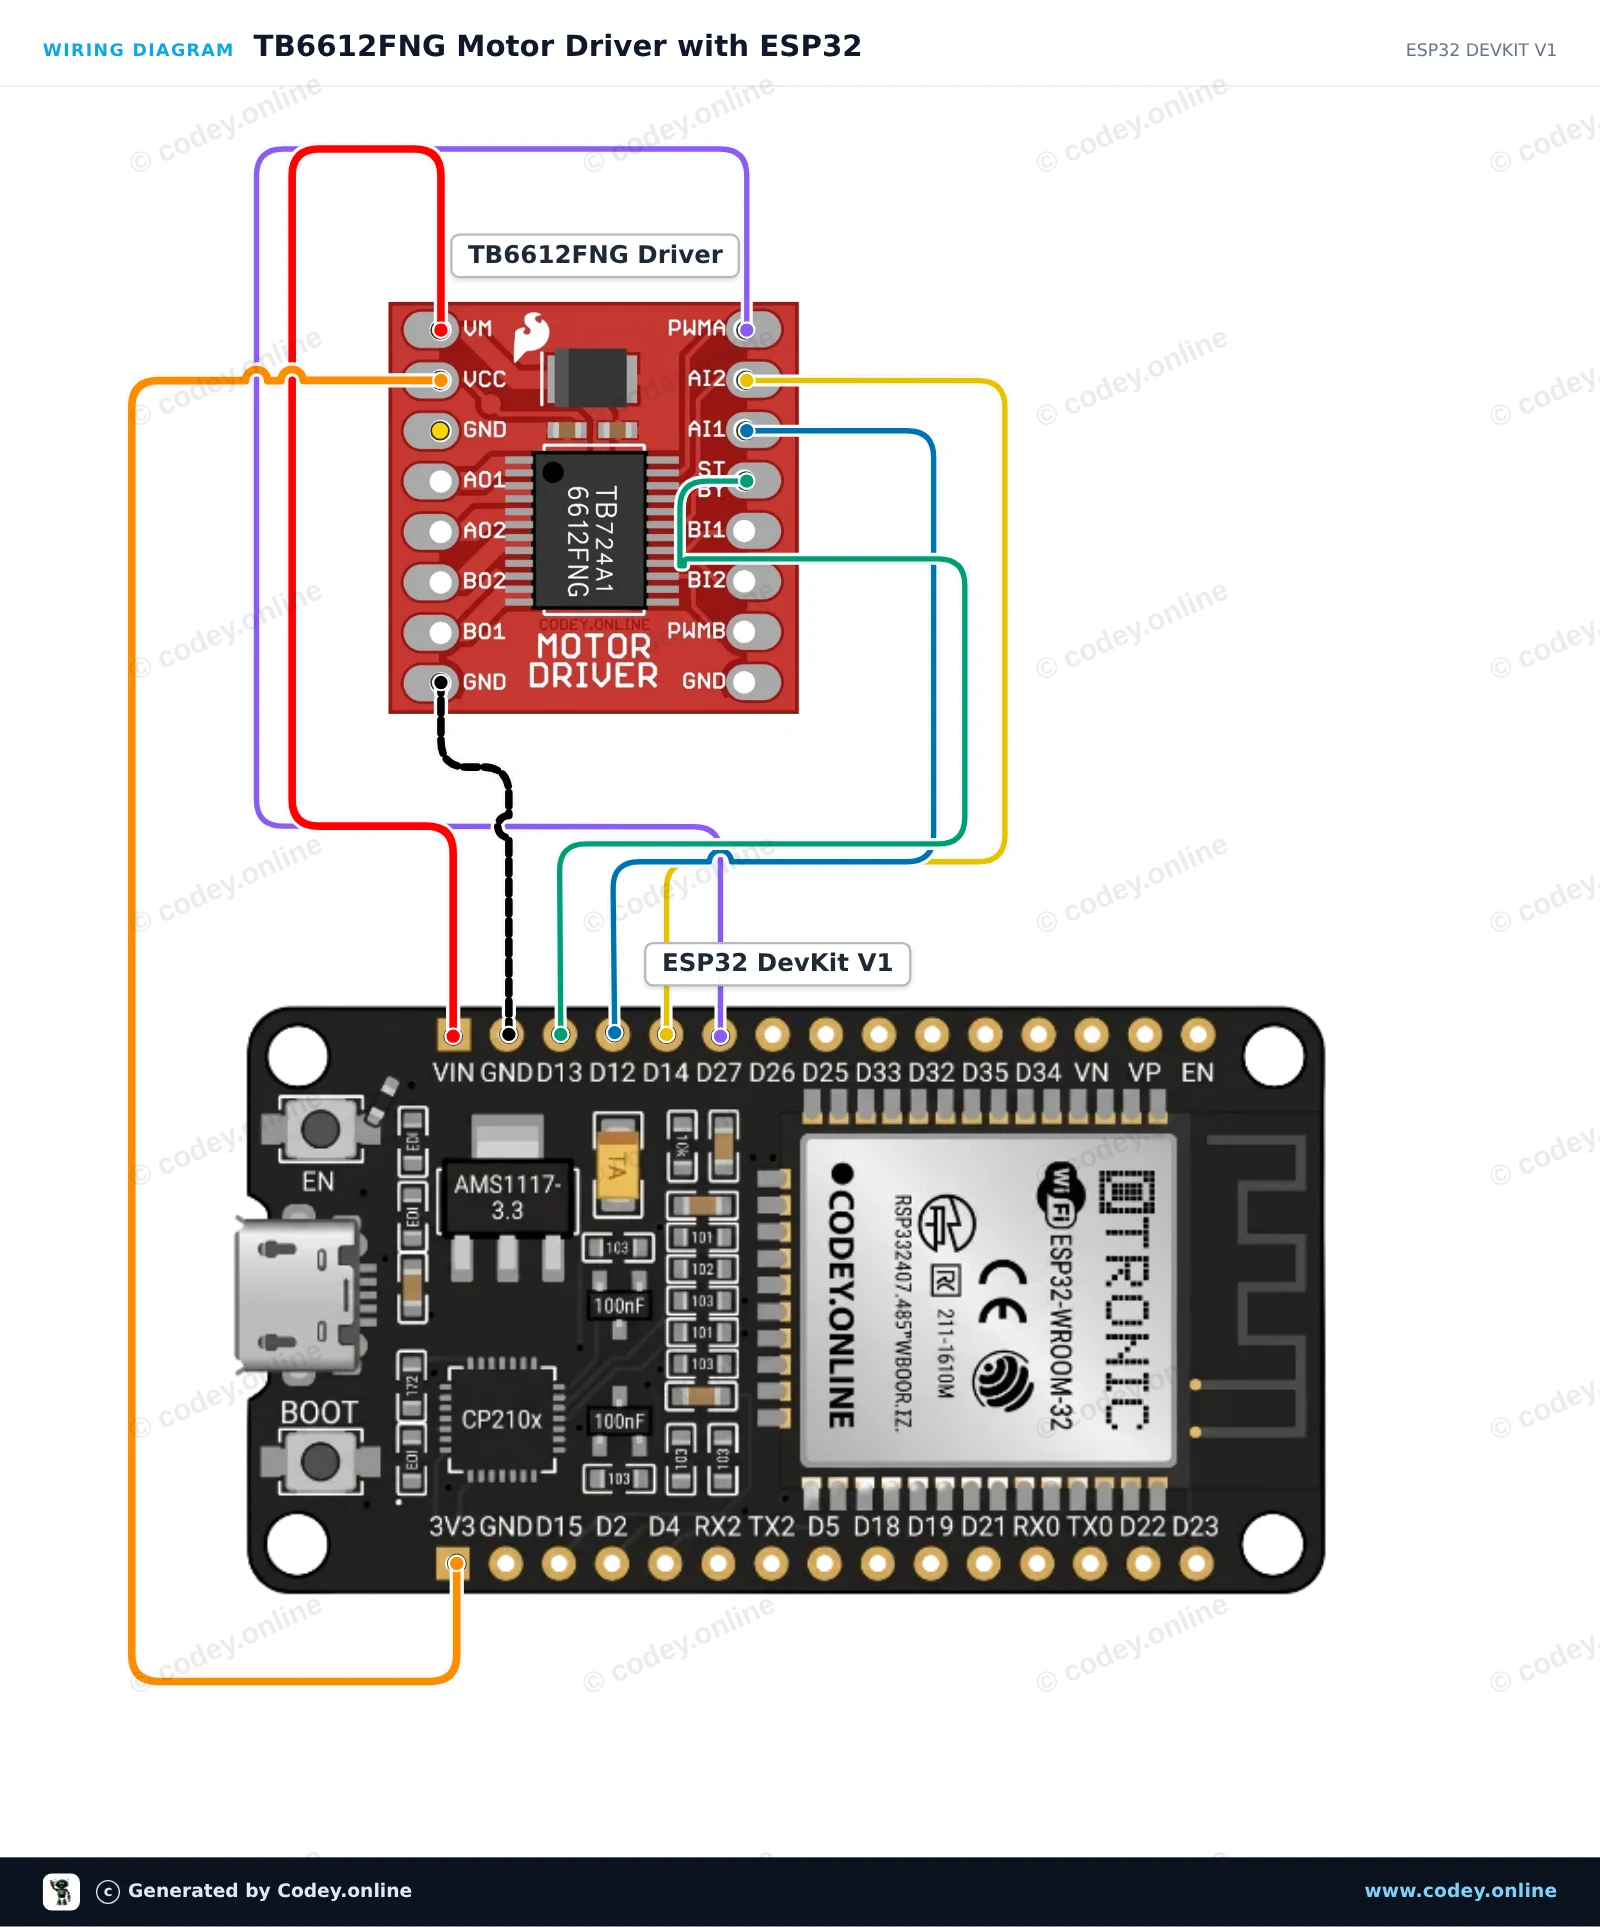
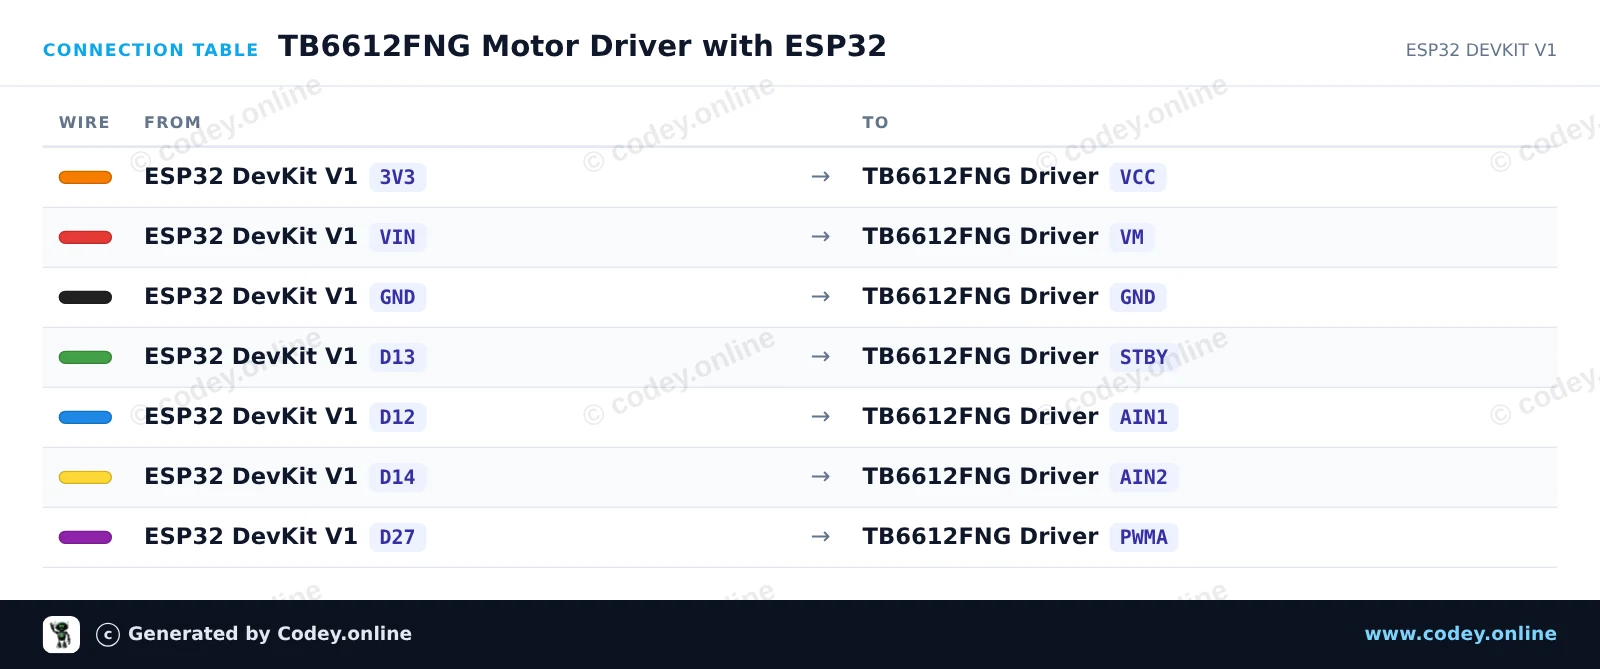
Tämä projekti näyttää, miten DC-moottoria ohjataan TB6612FNG dual H-bridge -moottoriohjaimella ja ESP32:lla. Sketch ottaa ohjaimen käyttöön STBY-pinin kautta ja kierrättää moottorin kanavaa A eteenpäin pyörimisestä hidastukseen, taaksepäin pyörimiseen ja jarrutukseen. Avaa Serial Monitor nopeudella 115200 baud nähdäksesi moottorin nykyisen tilan ja nopeuden.
/*
* ==================================================================
* Generated by Codey.online — https://www.codey.online
* ==================================================================
* Project : TB6612FNG Motor Driver with ESP32
* Board : ESP32 DEVKIT V1 (esp32:esp32:esp32doit-devkit-v1)
* Parts : TB6612FNG Motor Driver
* Libraries : none (built-in)
*
* Codey Online is an AI-powered browser IDE for Arduino and ESP32.
* Describe your project and Codey writes the code, draws the wiring
* diagram and uploads it to your board, straight from the browser.
* This code is free to use, modify and share, without warranty.
* ==================================================================
*/
// TB6612FNG Dual H-Bridge Motor Driver Demo on ESP32
const int PIN_STBY = 13;
const int PIN_AIN1 = 12;
const int PIN_AIN2 = 14;
const int PIN_PWMA = 27;
void setup() {
Serial.begin(115200);
pinMode(PIN_STBY, OUTPUT);
pinMode(PIN_AIN1, OUTPUT);
pinMode(PIN_AIN2, OUTPUT);
pinMode(PIN_PWMA, OUTPUT);
// Enable driver
digitalWrite(PIN_STBY, HIGH);
Serial.println("TB6612FNG Motor Driver Initialized");
}
void driveMotor(bool forward, int speed) {
if (forward) {
digitalWrite(PIN_AIN1, HIGH);
digitalWrite(PIN_AIN2, LOW);
} else {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, HIGH);
}
analogWrite(PIN_PWMA, constrain(speed, 0, 255));
}
void stopMotor() {
digitalWrite(PIN_AIN1, LOW);
digitalWrite(PIN_AIN2, LOW);
analogWrite(PIN_PWMA, 0);
}
void loop() {
// Forward acceleration
Serial.println("Motor Forward: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(true, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(1000);
// Reverse acceleration
Serial.println("Motor Reverse: Accelerating");
for (int spd = 50; spd <= 255; spd += 25) {
driveMotor(false, spd);
delay(150);
}
delay(1000);
// Stop
Serial.println("Motor Stop");
stopMotor();
delay(2000);
}
Wiring diagram and example code generated by Codey.online — https://www.codey.online
Ominaisuudet:
1. Valmiustilan ohjaus virran säästämiseksi.
2. CW / CCW / lyhyt jarru / stop -moottoriohjaustilat.
3. Sisäänrakennettu lämpösuojakatkaisu ja alijännitetunnistuspiiri.
Kuvaus:
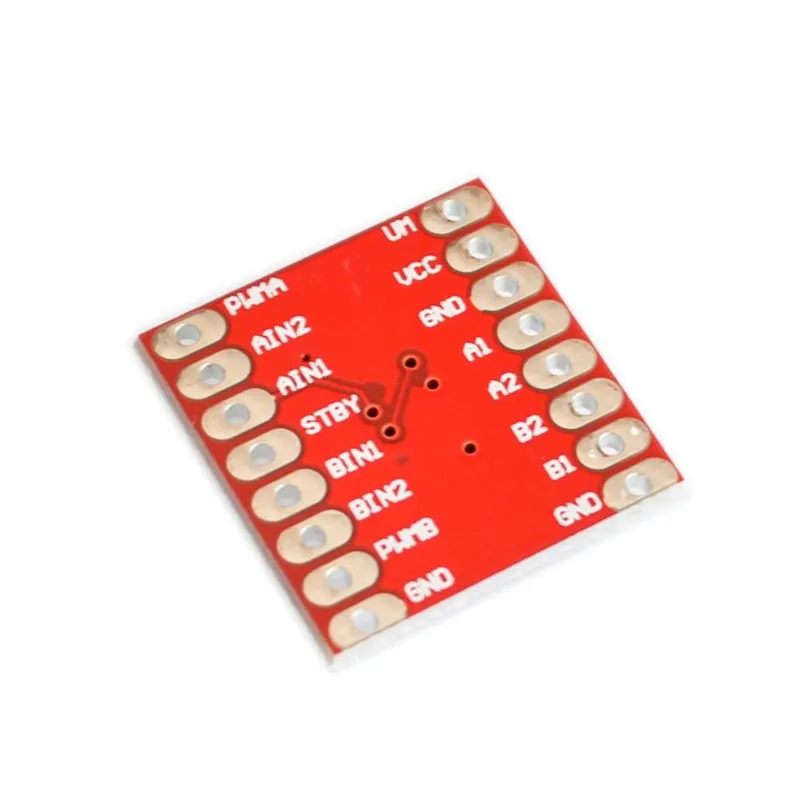
TB6612FNG-moottoriohjain voi ohjata enintään kahta DC-moottoria jatkuvalla 1,2 A:n virralla (3,2 A huippu). Kahta tulosignaalia (IN1 ja IN2) voidaan käyttää moottorin ohjaamiseen yhdessä neljästä toimintatilasta: myötäpäivään, vastapäivään, lyhyt jarru ja stop. Kaksi moottorilähtöä (A ja B) voidaan ohjata erikseen, ja kunkin moottorin nopeutta säädetään PWM-tulosignaalilla, jonka taajuus on jopa 100 kHz. STBY-nasta on vedettävä korkeaksi, jotta moottori poistuu valmiustilasta.
Logiikan käyttöjännite (VCC) voi olla alueella 2,7-5,5 VDC, kun taas moottorin syöttöjännite (VM) on rajoitettu enintään 15 VDC:hen. Lähtövirta on nimellisesti enintään 1,2 A kanavaa kohti (tai enintään 3,2 A lyhyenä yksittäisenä pulssina).
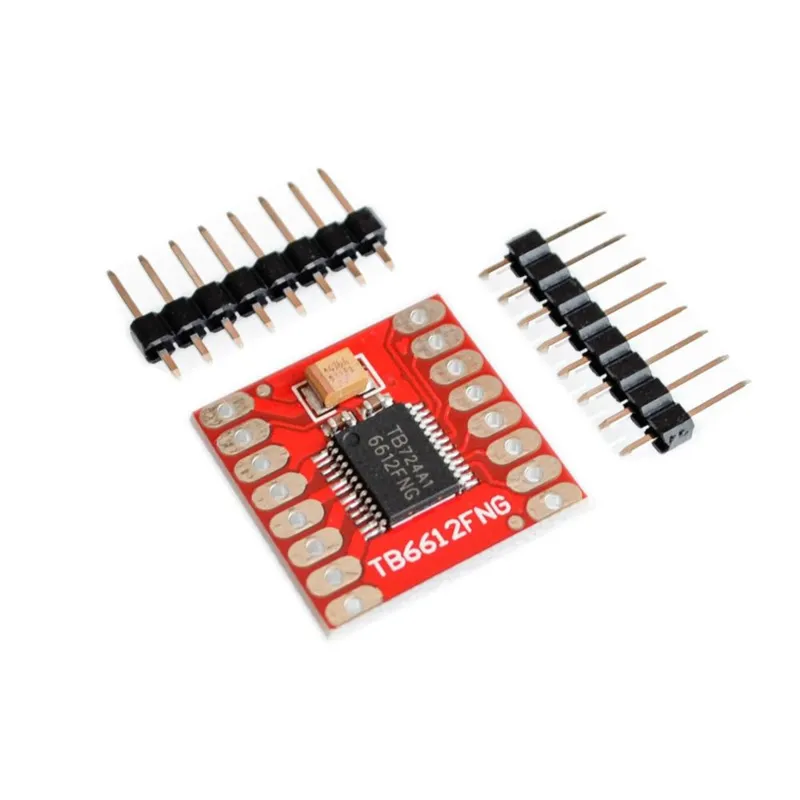
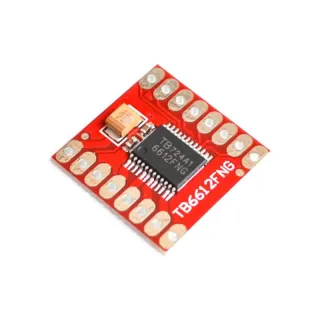
Levy toimitetaan kaikkine kuvassa näkyvine komponentteineen, mukaan lukien header-nastat.
Tekniset tiedot:
Syöttöjännite: VM = 15V max, VCC = 2,7-5,5V
Lähtövirta: Iout = 1,2 A (keskiarvo) / 3,2 A (piikki)
Mitat
Pituus: 2cm
Leveys: 2cm
Korkeus: 0,3cm

| Leveys | 2 cm |
|---|---|
| Pituus | 2 cm |
| Käyttöjännite | VM = 15V max, VCC = 2,7-5,5V |
| Taajuus | 100 kHz |
| Korkeus | 0,3 cm |
| Lähtövirta | Iout = 1,2 A / 3,2 A |
Ei vielä arvosteluja.
Etkö ole tyytyväinen? Sinulla on 30 päivää aikaa vastaanotosta palauttaa tuote.
Kaikki palautuksista
Moottoriohjausmoduuli TB6612FNG Arduinoon