SKU: OT3624 Tuotenumero: NB009 EAN: 8720618827135
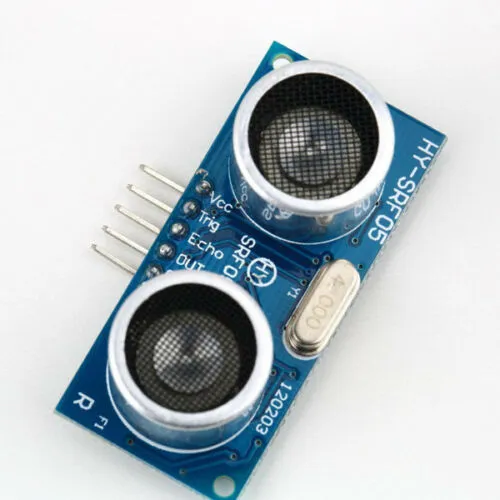
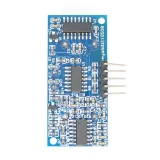
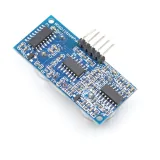
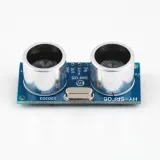
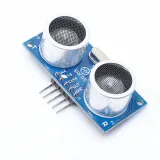
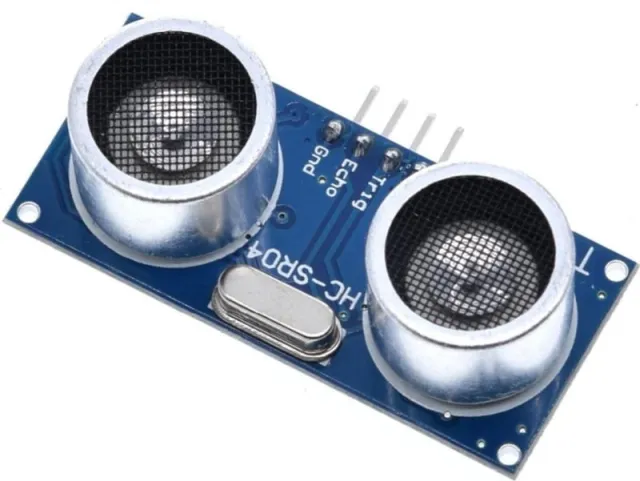
HY-SRF05 Ultraääninen Range Finder -moduuli käyttää ultraääniaaltoja havaitakseen läsnäolon ja mitatakseen etäisyyden edessä oleviin kohteisiin.
TÄRKEIMMÄT OMINAISUUDET:
2cm -450cm (15 jalkaa) havaintoalue
40 kHz toiminta
±15 astetta näkökenttä
5V toiminta
Havainto- ja mittausalue on 2 cm:stä 450 cm:iin ilmoitetulla tarkkuudella ± 2 mm. Ultraääniaalto pulssii 40 kHz:llä eikä ole ihmiskorvalla kuultavissa. HY-SRF05 on tarkempi versio kuin HC-SR04, mutta on muuten toiminnaltaan vastaava.
Näitä moduuleja käytetään usein robottiajoneuvoissa esteiden havaitsemiseen ja väistämiseen. Koska ne käyttävät havaitsemiseen ääniaaltoja, ne eivät ole herkkiä valonlähteille tai optisesti heijastaville pinnoille kuten IR voi olla. Käyttämällä valon sijaan ääntä on lisäksi mahdollista mitata aika, joka kuluu äänen kaiun palaamiseen, ja siksi etäisyys kohteeseen voidaan laskea melko tarkasti, mikä voi olla varsin kätevää.
Moduulien 'näkö' on noin ±15 astetta, joten ne asennetaan joskus servomoottoriin, jotta anturi voi 'katsoa' ympäristöään. Se, että anturit näyttävät hieman silmiltä, lisää myös niiden siisteyttä.
Moduuli on normaalisti passiivinen.
10uSec:n tai sitä leveämpi looginen HIGH-pulssi lähetetään moduulin TRIG-nastaan, yleensä mikrokontrollerin toimesta. Tämä käynnistää moduulin havaintosyklin.
Moduuli lähettää kahdeksan 40KHz-äänen pursketta ja asettaa ECHO-nastan lähdön KORKEAKSI.
Kun signaali heijastuu takaisin kohteesta ja moduuli havaitsee sen, ECHO-nasta palautetaan MATALAKSI.
Mittaamalla, kuinka kauan ECHO-nasta pidetään KORKEANA, etäisyys kohteeseen voidaan laskea peruskaavalla (Aika, jonka ECHO on KORKEA * Äänennopeus / 2) Jakaminen kahdella johtuu siitä, että äänen on kuljettava molempiin suuntiin (sekä meno että paluu) ja haluamme tietää vain etäisyyden.
Jos kaikua ei tule takaisin (kohdetta ei havaita tai signaali on estetty), moduuli laskee ECHO-nastan silti alas kiinteän viiveen jälkeen. Tämä viive voi vaihdella, mutta on noin 200 mSec mittaamissani moduuleissa. Tämä on tarpeen, jotta moduuli ei jää jumiin, jos kaikua ei ole.
Äänennopeus vaihtelee hieman ilman lämpötilan mukaan, joten maksimaalisen tarkkuuden saavuttamiseksi ilman lämpötila voidaan mitata ja käyttää nykyisen äänennopeuden laskemiseen, mutta se ei ole välttämätöntä perus törmäyksen havaitsemiseen.
Moduuliliitännät:
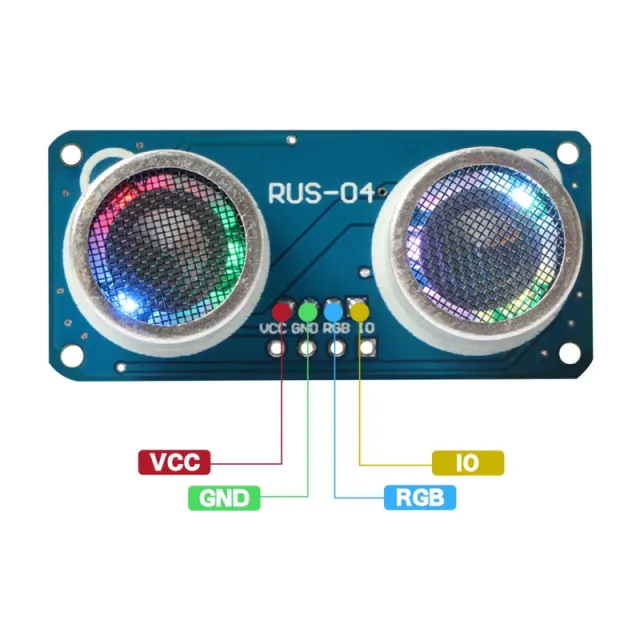
Kokoonpanossa on 5-napainen header. GND-nasta on kytketty järjestelmän maahan ja Vcc-nasta on kytketty 5V:iin. TRIG-nasta on tulonasta, johon sovelletaan 10uSec pulssi mittausjakson käynnistämiseksi. ECHO-nasta on lähtönasta, joka pidetään KORKEANA siitä hetkestä lähtien, kun moduuli lähettää 40KHz-pulssin, kunnes se vastaanottaa kaiun takaisin. OUT-nastaa ei käytetä.
1 x 5 header
VCC – Kytke 5V:iin.
TRIG – Trigger Input – Kytke MCU:n digitaaliseen lähtönastaan. 10 uSec:n tai leveämpi pulssi käynnistää mittausjakson
ECHO - Echo-lähtö - Kytke MCU:n digitaaliseen tulonastaan. Tämä nasta pidetään korkeana mittausjakson aikana.
UIT – Ei käytössä
GND – Kytke järjestelmän maahan. Tämän maan on oltava yhteinen MCU:n kanssa.