SKU: OT3624 Артикулен номер: NB009 EAN: 8720618827135
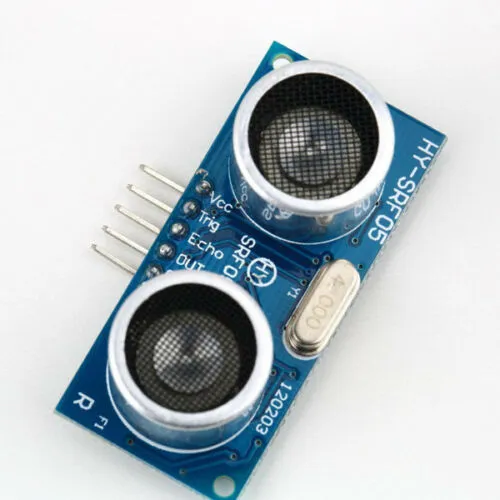
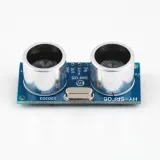
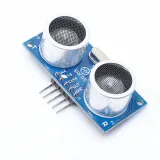
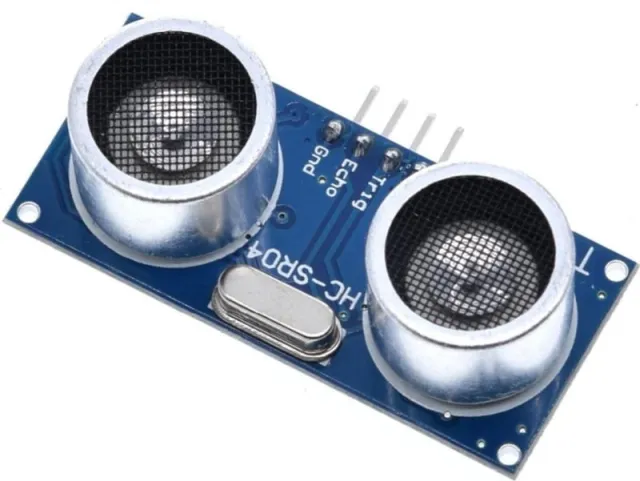
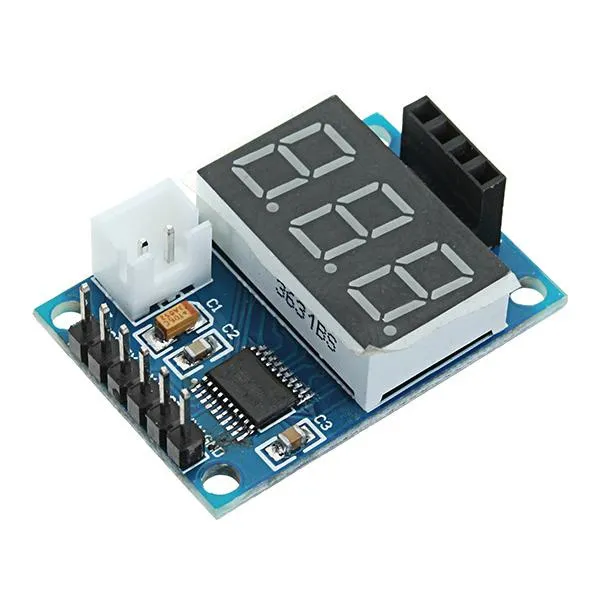
Модулът HY-SRF05 Ultrasonic Range Finder използва ултразвукови звукови вълни, за да открива наличието и да измерва разстоянието до обекти пред него.
НАЙ-ВАЖНИ ХАРАКТЕРИСТИКИ:
2cm -450cm (15 фута) обхват на откриване
40 kHz работа
±15 градуса зрително поле
5V работа
Обхватът на откриване и измерване е от 2 cm до 450 cm с посочена точност ± 2 mm. Ултразвуковият звук пулсира на 40 kHz и не е чуваем за човешкото ухо. HY-SRF05 е версия с по-висока прецизност от HC-SR04, но иначе е сходен по функционалност.
Тези модули често се използват в роботизирани превозни средства за откриване и избягване на препятствия. Тъй като използват звукови вълни за детекция, те не са чувствителни към източници на светлина или оптично отразяващи повърхности, както може да бъде IR. Като използва звук вместо светлина, е възможно също да се измери времето, необходимо на звука да се върне като ехо, и затова разстоянието до обекта може да бъде изчислено с доста добра точност, което може да бъде доста полезно.
Модулите имат „зрение“ от около ±15 градуса, затова понякога се монтират на сервомотор, така че сензорът да може да „гледа“ към околната среда. Фактът, че сензорите приличат на чифт очи, също допринася за готиния фактор.
Модулът обикновено е неактивен.
Към TRIG пина на модула се подава 10uSec или по-широк логически HIGH импулс, обикновено от микроконтролер. Това стартира цикъл на измерване.
Модулът излъчва осем bursts от 40KHz звук и поставя своя ECHO пинов изход в HIGH.
Когато сигналът се отрази от обект и бъде засечен от модула, ECHO пинът се връща в LOW.
Като се измери колко дълго ECHO пинът остава HIGH, разстоянието до обекта може да се изчисли с помощта на основната формула (Време, през което ECHO е HIGH * Скорост на звука / 2) Делението на 2 е, защото звукът трябва да измине пътя в двете посоки (и натам, и обратно) и ние искаме да знаем само разстоянието.
Ако няма връщане на ехо (не е засечен обект или сигналът е блокиран), модулът все пак ще свали ECHO пина след фиксирано закъснение. Това закъснение може да варира, но е около 200 mSec на модулите, които съм измерил. Това е необходимо, за да се предотврати блокиране на модула, когато няма ехо.
Скоростта на звука варира малко с температурата на въздуха, така че за максимална точност може да се измери температурата на въздуха и да се използва за изчисляване на текущата скорост на звука, но това не е необходимо за основни цели на откриване на сблъсък.
Свързване на модула:
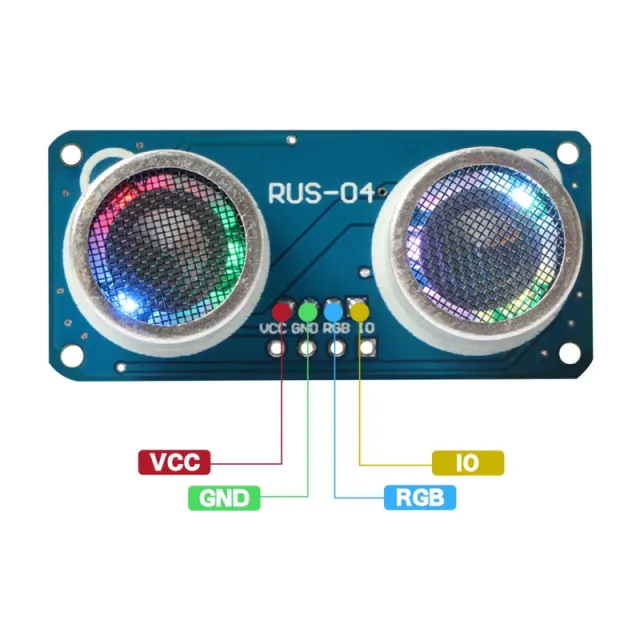
На платката има 5-пинов хедър. GND пинът е свързан към системната маса, а Vcc пинът е свързан към 5V. TRIG пинът е входен пин, на който се подава 10uSec импулс за стартиране на измервателния цикъл. ECHO пинът е изходен пин, който се държи HIGH през времето от момента, в който модулът излъчи 40KHz импулс, до получаването на ехото обратно. OUT пинът не се използва.
1 x 5 header
VCC – Свържете към 5V.
TRIG – Trigger Input – Свържете към цифров изходен пин на MCU. Импулс от 10 uSec или по-широк стартира измервателен цикъл
ECHO - Echo-изход - Свържете към цифров входен пин на MCU. Този пин се държи висок по време на измервателния цикъл.
UIT – Не се използва
GND – Свържете към системната маса. Тази маса трябва да е обща с MCU.